
Urmărirea automată a țintelor (Local Tracking)
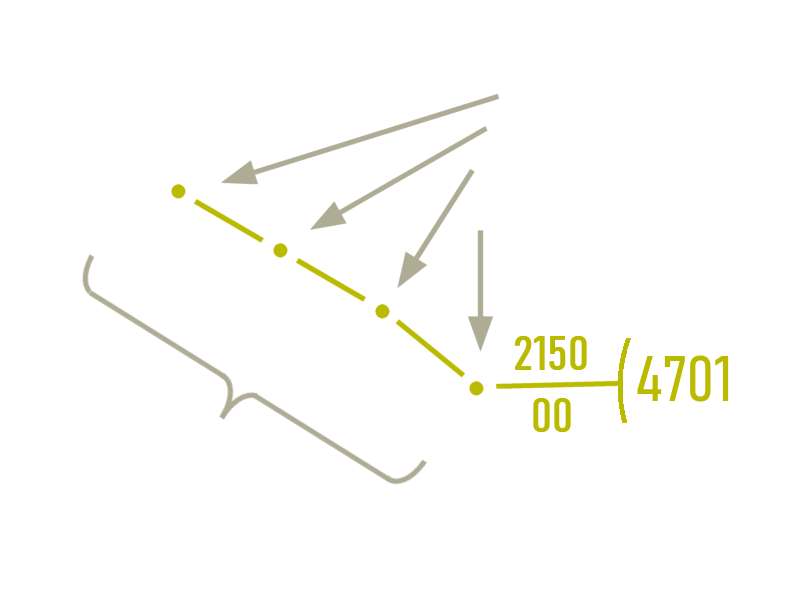
Figura 1. Termenii „Plot” și „Track” erau utilizați încă din perioada reprezentării manuale a țintelor pe planșetă
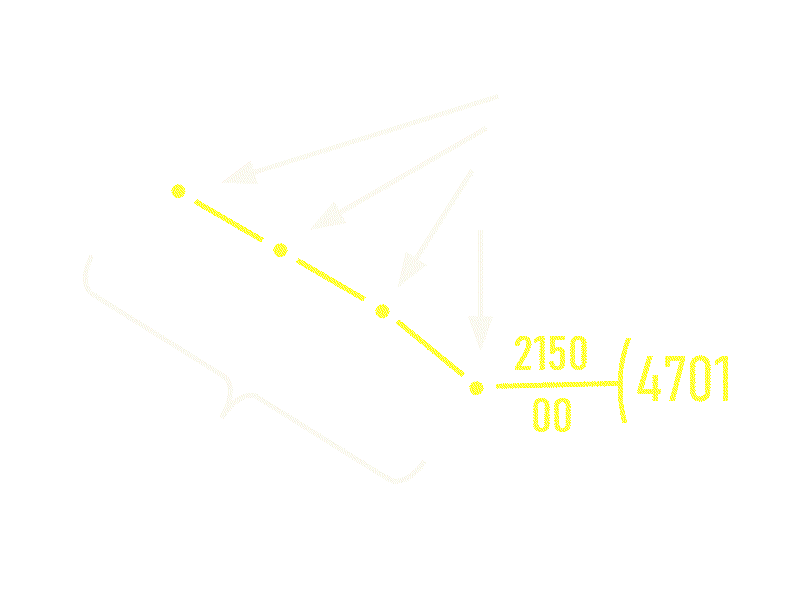
Figura 1. Termenii „Plot” și „Track” erau utilizați încă din perioada reprezentării manuale a țintelor pe planșetă
Urmărirea automată a țintelor (Local Tracking)
Urmărirea automată a țintelor (Local Tracking) este o metodă prin care radarul determină autonom și actualizează continuu poziția și starea de mișcare a unui obiect detectat, pe baza unor măsurători succesive. Rapoartele de poziție care aparțin aceleiași ținte sunt asociate pentru a forma o traiectorie, denumită Track. Din această traiectorie se pot determina, printre altele, direcția de deplasare, viteza și poziția viitoare estimată a țintei.
Un Plot reprezintă inițial un raport de observație obținut dintr-o măsurătoare radar. Acesta conține, de exemplu, distanța măsurată și poziția unghiulară a unei posibile ținte, putând include și unghiul de elevație, viteza radială, intensitatea semnalului și marca temporală. Un singur Plot nu furnizează însă informații sigure despre modul în care se deplasează ținta. Numai prin asocierea mai multor observații succesive în timp sistemul de urmărire radar poate forma o traiectorie continuă. Acești termeni provin din perioada reprezentării manuale a țintelor și continuă să fie utilizați în sistemele automate moderne.
Radarele moderne pot genera automat Plots și Tracks pe baza ecourilor radar recepționate. În supravegherea aeriană de la sol, în acest scop pot fi utilizate datele măsurate de radarele primare și informațiile obținute prin interogările radarelor secundare. Urmărirea țintelor furnizează controlorilor de trafic aerian și altor utilizatori informații actualizate continuu despre poziția și deplasarea aeronavelor detectate. Radarele maritime urmăresc, de asemenea, automat țintele și pot calcula, pe baza datelor privind mișcarea acestora, cea mai mică distanță prevăzută în timpul apropierii, denumită Closest Point of Approach (CPA), precum și timpul rămas până la atingerea acestui punct, denumit Time to Closest Point of Approach (TCPA). Această funcționalitate a radarelor maritime este cunoscută sub denumirea de Automatic Radar Plotting Aid (ARPA). Ea trebuie diferențiată de sistemele anticoliune de la bord, precum TCAS sau ACAS, care utilizează în principal semnalele transponderelor altor aeronave și funcționează independent de urmărirea radar a țintelor efectuată de la sol.
Un Track conține mult mai multe informații decât un Plot individual. Pe lângă poziția estimată a țintei, componentele vitezei și, dacă este necesar, componentele accelerației pot fi reunite într-un așa-numit vector de stare. Acesta descrie starea de mișcare estimată în momentul respectiv. În plus, pot fi stocate informații despre precizia estimării, calitatea traiectoriei și istoricul urmăririi țintei. Sistemul de urmărire radar trebuie să facă distincția între valorile măsurate direct și mărimile calculate pe baza mai multor observații. Vectorul de stare permite și predicția poziției următoare a țintei.

timpul unei rotații a antenei
sau intervalul de actualizare
al Plot-ului/Track-ului
Figura 2. Predicția poziției pe baza observațiilor succesive, ca fundament pentru fereastra de predicție

timpul unei rotații a antenei
sau intervalul de actualizare
al Plot-ului/Track-ului
Figura 2. Predicția poziției pe baza observațiilor succesive, ca fundament pentru fereastra de predicție
Urmărirea automată a țintelor trebuie să proceseze un număr mare de rapoarte de observație și să le asocieze țintelor deja detectate într-un timp cât mai scurt. Această sarcină devine deosebit de dificilă atunci când o țintă execută manevre neașteptate, când mai multe ținte se află foarte aproape una de alta sau când reflectoarele fixe și semnalele perturbatoare produc observații suplimentare. Nici absența temporară a unui ecou radar nu trebuie să ducă neapărat la pierderea traiectoriei. Deoarece un sistem de urmărire radar trebuie adesea să urmărească simultan câteva sute de ținte, sunt necesari atât algoritmi eficienți, cât și o putere de calcul suficientă.
Asocierea datelor și fereastra de predicție
Una dintre cele mai importante sarcini ale sistemului de urmărire radar este asocierea datelor (Data Association). În acest proces trebuie stabilit cărei traiectorii existente îi aparține fiecare Plot nou recepționat. Sistemul nu se poate baza numai pe distanța dintre două poziții măsurate. De aceea, ia în considerare și starea de mișcare cunoscută anterior a țintei și calculează mai întâi poziția probabilă a acesteia în momentul următoarei observații. În jurul acestei poziții este definită o fereastră de predicție, în interiorul căreia un Plot nou este considerat un posibil candidat pentru actualizarea traiectoriei.
Dimensiunea și forma acestei ferestre depind de mai mulți factori. Printre aceștia se numără viteza anterioară a țintei, accelerațiile și manevrele posibile, intervalul de timp până la următoarea măsurătoare și precizia determinării anterioare a poziției. Atunci când ținta se deplasează în linie dreaptă cu viteză aproximativ constantă, poziția așteptată poate fi calculată cu o precizie relativ ridicată. Dacă însă ținta execută o manevră bruscă sau a trecut mai mult timp de la ultima măsurătoare, trebuie permisă o abatere mai mare față de poziția estimată. Prin urmare, fereastra de predicție poate avea forme și dimensiuni diferite, în funcție de modelul de mișcare și de incertitudinea măsurătorilor.
Prezența unui Plot în interiorul ferestrei de predicție nu înseamnă însă că acesta a fost asociat automat traiectoriei respective. Dacă în această regiune se află mai multe Plot-uri, sistemul trebuie să decidă care dintre ele aparține cel mai probabil țintei urmărite. Invers, un singur Plot se poate afla simultan în ferestrele de predicție ale mai multor traiectorii. Astfel de situații ambigue apar, de exemplu, atunci când două rute de zbor se intersectează. Pentru asociere pot fi utilizate diferite metode:
- selectarea Plot-ului a cărui poziție se află cel mai aproape de poziția estimată a țintei;
- selectarea pe baza unor caracteristici suplimentare, precum intensitatea semnalului sau viteza radială măsurată;
- evaluarea statistică a mai multor asocieri posibile, ținând seama de incertitudinea măsurătorilor.
O metodă simplă selectează, de exemplu, Plot-ul cel mai apropiat de poziția estimată, în interiorul ferestrei de predicție. În condiții favorabile de observare, această metodă poate fi suficientă. Totuși, în prezența unor ecouri puternice provenite de la obiecte fixe, a mai multor ținte apropiate sau a numeroase alarme false, crește riscul unei asocieri incorecte. De aceea, metodele mai complexe iau în considerare probabilitățile asocierilor posibile. Un exemplu este Multiple Hypothesis Tracker, care poate menține temporar în paralel mai multe ipoteze alternative de asociere atunci când atribuirea corectă este ambiguă.
Actualizarea și menținerea traiectoriilor
După ce un Plot a fost asociat unei traiectorii existente, starea de mișcare estimată anterior poate fi comparată cu noile valori măsurate și corectată. Starea actualizată este apoi utilizată pentru a prezice poziția țintei la următoarea observație. Aceste calcule fac parte din estimarea stării și sunt explicate mai detaliat pe pagina dedicată netezirii traiectoriei (Track Smoothing). Prin urmare, asocierea datelor stabilește care Plot trebuie utilizat, în timp ce estimarea stării determină modul în care acesta și informațiile anterioare sunt combinate pentru a obține o estimare îmbunătățită a stării de mișcare a țintei.
Plot-urile care nu pot fi asociate niciunei traiectorii existente nu reprezintă neapărat alarme false. Ele pot proveni și de la ținte necunoscute până în acel moment și sunt, prin urmare, analizate pentru a stabili dacă pot fi utilizate la inițializarea unei noi traiectorii. Pe de altă parte, o traiectorie nu este încheiată imediat dacă temporar nu este găsit niciun Plot corespunzător. Sistemul de urmărire radar poate continua să calculeze poziția probabilă a țintei și să caute din nou o asociere adecvată în timpul observațiilor ulterioare. Decizia de a continua sau de a încheia o astfel de traiectorie face parte din menținerea traiectoriei (Track Maintenance). Modul în care aceste funcții interacționează în sistemul complet de urmărire radar este prezentat pe pagina următoare, dedicată procesului de urmărire.
Autor: Christian Wolff, traducere în limba română: Bogdan Marinescu