
Trajectographie primaire (Local Tracking)
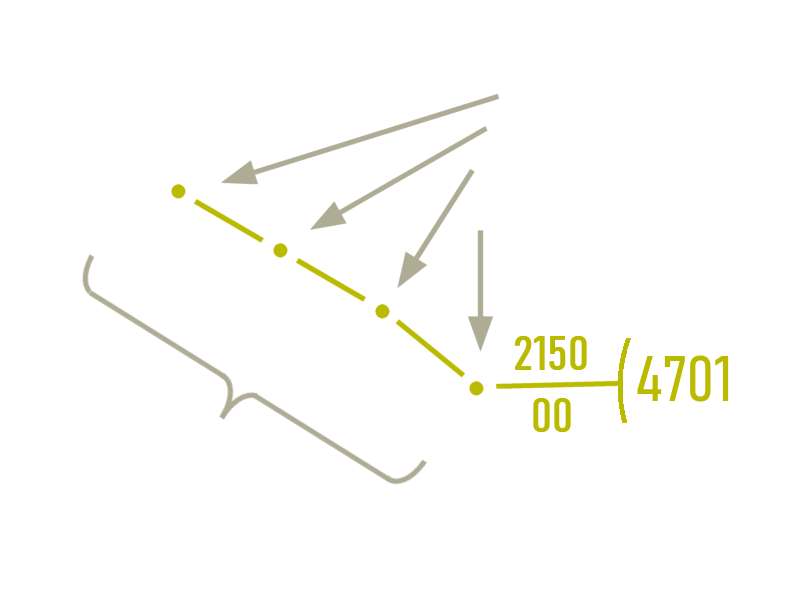
Figure 1 : Les termes « Plot » et « Track » étaient déjà utilisés lors du pointage manuel des cibles sur une table de tracé.
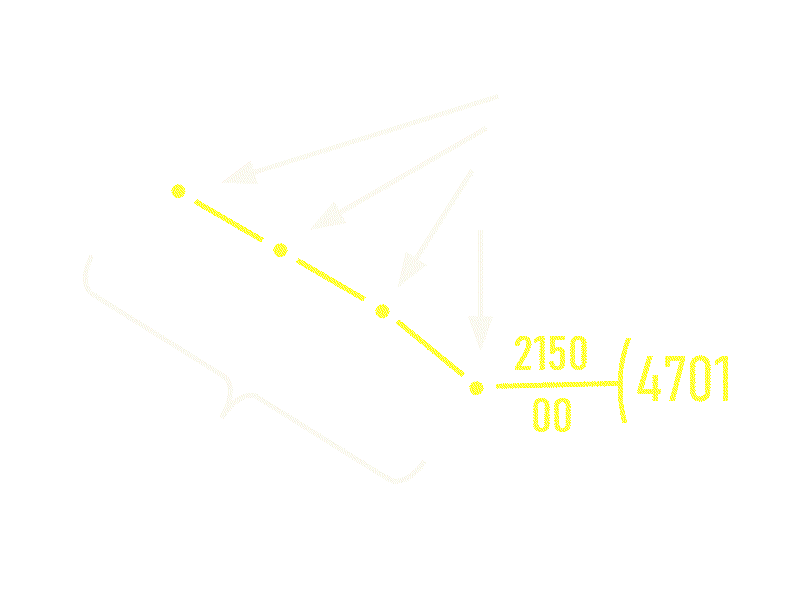
Figure 1 : Les termes « Plot » et « Track » étaient déjà utilisés lors du pointage manuel des cibles sur une table de tracé.
Trajectographie primaire (Local Tracking)
La trajectographie primaire (Local Tracking) est un procédé par lequel un radar détermine automatiquement la position et l’état de mouvement d’un objet détecté à partir de mesures successives, puis actualise continuellement ces informations. Les comptes rendus de position appartenant à une même cible sont regroupés pour former une trajectoire, appelée piste ou Track. Cette piste permet notamment de déterminer le cap, la vitesse et la position future prévue de la cible.
Un Plot est d’abord un compte rendu d’observation obtenu à partir d’une mesure radar. Il contient, par exemple, la distance mesurée et la position angulaire d’une cible possible, auxquelles peuvent s’ajouter l’angle de site, la vitesse radiale, l’intensité du signal et un horodatage. Un Plot isolé ne fournit cependant pas encore d’information fiable sur le mouvement de la cible. Ce n’est qu’en associant plusieurs observations successives dans le temps que le logiciel de poursuite radar peut constituer une piste continue. Ces termes remontent à l’époque du pointage manuel des cibles et sont toujours employés dans les systèmes automatiques modernes.
Les radars modernes peuvent produire automatiquement des Plots et des pistes à partir des échos radar reçus. Pour la surveillance aérienne au sol, les mesures des radars primaires et les informations obtenues par interrogation des radars secondaires peuvent être utilisées. La trajectographie fournit aux contrôleurs aériens ou aux autres utilisateurs des informations régulièrement actualisées sur la position et le déplacement des aéronefs détectés. Les radars maritimes assurent également le suivi automatique des cibles et peuvent calculer, à partir de leurs données de mouvement, la distance minimale prévue lors d’un rapprochement, appelée Closest Point of Approach (CPA), ainsi que le temps restant avant d’atteindre ce point, appelé Time to Closest Point of Approach (TCPA). Cette fonction des radars maritimes porte le nom d’Automatic Radar Plotting Aid (ARPA). Il faut la distinguer des systèmes anticollision embarqués, comme le TCAS ou l’ACAS, qui exploitent principalement les signaux des transpondeurs des autres aéronefs et fonctionnent indépendamment de la trajectographie radar effectuée au sol.
Une piste contient beaucoup plus d’informations qu’un Plot isolé. Outre la position estimée de la cible, les composantes de vitesse et, le cas échéant, celles de l’accélération peuvent être regroupées dans un vecteur d’état. Celui-ci décrit l’état de mouvement actuellement estimé de la cible. Des informations sur la précision de l’estimation, la qualité de la piste et l’historique de la trajectoire peuvent également être conservées. Le logiciel de poursuite doit distinguer les valeurs directement mesurées des grandeurs calculées à partir de plusieurs observations. Le vecteur d’état permet aussi de prédire la prochaine position de la cible.

de révolution de l’antenne ou de
mise à jour de la trajectoire
(des échos)
Figure 2 : Prévision de position à partir d’observations successives servant à définir la fenêtre de validation.

de révolution de l’antenne ou de
mise à jour de la trajectoire
(des échos)
Figure 2 : Prévision de position à partir d’observations successives servant à définir la fenêtre de validation.
La trajectographie doit traiter un grand nombre de comptes rendus d’observation et les associer aux cibles déjà détectées dans un délai aussi court que possible. Cette tâche devient particulièrement difficile lorsqu’une cible effectue des manœuvres imprévues, lorsque plusieurs cibles sont proches les unes des autres ou lorsque des échos fixes et des signaux de brouillage produisent des observations supplémentaires. L’absence temporaire d’un écho radar ne doit pas nécessairement entraîner la perte de la piste. Comme le logiciel de poursuite radar doit souvent suivre simultanément plusieurs centaines de cibles, il lui faut des algorithmes efficaces et une puissance de calcul suffisante.
Association des données et fenêtre de validation
L’une des tâches essentielles du logiciel de poursuite radar est l’association des données (Data Association). Il s’agit de déterminer à quelle piste existante doit être associé chaque nouveau Plot reçu. Le programme ne peut pas se fonder uniquement sur la distance entre deux positions mesurées. Il prend donc également en compte l’état de mouvement précédemment estimé de la cible et calcule d’abord sa position probable au moment de l’observation suivante. Une fenêtre de validation, ou zone de tolérance, est définie autour de cette position prévue. Tout nouveau Plot situé à l’intérieur de cette zone est considéré comme un candidat possible pour la mise à jour de la piste.
La taille et la forme de cette fenêtre dépendent de plusieurs facteurs. Ceux-ci comprennent la vitesse précédente de la cible, ses accélérations et manœuvres possibles, le temps écoulé jusqu’à la mesure suivante ainsi que la précision de la précédente détermination de position. Si la cible se déplace en ligne droite à une vitesse presque constante, sa position prévue peut être calculée avec une précision relativement élevée. En revanche, si elle effectue une manœuvre brusque ou si davantage de temps s’est écoulé depuis la dernière mesure, il faut accepter un écart plus important par rapport à la position prévue. La fenêtre de validation peut donc présenter des formes et des dimensions différentes selon le modèle de mouvement et l’incertitude des mesures.
La présence d’un Plot dans la fenêtre de validation ne signifie pas pour autant qu’il a été automatiquement associé à la piste correspondante. Si plusieurs Plots se trouvent dans cette zone, le programme doit déterminer lequel appartient le plus probablement à la cible poursuivie. Inversement, un même Plot peut se trouver à l’intérieur des fenêtres de validation de plusieurs pistes. De telles ambiguïtés peuvent notamment apparaître lorsque deux trajectoires de vol se croisent. Plusieurs méthodes peuvent être employées pour effectuer l’association :
- choisir le Plot dont la position est la plus proche de la position prévue de la cible ;
- effectuer le choix à partir de caractéristiques supplémentaires, comme l’intensité du signal ou la vitesse radiale mesurée ;
- évaluer statistiquement plusieurs associations possibles en tenant compte de l’incertitude des mesures.
Une méthode simple consiste, par exemple, à choisir le Plot le plus proche de la position prévue à l’intérieur de la fenêtre de validation. Dans des conditions d’observation favorables, cela peut être suffisant. Cependant, en présence de forts échos parasites provenant d’objets fixes, de plusieurs cibles très rapprochées ou de nombreuses fausses alarmes, le risque d’une association incorrecte augmente. Les méthodes plus élaborées tiennent donc compte des probabilités des différentes associations possibles. Le Multiple Hypothesis Tracker en est un exemple : lorsque l’association est ambiguë, il peut conserver provisoirement plusieurs hypothèses et les examiner en parallèle.
Mise à jour et maintien des pistes
Lorsqu’un Plot a été associé à une piste existante, l’état de mouvement estimé précédemment peut être comparé aux nouvelles mesures et corrigé. L’état ainsi actualisé sert ensuite à prédire la position de la cible lors de l’observation suivante. Ces calculs relèvent de l’estimation d’état et sont expliqués plus en détail dans la page consacrée au lissage de trajectoire. Ainsi, l’association des données détermine quel Plot doit être utilisé, tandis que l’estimation d’état détermine comment combiner ce Plot aux informations précédentes afin d’obtenir une estimation améliorée du mouvement de la cible.
Les Plots qui ne peuvent être associés à aucune piste existante ne correspondent pas nécessairement à de fausses alarmes. Ils peuvent également provenir de cibles jusque-là inconnues et sont donc examinés pour déterminer s’ils peuvent servir à l’initialisation de nouvelles pistes. Inversement, une piste n’est pas immédiatement abandonnée lorsqu’aucun Plot correspondant n’a été obtenu temporairement. Le logiciel de poursuite radar peut continuer à prédire la position probable de la cible et rechercher une nouvelle association lors des observations suivantes. La décision de poursuivre ou de terminer le suivi d’une telle piste relève du maintien des pistes (Track Maintenance). La façon dont ces fonctions interviennent dans l’ensemble du système est présentée à la page suivante, consacrée au processus de trajectographie.
Auteur : Christian Wolff,
traduction en langue française et révision :
Pierre Vaillant