
Seguimiento automático de blancos (Local Tracking)
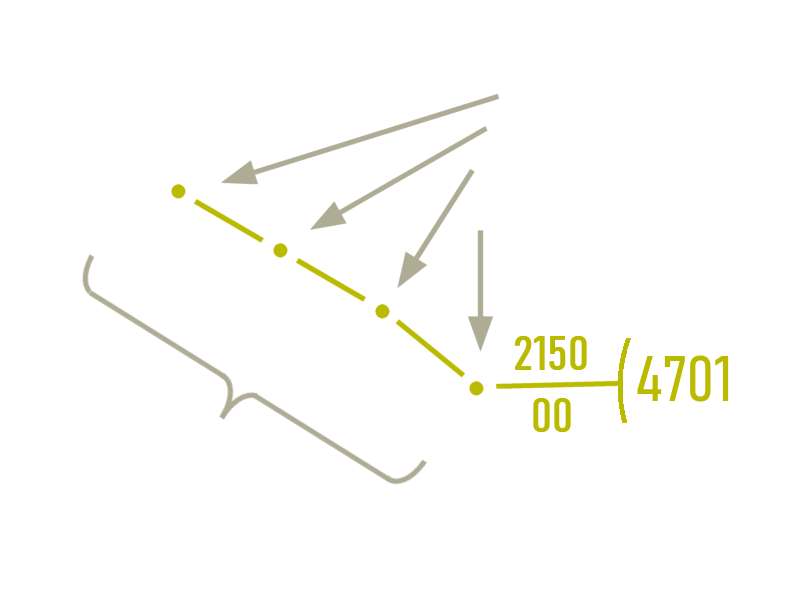
Figura 1. Los términos «Plot» y «Track» ya se utilizaban en la representación manual de blancos sobre una plancheta
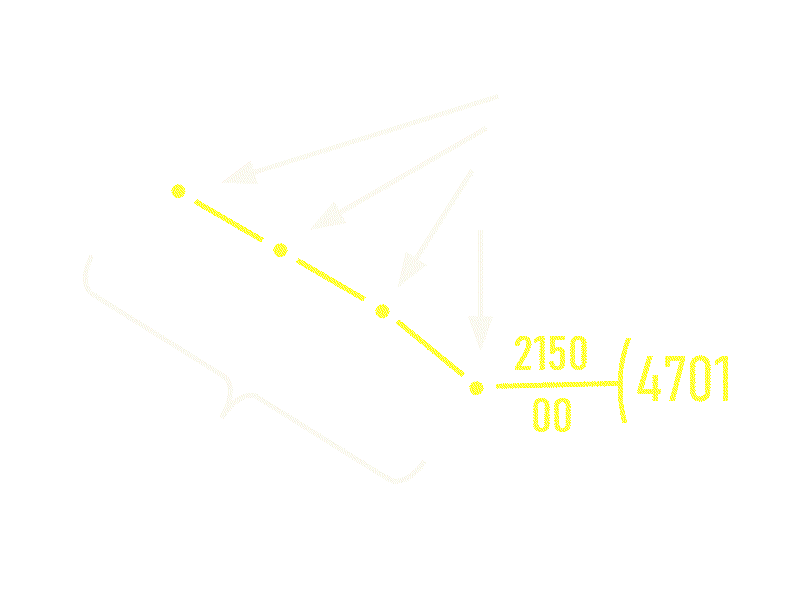
Figura 1. Los términos «Plot» y «Track» ya se utilizaban en la representación manual de blancos sobre una plancheta
Seguimiento automático de blancos (Local Tracking)
El seguimiento automático de blancos (Local Tracking) es un procedimiento mediante el cual un radar determina de forma autónoma y actualiza continuamente la posición y el estado de movimiento de un objeto detectado a partir de mediciones sucesivas. Los informes de posición correspondientes al mismo blanco se agrupan en una trayectoria, denominada Track. A partir de esta trayectoria pueden determinarse, entre otros datos, el rumbo, la velocidad y la posición futura prevista del blanco.
Un Plot es inicialmente un informe de observación obtenido a partir de una medición de radar. Contiene, por ejemplo, la distancia medida y la posición angular de un posible blanco, y puede incluir también el ángulo de elevación, la velocidad radial, la intensidad de la señal y una marca de tiempo. Sin embargo, un Plot aislado todavía no proporciona información fiable sobre el movimiento del blanco. Solo mediante la asociación de varias observaciones sucesivas en el tiempo puede el sistema de seguimiento por radar formar una trayectoria continua. Estos términos proceden de la época de la representación manual de blancos y siguen utilizándose en los sistemas automáticos modernos.
Los radares modernos pueden generar automáticamente Plots y Tracks a partir de los ecos de radar recibidos. En la vigilancia del espacio aéreo desde tierra pueden utilizarse para ello datos de medición de radares primarios e información obtenida mediante interrogaciones de radares secundarios. El seguimiento de blancos proporciona a los controladores del tráfico aéreo y a otros usuarios información continuamente actualizada sobre la posición y el movimiento de las aeronaves detectadas. Los radares marítimos también realizan el seguimiento automático de blancos y pueden calcular, a partir de sus datos de movimiento, la distancia mínima prevista durante una aproximación, denominada Closest Point of Approach (CPA), y el tiempo restante hasta alcanzar ese punto, denominado Time to Closest Point of Approach (TCPA). Esta funcionalidad de los radares marítimos se conoce como Automatic Radar Plotting Aid (ARPA). Debe distinguirse de los sistemas anticolisión de a bordo, como TCAS o ACAS, que utilizan principalmente las señales de los transpondedores de otras aeronaves y funcionan independientemente del seguimiento de blancos mediante radares terrestres.
Un Track contiene mucha más información que un Plot individual. Además de la posición estimada del blanco, pueden agruparse las componentes de velocidad y, cuando corresponda, las de aceleración en un denominado vector de estado. Este vector describe el estado de movimiento estimado del blanco en ese momento. También pueden almacenarse datos sobre la precisión de la estimación, la calidad de la trayectoria y su historial. El sistema de seguimiento por radar debe distinguir entre los valores medidos directamente y las magnitudes calculadas a partir de varias observaciones. El vector de estado también permite predecir la siguiente posición del blanco.

tiempo de rotación de la antena
o intervalo de actualización
del Plot/Track
Figura 2. Predicción de la posición a partir de observaciones sucesivas como base para la ventana de predicción

tiempo de rotación de la antena
o intervalo de actualización
del Plot/Track
Figura 2. Predicción de la posición a partir de observaciones sucesivas como base para la ventana de predicción
El seguimiento automático de blancos debe procesar un gran número de informes de observación y asociarlos a los blancos ya detectados en el menor tiempo posible. Esta tarea resulta especialmente difícil cuando un blanco realiza maniobras inesperadas, cuando varios blancos se encuentran muy próximos entre sí o cuando los reflectores fijos y las señales de interferencia producen informes de observación adicionales. La ausencia temporal de un eco de radar tampoco debe provocar necesariamente la pérdida de un Track. Dado que un sistema de seguimiento por radar debe seguir con frecuencia varios cientos de blancos simultáneamente, se necesitan algoritmos eficientes y una capacidad de cálculo suficiente.
Asociación de datos y ventana de predicción
Una de las tareas más importantes del sistema de seguimiento por radar es la asociación de datos (Data Association). En este proceso debe determinarse a qué Track existente corresponde cada nuevo Plot recibido. El sistema no puede basarse únicamente en la distancia entre dos posiciones medidas. Por ello, también tiene en cuenta el estado de movimiento conocido hasta ese momento y calcula primero la posición probable del blanco en el instante de la siguiente observación. Alrededor de esta posición se establece una ventana de predicción, dentro de la cual un nuevo Plot se considera un posible candidato para actualizar el Track.
El tamaño y la forma de esta ventana de predicción dependen de diversos factores. Entre ellos se encuentran la velocidad anterior del blanco, sus posibles aceleraciones y maniobras, el intervalo de tiempo hasta la siguiente medición y la precisión con la que se determinó anteriormente su posición. Cuando el blanco se desplaza en línea recta a una velocidad aproximadamente constante, su posición prevista puede calcularse con una precisión relativamente alta. Sin embargo, si realiza una maniobra brusca o ha transcurrido más tiempo desde la última medición, debe admitirse una desviación mayor respecto a la posición prevista. Por tanto, la ventana de predicción puede presentar diferentes formas y dimensiones según el modelo de movimiento y la incertidumbre de las mediciones.
La presencia de un Plot dentro de la ventana de predicción no significa que haya sido asociado automáticamente al Track correspondiente. Si hay varios Plots dentro de esa región, el sistema debe decidir cuál de ellos tiene mayor probabilidad de pertenecer al blanco seguido. A la inversa, un único Plot puede encontrarse dentro de las ventanas de predicción de varios Tracks. Estas situaciones ambiguas pueden producirse, por ejemplo, cuando se cruzan dos trayectorias de vuelo. Para realizar la asociación pueden utilizarse distintos métodos:
- selección del Plot cuya posición esté más próxima a la posición prevista del blanco;
- selección basada en características adicionales, como la intensidad de la señal o la velocidad radial medida;
- evaluación estadística de varias asociaciones posibles, teniendo en cuenta la incertidumbre de las mediciones.
Un método sencillo consiste, por ejemplo, en seleccionar el Plot más próximo a la posición prevista dentro de la ventana de predicción. En condiciones de observación favorables, este procedimiento puede ser suficiente. Sin embargo, en presencia de ecos fijos intensos, varios blancos muy próximos o numerosas falsas alarmas, aumenta el riesgo de realizar una asociación incorrecta. Por ello, los procedimientos más complejos tienen en cuenta las probabilidades de las distintas asociaciones posibles. Un ejemplo es el Multiple Hypothesis Tracker, que puede mantener temporalmente varias hipótesis de asociación en paralelo cuando existe ambigüedad en la asignación.
Actualización y mantenimiento de los Tracks
Una vez asociado un Plot a un Track existente, el estado de movimiento estimado anteriormente puede compararse con los nuevos valores medidos y corregirse. A partir del estado actualizado se predice la posición del blanco para la siguiente observación. Estos cálculos forman parte de la estimación del estado y se explican con mayor detalle en la página dedicada al suavizado de trayectorias (Track Smoothing). Por tanto, la asociación de datos determina qué Plot debe utilizarse, mientras que la estimación del estado establece cómo combinar ese Plot con la información disponible anteriormente para obtener una estimación mejorada del movimiento del blanco.
Los Plots que no pueden asociarse a ningún Track existente no son necesariamente falsas alarmas. También pueden proceder de blancos desconocidos hasta ese momento y, por ello, se examina su idoneidad para la inicialización de un nuevo Track. Del mismo modo, un Track no se termina inmediatamente si durante un tiempo no se encuentra ningún Plot adecuado. El sistema de seguimiento por radar puede seguir calculando la posición probable del blanco y buscar una asociación adecuada en las mediciones posteriores. La decisión de continuar o terminar ese Track forma parte del mantenimiento de los Tracks (Track Maintenance). En la página siguiente se explica cómo interactúan estas funciones dentro del sistema de seguimiento por radar, mediante el proceso de seguimiento.