
Automatické sledování cílů (Local Tracking)
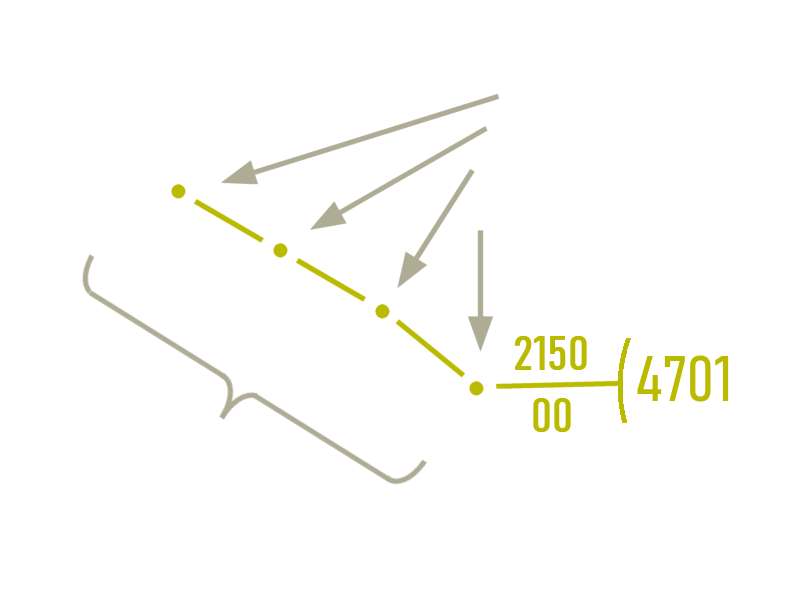
Obrázek 1. Označení „Track“ a „Plot“ se používala již při ručním zobrazování cílů na plánžetě
Obrázek 1. Označení „Track“ a „Plot“ se používala již při ručním zobrazování cílů na plánžetě
Automatické sledování cílů (Local Tracking)
Automatické sledování cílů (Local Tracking) je metoda, při níž radar na základě po sobě následujících měření samostatně určuje a průběžně aktualizuje polohu a pohybový stav zjištěného objektu. Vzájemně související hlášení o poloze jsou spojována do trajektorie cíle, označované jako Track. Z této trajektorie lze mimo jiné určit kurz, rychlost a předpokládanou budoucí polohu cíle.
Plot je především hlášení o pozorování získané z jednotlivého radarového měření. Obsahuje například změřenou vzdálenost a úhlovou polohu možného cíle, případně také elevační úhel, radiální rychlost, intenzitu signálu a časovou značku. Samostatný Plot však ještě neposkytuje spolehlivou informaci o tom, jak se cíl pohybuje. Teprve spojením několika časově navazujících pozorování může radarový tracker vytvořit souvislou trajektorii. Tyto pojmy pocházejí z doby ručního zakreslování cílů a používají se také v moderních automatizovaných systémech.
Moderní radary dokážou automaticky vytvářet Plots a Tracks z přijatých radarových odrazů. Při pozemním sledování vzdušného prostoru lze k tomuto účelu využívat měření primárních radarů a informace získané dotazováním sekundárních radarů. Systém sledování poskytuje řídícím letového provozu nebo jiným uživatelům průběžně aktualizované údaje o poloze a pohybu zjištěných letadel. Také námořní radary automaticky sledují cíle a z údajů o jejich pohybu mohou vypočítat nejmenší předpokládanou vzdálenost při přiblížení (Closest Point of Approach, CPA) a dobu do dosažení tohoto bodu (Time to Closest Point of Approach, TCPA). Tato funkce se u lodních radarů označuje jako Automatic Radar Plotting Aid (ARPA). Od ní je třeba odlišovat palubní protisrážkové systémy, jako jsou TCAS nebo ACAS, které využívají především signály odpovídačů jiných letadel a pracují nezávisle na pozemním radarovém sledování cílů.
Track obsahuje podstatně více informací než jednotlivý Plot. Vedle odhadnuté polohy cíle mohou být složky rychlosti a případně také zrychlení zahrnuty do takzvaného stavového vektoru. Ten popisuje aktuálně odhadnutý pohybový stav cíle. Dále lze uchovávat údaje o přesnosti odhadu, kvalitě trajektorie a dosavadní historii sledování cíle. Radarový tracker přitom musí rozlišovat mezi přímo změřenými hodnotami a veličinami vypočítanými z několika pozorování. Pomocí stavového vektoru lze rovněž předpovědět další polohu cíle.

otáčení antény nebo
interval aktualizace
Plotu/Tracku
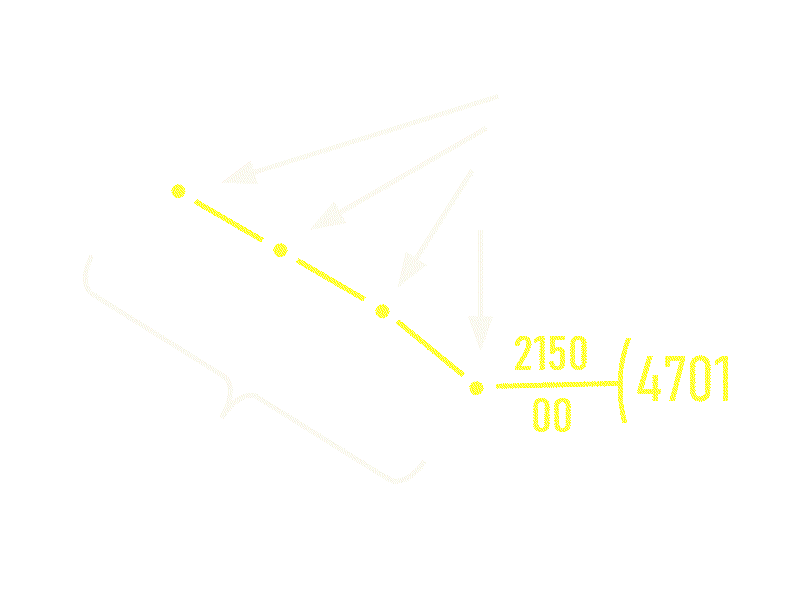
Obrázek 2. Předpověď polohy z po sobě následujících pozorování jako základ pro okno očekávané polohy

otáčení antény nebo
interval aktualizace
Plotu/Tracku
Obrázek 2. Předpověď polohy z po sobě následujících pozorování jako základ pro okno očekávané polohy
Automatické sledování cílů musí v co nejkratší době zpracovat velké množství hlášení o pozorování a přiřadit je k již zjištěným cílům. To je zvláště obtížné, pokud cíl provádí neočekávané manévry, pokud se několik cílů nachází blízko sebe nebo pokud pevné odrazy a rušivé signály vytvářejí další hlášení o pozorování. Ani dočasná nepřítomnost radarového odrazu nemusí nutně znamenat ztrátu trajektorie. Protože radarový tracker často musí současně sledovat několik stovek cílů, jsou nezbytné účinné algoritmy i dostatečný výpočetní výkon.
Přiřazování měření a okno očekávané polohy
Jedním z nejdůležitějších úkolů radarového trackeru je přiřazování měření (Data Association). Při něm se rozhoduje, který nově přijatý Plot patří ke které již existující trajektorii. Tracker se nemůže spoléhat pouze na vzdálenost mezi dvěma změřenými polohami. Proto zohledňuje také dosud známý pohybový stav cíle a nejprve vypočítá jeho pravděpodobnou polohu v okamžiku následujícího pozorování. Kolem této polohy je vymezeno okno očekávané polohy neboli asociační brána, v níž se nový Plot považuje za možného kandidáta pro aktualizaci trajektorie.
Velikost a tvar tohoto okna závisí na několika faktorech. Patří mezi ně dosavadní rychlost cíle, možné zrychlení a manévry, časový interval do následujícího měření a přesnost předchozího určení polohy. Při přímočarém pohybu s téměř konstantní rychlostí lze očekávanou polohu vypočítat poměrně přesně. Pokud však cíl provede prudký manévr nebo od posledního měření uplynula delší doba, je nutné připustit větší odchylku od předpovězené polohy. Okno očekávané polohy proto může mít různé tvary a rozměry podle použitého modelu pohybu a nejistoty měření.
Samotná přítomnost Plotu v okně očekávané polohy však ještě neznamená, že byl automaticky přiřazen k příslušné trajektorii. Pokud se v tomto prostoru nachází několik Plotů, musí tracker rozhodnout, který z nich nejpravděpodobněji patří sledovanému cíli. Naopak jediný Plot se může současně nacházet v oknech očekávané polohy několika trajektorií. Takové nejednoznačné situace vznikají například při křížení dvou letových drah. Pro přiřazování lze použít různé metody:
- výběr Plotu, jehož poloha je nejblíže předpovězené poloze cíle;
- výběr podle dalších charakteristik, například intenzity signálu nebo změřené radiální rychlosti;
- statistické vyhodnocení několika možných přiřazení se zohledněním nejistoty měření.
Jednoduchá metoda například vybere Plot, který je v rámci okna očekávané polohy nejblíže předpovězené poloze. Za příznivých podmínek pozorování to může být dostačující. Při silném vlivu pevných odrazů, několika blízko sebe ležících cílech nebo velkém množství falešných poplachů však roste nebezpečí chybného přiřazení. Složitější postupy proto zohledňují pravděpodobnosti různých možných přiřazení. Příkladem je Multiple Hypothesis Tracker, který může v nejednoznačných situacích dočasně souběžně sledovat několik možných hypotéz přiřazení.
Aktualizace a udržování trajektorií
Jakmile je Plot přiřazen k existující trajektorii, lze dosud odhadnutý pohybový stav porovnat s novými naměřenými hodnotami a opravit jej. Z takto aktualizovaného stavu se následně předpovídá poloha cíle při dalším pozorování. Tyto výpočty patří do oblasti odhadu stavu a jsou podrobněji vysvětleny na stránce věnované vyhlazování trajektorie (Track Smoothing). Přiřazování měření tedy určuje, který Plot má být použit, zatímco odhad stavu stanovuje, jak z tohoto Plotu a dosavadních informací získat zpřesněný odhad pohybového stavu cíle.
Ploty, které nelze přiřadit k žádné existující trajektorii, nemusí být nutně falešnými poplachy. Mohou také pocházet od dosud neznámých cílů, a proto se zkoumá jejich vhodnost pro inicializaci nové trajektorie. Naopak trajektorie není okamžitě ukončena, pokud se pro ni dočasně nenajde odpovídající Plot. Radarový tracker může nadále vypočítávat předpokládanou polohu cíle a při dalších měřeních znovu hledat vhodné přiřazení. Rozhodování o pokračování nebo ukončení takové trajektorie patří do udržování trajektorií (Track Maintenance). Jak tyto funkce spolupracují v rámci celého radarového trackeru, ukazuje na následující stránce proces sledování.