
Automatische Zielverfolgung (Local Tracking)
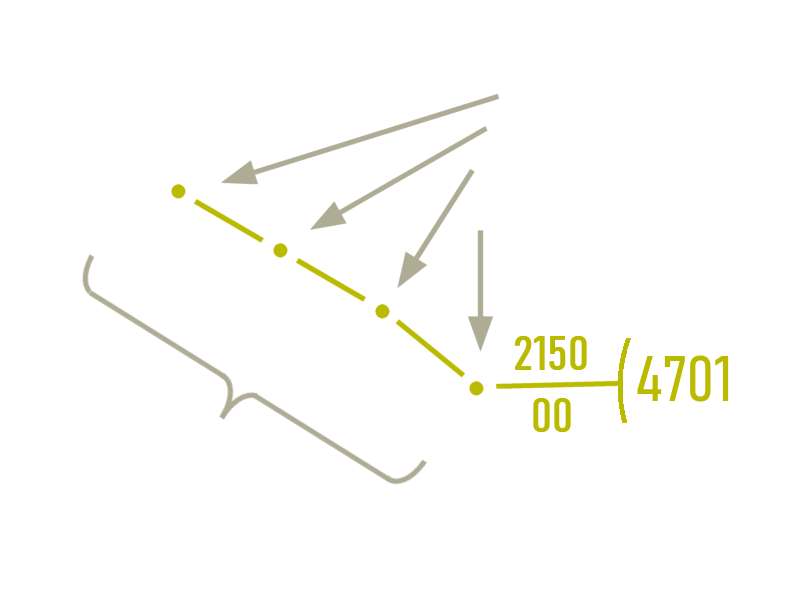
Bild 1: Die Begriffe „Plot“ und „Track“ wurden bereits bei der manuellen Zieldarstellung auf einer Planchette verwendet
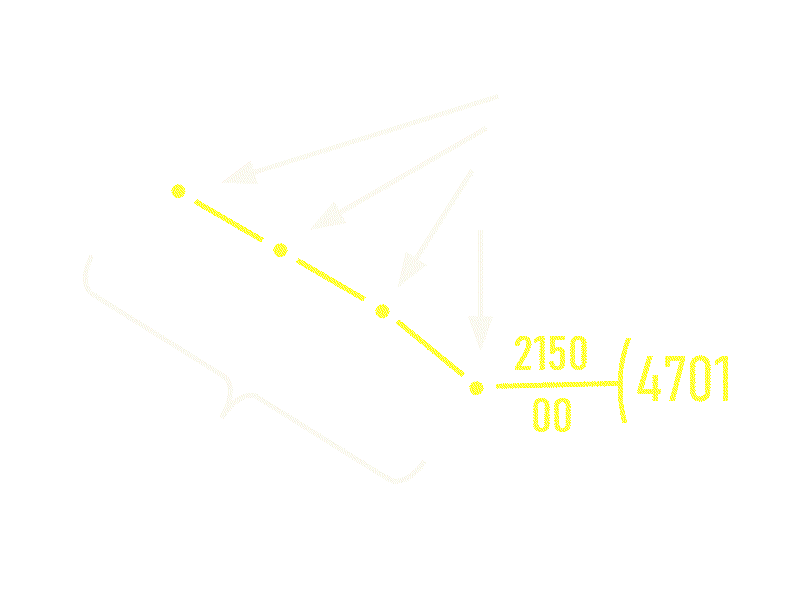
Bild 1: Die Begriffe „Plot“ und „Track“ wurden bereits bei der manuellen Zieldarstellung auf einer Planchette verwendet
Automatische Zielverfolgung (Local Tracking)
Automatische Zielverfolgung (Local Tracking) ist ein Verfahren, bei dem ein Radar die Position und den Bewegungszustand eines erfassten Objekts aus aufeinanderfolgenden Messungen selbstständig ermittelt und fortlaufend aktualisiert. Die zusammengehörenden Positionsmeldungen werden zu einer Zielspur, einem sogenannten Track, zusammengefasst. Aus diesem Track können unter anderem Kurs, Geschwindigkeit und die voraussichtliche Position des Ziels bestimmt werden.
Ein Plot ist zunächst eine aus einer Radarmessung gewonnene Beobachtungsmeldung. Er enthält beispielsweise die gemessene Entfernung und den Winkel eines möglichen Ziels, gegebenenfalls ergänzt durch Höhenwinkel, Radialgeschwindigkeit, Signalstärke und einen Zeitstempel. Ein einzelner Plot enthält jedoch noch keine gesicherte Aussage darüber, wie sich das Ziel bewegt. Erst durch die Verknüpfung mehrerer zeitlich aufeinanderfolgender Beobachtungen kann ein Radartracker einen zusammenhängenden Track bilden. Die Begriffe stammen aus der Zeit der manuellen Zieldarstellung und werden auch in modernen automatischen Systemen verwendet.
Aktuelle Radargeräte können Plots und Tracks aus den empfangenen Radarechosignalen automatisch erzeugen. In der bodengebundenen Luftraumüberwachung können dafür Messdaten von Primärradargeräten und Informationen aus der Sekundärradarabfrage verwendet werden. Die Zielverfolgung liefert den Fluglotsen oder anderen Nutzern fortlaufend aktualisierte Angaben über Position und Bewegung der erfassten Flugzeuge. Auch maritime Radargeräte verfolgen Ziele automatisch und können aus deren Bewegungsdaten unter anderem den kleinsten vorhergesagten Abstand bei einer Annäherung (Closest Point of Approach, CPA) und die Zeit bis zu diesem Punkt (Time to Closest Point of Approach, TCPA) berechnen. Diese Funktionalität wird bei Schiffsradargeräten als Automatic Radar Plotting Aid (ARPA) bezeichnet. Davon zu unterscheiden sind bordseitige Kollisionsvermeidungssysteme wie TCAS beziehungsweise ACAS, die insbesondere Transpondersignale anderer Luftfahrzeuge auswerten und unabhängig von einer bodengebundenen Radarzielverfolgung arbeiten.
Ein Track enthält wesentlich mehr Informationen als ein einzelner Plot. Neben der geschätzten Zielposition können beispielsweise die Geschwindigkeitskomponenten und gegebenenfalls Beschleunigungen in einem sogenannten Zustandsvektor zusammengefasst werden. Dieser beschreibt den momentan geschätzten Bewegungszustand des Ziels. Zusätzlich können Angaben zur Genauigkeit der Schätzung, zur Qualität des Tracks und zur bisherigen Zielgeschichte gespeichert werden. Der Radartracker muss dabei zwischen unmittelbar gemessenen Werten und den aus mehreren Beobachtungen berechneten Größen unterscheiden. Mit dem Zustandsvektor lässt sich auch eine Vorhersage für die nächste Zielposition erstellen.

Antennenumlaufzeit, oder
Aktualisierungszeit für Plot/Track
Bild 2: Positionsvorhersage aus aufeinanderfolgenden Beobachtungen als Grundlage für das Erwartungsfenster

Antennenumlaufzeit, oder
Aktualisierungszeit
für Plot/Track
Bild 2: Positionsvorhersage aus aufeinanderfolgenden Beobachtungen als Grundlage für das Erwartungsfenster
Die automatische Zielverfolgung muss in möglichst kurzer Zeit eine Vielzahl von Beobachtungsmeldungen auswerten und den bereits erkannten Zielen zuordnen. Das ist besonders schwierig, wenn ein Ziel unerwartete Manöver durchführt, wenn mehrere Ziele dicht beieinanderliegen oder wenn Festziele und Störsignale zusätzliche Beobachtungsmeldungen verursachen. Auch ein vorübergehend fehlendes Echo darf nicht zwangsläufig zum Verlust des Tracks führen. Da ein Radartracker häufig mehrere hundert Ziele gleichzeitig verfolgen muss, sind sowohl leistungsfähige Algorithmen als auch eine ausreichende Rechenleistung erforderlich.
Datenzuordnung und Erwartungsfenster
Eine der wichtigsten Aufgaben des Radartrackers ist die Datenzuordnung (Data Association). Dabei muss entschieden werden, welcher neu empfangene Plot zu welchem bereits bestehenden Track gehört. Der Tracker kann sich nicht allein auf die Entfernung zwischen zwei gemessenen Positionen stützen. Er berücksichtigt deshalb auch den bisher bekannten Bewegungszustand des Ziels und berechnet zunächst dessen wahrscheinliche Position zum Zeitpunkt der nächsten Beobachtung. Um diese Position wird ein Erwartungsfenster festgelegt, innerhalb dessen ein neuer Plot als möglicher Kandidat für die Aktualisierung des Tracks betrachtet wird.
Die Größe und Form dieses Erwartungsfensters hängen von mehreren Faktoren ab. Dazu gehören die bisherige Zielgeschwindigkeit, mögliche Beschleunigungen und Manöver, der zeitliche Abstand zur nächsten Messung sowie die Genauigkeit der bisherigen Positionsbestimmung. Bei geradliniger Bewegung mit nahezu konstanter Geschwindigkeit lässt sich die erwartete Position verhältnismäßig genau berechnen. Führt das Ziel dagegen ein starkes Manöver durch oder liegt die letzte Messung schon länger zurück, muss eine größere Abweichung von der vorhergesagten Position zugelassen werden. Das Erwartungsfenster kann deshalb je nach Bewegungsmodell und Messunsicherheit unterschiedliche Formen und Abmessungen besitzen.
Ein Plot innerhalb des Erwartungsfensters ist allerdings noch nicht automatisch dem Track zugeordnet. Befinden sich mehrere Plots innerhalb dieses Bereichs, muss der Tracker entscheiden, welcher davon am wahrscheinlichsten zum verfolgten Ziel gehört. Umgekehrt kann ein einzelner Plot auch innerhalb der Erwartungsfenster mehrerer Tracks liegen. Solche Mehrdeutigkeiten treten beispielsweise auf, wenn sich zwei Flugwege kreuzen. Für die Zuordnung können unterschiedliche Verfahren verwendet werden:
- Auswahl desjenigen Plots, dessen Position der vorhergesagten Zielposition am nächsten liegt;
- Auswahl anhand zusätzlicher Merkmale, beispielsweise der Signalstärke oder der gemessenen Radialgeschwindigkeit;
- statistische Bewertung mehrerer möglicher Zuordnungen unter Berücksichtigung der Messunsicherheit.
Ein einfaches Verfahren wählt beispielsweise den nächstgelegenen Plot innerhalb des Erwartungsfensters aus. Unter günstigen Beobachtungsbedingungen kann dies bereits ausreichend sein. Bei starkem Festzieleinfluss, mehreren dicht benachbarten Zielen oder zahlreichen Falschalarmen steigt jedoch die Gefahr einer falschen Zuordnung. Aufwendigere Verfahren berücksichtigen deshalb die Wahrscheinlichkeit der möglichen Zuordnungen. Ein Beispiel dafür ist der Multiple Hypothesis Tracker, der bei mehrdeutigen Situationen mehrere mögliche Zuordnungen zunächst parallel weiterverfolgen kann.
Aktualisierung und Weiterführung der Tracks
Wurde ein Plot einem bestehenden Track zugeordnet, kann der bisher geschätzte Bewegungszustand mit den neuen Messwerten verglichen und korrigiert werden. Aus dem aktualisierten Zustand wird anschließend die Position für die nächste Beobachtung vorhergesagt. Diese Berechnungen gehören zur Zustandsschätzung und werden auf der Seite über Track Smoothing näher erläutert. Die Datenzuordnung entscheidet somit, welcher Plot verwendet werden soll, während die Zustandsschätzung bestimmt, wie aus diesem Plot und den bisherigen Informationen eine verbesserte Schätzung des Bewegungszustands entsteht.
Plots, die keinem vorhandenen Track zugeordnet werden können, müssen nicht zwangsläufig Falschalarme sein. Sie können auch von bisher unbekannten Zielen stammen und werden deshalb auf ihre Eignung zur Trackinitialisierung untersucht. Umgekehrt wird ein Track nicht sofort beendet, wenn vorübergehend kein passender Plot gefunden wurde. Der Radartracker kann seine voraussichtliche Position weiterhin berechnen und bei späteren Messungen erneut nach einer geeigneten Zuordnung suchen. Die Entscheidung über die Weiterführung oder Auflösung eines solchen Tracks gehört zur Trackwartung (Track Maintenance). Wie diese Funktionen im gesamten Radartracker zusammenwirken, zeigt der Tracking-Prozess auf der folgenden Seite.