
自动目标跟踪(Local Tracking)
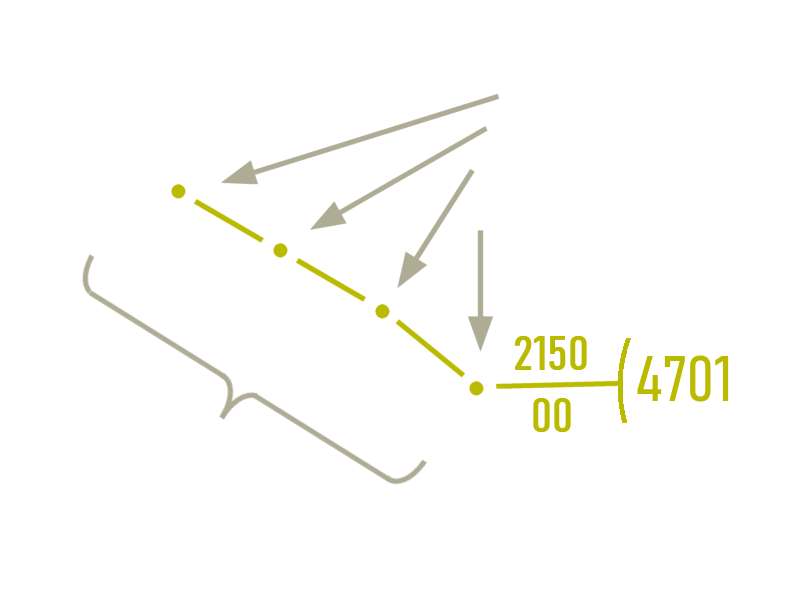
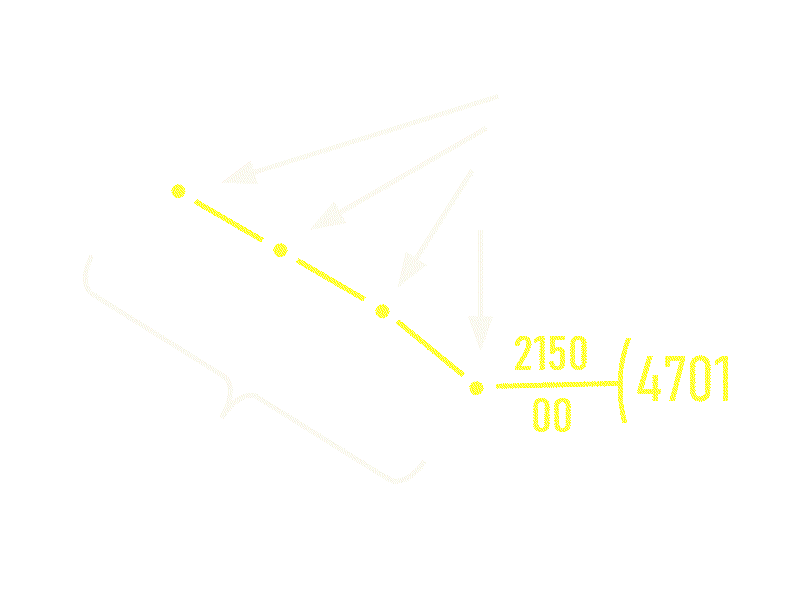
图 1:“点迹”(Plot)和“航迹”(Track)这两个术语在使用标图板进行人工目标标绘时就已经采用
自动目标跟踪(Local Tracking)
自动目标跟踪(Local Tracking) 是一种利用连续测量结果,自动确定并不断更新已探测目标的位置和运动状态的方法。 属于同一目标的位置报告被关联起来,形成一条称为航迹(Track)的目标运动轨迹。 根据这条航迹,可以确定目标的航向、速度以及预测的未来位置等信息。
点迹(Plot)首先是根据一次雷达测量生成的观测报告。 它包含可能目标的测量距离和角度等信息, 还可以包含仰角、径向速度、信号强度和时间戳。 然而,单个点迹尚不能可靠地说明目标的运动状态。 只有将时间上连续的多个观测结果关联起来, 雷达跟踪器才能建立一条连续的航迹。 这些术语起源于人工目标标绘时期,并一直沿用至现代自动跟踪系统。
现代雷达设备能够根据接收到的雷达回波信号自动生成点迹和航迹。 在地面空域监视系统中,可以利用一次雷达的测量数据 以及二次雷达询问获得的信息进行目标跟踪。 跟踪系统持续向空中交通管制员或其他用户提供飞机位置和运动状态的更新信息。 船用雷达也能够自动跟踪目标,并根据目标运动数据计算 预计最近会遇距离 (Closest Point of Approach,CPA) 以及到达最近会遇点的时间 (Time to Closest Point of Approach,TCPA)。 船用雷达中的这种功能称为 自动雷达标绘辅助设备(Automatic Radar Plotting Aid),简称ARPA。 与此不同,TCAS或ACAS等机载防撞系统主要利用其他航空器的应答机信号, 其工作不依赖于地面雷达目标跟踪系统。
一条航迹包含的信息远多于单个点迹。 除估计的目标位置外,还可以将速度分量以及必要时的加速度分量 组合成所谓的状态向量。 状态向量描述当前估计的目标运动状态。 此外,还可以保存有关估计精度、航迹质量和历史航迹的信息。 雷达跟踪器必须区分直接测得的数据与根据多次观测计算得到的数据。 利用状态向量,还可以预测目标的下一位置。

天线旋转周期,或
点迹/航迹更新周期
图 2:根据连续观测进行位置预测,为确定关联门提供依据

天线旋转周期,或
点迹/航迹
更新周期
图 2:根据连续观测进行位置预测,为确定关联门提供依据
自动目标跟踪系统必须在尽可能短的时间内处理大量观测报告, 并将其关联到已经识别的目标。 当目标突然实施机动、多个目标彼此接近, 或固定目标和干扰信号产生额外观测报告时,这项任务尤其困难。 即使暂时没有接收到目标回波,也不应立即判定相应航迹已经丢失。 由于雷达跟踪器经常需要同时跟踪数百个目标, 因此既需要高效的算法,也需要足够的计算能力。
数据关联与关联门
雷达跟踪器最重要的任务之一是数据关联 (Data Association)。 它需要判断新接收到的点迹属于哪一条已经存在的航迹。 跟踪器不能仅根据两个测量位置之间的距离作出判断。 因此,它还需要考虑目标已知的运动状态, 并首先预测目标在下一次观测时最可能出现的位置。 在预测位置周围设置一个关联门, 位于该区域内的新点迹才会被视为更新航迹的候选点迹。
关联门的大小和形状取决于多种因素。 这些因素包括目标以往的速度、可能存在的加速度和机动动作、 距离下一次测量的时间间隔,以及此前位置测量的精度。 当目标沿直线以近似恒定的速度运动时,可以较准确地预测其位置。 但如果目标突然实施剧烈机动,或者距离上一次测量已经过去较长时间, 就必须允许测量位置与预测位置之间出现更大的偏差。 因此,关联门可以根据所采用的运动模型和测量不确定性, 具有不同的形状和尺寸。
然而,点迹位于关联门内,并不意味着它已经自动关联到相应航迹。 如果该区域内出现多个点迹,跟踪器必须判断哪一个最可能属于正在跟踪的目标。 反过来,单个点迹也可能同时位于多条航迹的关联门内。 例如,两条飞行航迹交叉时就可能出现这种关联歧义。 数据关联可以采用不同的方法:
- 选择位置最接近预测目标位置的点迹;
- 根据其他特征进行选择,例如信号强度或测得的径向速度;
- 考虑测量不确定性,对多种可能的关联关系进行统计评估。
例如,一种简单方法是选择关联门内距离预测位置最近的点迹。 在观测条件良好时,这种方法可能已经足够。 但在固定目标回波较强、多个目标距离很近或存在大量虚警的情况下, 错误关联的风险会增大。 因此,更复杂的方法会考虑各种可能关联关系的概率。 多假设跟踪器(Multiple Hypothesis Tracker) 就是其中的一个例子,它能够在关联关系不明确时, 暂时并行保留多种可能的关联假设。
航迹更新与维护
当一个点迹被关联到现有航迹后, 就可以将此前估计的运动状态与新的测量值进行比较和修正。 然后,根据更新后的状态预测目标在下一次观测时的位置。 这些计算属于状态估计的范畴, 并将在有关 航迹平滑(Track Smoothing) 的页面中进一步说明。 因此,数据关联负责确定应当使用哪个点迹, 而状态估计则确定如何利用该点迹和已有信息, 得到更加准确的目标运动状态估计。
无法关联到现有航迹的点迹不一定是虚警。 它们也可能来自此前尚未发现的目标,因此需要检查其是否适合用于 航迹起始。 同样,如果暂时没有找到与现有航迹匹配的点迹,也不会立即结束该航迹。 雷达跟踪器仍然可以继续预测目标可能出现的位置, 并在后续测量中重新寻找适合的关联关系。 是否继续保留或终止这样的航迹, 属于航迹维护 (Track Maintenance)的任务。 这些功能如何在整个雷达跟踪器中相互配合, 将在下一页的跟踪处理流程中进行说明。