
التتبع الآلي للأهداف (Local Tracking)
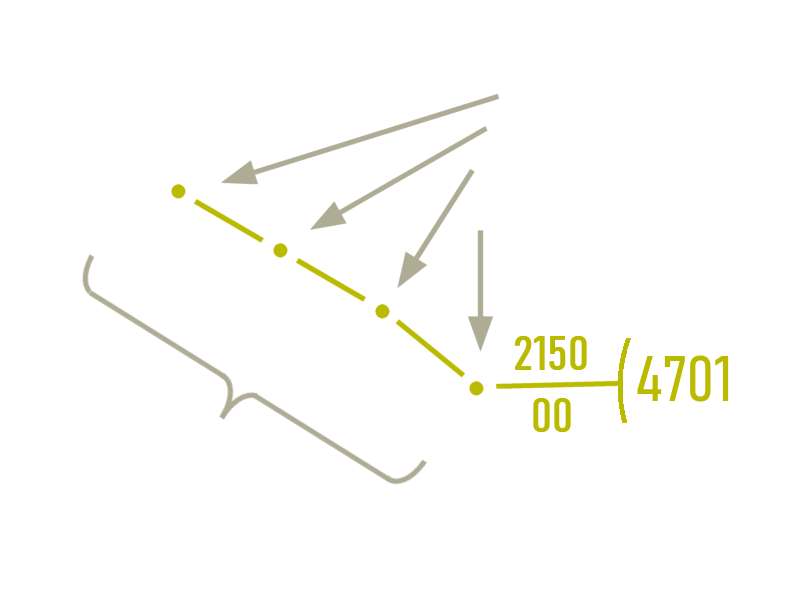
الشكل 1: استُخدم مصطلحا «الرصد» (Plot) و«المسار» (Track) منذ زمن التمثيل اليدوي للأهداف على لوحة التخطيط.
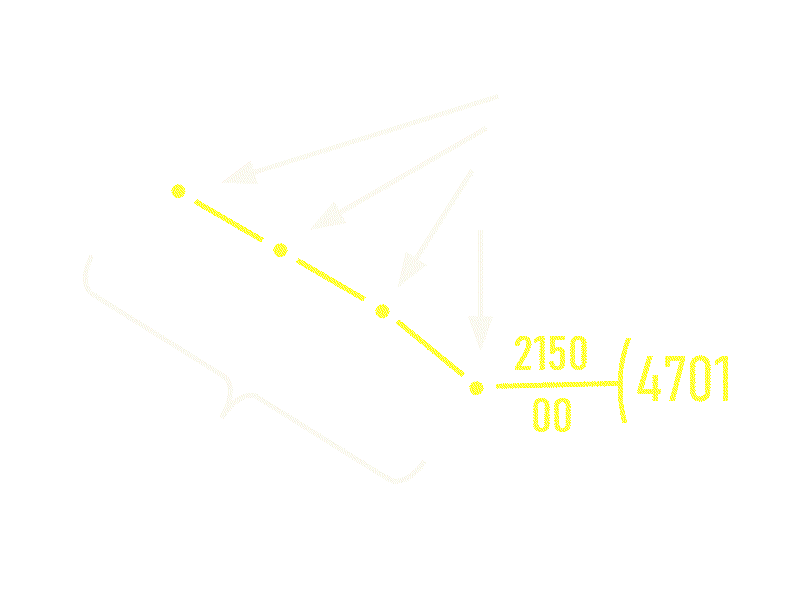
الشكل 1: استُخدم مصطلحا «الرصد» (Plot) و«المسار» (Track) منذ زمن التمثيل اليدوي للأهداف على لوحة التخطيط.
التتبع الآلي للأهداف (Local Tracking)
التتبع الآلي للأهداف (Local Tracking) هو إجراء يحدد فيه الرادار موقع الجسم المكتشف وحالة حركته تلقائيًا من خلال قياسات متتابعة، ويحدّث هذه المعلومات بصورة مستمرة. وتُجمع تقارير المواقع التي تخص الهدف نفسه في مسار هدف يُسمى Track. ويمكن من هذا المسار تحديد اتجاه حركة الهدف وسرعته وموقعه المتوقع في المستقبل، من بين معلومات أخرى.
يُقصد بمصطلح الرصد (Plot) في البداية تقريرُ مشاهدة ناتج عن قياس راداري. وهو يتضمن، على سبيل المثال، المسافة المقاسة والزاوية الخاصة بهدف محتمل، وقد يشمل أيضًا زاوية الارتفاع والسرعة الشعاعية وشدة الإشارة والطابع الزمني. غير أن الرصد الواحد لا يوفر بعدُ معلومات مؤكدة عن كيفية تحرك الهدف. ولا يستطيع متتبع الرادار تكوين مسار مترابط إلا بربط عدة مشاهدات متتابعة زمنيًا. ويرجع أصل هذه المصطلحات إلى زمن التمثيل اليدوي للأهداف، وما زالت مستخدمة في الأنظمة الآلية الحديثة.
تستطيع أجهزة الرادار الحديثة إنشاء الرصود والمسارات تلقائيًا من إشارات الصدى الراداري المستقبلة. وفي مراقبة المجال الجوي من الأرض، يمكن استخدام بيانات القياس من الرادار الأولي والمعلومات الناتجة عن استجواب الرادار الثانوي لهذا الغرض. ويوفر نظام تتبع الأهداف لمراقبي الحركة الجوية أو للمستخدمين الآخرين معلومات محدثة باستمرار عن مواقع الطائرات المكتشفة وحركتها. وتتبع أجهزة الرادار البحرية الأهداف تلقائيًا أيضًا، ويمكنها حساب أقصر مسافة متوقعة عند الاقتراب (Closest Point of Approach, CPA) والزمن المتبقي حتى بلوغ تلك النقطة (Time to Closest Point of Approach, TCPA) اعتمادًا على بيانات حركة الأهداف. وتُعرف هذه الوظيفة في رادارات السفن باسم Automatic Radar Plotting Aid (ARPA). ويجب التمييز بينها وبين أنظمة تجنب التصادم المحمولة على متن الطائرات، مثل TCAS أو ACAS، التي تعتمد بصورة أساسية على إشارات أجهزة الإرسال والاستجابة للطائرات الأخرى، وتعمل بصورة مستقلة عن التتبع الراداري للأهداف من الأرض.
يحتوي المسار على معلومات أكثر بكثير من الرصد الواحد. فبالإضافة إلى الموقع المقدر للهدف، يمكن جمع مركبات السرعة والتسارع، عند الحاجة، في ما يُسمى متجه الحالة. ويصف هذا المتجه حالة حركة الهدف المقدرة في الوقت الحالي. ويمكن أيضًا تخزين معلومات عن دقة التقدير وجودة المسار وتاريخه السابق. ويجب على متتبع الرادار التمييز بين القيم المقاسة مباشرة والكميات المحسوبة من عدة مشاهدات. ويمكن باستخدام متجه الحالة التنبؤ بالموقع التالي للهدف.

زمن دوران الهوائي أو
فترة تحديث الرصد/المسار
الشكل 2: التنبؤ بالموقع من المشاهدات المتتابعة بوصفه أساسًا لتحديد نافذة التوقع

زمن دوران الهوائي أو
فترة تحديث
الرصد/المسار
الشكل 2: التنبؤ بالموقع من المشاهدات المتتابعة بوصفه أساسًا لتحديد نافذة التوقع
يجب على نظام التتبع الآلي للأهداف تقييم عدد كبير من تقارير المشاهدات وربطها بالأهداف التي سبق اكتشافها في أقصر وقت ممكن. وتصبح هذه المهمة صعبة بوجه خاص عندما يجري هدف مناورات غير متوقعة، أو عندما تكون عدة أهداف متقاربة، أو عندما تتسبب الأهداف الثابتة وإشارات التشويش في ظهور تقارير مشاهدة إضافية. كما يجب ألا يؤدي غياب صدى الهدف مؤقتًا بالضرورة إلى فقدان مساره. ونظرًا إلى أن متتبع الرادار قد يُضطر إلى تتبع عدة مئات من الأهداف في الوقت نفسه، فإن ذلك يتطلب خوارزميات فعالة وقدرة حسابية كافية.
ربط البيانات ونافذة التوقع
تُعد عملية ربط البيانات (Data Association) من أهم مهام متتبع الرادار. ففيها يجب تحديد الرصد الجديد الذي ينتمي إلى كل مسار موجود مسبقًا. ولا يستطيع المتتبع الاعتماد على المسافة بين موقعين مقاسين وحدها. ولذلك يأخذ في الحسبان أيضًا حالة الحركة المعروفة سابقًا للهدف، ثم يحسب موقعه المرجح عند وقت المشاهدة التالية. وتُحدد حول هذا الموقع نافذة توقع، يُنظر إلى الرصد الجديد الموجود داخلها بوصفه مرشحًا محتملًا لتحديث المسار.
يعتمد حجم نافذة التوقع وشكلها على عدة عوامل. وتشمل هذه العوامل سرعة الهدف السابقة، والتسارعات والمناورات المحتملة، والفاصل الزمني حتى القياس التالي، ودقة تحديد الموقع السابق. وعندما يتحرك الهدف في خط مستقيم بسرعة شبه ثابتة، يمكن حساب موقعه المتوقع بدقة جيدة نسبيًا. أما إذا أجرى الهدف مناورة حادة، أو مضى وقت أطول منذ آخر قياس، فيجب السماح بانحراف أكبر عن الموقع المتوقع. ولذلك يمكن أن تتخذ نافذة التوقع أشكالًا وأبعادًا مختلفة وفقًا لنموذج الحركة وعدم اليقين في القياس.
غير أن وجود رصد داخل نافذة التوقع لا يعني أنه قد رُبط تلقائيًا بالمسار. فإذا وُجدت عدة رصود داخل هذه المنطقة، وجب على المتتبع تحديد أيها يُرجح أن ينتمي إلى الهدف المتتبَّع. وعلى العكس من ذلك، قد يقع رصد واحد داخل نوافذ التوقع لعدة مسارات. ويمكن أن تظهر مثل هذه الحالات الملتبسة، على سبيل المثال، عندما يتقاطع مسارا طائرتين. ويمكن استخدام إجراءات مختلفة لربط البيانات:
- اختيار الرصد الذي يقع موقعه بالقرب الأكبر من موقع الهدف المتوقع؛
- الاختيار بناءً على خصائص إضافية، مثل شدة الإشارة أو السرعة الشعاعية المقاسة؛
- التقييم الإحصائي لعدة احتمالات للربط مع مراعاة عدم اليقين في القياس.
تختار إحدى الطرق البسيطة، على سبيل المثال، أقرب رصد إلى الموقع المتوقع داخل نافذة التوقع. وقد تكون هذه الطريقة كافية في ظروف المراقبة الملائمة. ولكن عند وجود تأثير قوي للأهداف الثابتة، أو عدة أهداف متقاربة، أو عدد كبير من الإنذارات الكاذبة، يزداد خطر الربط الخاطئ. ولذلك تراعي الإجراءات الأكثر تعقيدًا احتمالات علاقات الربط الممكنة. ومن أمثلتها متتبع الفرضيات المتعددة (Multiple Hypothesis Tracker)، الذي يمكنه متابعة عدة احتمالات للربط بالتوازي بصورة مؤقتة عند وجود حالات ملتبسة.
تحديث المسارات ومتابعتها
عندما يُربط رصد بمسار موجود مسبقًا، يمكن مقارنة حالة الحركة المقدرة سابقًا بقيم القياس الجديدة وتصحيحها. وبعد ذلك يُستخدم تقدير الحالة المحدَّث للتنبؤ بموقع الهدف عند المشاهدة التالية. وتنتمي هذه الحسابات إلى عملية تقدير الحالة، وهي موضحة بمزيد من التفصيل في صفحة تنعيم المسار (Track Smoothing). وهكذا تحدد عملية ربط البيانات الرصد الذي ينبغي استخدامه، بينما تحدد عملية تقدير الحالة كيفية الجمع بين هذا الرصد والمعلومات السابقة للحصول على تقدير محسَّن لحركة الهدف.
الرصود التي لا يمكن ربطها بأي مسار موجود ليست بالضرورة إنذارات كاذبة. فقد تكون ناتجة عن أهداف لم تُكتشف من قبل، ولذلك تُفحص لمعرفة مدى ملاءمتها لإنشاء مسار جديد. وبالمثل، لا يُنهى المسار فورًا إذا تعذر العثور مؤقتًا على رصد مناسب له. ويمكن لمتتبع الرادار مواصلة حساب الموقع المتوقع للهدف والبحث مجددًا عن ربط مناسب في القياسات اللاحقة. ويُعد اتخاذ القرار بشأن استمرار هذا المسار أو إنهائه من مهام صيانة المسار (Track Maintenance). وتوضح صفحة عملية التتبع التالية كيفية تفاعل هذه الوظائف داخل متتبع الرادار.
المؤلف: Christian Wolff، الترجمة: حازم كامل