
Inseguimento automatico dei bersagli (Local Tracking)
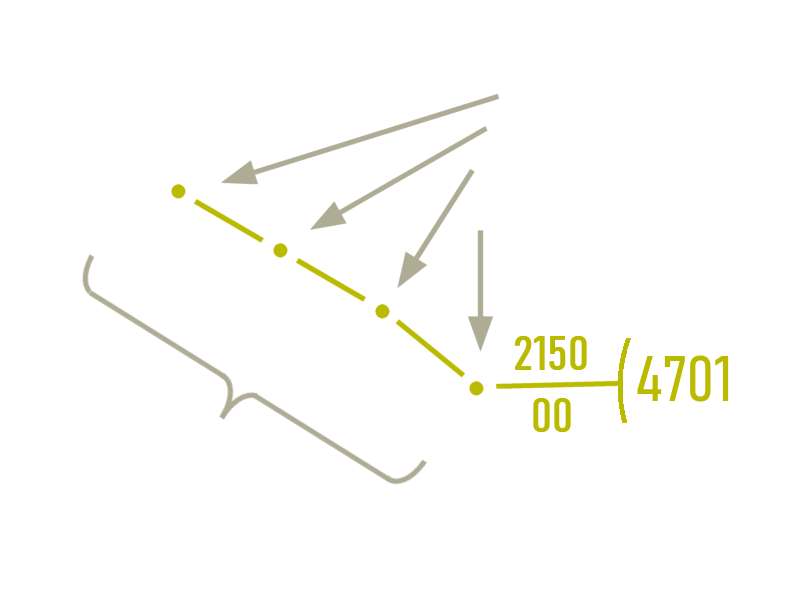
Figura 1. I termini «Plot» e «Track» erano già utilizzati nella rappresentazione manuale dei bersagli su un tavolo di tracciamento
Figura 1. I termini «Plot» e «Track» erano già utilizzati nella rappresentazione manuale dei bersagli su un tavolo di tracciamento
Inseguimento automatico dei bersagli (Local Tracking)
L'inseguimento automatico dei bersagli (Local Tracking) è un procedimento mediante il quale un radar determina autonomamente e aggiorna continuamente la posizione e lo stato di moto di un oggetto rilevato sulla base di misurazioni successive. I rapporti di posizione riferiti allo stesso bersaglio vengono associati per formare una traccia, denominata Track. Da questa traccia è possibile ricavare, tra le altre informazioni, la rotta, la velocità e la posizione futura prevista del bersaglio.
Un Plot è inizialmente un rapporto di osservazione ricavato da una misurazione radar. Contiene, ad esempio, la distanza misurata e la posizione angolare di un possibile bersaglio, eventualmente integrate con l'angolo di elevazione, la velocità radiale, l'intensità del segnale e una marca temporale. Un singolo Plot, tuttavia, non fornisce ancora informazioni affidabili sul movimento del bersaglio. Solo associando più osservazioni successive nel tempo il sistema di inseguimento radar può formare una traccia continua. Questi termini risalgono all'epoca del tracciamento manuale dei bersagli e vengono utilizzati anche nei moderni sistemi automatici.
I radar moderni possono generare automaticamente Plots e Tracks a partire dagli echi radar ricevuti. Nella sorveglianza dello spazio aereo da terra possono essere utilizzati i dati misurati dai radar primari e le informazioni ottenute mediante le interrogazioni dei radar secondari. L'inseguimento dei bersagli fornisce ai controllori del traffico aereo e agli altri utilizzatori informazioni continuamente aggiornate sulla posizione e sul movimento degli aeromobili rilevati. Anche i radar marittimi seguono automaticamente i bersagli e possono calcolare, sulla base dei dati di movimento, la minima distanza prevista durante un avvicinamento, denominata Closest Point of Approach (CPA), e il tempo necessario per raggiungere tale punto, denominato Time to Closest Point of Approach (TCPA). Questa funzionalità dei radar navali è nota come Automatic Radar Plotting Aid (ARPA). Occorre distinguerla dai sistemi anticollisione di bordo, come TCAS e ACAS, che utilizzano principalmente i segnali dei transponder degli altri aeromobili e funzionano indipendentemente dall'inseguimento radar dei bersagli effettuato da terra.
Un Track contiene molte più informazioni rispetto a un singolo Plot. Oltre alla posizione stimata del bersaglio, le componenti della velocità ed eventualmente quelle dell'accelerazione possono essere riunite in un cosiddetto vettore di stato. Questo vettore descrive lo stato di moto attualmente stimato del bersaglio. Possono inoltre essere memorizzate informazioni sulla precisione della stima, sulla qualità della traccia e sulla storia delle osservazioni del bersaglio. Il sistema di inseguimento radar deve distinguere i valori misurati direttamente dalle grandezze calcolate sulla base di più osservazioni. Il vettore di stato consente anche di prevedere la posizione successiva del bersaglio.

tempo di rotazione
dell'antenna oppure
intervallo di aggiornamento
del Plot/Track
Figura 2. Previsione della posizione da osservazioni successive come base per la finestra di previsione

tempo di rotazione
dell'antenna oppure
intervallo di aggiornamento
del Plot/Track
Figura 2. Previsione della posizione da osservazioni successive come base per la finestra di previsione
L'inseguimento automatico dei bersagli deve elaborare un gran numero di rapporti di osservazione e associarli ai bersagli già rilevati nel minor tempo possibile. Questo compito è particolarmente difficile quando un bersaglio esegue manovre impreviste, quando più bersagli si trovano molto vicini tra loro oppure quando gli echi di oggetti fissi e i segnali di disturbo generano osservazioni aggiuntive. La temporanea assenza di un eco radar non deve necessariamente comportare la perdita del Track. Poiché il sistema di inseguimento radar deve spesso seguire contemporaneamente diverse centinaia di bersagli, sono necessari algoritmi efficienti e una potenza di calcolo sufficiente.
Associazione dei dati e finestra di previsione
Uno dei compiti più importanti del sistema di inseguimento radar è l'associazione dei dati (Data Association). In questa fase occorre stabilire a quale Track esistente appartenga ogni nuovo Plot ricevuto. Il sistema non può basarsi esclusivamente sulla distanza tra due posizioni misurate. Pertanto considera anche lo stato di moto del bersaglio già noto e calcola innanzitutto la sua posizione probabile al momento dell'osservazione successiva. Attorno a questa posizione viene definita una finestra di previsione, all'interno della quale un nuovo Plot viene considerato un possibile candidato per l'aggiornamento del Track.
Le dimensioni e la forma della finestra di previsione dipendono da diversi fattori. Tra questi rientrano la velocità precedente del bersaglio, le possibili accelerazioni e manovre, l'intervallo di tempo fino alla misurazione successiva e la precisione della precedente determinazione della posizione. Quando il bersaglio si muove in linea retta a velocità pressoché costante, la sua posizione prevista può essere calcolata con una precisione relativamente elevata. Se invece il bersaglio esegue una manovra brusca oppure è trascorso più tempo dall'ultima misurazione, occorre ammettere uno scostamento maggiore dalla posizione prevista. La finestra di previsione può quindi assumere forme e dimensioni differenti in funzione del modello di movimento e dell'incertezza delle misurazioni.
La presenza di un Plot all'interno della finestra di previsione, tuttavia, non significa che sia stato automaticamente associato al Track corrispondente. Se in questa regione si trovano più Plots, il sistema deve stabilire quale di essi appartenga con maggiore probabilità al bersaglio inseguito. Viceversa, un singolo Plot può trovarsi contemporaneamente all'interno delle finestre di previsione di più Tracks. Situazioni ambigue di questo tipo possono verificarsi, ad esempio, quando si incrociano due rotte di volo. Per effettuare l'associazione possono essere utilizzati diversi metodi:
- selezione del Plot la cui posizione è più vicina alla posizione prevista del bersaglio;
- selezione sulla base di caratteristiche aggiuntive, come l'intensità del segnale o la velocità radiale misurata;
- valutazione statistica di più associazioni possibili, tenendo conto dell'incertezza delle misurazioni.
Un metodo semplice consiste, ad esempio, nel selezionare il Plot più vicino alla posizione prevista all'interno della finestra di previsione. In condizioni di osservazione favorevoli, questo procedimento può essere sufficiente. Tuttavia, in presenza di forti echi provenienti da oggetti fissi, di più bersagli molto vicini tra loro o di numerosi falsi allarmi, aumenta il rischio di un'associazione errata. I procedimenti più complessi considerano pertanto le probabilità delle diverse associazioni possibili. Un esempio è il Multiple Hypothesis Tracker, che nelle situazioni ambigue può mantenere temporaneamente in parallelo più ipotesi alternative di associazione.
Aggiornamento e gestione dei Tracks
Una volta associato un Plot a un Track esistente, lo stato di moto stimato in precedenza può essere confrontato con i nuovi valori misurati e corretto. Lo stato aggiornato viene quindi utilizzato per prevedere la posizione del bersaglio all'osservazione successiva. Questi calcoli fanno parte della stima dello stato e sono illustrati più dettagliatamente nella pagina dedicata al livellamento della traiettoria (Track Smoothing). L'associazione dei dati determina quindi quale Plot debba essere utilizzato, mentre la stima dello stato stabilisce come combinare quel Plot con le informazioni precedentemente disponibili per ottenere una stima più accurata del movimento del bersaglio.
I Plots che non possono essere associati ad alcun Track esistente non sono necessariamente falsi allarmi. Possono anche provenire da bersagli fino a quel momento sconosciuti e vengono pertanto esaminati per verificarne l'idoneità all'inizializzazione di un nuovo Track. Viceversa, un Track non viene immediatamente terminato quando temporaneamente non si trova alcun Plot adatto. Il sistema di inseguimento radar può continuare a calcolare la posizione probabile del bersaglio e cercare nuovamente un'associazione adeguata nelle osservazioni successive. La decisione di proseguire o terminare un Track rientra nella gestione del Track (Track Maintenance). Il modo in cui queste funzioni interagiscono nell'intero sistema è illustrato nella pagina seguente, dedicata al processo di inseguimento.