
Automatische doelvolging (Local Tracking)
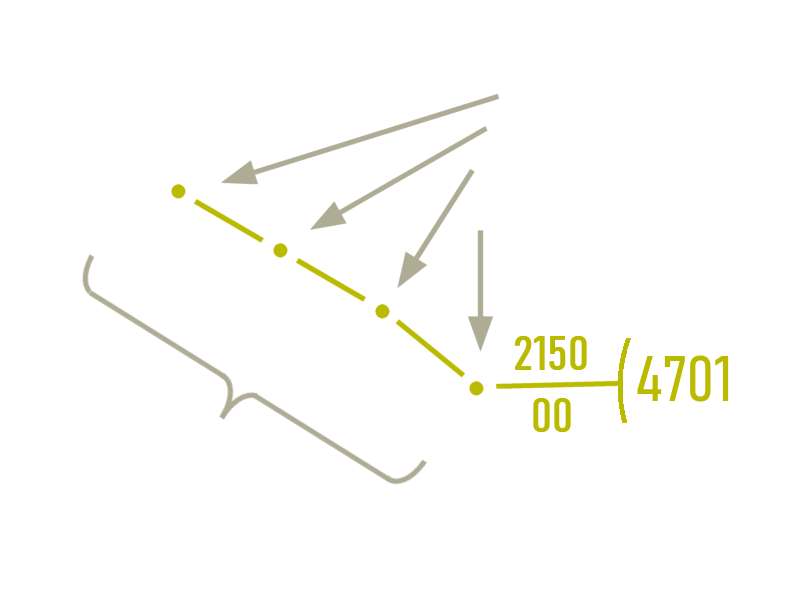
Figuur 1. De begrippen „Plot” en „Track” werden al gebruikt bij het handmatig uitzetten van doelen op een plottafel
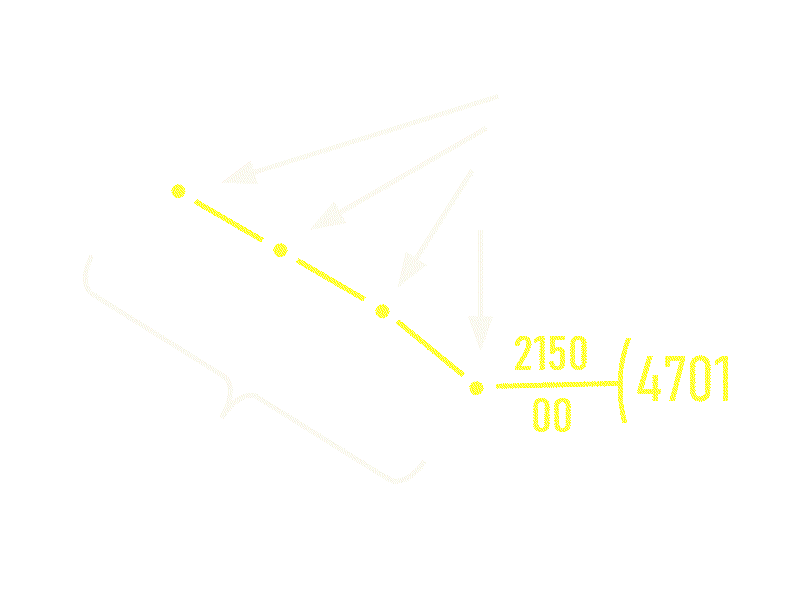
Figuur 1. De begrippen „Plot” en „Track” werden al gebruikt bij het handmatig uitzetten van doelen op een plottafel
Automatische doelvolging (Local Tracking)
Automatische doelvolging (Local Tracking) is een methode waarbij een radar op basis van opeenvolgende metingen zelfstandig de positie en de bewegingstoestand van een gedetecteerd object bepaalt en voortdurend bijwerkt. Bij elkaar horende positiemeldingen worden samengevoegd tot een doelspoor, een zogenaamde Track. Uit deze Track kunnen onder meer de koers, de snelheid en de verwachte toekomstige positie van het doel worden bepaald.
Een Plot is in eerste instantie een waarnemingsmelding die uit een radarmeting wordt verkregen. Deze bevat bijvoorbeeld de gemeten afstand en de hoekpositie van een mogelijk doel, eventueel aangevuld met de elevatiehoek, de radiale snelheid, de signaalsterkte en een tijdstempel. Een afzonderlijke Plot geeft echter nog geen betrouwbare informatie over de beweging van het doel. Pas door meerdere opeenvolgende waarnemingen met elkaar te associëren, kan een radartracker een samenhangende Track vormen. Deze begrippen stammen uit de tijd waarin doelen handmatig werden uitgezet en worden ook in moderne automatische systemen gebruikt.
Moderne radars kunnen automatisch Plots en Tracks genereren uit de ontvangen radarecho's. Bij grondgebonden luchtruimbewaking kunnen hiervoor meetgegevens van primaire radars en informatie uit ondervragingen door secundaire radars worden gebruikt. De doelvolging voorziet luchtverkeersleiders en andere gebruikers voortdurend van bijgewerkte informatie over de positie en de beweging van gedetecteerde vliegtuigen. Ook maritieme radars volgen doelen automatisch en kunnen op basis van hun bewegingsgegevens de kleinste verwachte afstand tijdens een nadering berekenen, aangeduid als Closest Point of Approach (CPA), evenals de tijd tot dit punt, aangeduid als Time to Closest Point of Approach (TCPA). Deze functionaliteit van scheepsradars wordt Automatic Radar Plotting Aid (ARPA) genoemd. Hiervan moeten boordgebonden systemen voor het vermijden van botsingen, zoals TCAS en ACAS, worden onderscheiden. Deze systemen verwerken voornamelijk signalen van transponders van andere vliegtuigen en werken onafhankelijk van grondgebonden radardoelvolging.
Een Track bevat aanzienlijk meer informatie dan een afzonderlijke Plot. Naast de geschatte doelpositie kunnen bijvoorbeeld de snelheidscomponenten en eventueel ook de versnellingscomponenten worden samengevat in een zogenaamde toestandsvector. Deze beschrijft de op dat moment geschatte bewegingstoestand van het doel. Daarnaast kunnen gegevens over de nauwkeurigheid van de schatting, de kwaliteit van de Track en de eerdere geschiedenis van het doelspoor worden opgeslagen. De radartracker moet daarbij onderscheid maken tussen rechtstreeks gemeten waarden en grootheden die uit meerdere waarnemingen zijn berekend. Met de toestandsvector kan ook de volgende positie van het doel worden voorspeld.

omlooptijd van de antenne
of actualisatie-interval
van Plot/Track
Figuur 2. Positievoorspelling op basis van opeenvolgende waarnemingen als uitgangspunt voor het verwachtingsvenster

omlooptijd van de antenne
of actualisatie-interval
van Plot/Track
Figuur 2. Positievoorspelling op basis van opeenvolgende waarnemingen als uitgangspunt voor het verwachtingsvenster
Automatische doelvolging moet in zo kort mogelijke tijd een groot aantal waarnemingsmeldingen verwerken en aan reeds gedetecteerde doelen koppelen. Dit is bijzonder moeilijk wanneer een doel onverwachte manoeuvres uitvoert, wanneer verschillende doelen zich dicht bij elkaar bevinden of wanneer vaste reflectoren en stoorsignalen extra waarnemingsmeldingen veroorzaken. Ook een tijdelijk ontbrekende radarecho hoeft niet noodzakelijk tot het verlies van een Track te leiden. Omdat een radartracker vaak honderden doelen tegelijkertijd moet volgen, zijn zowel efficiënte algoritmen als voldoende rekenkracht noodzakelijk.
Gegevensassociatie en verwachtingsvenster
Een van de belangrijkste taken van de radartracker is de gegevensassociatie (Data Association). Hierbij moet worden bepaald welke nieuw ontvangen Plot bij welke bestaande Track hoort. De tracker kan zich niet uitsluitend baseren op de afstand tussen twee gemeten posities. Daarom houdt hij ook rekening met de tot dan toe bekende bewegingstoestand van het doel en berekent hij eerst de waarschijnlijke positie op het tijdstip van de volgende waarneming. Rond deze positie wordt een verwachtingsvenster vastgelegd. Een nieuwe Plot binnen dit venster wordt beschouwd als een mogelijke kandidaat voor het bijwerken van de Track.
De grootte en de vorm van dit verwachtingsvenster zijn afhankelijk van verschillende factoren. Daartoe behoren de eerdere snelheid van het doel, mogelijke versnellingen en manoeuvres, het tijdsinterval tot de volgende meting en de nauwkeurigheid van de eerdere positiebepaling. Bij een rechtlijnige beweging met vrijwel constante snelheid kan de verwachte positie betrekkelijk nauwkeurig worden berekend. Wanneer het doel echter een scherpe manoeuvre uitvoert of er meer tijd is verstreken sinds de laatste meting, moet een grotere afwijking van de voorspelde positie worden toegestaan. Het verwachtingsvenster kan daarom, afhankelijk van het bewegingsmodel en de meetonzekerheid, verschillende vormen en afmetingen hebben.
Een Plot binnen het verwachtingsvenster wordt echter niet automatisch aan de Track gekoppeld. Wanneer zich meerdere Plots binnen dit gebied bevinden, moet de tracker bepalen welke Plot het waarschijnlijkst bij het gevolgde doel hoort. Omgekeerd kan één Plot zich ook binnen de verwachtingsvensters van meerdere Tracks bevinden. Dergelijke dubbelzinnige situaties kunnen bijvoorbeeld ontstaan wanneer twee vliegroutes elkaar kruisen. Voor de gegevensassociatie kunnen verschillende methoden worden gebruikt:
- het selecteren van de Plot waarvan de positie het dichtst bij de voorspelde doelpositie ligt;
- het selecteren op basis van aanvullende kenmerken, zoals de signaalsterkte of de gemeten radiale snelheid;
- het statistisch beoordelen van meerdere mogelijke associaties, rekening houdend met de meetonzekerheid.
Een eenvoudige methode selecteert bijvoorbeeld de Plot die binnen het verwachtingsvenster het dichtst bij de voorspelde positie ligt. Onder gunstige waarnemingsomstandigheden kan dit voldoende zijn. Bij sterke vaste echo's, meerdere dicht bij elkaar gelegen doelen of talrijke valse alarmen neemt echter het risico op een verkeerde associatie toe. Geavanceerdere methoden houden daarom rekening met de waarschijnlijkheid van de verschillende mogelijke associaties. Een voorbeeld hiervan is de Multiple Hypothesis Tracker, die bij onduidelijke situaties tijdelijk meerdere mogelijke associatiehypothesen naast elkaar kan blijven volgen.
Bijwerken en onderhouden van Tracks
Wanneer een Plot aan een bestaande Track is gekoppeld, kan de eerder geschatte bewegingstoestand met de nieuwe meetwaarden worden vergeleken en gecorrigeerd. Vervolgens wordt uit de bijgewerkte toestand de positie voor de volgende waarneming voorspeld. Deze berekeningen behoren tot de toestandschatting en worden nader toegelicht op de pagina over track smoothing. De gegevensassociatie bepaalt dus welke Plot moet worden gebruikt, terwijl de toestandschatting bepaalt hoe deze Plot met de eerder beschikbare informatie wordt gecombineerd om een betere schatting van de bewegingstoestand te verkrijgen.
Plots die niet aan een bestaande Track kunnen worden gekoppeld, zijn niet noodzakelijk valse alarmen. Ze kunnen ook afkomstig zijn van tot dan toe onbekende doelen en worden daarom onderzocht op hun geschiktheid voor de initialisatie van een nieuwe Track. Omgekeerd wordt een Track niet onmiddellijk beëindigd wanneer tijdelijk geen passende Plot wordt gevonden. De radartracker kan de waarschijnlijke positie van het doel blijven berekenen en bij latere metingen opnieuw naar een geschikte associatie zoeken. De beslissing of een dergelijke Track wordt voortgezet of beëindigd, behoort tot het Trackonderhoud (Track Maintenance). Hoe deze functies binnen de volledige radartracker samenwerken, wordt op de volgende pagina over het trackingproces uitgelegd.