
Автоматическое сопровождение целей (Local Tracking)
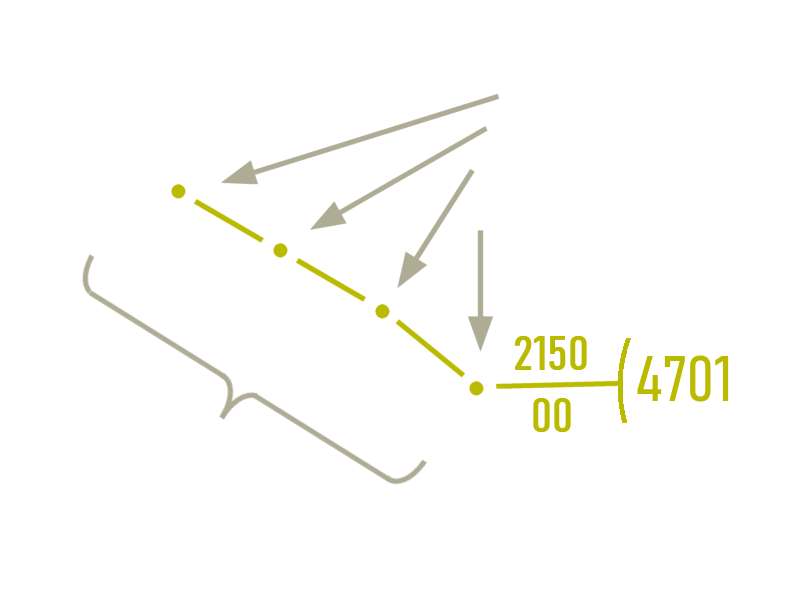
Рисунок 1. Термины «Plot» и «Track» использовались ещё при ручной прокладке траекторий целей на планшете
Рисунок 1. Термины «Plot» и «Track» использовались ещё при ручной прокладке траекторий целей на планшете
Автоматическое сопровождение целей (Local Tracking)
Автоматическое сопровождение целей (Local Tracking) представляет собой процесс, при котором радиолокатор самостоятельно определяет и непрерывно обновляет положение и параметры движения обнаруженного объекта на основании последовательных измерений. Сообщения о положении, относящиеся к одной цели, объединяются в сопровождаемую траекторию, называемую Track. По этой траектории можно определить курс, скорость и прогнозируемое будущее положение цели.
Plot представляет собой сообщение об обнаружении, сформированное на основании отдельного радиолокационного измерения. Оно содержит, например, измеренную дальность и угловое положение возможной цели, а также может включать угол места, радиальную скорость, амплитуду сигнала и временную метку. Однако отдельная радиолокационная отметка ещё не даёт достоверной информации о движении цели. Только связывая несколько последовательных во времени отметок, система сопровождения может сформировать непрерывную траекторию. Эти термины возникли во времена ручной прокладки траекторий и продолжают использоваться в современных автоматизированных системах.
Современные радиолокаторы могут автоматически формировать радиолокационные отметки и сопровождаемые траектории на основании принятых эхо-сигналов. При наземном контроле воздушного пространства для этого могут использоваться измерения первичных радиолокаторов и информация, полученная в результате запросов вторичных радиолокаторов. Система сопровождения предоставляет диспетчерам управления воздушным движением и другим пользователям постоянно обновляемые данные о положении и движении обнаруженных воздушных судов. Морские радиолокаторы также обеспечивают автоматическое сопровождение целей и позволяют по параметрам их движения рассчитывать минимальное прогнозируемое расстояние при сближении (Closest Point of Approach, CPA) и время до достижения этой точки (Time to Closest Point of Approach, TCPA). Такая функция морских радиолокаторов называется Automatic Radar Plotting Aid (ARPA). Её следует отличать от бортовых систем предупреждения столкновений TCAS и ACAS, которые используют преимущественно сигналы ответчиков других воздушных судов и работают независимо от наземного радиолокационного сопровождения.
Сопровождаемая траектория содержит значительно больше информации, чем отдельная радиолокационная отметка. Помимо оцененного положения цели, составляющие скорости и при необходимости ускорения могут объединяться в так называемый вектор состояния. Он описывает текущую оценку параметров движения цели. Дополнительно могут сохраняться сведения о точности оценки, качестве сопровождения и предыстории траектории. При этом система сопровождения должна различать непосредственно измеренные величины и параметры, рассчитанные по нескольким наблюдениям. Вектор состояния также позволяет прогнозировать следующее положение цели.

Рисунок 2. Прогнозирование положения по последовательным наблюдениям как основа формирования строба сопровождения (T = период обзора, период вращения антенны или интервал обновления отметок и траекторий)

Рисунок 2. Прогнозирование положения по последовательным наблюдениям как основа формирования строба сопровождения (T = период обзора, период вращения антенны или интервал обновления отметок и траекторий)
Автоматическое сопровождение целей требует обработки большого количества сообщений об обнаружении и привязки радиолокационных отметок к ранее обнаруженным целям за минимально возможное время. Эта задача особенно усложняется при неожиданных манёврах цели, при нахождении нескольких целей в непосредственной близости друг от друга, а также при наличии отражений от неподвижных объектов и радиолокационных помех, вызывающих появление дополнительных отметок. Временное отсутствие эхо-сигнала также не обязательно должно приводить к потере траектории. Поскольку система сопровождения нередко должна одновременно сопровождать несколько сотен целей, необходимы эффективные алгоритмы и достаточные вычислительные ресурсы.
Ассоциация данных и строб сопровождения
Одной из важнейших задач системы сопровождения является ассоциация данных (Data Association), то есть определение того, какой вновь поступившей отметке соответствует каждая ранее сопровождаемая траектория. Для этого недостаточно учитывать только расстояние между двумя измеренными положениями. Система также использует известные параметры движения цели и сначала рассчитывает её вероятное положение на момент следующего наблюдения. Вокруг прогнозируемого положения формируется строб сопровождения, внутри которого новая отметка рассматривается как возможный кандидат для обновления траектории.
Размер и форма строба сопровождения зависят от нескольких факторов. К ним относятся ранее оцененная скорость цели, возможные ускорения и манёвры, временной интервал до следующего измерения и точность предыдущей оценки положения. При прямолинейном движении с почти постоянной скоростью ожидаемое положение можно прогнозировать относительно точно. Однако если цель выполняет резкий манёвр или с момента последнего измерения прошло больше времени, необходимо допускать большее отклонение от прогнозируемого положения. Поэтому строб сопровождения может иметь различную форму и размеры в зависимости от принятой модели движения и неопределённости измерений.
Нахождение радиолокационной отметки внутри строба сопровождения ещё не означает её автоматической привязки к соответствующей траектории. Если в строб попадает несколько отметок, система должна определить, какая из них с наибольшей вероятностью относится к сопровождаемой цели. С другой стороны, одна отметка может одновременно находиться внутри стробов сопровождения нескольких траекторий. Такие неоднозначные ситуации возникают, например, при пересечении двух траекторий полёта. Для ассоциации данных могут использоваться различные методы:
- выбор отметки, наиболее близкой к прогнозируемому положению цели;
- выбор по дополнительным признакам, например по мощности сигнала или измеренной радиальной скорости;
- статистическая оценка нескольких возможных вариантов привязки с учётом неопределённости измерений.
Простой метод, например, выбирает отметку, наиболее близкую к прогнозируемому положению цели внутри строба сопровождения. При благоприятных условиях наблюдения этого может быть достаточно. Однако при сильных отражениях от неподвижных объектов, при близком расположении нескольких целей или большом количестве ложных обнаружений возрастает риск неправильной привязки отметок. Поэтому более сложные методы учитывают вероятности различных вариантов ассоциации. Примером является Multiple Hypothesis Tracker, который в неоднозначных ситуациях может временно сохранять несколько альтернативных гипотез привязки отметок к траекториям и обрабатывать их параллельно.
Обновление и поддержание траекторий
После привязки новой радиолокационной отметки к сопровождаемой траектории ранее оцененные параметры движения цели сравниваются с новыми измерениями и корректируются. Затем обновлённый вектор состояния используется для прогнозирования положения цели при следующем наблюдении. Эти вычисления относятся к оцениванию состояния и более подробно рассматриваются на странице сглаживания траектории. Таким образом, ассоциация данных определяет, какую отметку следует использовать, а оценивание состояния — каким образом объединить эту отметку с ранее полученной информацией для уточнения параметров движения цели.
Отметки, которые не удалось связать с существующими траекториями, не обязательно являются ложными обнаружениями. Они могут принадлежать ранее неизвестным целям и поэтому проверяются на пригодность для завязки новых траекторий. С другой стороны, сопровождаемая траектория не сбрасывается сразу, если в течение некоторого времени не поступает подходящая радиолокационная отметка. Система сопровождения может продолжать экстраполяцию положения цели и при последующих обзорах вновь искать подходящую отметку. Решение о продолжении или прекращении сопровождения такой траектории относится к процедуре поддержания и сброса траектории с сопровождения (Track Maintenance). Взаимодействие этих функций в системе сопровождения рассматривается на следующей странице, посвящённой процессу сопровождения траекторий.
Автор: Д-р Андрій Музиченко