
Rastreamento automático de alvos (Local Tracking)
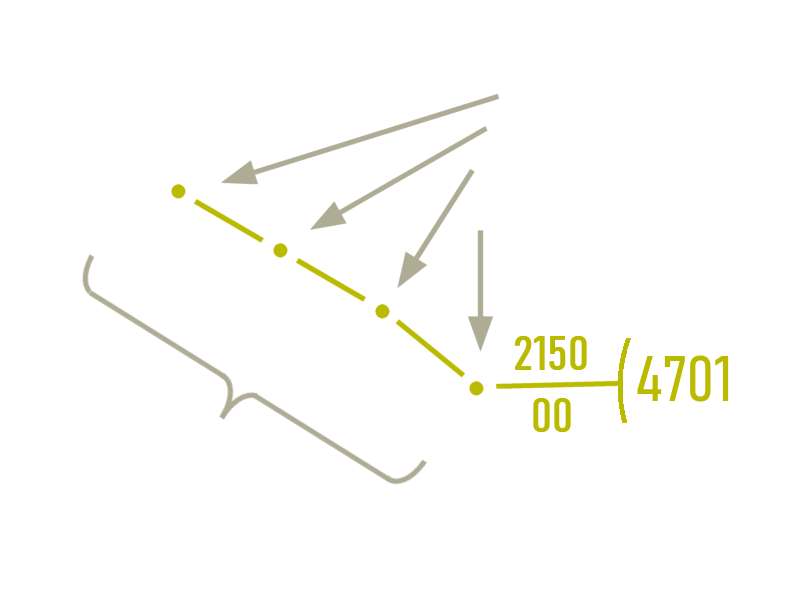
Figura 1: Os termos „Plot” e „Track” já eram utilizados na representação manual de alvos em uma mesa de plotagem
Figura 1: Os termos „Plot” e „Track” já eram utilizados na representação manual de alvos em uma mesa de plotagem
Rastreamento automático de alvos (Local Tracking)
O rastreamento automático de alvos (Local Tracking) é um procedimento no qual o radar determina autonomamente a posição e o estado de movimento de um objeto detectado a partir de medições sucessivas, atualizando continuamente essas informações. Os relatórios de posição pertencentes ao mesmo alvo são associados para formar uma trilha, denominada Track. A partir dessa trilha, podem ser determinados, entre outros parâmetros, o rumo, a velocidade e a posição futura prevista do alvo.
Um Plot é inicialmente um relatório de observação obtido a partir de uma medição radar. Ele contém, por exemplo, a distância medida e a posição angular de um possível alvo, podendo incluir também o ângulo de elevação, a velocidade radial, a intensidade do sinal e uma marca temporal. Entretanto, um Plot isolado ainda não fornece informações confiáveis sobre o movimento do alvo. Somente pela associação de várias observações sucessivas o sistema de rastreamento radar pode estabelecer uma trilha contínua. Esses termos surgiram na época da plotagem manual de alvos e continuam sendo utilizados nos sistemas automáticos modernos.
Os radares modernos podem gerar automaticamente Plots e Tracks a partir dos ecos radar recebidos. Na vigilância do espaço aéreo a partir do solo, podem ser utilizados dados de medição de radares primários e informações obtidas por interrogações de radares secundários. O rastreamento de alvos fornece aos controladores de tráfego aéreo e a outros usuários informações continuamente atualizadas sobre a posição e o movimento das aeronaves detectadas. Os radares marítimos também rastreiam alvos automaticamente e podem calcular, com base nos dados de movimento, a menor distância prevista durante uma aproximação, denominada Closest Point of Approach (CPA), e o tempo restante até atingir esse ponto, denominado Time to Closest Point of Approach (TCPA). Essa funcionalidade dos radares marítimos é conhecida como Automatic Radar Plotting Aid (ARPA). Ela deve ser diferenciada dos sistemas anticolisão de bordo, como TCAS e ACAS, que utilizam principalmente sinais dos transponders de outras aeronaves e funcionam independentemente do rastreamento de alvos realizado por radares terrestres.
Uma trilha contém muito mais informações do que um Plot isolado. Além da posição estimada do alvo, as componentes da velocidade e, quando necessário, as componentes da aceleração podem ser reunidas em um denominado vetor de estado. Esse vetor descreve o estado de movimento atualmente estimado do alvo. Também podem ser armazenadas informações sobre a precisão da estimativa, a qualidade da trilha e seu histórico. O sistema de rastreamento radar deve distinguir os valores medidos diretamente das grandezas calculadas a partir de várias observações. O vetor de estado também permite prever a próxima posição do alvo.

tempo de rotação da antena
ou intervalo de atualização
de Plot/Track
Figura 2: Previsão da posição a partir de observações sucessivas como base para a janela de validação

tempo de rotação da antena
ou intervalo de atualização
de Plot/Track
Figura 2: Previsão da posição a partir de observações sucessivas como base para a janela de validação
O rastreamento automático de alvos deve processar um grande número de relatórios de observação e associá-los aos alvos já detectados no menor tempo possível. Essa tarefa se torna especialmente difícil quando um alvo realiza manobras inesperadas, quando vários alvos estão muito próximos uns dos outros ou quando refletores fixos e sinais de interferência produzem observações adicionais. A ausência temporária de um eco radar também não deve necessariamente resultar na perda da trilha. Como um sistema de rastreamento radar frequentemente precisa acompanhar várias centenas de alvos simultaneamente, são necessários algoritmos eficientes e capacidade de processamento suficiente.
Associação de dados e janela de validação
Uma das tarefas mais importantes do sistema de rastreamento radar é a associação de dados (Data Association). Nesse processo, é necessário determinar a qual Track existente pertence cada novo Plot recebido. O sistema não pode se basear apenas na distância entre duas posições medidas. Por isso, também considera o estado de movimento anteriormente conhecido do alvo e calcula inicialmente sua posição provável no instante da próxima observação. Em torno dessa posição é definida uma janela de validação, dentro da qual um novo Plot é considerado um possível candidato para a atualização da trilha.
O tamanho e a forma dessa janela dependem de vários fatores. Entre eles estão a velocidade anterior do alvo, possíveis acelerações e manobras, o intervalo de tempo até a próxima medição e a precisão da determinação anterior da posição. Quando o alvo se desloca em linha reta com velocidade aproximadamente constante, sua posição esperada pode ser prevista com precisão relativamente elevada. Entretanto, se o alvo realizar uma manobra brusca ou se tiver transcorrido mais tempo desde a última medição, será necessário admitir um desvio maior em relação à posição prevista. Portanto, a janela de validação pode apresentar diferentes formas e dimensões, dependendo do modelo de movimento e da incerteza das medições.
A presença de um Plot dentro da janela de validação não significa que ele tenha sido automaticamente associado à trilha correspondente. Se houver vários Plots nessa região, o sistema deverá determinar qual deles provavelmente pertence ao alvo rastreado. Por outro lado, um único Plot também pode estar dentro das janelas de validação de várias trilhas. Essas ambiguidades podem ocorrer, por exemplo, quando duas trajetórias de voo se cruzam. Diferentes métodos podem ser utilizados para realizar a associação:
- seleção do Plot cuja posição esteja mais próxima da posição prevista do alvo;
- seleção com base em características adicionais, como a intensidade do sinal ou a velocidade radial medida;
- avaliação estatística de várias associações possíveis, considerando a incerteza das medições.
Um método simples, por exemplo, seleciona o Plot mais próximo da posição prevista dentro da janela de validação. Em condições favoráveis de observação, isso pode ser suficiente. Entretanto, na presença de ecos intensos de objetos fixos, vários alvos muito próximos ou numerosos alarmes falsos, aumenta o risco de uma associação incorreta. Métodos mais avançados consideram, portanto, as probabilidades das possíveis associações. Um exemplo é o Multiple Hypothesis Tracker, que pode manter temporariamente várias hipóteses alternativas de associação em paralelo quando não é possível determinar imediatamente a correspondência correta.
Atualização e manutenção das trilhas
Depois que um Plot é associado a uma trilha existente, o estado de movimento estimado anteriormente pode ser comparado com os novos valores medidos e corrigido. O estado atualizado é então utilizado para prever a posição do alvo na próxima observação. Esses cálculos fazem parte da estimação de estado e são explicados mais detalhadamente na página sobre suavização da trilha (Track Smoothing). Assim, a associação de dados determina qual Plot deve ser utilizado, enquanto a estimação de estado estabelece como combinar esse Plot com as informações anteriores para obter uma estimativa mais precisa do estado de movimento do alvo.
Os Plots que não podem ser associados a uma trilha existente não são necessariamente alarmes falsos. Eles também podem ter origem em alvos até então desconhecidos e, por isso, são examinados quanto à possibilidade de utilização na iniciação de uma nova trilha. Da mesma forma, uma trilha não é encerrada imediatamente quando temporariamente não é encontrado um Plot correspondente. O sistema de rastreamento radar pode continuar prevendo a posição provável do alvo e procurar novamente uma associação adequada nas observações posteriores. A decisão de continuar ou encerrar uma trilha faz parte da manutenção da trilha (Track Maintenance). A interação dessas funções no sistema completo de rastreamento radar é apresentada na próxima página, dedicada ao processo de rastreamento.