
Радіолокатор виявлення опадів

Рисунок 1. Радіолокатор виявлення опадів Німецької метеорологічної служби Есен-Бреденай (Essen-Bredeney)
(51°24’20,5" N 6°58’01,6"E)
Рисунок 1. Радіолокатор виявлення опадів Німецької метеорологічної служби Есен-Бреденай (Essen-Bredeney)
(51°24’20,5" N 6°58’01,6" E)
Як працює радар опадів?
Радіолокатор виявлення опадів
Радіолокатор виявлення опадів — це метеорологічний радар, який працює в S-діапазоні або C-діапазоні (рідше — у X-діапазоні через значне ослаблення сигналу опадами). Він має симетричну параболічну антену, яка обертається за азимутом і може змінювати кут місця. У X-діапазоні також можна використовувати антенну решітку з хвилеводних щілинних антен. Для забезпечення великої дальності дії застосовується імпульсний метод радіолокації. Усупереч поширеному уявленню, такий радар не вимірює розміри хмар.
За допомогою радіолокатора виявлення опадів можна визначити такі величини:
- Відбивну здатність (рефлективність) частинок опадів («гідрометеорів»), за якою можна оцінити інтенсивність опадів. Тому радар використовують для виявлення зон опадів і їх кількісного оцінювання. Сумарну кількість опадів у певній точці земної поверхні визначають інтегруванням у часі оціненої інтенсивності опадів. За значеннями рефлективності та за відповідних припущень можна також оцінити вертикально інтегрований вміст рідкої води в хмарі.
- Порівнюючи відбиті сигнали двох періодів повторення імпульсів, можна визначити допплерівську частоту, пов’язану з радіальною швидкістю руху дощових крапель відносно радара. За цими вимірюваннями можна оцінити радіальну складову швидкості вітру. Порівняння швидкостей за різних азимутів під час одного оберту антени дає змогу оцінити горизонтальну швидкість вітру.
- У більшості сучасних радарів випромінювання має горизонтальну (H) і вертикальну (V) поляризаційні складові, тобто передаються обидві поляризації. За відбитими сигналами аналізують різницю рефлективності, когерентність між сигналами H і V та різницю їхніх фаз. Це дає додаткову інформацію про розміри, форму й вид частинок опадів і допомагає розрізняти дощ, сніг та град.
Більшість сучасних радіолокаторів виявлення опадів забезпечують тривимірне спостереження. Після кожного оберту змінюється кут місця антени, завдяки чому послідовно виконуються сканування за кутом місця навколо радара. У результаті формується так зване об’ємне сканування. Порівняно з радіолокатором управління повітряним рухом інформація оновлюється повільніше — приблизно кожні 5 – 15 хвилин залежно від кількості кутів місця та потрібної точності. У Німецькій метеорологічній службі (DWD) повний цикл триває п’ять хвилин.

відбивач
перетворювач
опромінювач
платформа
Рисунок 2. Схематичне зображення метеорадара з антенним укриттям


Технічні дані
У радіолокаторах виявлення опадів зазвичай використовують короткі вузькосмугові зондувальні імпульси, які генеруються потужними електровакуумними приладами (магнетроном або клістроном). Магнетронний передавач значно дешевший за клістронний, але радар із таким передавачем може працювати лише в псевдокогерентному, а не в повністю когерентному режимі, тому точність вимірювання допплерівської частоти нижча. Можна застосовувати також твердотілі передавачі, проте через обмежену електричну міцність напівпровідників їхня імпульсна потужність менша. Тому доводиться використовувати ширшосмугові імпульси з внутрішньоімпульсною модуляцією. Їхні часові бічні пелюстки (time sidelobes) можуть погіршувати точність вимірювань. Крім того, ширшосмуговий приймач захоплює більше шуму, що обмежує його чутливість.

Рисунок 3. Через розходження електромагнітних хвиль роздільний об’єм зростає з відстанню, тому на меншій дальності вимірювання точніші.

Рисунок 3. Через розходження електромагнітних хвиль роздільний об’єм зростає з відстанню, тому на меншій дальності вимірювання точніші.
Радарна антена
Антена метеорологічного радара зазвичай має параболічний відбивач, який формує вузьку симетричну діаграму спрямованості антени. Її ширина променя зазвичай становить близько одного-двох градусів. Діаметр відбивача залежить від частотного діапазону і приблизно дорівнює 40–80 довжинам хвиль. Антену живить рупорний опромінювач. Ортомодовий перетворювач дає змогу радару з подвійною поляризацією одночасно або почергово випромінювати сигнали з горизонтальною та вертикальною поляризацією.
Частота випромінювання та довжина хвилі
Для спостереження за великою територією необхідна мережа радарів, кількість яких залежить від ефективної дальності дії кожного радара. Однак точність спостереження зменшується зі збільшенням відстані (див. роздільний об’єм на рисунку 3). Вибір довжини хвилі залежить також від вартості обладнання, потрібної зони покриття та характеру переважних опадів. На великих відстанях кривизна Землі приховує метеорологічні явища на малих висотах за горизонтом.
У тропічних і субтропічних регіонах, де мережа метеорологічних радарів часто менш щільна, переважно застосовують радари S-діапазону. Велика дальність дії дає змогу контролювати значні території невеликою кількістю радіолокаційних станцій. Дальність може сягати 800 км; за особливих умов поширення радіохвиль в атмосфері (дуктинг, ducting) така дальність справді досяжна. Радари S-діапазону порівняно дорогі, зате їхні хвилі мало послаблюються навіть під час сильних злив і граду. Тому вони придатні для районів з інтенсивними грозами, тропічними циклонами й торнадо. Імпульсна потужність таких радарів сягає мегаватного рівня. За звичайних умов поширення на дальностях понад 250 км через кривизну Землі можна спостерігати лише опади на дуже великих висотах. Тому на дальності близько 800 км радар може виявляти переважно найпотужніші грозові осередки на висотах понад 15 км.
У Європі, де мережа метеорологічних радарів досить щільна (помірний клімат), найчастіше використовують радари C-діапазону. Вони забезпечують вищу точність вимірювань. Максимальна дальність становить приблизно 250 км, але для точніших вимірювань зазвичай використовують лише 150–180 км. Радари C-діапазону дешевші, однак сильні дощі помітно послаблюють їхні сигнали. Для помірного клімату, де опади найчастіше слабкі або середньої інтенсивності, це прийнятно, проте під час потужних літніх гроз точність спостереження погіршується. Імпульсна потужність передавача зазвичай становить 250 кВт.
Чутливість і динамічний діапазон приймача
Технічно можлива чутливість приймача нижче −100 дБм. Такі приймачі здатні обробляти відбиті сигнали потужністю менш ніж одну десяту піковата. За таких рівнів сигналу суттєво впливає навколишній шум. Щоб зменшити втрати у фідерних трактах, приймачі розміщують якомога ближче до антени.
Водночас приймач повинен обробляти й дуже потужні відбиті сигнали. Для забезпечення необхідного лінійного динамічного діапазону до 105 дБ паралельно використовують кілька приймачів із різною чутливістю. Програмне забезпечення вибирає сигнал із найкращим відношенням сигнал/шум, який ще не перевантажив приймач.
Частота повторення імпульсів
Сучасні радари виявлення опадів можуть змінювати швидкість обертання антени та частоту повторення імпульсів. Погодні явища розвиваються переважно у тропосфері, верхня межа якої залежно від географічної широти лежить приблизно на висоті від 8 до 18 км. Тому під час сканування за великих кутів місця немає потреби використовувати повну дальність 250 км. До того ж за великих кутів місця значно менший вплив відбиттів від нерухомих об’єктів і знижується ризик появи завад від неоднозначних за дальністю відбиттів опадів. Це дає змогу підвищити частоту повторення імпульсів і швидкість обертання антени.

Рисунок 4. Стратегія сканування радіолокатора виявлення опадів
(Масштаб за висотою збільшено в п’ять разів (5:1), тому промені за більших кутів місця здаються вужчими. Проте їхня кутова ширина однакова.)

Рисунок 4. Стратегія сканування радіолокатора виявлення опадів
(Масштаб за висотою збільшено в п’ять разів (5:1), тому промені за більших кутів місця здаються вужчими. Проте їхня кутова ширина однакова.)
Стратегія сканування
Стратегію сканування показано на рисунку 4. Цикл починається зі сканування опадів за кутом місця, який залежить від місцевого кута закриття горизонту. Під час цього оберту частота повторення імпульсів становить 600 Гц, а максимальна однозначна дальність вимірювання — 250 км, хоча фактично використовують лише 150 км. Антена обертається зі швидкістю 12° за секунду (≙ 2 об/хв). Далі починається об’ємне сканування з кута місця 5,5°; після кожного наступного оберту кут зменшується на один градус. Для цих оглядів застосовують частоту повторення імпульсів 600 або 800 Гц. Швидкість обертання антени зростає до 18° за секунду (≙ 3 об/хв), і лише найнижчий кут місця знову сканується зі швидкістю 12° за секунду для кращого придушення відбиттів від нерухомих об’єктів. На восьмому оберті сканування виконується під кутом місця 8° з частотою повторення імпульсів 800 або 1 200 Гц. Для кутів місця 12°, 17° і 25° застосовують 2 410 Гц за швидкості обертання 30° за секунду (≙ 5 об/хв). Наприкінці проводиться огляд вертикально вгору для внутрішнього калібрування. Після цього антену спрямовують на північ до початку наступного циклу. Усі радари виявлення опадів Німецької метеорологічної служби (DWD) розпочинають наступний цикл одночасно. Завдяки приблизній синхронізації обертання зменшується ризик взаємних завад між радарами. Це також полегшує формування композитних радіолокаційних продуктів із даних кількох радарів, оскільки результати відповідних оглядів належать до тієї самої хвилини.

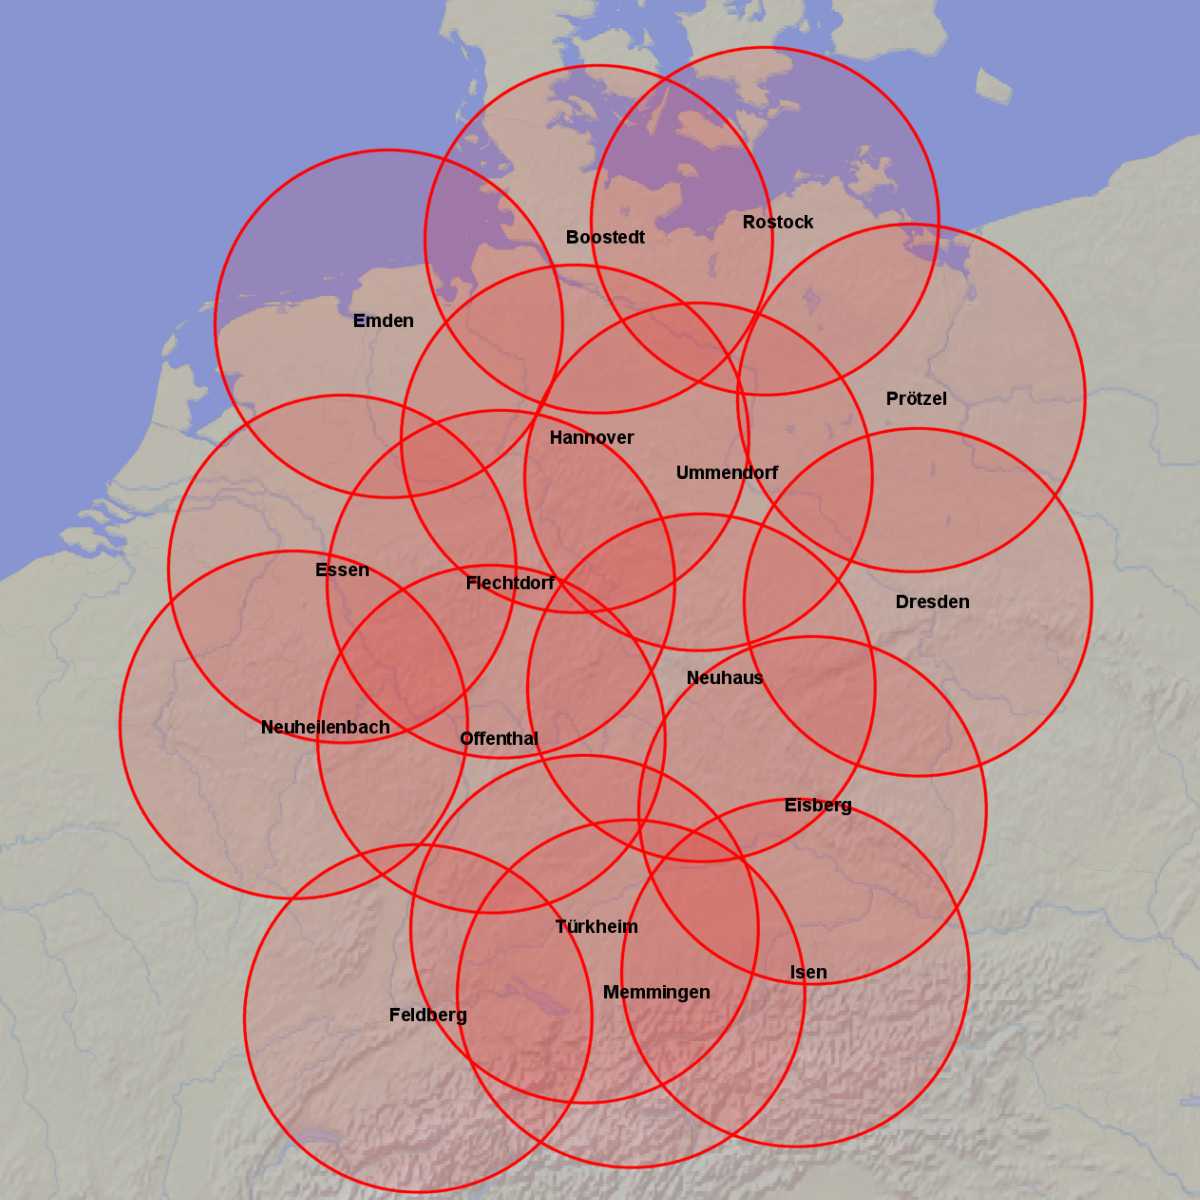
Рисунок 5. Горизонтальний переріз зон дії мережі метеорологічних радіолокаторів в Німеччині (Джерело: Deutscher Wetterdienst)
Рисунок 5. Горизонтальний переріз зон дії мережі метеорологічних радіолокаторів в Німеччині (Джерело: Deutscher Wetterdienst)
Розміщення радіолокаторів
Німецька метеорологічна служба (Deutscher Wetterdienst) експлуатує мережу з 17 радіолокаторів виявлення опадів, розміщених так, щоб охоплювати всю територію Федеративної Республіки Німеччина. Їхні зони дії частково перекриваються, тому в разі виходу одного радара з ладу можна використовувати дані сусідніх станцій. Один із цих радарів є транспортабельним і може тимчасово замінити стаціонарний радар під час запланованої тривалої перерви в його роботі.
Огляд метеорологічних радарів, представлених у Radartutorial.