
降水雷达

图1:德国气象局位于埃森-布雷德奈的降水雷达
(51°24’20,5" N 6°58’01,6"E)
降水雷达是如何工作的?
降水雷达
一种 降水雷达 通常工作在 S波段 或 C波段 (由于衰减较大,较少采用 X波段),并配备能够进行方位旋转和仰角调整的对称 抛物面天线。在X波段,还可以采用由 波导缝隙天线 组成的天线阵列。为了获得较大的探测距离,降水雷达采用 脉冲雷达工作方式 。与一些人的直观想象不同,降水雷达并不测量云层的大小。
降水雷达可以测得以下物理量:
- 降水粒子的雷达回波反射能力(反射率)。这些降水粒子也称为“水凝物”,利用其反射率可以估算降水率。 因此,雷达既可用于确定降水区域的位置,也可用于定量测量降水。 对地面某一点的降水率随时间积分,可以求得该地点的累计降水量。 在作出适当假设后,还能根据反射率估算降水云层的垂直积分液态水含量。
- 通过比较相邻两个脉冲周期,可以测得 多普勒频率 ,它反映雨滴相对于雷达的径向运动速度分布。 由此可以确定径向风速。 比较天线旋转一周过程中测得的径向速度,还可以推算水平风速。
- 大多数现代雷达把发射能量分成水平(H)和垂直(V)两个 极化分量 ,并发射 两种极化波 。通过分析回波中两种极化的反射率差异、H和V信号之间的 相干性 及其相位差,可以获得降水粒子的大小、形状和种类等更多信息。 因此,能够更好地区分雨、雪和冰雹。
大多数现代降水雷达都能进行三维观测。 为此,天线每旋转一周就调整一次仰角,分别扫描雷达周围不同的仰角范围,这称为 仰角扫描(Elevationscan) 。各个仰角的扫描共同构成所谓的 体积扫描,其更新周期与 空中交通管制雷达相比要长得多,通常为5 至15 分钟(具体取决于扫描仰角的数量和要求的精度)。 德国气象局的一个完整扫描周期为5分钟。

反射器
耦合器
馈源
图2:天线罩内气象雷达的结构示意图

技术参数
降水雷达通常发射带宽较窄的短脉冲,这种脉冲由大功率真空管(磁控管 或 速调管)产生。磁控管发射机比速调管发射机便宜得多,但其缺点是雷达只能实现 伪相参 而不是 全相参 工作,因此多普勒频率测量的精度较低。 固态发射机 也可以使用,但受半导体器件耐压能力的限制,其脉冲功率较低。 因此往往需要采用带宽更宽的 脉内调制 发射脉冲,而这种脉冲的 时间旁瓣 (time sidelobes) 同样会降低测量精度。 此外,较宽带宽的接收机会接收到更多干扰噪声,因此接收机灵敏度也受到限制。

图3:由于电磁波束发散,距离越远,脉冲体积越大, 因此雷达在较近距离上的测量更加精确。

雷达天线
雷达通常使用带有 抛物面反射器的反射面天线,以形成对称的 天线方向图 。该方向图的 波束宽度 通常约为1至2度。 反射器的直径取决于工作频段,一般为波长的 40至80倍 。天线通过 喇叭馈源 馈电。 正交模耦合器 使 双极化雷达 能够同时或交替发射水平和垂直极化波。
发射频率与波长
为了覆盖广阔的区域,需要建立由多部雷达组成的雷达网,其雷达数量取决于每部雷达的有效探测距离。 然而,降水雷达的测量精度会随着距离增加而降低(见图3中的 脉冲体积 )。 工作波长的选择还取决于雷达设备的成本、所需覆盖范围以及当地主要的降水类型。 地球曲率也会对远距离探测产生不利影响,使低空的天气现象隐藏在地平线后面。
在热带和亚热带地区,气象雷达网通常较为稀疏,因此多采用 S波段 雷达。由于探测距离较远,即使用较少的雷达站也可以监测广阔区域。 其探测距离可达800 km,在大气波导传播(Ducting)等特殊大气传播条件下,确实能够达到这一距离。 S波段雷达虽然成本较高,但所用波长即使在暴雨和冰雹条件下也只有较小的衰减,因此特别适合经常遭遇热带气旋、龙卷风等强烈风暴的地区。 这类雷达的发射功率可达兆瓦级。 在正常传播条件下,超过250 km之后,由于 地球曲率 的影响,雷达只能探测很高空的降水,因此主要用于识别重要的风暴单体(在距离雷达800 km处,探测高度超过15 km)。
在气象雷达网比较密集的欧洲(温带气候),通常采用 C波段 雷达。 该频段可以获得较高的测量精度。 这类雷达的最大探测距离约为250 km,但为了获得较高的精度,通常只使用150 至180 km的范围。 C波段雷达成本较低,但其波长在强降雨中会出现明显衰减。 在降水通常为小到中等强度的温带地区,这种缺点尚可接受;然而遇到强烈的夏季雷暴时,测量效果就不太理想。 其发射脉冲的峰值功率通常为250 kW。
接收机灵敏度与动态范围
从技术上讲, 接收机灵敏度 可以达到低于−100 dBm的水平。 这种接收机能够处理功率低于0.1皮瓦的回波信号。 在如此微弱的信号水平下,环境噪声尤其容易造成干扰。 为了减少天线馈线中的损耗,接收机通常尽可能靠近天线安装。
同时,还必须能够处理非常强的回波信号。 为了实现高达105 dB的线性 接收机动态范围 ,通常采用多台灵敏度不同的接收机并联工作。 软件会选择尚未过载且 信噪比 最佳的信号。
脉冲重复频率
现代降水雷达能够灵活改变天线转速和 脉冲重复频率。 由于天气现象主要发生在对流层,而对流层顶的高度因纬度不同约为8至18 km,因此需要探测的高度范围是有限的。 较大的仰角不必使用250 km的最大探测距离。 此外,在较大仰角方向上基本不存在地物杂波的干扰。 在大仰角扫描时,降水引起的 距离模糊回波 出现的可能性也较低。 因此可以采用更高的脉冲重复频率,天线的转速也可以比低仰角扫描时更快。

图4:降水雷达的扫描策略
(高度轴的比例尺被夸大5倍,因此较大仰角的波束看起来更窄,但它们实际上具有相同的波束宽度。)

扫描策略
图4展示了一种扫描策略。 一个扫描周期首先进行降水扫描,其仰角由雷达站的遮蔽角(地平线)决定。 在这一周扫描期间,雷达采用600 Hz的脉冲重复频率,因此 最大无模糊测距范围 为250 km,但实际只使用其中的150 km。 天线以每秒12°(≙ 2 min⁻¹)的速度旋转。 随后开始体积扫描,先在5.5°仰角扫描,每完成一周再向下调整1°。 这些扫描采用600 或800 Hz的脉冲重复频率。 天线的旋转速度略微提高到每秒18°(≙ 3 min⁻¹),只有最低仰角扫描再次采用每秒12°,以减少地物杂波。 第八周扫描使用8°仰角,脉冲重复频率为800 或1 200 Hz。 12°、17°和25°仰角使用2 410 Hz,天线以每秒30°(≙ 5 min⁻¹)的速度旋转。 最后进行一次垂直向上的扫描,用于内部校准。 随后天线转向北方,等待下一个扫描周期开始。 德国气象局(DWD)的所有降水雷达同时开始下一个扫描周期,使各站天线大致同步,以降低相互干扰的风险。 这也有利于制作 雷达拼图产品 (将多部雷达的数据处理并合成为图像及其他数据),例如,各雷达的降水扫描数据都来自同一分钟。


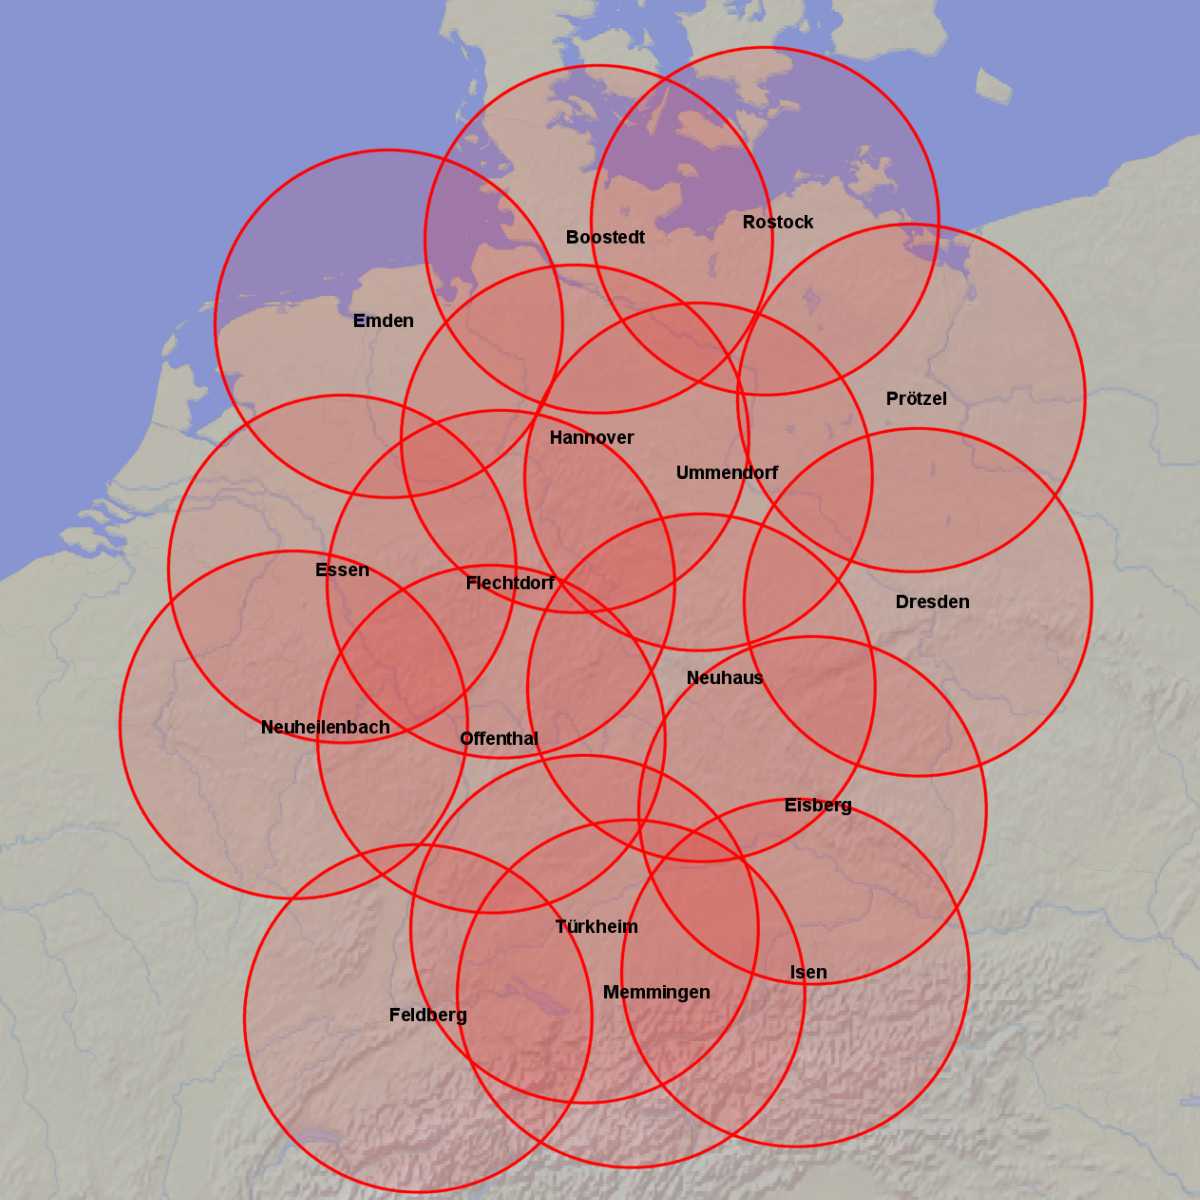
雷达站部署
德国气象局 在德国运营着由 17部降水雷达组成的网络,各雷达站的分布覆盖整个德国。 各雷达的覆盖区域部分重叠,因此在某一部雷达发生故障时,可以使用相邻雷达的数据。 其中一部是可运输雷达,因此在某个雷达站计划停机较长时间时,可以将这部雷达部署到该地点。