
Kalmanův filtr
Kalmanův filtr je matematická metoda, která umožňuje co nejspolehlivěji odhadovat pohybový stav cíle na základě měření zatížených chybami. Při radarovém sledování cílů se za tímto účelem postupně zpracovávají naměřené polohy cíle, aby bylo možné odhadnout zejména jeho aktuální polohu a rychlost. Filtr navíc vypočítává, kde se cíl pravděpodobně bude nacházet v okamžiku dalšího radarového měření.
trajektorie
Obrázek 1: Predikce a korekce polohy cíle pomocí Kalmanova filtru
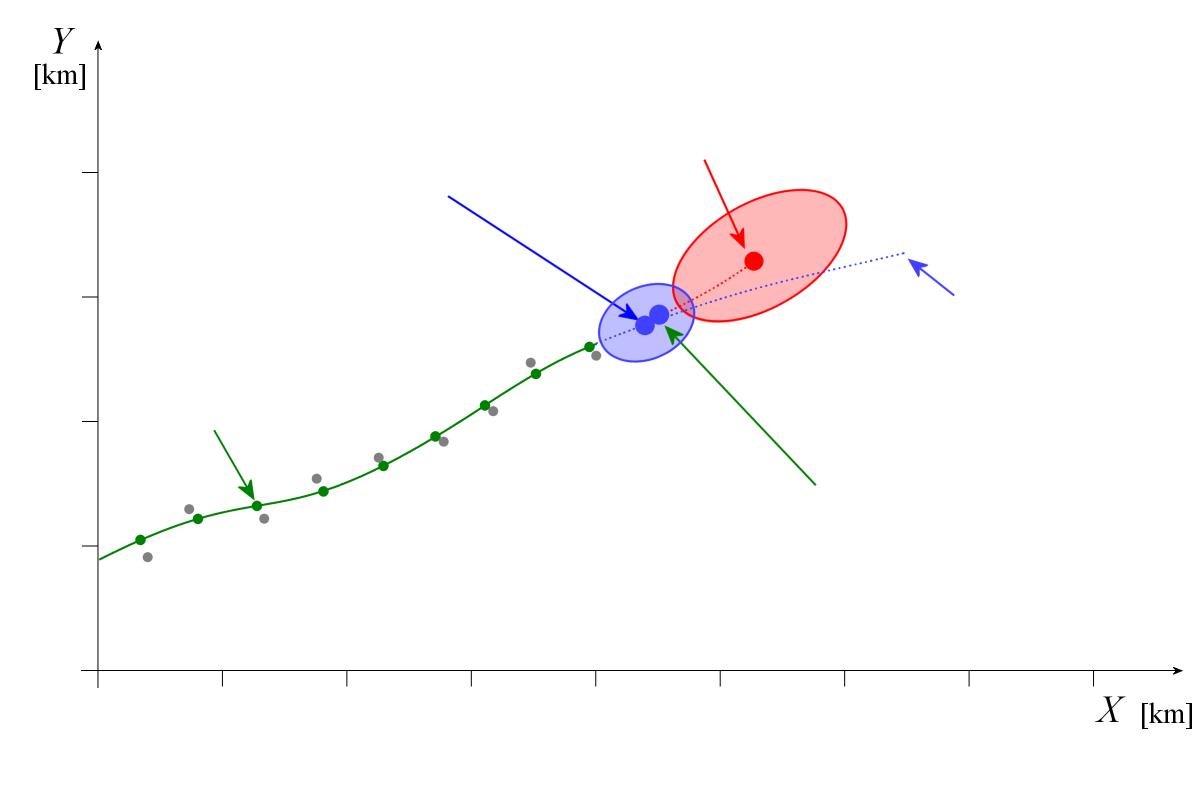
trajektorie
Obrázek 1: Predikce a korekce polohy cíle pomocí Kalmanova filtru
trajektorie
Obrázek 1: Predikce a korekce polohy cíle pomocí Kalmanova filtru (interaktivní obrázek)
Predikce a korekce
Při každém novém radarovém měření opakuje Kalmanův filtr dva pracovní kroky. Nejprve z dosud odhadnutého pohybového stavu vypočítá predikci pro okamžik dalšího měření. Jakmile je k dispozici nové měření, porovná jeho výsledek s predikcí a provede korekci odhadnuté polohy a rychlosti.
Nový odhad přitom není pouhým aritmetickým průměrem měření a predikce. Filtr zohledňuje nejistotu obou údajů. Nejistota popisuje, jak výrazně se skutečná poloha cíle může vlivem chyb měření nebo nedokonalého pohybového modelu lišit od změřené či predikované polohy. Je-li radarové měření nepřesné, získává predikce větší váhu. Pokud je naopak predikce nejistá, ovlivňuje nové měření výsledek výrazněji.
Jednoduchý příklad: filtr očekává cíl ve vzdálenosti 10,2 km, radar však naměří vzdálenost 10,0 km. V tomto zjednodušeném příkladu leží korigovaná vzdálenost mezi oběma hodnotami. To, zda bude blíže měření, nebo predikci, závisí na jejich příslušných nejistotách.
Jak filtr zohledňuje chyby měření?
Radarová měření jsou zatížena chybami mimo jiné kvůli omezené přesnosti měření a šumu. Ani predikce není zcela přesná, protože použitý pohybový model dokáže skutečný pohyb cíle popsat pouze přibližně. Kalmanův filtr proto spolu s odhadnutými veličinami pohybu uchovává také informace o jejich nejistotách. Ty jsou matematicky popsány kovarianční maticí, která zohledňuje jak rozptyl chyb odhadu, tak případné korelace mezi nimi.
Z nejistot predikce a měření vyplývá, jak výrazně se nové měření použije při korekci. Po každé korekci filtr aktualizuje také odhadovanou nejistotu. Ta pak slouží jako výchozí údaj pro další predikci.
Co se děje při manévrech cíle?
Pokud se cíl pohybuje přibližně podle předpokládaného pohybového modelu, dokáže Kalmanův filtr velmi spolehlivě odhadovat jeho polohu a rychlost. Změní-li však cíl náhle kurz nebo rychlost, může se jeho změřená poloha výrazně lišit od predikce. Filtr nemůže takový neočekávaný manévr předem znát, ale může na něj reagovat až na základě nových měření.
Rychlost této reakce závisí mimo jiné na předpokládané nejistotě pohybového modelu. Pokud se modelu přikládá příliš velká důvěra, vznikají sice stabilní odhady, filtr však může na manévry reagovat příliš pomalu. Navíc měření ležící daleko mimo očekávanou oblast nemusí být při přiřazování měření ke stopě zohledněno. Volba parametrů filtru proto představuje kompromis mezi stabilním zobrazením trajektorie cíle a rychlým přizpůsobením změnám jeho pohybu.
Význam pro radarové sledování cílů
Kalmanův filtr odhaduje pohybový stav cíle a předpovídá jeho další polohu. Predikci lze použít k vymezení oblasti, ve které se očekává další radarové měření. O tom, které radarové detekce patří ke kterému cíli, však rozhoduje přiřazování dat, nikoli samotný Kalmanův filtr. Průběžný odhad stavu je navíc nutné odlišovat od následného vyhlazování trajektorie, při kterém lze k upřesnění dřívějších odhadů využít také pozdější měření.
Metoda pracuje rekurzivně. Pro další výpočet potřebuje pouze dosavadní odhad stavu, jeho nejistotu a nově přiřazené měření. Při každém radarovém skenu proto nemusí znovu zpracovávat všechna předchozí měření. Díky tomu je Kalmanův filtr vhodný pro automatické sledování cílů v reálném čase.
Literatura:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009