
مرشح كالمان
مرشح كالمان هو طريقة رياضية تُستخدم لتقدير حالة حركة الهدف بأكبر قدر ممكن من الموثوقية اعتمادًا على قياسات تتضمن أخطاء. وفي تتبع الأهداف بالرادار، تُعالج مواقع الهدف المقاسة تباعًا بهدف تقدير موقعه الحالي وسرعته على وجه الخصوص. ويحسب المرشح أيضًا الموقع الذي يُتوقع أن يوجد فيه الهدف عند إجراء القياس الراداري التالي.
للهدف
الشكل 1: التنبؤ بموقع الهدف وتصحيحه باستخدام مرشح كالمان
للهدف
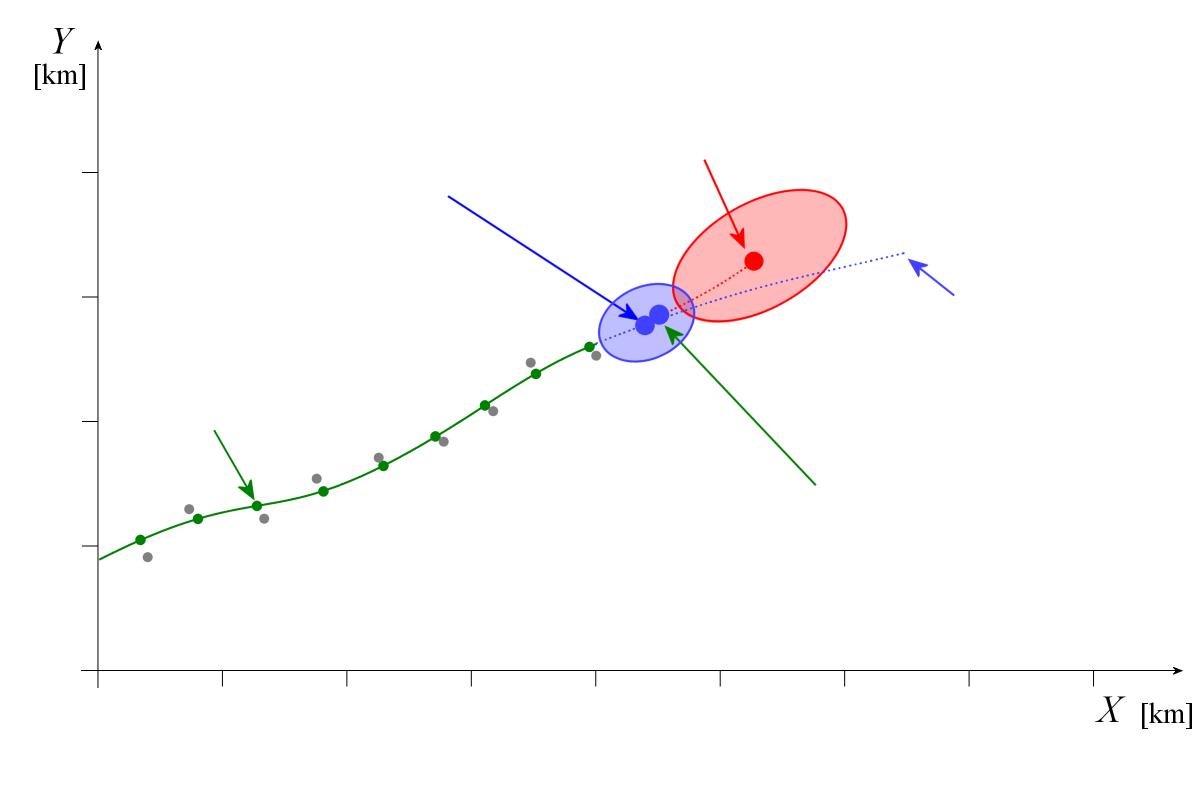
الشكل 1: التنبؤ بموقع الهدف وتصحيحه باستخدام مرشح كالمان
للهدف
الشكل 1: التنبؤ بموقع الهدف وتصحيحه باستخدام مرشح كالمان (شكل تفاعلي)
التنبؤ والتصحيح
يكرر مرشح كالمان خطوتين عند ورود كل قياس راداري جديد. أولًا، يحسب التنبؤ بموضع الهدف عند موعد القياس التالي اعتمادًا على حالة الحركة المقدّرة سابقًا. وعندما يتوفر قياس جديد، يقارن المرشح نتيجته بالتنبؤ ويجري تصحيحًا للموقع والسرعة المقدّرين.
ولا يكون التقدير الجديد مجرد متوسط حسابي لقيمتي القياس والتنبؤ. بل يأخذ المرشح في الحسبان مقدار عدم اليقين في كلتا القيمتين. ويصف عدم اليقين مقدار الانحراف المحتمل للموقع الحقيقي للهدف عن الموقع المقاس أو المتوقع نتيجة أخطاء القياس أو قصور نموذج الحركة. وإذا كانت دقة القياس الراداري منخفضة، يُعطى التنبؤ وزنًا أكبر. أما إذا كان التنبؤ غير مؤكد بدرجة كبيرة، فيكون للقياس الجديد تأثير أكبر في النتيجة.
لنأخذ مثالًا بسيطًا: يتوقع المرشح وجود هدف على مسافة 10.2 km، بينما يقيس الرادار مسافة 10.0 km. وفي هذا المثال المبسط، تقع المسافة المصححة بين هاتين القيمتين. ويتوقف مدى اقترابها من القياس أو التنبؤ على مقدار عدم اليقين في كل منهما.
كيف يأخذ المرشح أخطاء القياس في الحسبان؟
تتأثر القياسات الرادارية، من بين عوامل أخرى، بمحدودية دقة القياس وبوجود الضوضاء، ولذلك تتضمن أخطاء. كما أن التنبؤ ليس دقيقًا تمامًا، لأن نموذج الحركة المستخدم لا يستطيع وصف الحركة الفعلية للهدف إلا بصورة تقريبية. ولهذا يحتفظ مرشح كالمان، إلى جانب القيم المقدّرة لحالة الحركة، بمعلومات عن مقدار عدم اليقين فيها. وتوصف هذه المعلومات رياضيًا باستخدام مصفوفة التغاير، التي تصف تشتت أخطاء التقدير والعلاقات المحتملة للارتباط فيما بينها.
يتحدد مقدار الاعتماد على القياس الجديد في عملية التصحيح وفقًا لعدم اليقين في كل من التنبؤ والقياس. وبعد كل عملية تصحيح، يحدّث المرشح أيضًا مقدار عدم اليقين في التقدير. وتُستخدم هذه المعلومات المحدّثة أساسًا للتنبؤ التالي.
ماذا يحدث عندما يناور الهدف؟
إذا كانت حركة الهدف تتوافق تقريبًا مع نموذج الحركة المفترض، يستطيع مرشح كالمان تقدير موقعه وسرعته بدرجة عالية من الموثوقية. ولكن إذا غيّر الهدف اتجاهه أو سرعته فجأة، فقد يختلف موقعه المقاس اختلافًا كبيرًا عن الموقع المتوقع. ولا يستطيع المرشح معرفة هذه المناورة غير المتوقعة مسبقًا، وإنما يمكنه الاستجابة لها فقط اعتمادًا على القياسات الجديدة.
تعتمد سرعة هذه الاستجابة، من بين عوامل أخرى، على مقدار عدم اليقين المفترض في نموذج الحركة. فإذا مُنح النموذج ثقة مفرطة، أمكن الحصول على تقديرات مستقرة، لكن المرشح قد يستجيب ببطء شديد لمناورات الهدف. وبالإضافة إلى ذلك، قد يُستبعد قياس يقع بعيدًا جدًا خارج المنطقة المتوقعة عند إجراء إسناد القياسات إلى المسار. ولذلك فإن اختيار معاملات المرشح يمثل حلًا وسطًا بين استقرار عرض مسار الهدف وسرعة التكيف مع التغيرات في حركته.
أهمية مرشح كالمان في تتبع الأهداف بالرادار
يقدّر مرشح كالمان حالة حركة الهدف ويتنبأ بموقعه التالي. ويمكن استخدام هذا التنبؤ لتحديد المنطقة المتوقع ظهور القياس الراداري التالي فيها. ومع ذلك، فإن تحديد أي القياسات الرادارية تنتمي إلى أي هدف هو مهمة عملية ربط البيانات، وليس مهمة مرشح كالمان وحده. وينبغي أيضًا التمييز بين تقدير الحالة المستمر وبين تنعيم مسار الهدف الذي يُجرى لاحقًا، حيث يمكن استخدام قياسات أحدث لتحسين تقديرات سابقة.
تعمل هذه الطريقة بصورة تكرارية اعتمادًا على النتائج السابقة (Recursive). فكل عملية حسابية جديدة لا تحتاج إلا إلى تقدير الحالة السابق، ومقدار عدم اليقين المرتبط به، والقياس الجديد الذي أُسنِد إلى الهدف. ولا يلزم إعادة معالجة جميع القياسات السابقة عند كل دورة مسح راداري. ولذلك يُعد مرشح كالمان مناسبًا جدًا للتتبع الآلي للأهداف في الزمن الحقيقي.
المراجع:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009
المؤلف: Christian Wolff, الترجمة: حازم كامل