
Фільтр Калмана
Фільтр Калмана — це математичний метод, який дає змогу якомога надійніше оцінювати стан руху цілі на основі вимірювань, що містять похибки. Під час радіолокаційного супроводження для цього послідовно обробляються виміряні положення цілі, щоб оцінити насамперед її поточне положення та швидкість. Крім того, фільтр обчислює, де ймовірно перебуватиме ціль у момент наступного радіолокаційного вимірювання.
траєкторія
положення
супроводження
Рисунок 1: Прогнозування та корекція положення цілі за допомогою фільтра Калмана
траєкторія
положення
супроводження
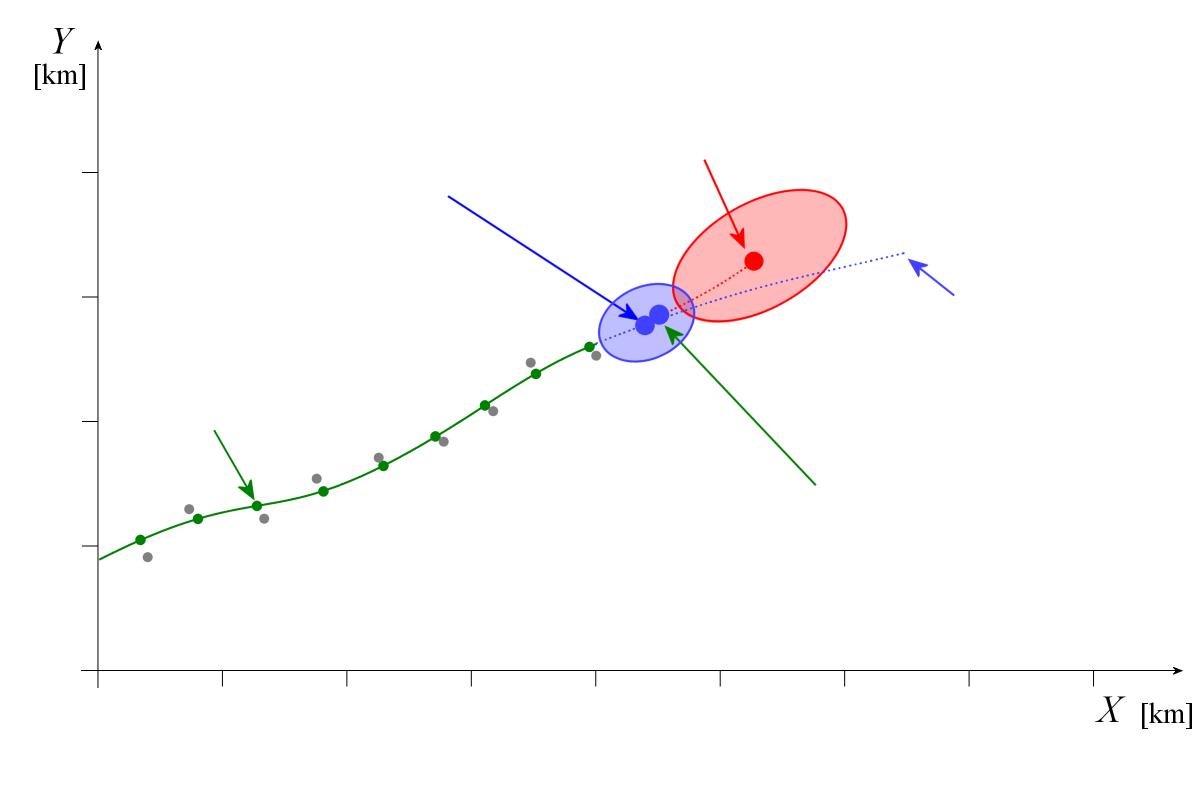
Рисунок 1: Прогнозування та корекція положення цілі за допомогою фільтра Калмана
траєкторія
положення
супроводження
Рисунок 1: Прогнозування та корекція положення цілі за допомогою фільтра Калмана (інтерактивний рисунок)
Прогнозування та корекція
Під час кожного нового радіолокаційного вимірювання фільтр Калмана повторює два етапи обробки. Спочатку на основі раніше оціненого стану руху він обчислює прогноз для моменту наступного вимірювання. Коли надходить нове вимірювання, фільтр порівнює його результат із прогнозом і виконує корекцію оцінених положення та швидкості.
При цьому нова оцінка не є просто середнім арифметичним результату вимірювання та прогнозу. Фільтр враховує невизначеність обох значень. Невизначеність характеризує, наскільки фактичне положення цілі може відрізнятися від виміряного або прогнозованого через похибки вимірювання чи недосконалість моделі руху. Якщо радіолокаційне вимірювання неточне, прогнозу надається більша вага. Якщо ж прогноз має значну невизначеність, нове вимірювання сильніше впливає на результат.
Простий приклад: фільтр прогнозує перебування цілі на дальності 10,2 км, проте радіолокатор вимірює дальність 10,0 км. У цьому спрощеному прикладі скоригована дальність перебуває між двома значеннями. Наскільки вона ближча до результату вимірювання чи до прогнозу, залежить від відповідних невизначеностей.
Як фільтр враховує похибки вимірювань?
Радіолокаційні вимірювання містять похибки, спричинені, зокрема, обмеженою точністю вимірювання та шумом. Прогноз також не є абсолютно точним, оскільки використана модель руху може описувати фактичний рух цілі лише наближено. Тому фільтр Калмана разом з оціненими параметрами руху зберігає інформацію про їхні невизначеності. Математично ці невизначеності описуються коваріаційною матрицею, яка враховує як розсіювання похибок оцінювання, так і можливі кореляції між ними.
Невизначеності прогнозу та вимірювання визначають, наскільки сильно нове вимірювання враховується під час корекції. Після кожної корекції фільтр також оновлює оцінку невизначеності. Ця оновлена оцінка слугує вихідною інформацією для наступного прогнозування.
Що відбувається під час маневрів цілі?
Якщо ціль рухається приблизно відповідно до прийнятої моделі руху, фільтр Калмана може дуже надійно оцінювати її положення та швидкість. Проте якщо ціль раптово змінює курс або швидкість, її виміряне положення може істотно відрізнятися від прогнозу. Фільтр не може заздалегідь знати про такий несподіваний маневр, а здатний реагувати на нього лише на основі нових вимірювань.
Швидкість цієї реакції залежить, зокрема, від прийнятої невизначеності моделі руху. Якщо моделі надається надмірна довіра, оцінки стають стабільнішими, проте фільтр може надто повільно реагувати на маневри. Крім того, вимірювання, що перебуває далеко за межами очікуваної області, може бути відхилене під час віднесення вимірювання до супроводжуваної траєкторії. Тому вибір параметрів фільтра є компромісом між стабільністю відображення траєкторії цілі та швидким пристосуванням до змін її руху.
Значення для радіолокаційного супроводження цілей
Фільтр Калмана оцінює стан руху цілі та прогнозує її наступне положення. Прогноз можна використовувати для визначення області, у якій очікується наступне радіолокаційне вимірювання. Однак рішення про те, які радіолокаційні відмітки належать конкретній цілі, ухвалює алгоритм асоціації даних, а не сам фільтр Калмана. Поточне оцінювання стану також слід відрізняти від подальшого згладжування траєкторії цілі, під час якого пізніші вимірювання можуть використовуватися для уточнення раніше отриманих оцінок.
Алгоритм працює рекурсивно. Для наступного обчислення йому потрібні лише попередня оцінка стану, її невизначеність і нове вимірювання, віднесене до супроводжуваної цілі. Під час кожного огляду радіолокатора немає потреби повторно обробляти всі попередні вимірювання. Тому фільтр Калмана добре підходить для автоматичного супроводження цілей у реальному часі.
Література:
- Alex Becker: «Kalman-Filter from de ground up» 2023, ISBN 9789659312009