
Filtro de Kalman
Um filtro de Kalman é um método matemático que permite estimar, da maneira mais confiável possível, o estado de movimento de um alvo a partir de medições sujeitas a erros. No rastreamento de alvos por radar, são processadas sucessivamente as posições medidas do alvo para estimar, principalmente, sua posição e velocidade atuais. Além disso, o filtro calcula onde o alvo provavelmente estará no momento da próxima medição por radar.
prevista
Figura 1: Predição e correção da posição do alvo pelo filtro de Kalman
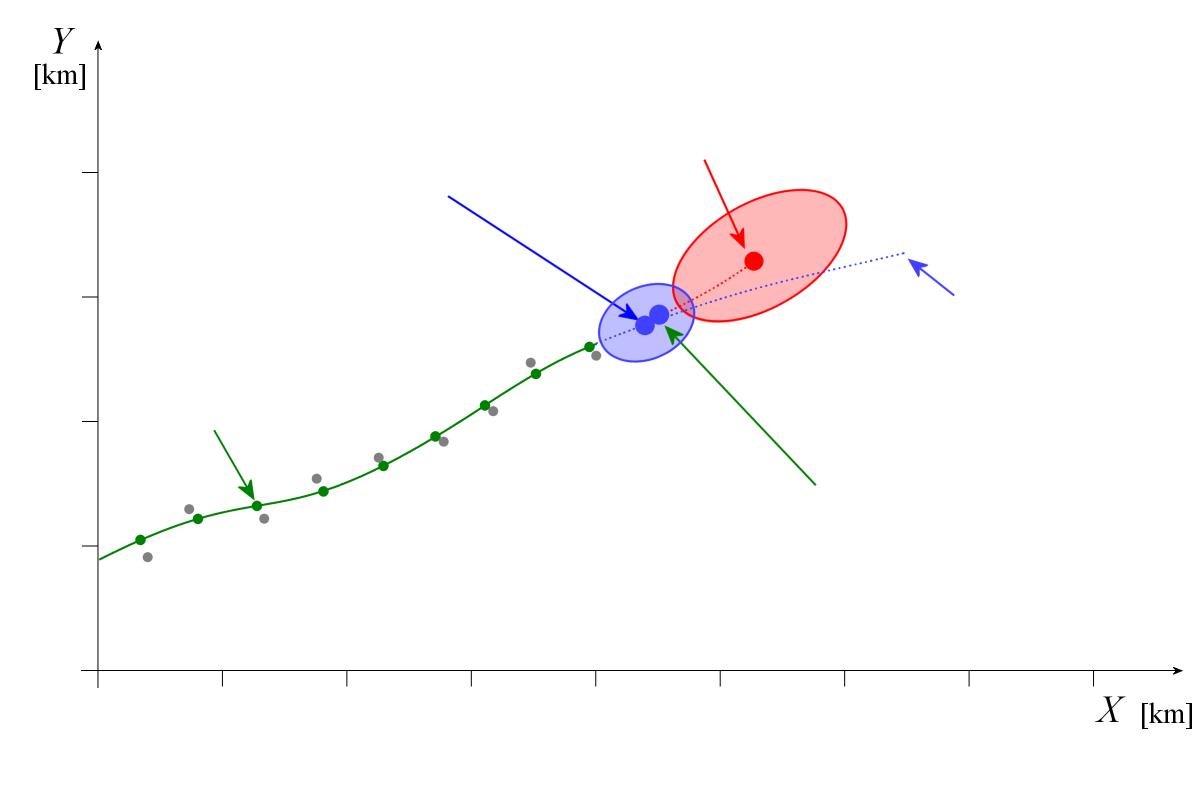
prevista
Figura 1: Predição e correção da posição do alvo pelo filtro de Kalman
prevista
Figura 1: Predição e correção da posição do alvo pelo filtro de Kalman (imagem interativa)
Predição e correção
O filtro de Kalman repete duas etapas de processamento a cada nova medição por radar. Primeiro, calcula a predição para o instante da próxima medição com base no estado de movimento estimado anteriormente. Quando uma nova medição está disponível, o filtro compara seu resultado com a predição e realiza uma correção da posição e da velocidade estimadas.
A nova estimativa não é simplesmente a média aritmética da medição e da predição. O filtro considera o grau de incerteza de ambas as informações. A incerteza descreve quanto a posição real do alvo pode diferir da posição medida ou prevista devido a erros de medição ou a imperfeições do modelo de movimento. Se a medição por radar for imprecisa, a predição recebe um peso maior. Por outro lado, se a predição apresentar maior incerteza, a nova medição terá maior influência no resultado.
Um exemplo simples: o filtro prevê um alvo a uma distância de 10,2 km, mas o radar mede 10,0 km. Nesse exemplo simplificado, a distância corrigida fica entre os dois valores. Sua proximidade com a medição ou com a predição depende das respectivas incertezas.
Como o filtro considera os erros de medição?
As medições por radar estão sujeitas a erros causados, entre outros fatores, pela precisão limitada das medições e pelo ruído. A predição também não é exata, pois o modelo de movimento utilizado só consegue descrever aproximadamente o movimento real do alvo. Por isso, além das grandezas estimadas do movimento, o filtro de Kalman mantém informações sobre suas incertezas. Essas informações são descritas matematicamente por uma matriz de covariância, que considera tanto a dispersão dos erros de estimativa quanto as possíveis correlações entre eles.
As incertezas da predição e da medição determinam o quanto a nova medição será considerada na correção. Após cada correção, o filtro também atualiza a incerteza estimada. Essa informação serve, por sua vez, como ponto de partida para a próxima predição.
O que acontece quando o alvo realiza manobras?
Se um alvo se movimenta aproximadamente de acordo com o modelo de movimento adotado, o filtro de Kalman consegue estimar sua posição e velocidade com grande confiabilidade. Entretanto, se o alvo mudar repentinamente de rumo ou velocidade, sua posição medida poderá diferir significativamente da predição. O filtro não pode prever antecipadamente uma manobra inesperada, mas só pode reagir a ela com base em novas medições.
A rapidez dessa reação depende, entre outros fatores, da incerteza atribuída ao modelo de movimento. Se for depositada confiança excessiva no modelo, as estimativas poderão ser mais estáveis, mas o filtro poderá reagir lentamente às manobras. Além disso, uma medição localizada muito fora da região esperada poderá ser desconsiderada durante a associação à trajetória. Portanto, a escolha dos parâmetros do filtro representa um compromisso entre a estabilidade da trajetória exibida e a rápida adaptação às mudanças no movimento do alvo.
Importância para o rastreamento de alvos por radar
O filtro de Kalman estima o estado de movimento do alvo e prevê sua próxima posição. A predição pode ser utilizada para definir a região na qual se espera a próxima medição por radar. Entretanto, determinar quais detecções de radar pertencem a cada alvo é tarefa da associação de dados, e não apenas do filtro de Kalman. A estimativa contínua do estado também deve ser diferenciada da posterior suavização da trajetória, na qual medições posteriores também podem ser utilizadas para melhorar estimativas anteriores.
O método funciona de maneira recursiva. Para o próximo cálculo, são necessários apenas a estimativa anterior do estado, sua incerteza e a nova medição associada ao alvo. Não é preciso processar novamente todas as medições anteriores a cada varredura do radar. Isso torna o filtro de Kalman adequado ao rastreamento automático de alvos em tempo real.
Referências:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009