
Калманов филтър
Калмановият филтър е математически метод, чрез който състоянието на движение на дадена цел се оценява възможно най-надеждно въз основа на измервания, съдържащи грешки. При радиолокационното проследяване на цели за тази цел се обработват последователно измерените положения на целта, за да се оценят по-специално нейното текущо положение и скорост. Освен това филтърът изчислява къде вероятно ще се намира целта към момента на следващото радиолокационно измерване.
траектория
положение
трасето
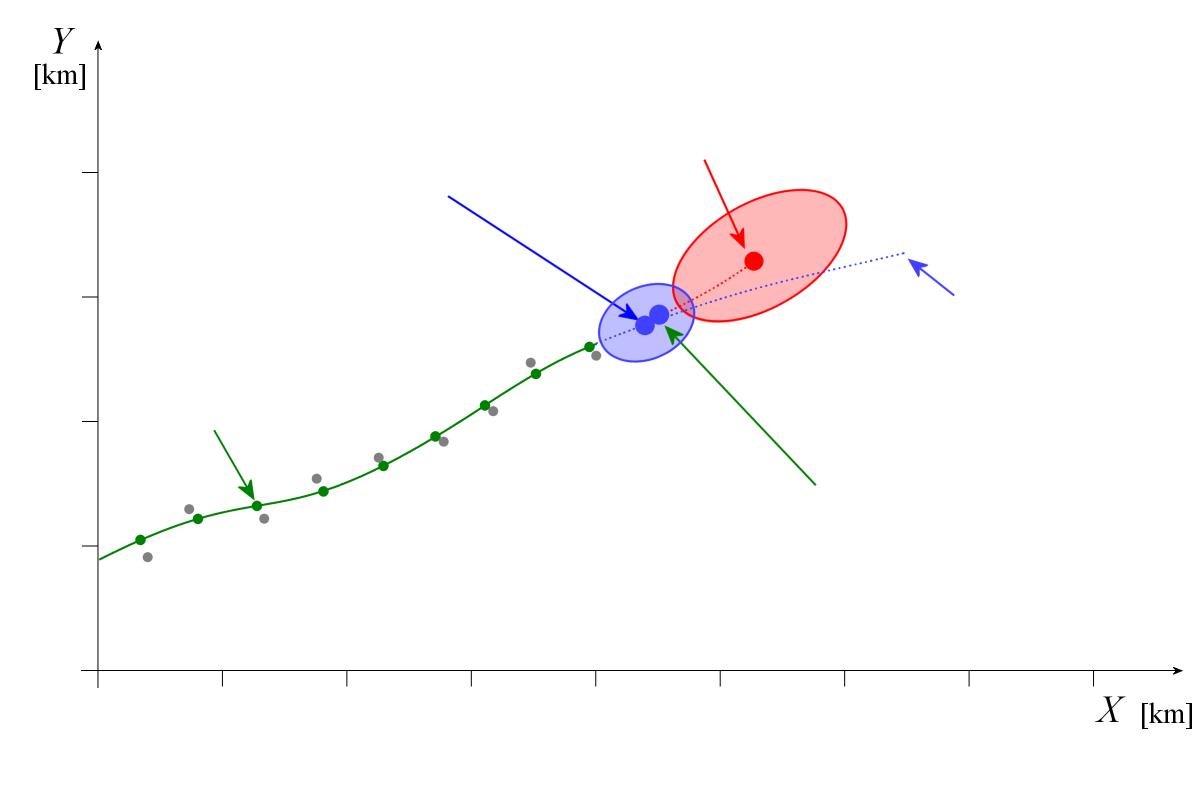
Фигура 1: Прогнозиране и корекция на положението на целта с Калманов филтър
траектория
положение
трасето
Фигура 1: Прогнозиране и корекция на положението на целта с Калманов филтър
траектория
положение
трасето
Фигура 1: Прогнозиране и корекция на положението на целта с Калманов филтър (интерактивно изображение)
Прогнозиране и корекция
При всяко ново радиолокационно измерване Калмановият филтър повтаря две основни стъпки. Най-напред въз основа на досега оцененото състояние на движение той изчислява прогнозата за следващия момент на измерване. Когато постъпи ново измерване, филтърът сравнява неговия резултат с прогнозата и извършва корекция на оценените положение и скорост.
Новата оценка не е просто средноаритметичната стойност на измерването и прогнозата. Филтърът отчита степента на неопределеност на двете стойности. Неопределеността описва колко може да се различава действителното положение на целта от измереното или прогнозираното положение поради грешки при измерване или несъвършен модел на движение. Ако радиолокационното измерване е неточно, прогнозата получава по-голямо тегло. Ако обаче прогнозата е по-неопределена, новото измерване оказва по-силно влияние върху резултата.
Един прост пример: филтърът очаква целта да се намира на разстояние 10,2 km, но радарът измерва 10,0 km. В този опростен пример коригираното разстояние се намира между двете стойности. Доколко то ще бъде по-близо до измерването или до прогнозата зависи от съответната им неопределеност.
Как филтърът отчита грешките при измерване?
Радиолокационните измервания съдържат грешки, причинени, наред с други фактори, от ограничената точност на измерване и шума. Прогнозата също не е напълно точна, тъй като използваният модел на движение може да описва действителното движение на целта само приблизително. Затова Калмановият филтър поддържа наред с оценените параметри на движението и информация за тяхната неопределеност. Тази информация се представя математически чрез ковариационна матрица, която описва както разсейването на грешките на оценяване, така и възможните корелации между тях.
От неопределеността на прогнозата и измерването зависи до каква степен новото измерване ще бъде използвано за корекцията. След всяка корекция филтърът актуализира и оценената неопределеност. Тя от своя страна служи като изходна информация за следващата прогноза.
Какво се случва при маневри на целта?
Ако целта се движи приблизително според приетия модел на движение, Калмановият филтър може много надеждно да оценява нейното положение и скорост. Ако обаче целта внезапно промени курса или скоростта си, измереното ѝ положение може значително да се различава от прогнозата. Филтърът не може предварително да знае за такава неочаквана маневра, а може да реагира на нея едва въз основа на нови измервания.
Колко бърза ще бъде тази реакция зависи, наред с други фактори, от приетата неопределеност на модела на движение. Ако на модела се има прекалено голямо доверие, се получават по-стабилни оценки, но филтърът може да реагира твърде бавно на маневрите. Освен това измерване, което се намира далеч извън очакваната област, може да не бъде взето предвид при асоциирането му с трасето. Затова изборът на параметрите на филтъра представлява компромис между стабилното представяне на траекторията на целта и бързото приспособяване към промените в нейното движение.
Значение за радиолокационното проследяване на цели
Калмановият филтър оценява състоянието на движение на целта и прогнозира следващото ѝ положение. Прогнозата може да се използва за определяне на областта, в която се очаква следващото радиолокационно измерване. Кои радиолокационни отметки принадлежат на коя цел обаче се определя чрез асоциирането на данните, а не само от Калмановия филтър. Освен това текущото оценяване на състоянието трябва да се различава от последващото изглаждане на траекторията, при което могат да се използват и по-късни измервания за подобряване на предишни оценки.
Методът работи рекурсивно. За следващото изчисление са необходими само досегашната оценка на състоянието, нейната неопределеност и новото измерване, асоциирано с целта. Не е необходимо при всяко сканиране на радара да се обработват отново всички предишни измервания. Поради това Калмановият филтър е подходящ за автоматично проследяване на цели в реално време.
Литература:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009