
Калманов филтар
Калманов филтар је математички поступак којим се стање кретања циља процењује што поузданије на основу мерења која садрже грешке. При радарском праћењу циљева у ту сврху се обрађују узастопно измерени положаји циља, како би се проценили пре свега његов тренутни положај и брзина. Поред тога, филтар израчунава где ће се циљ вероватно налазити у тренутку следећег радарског мерења.
путања циља
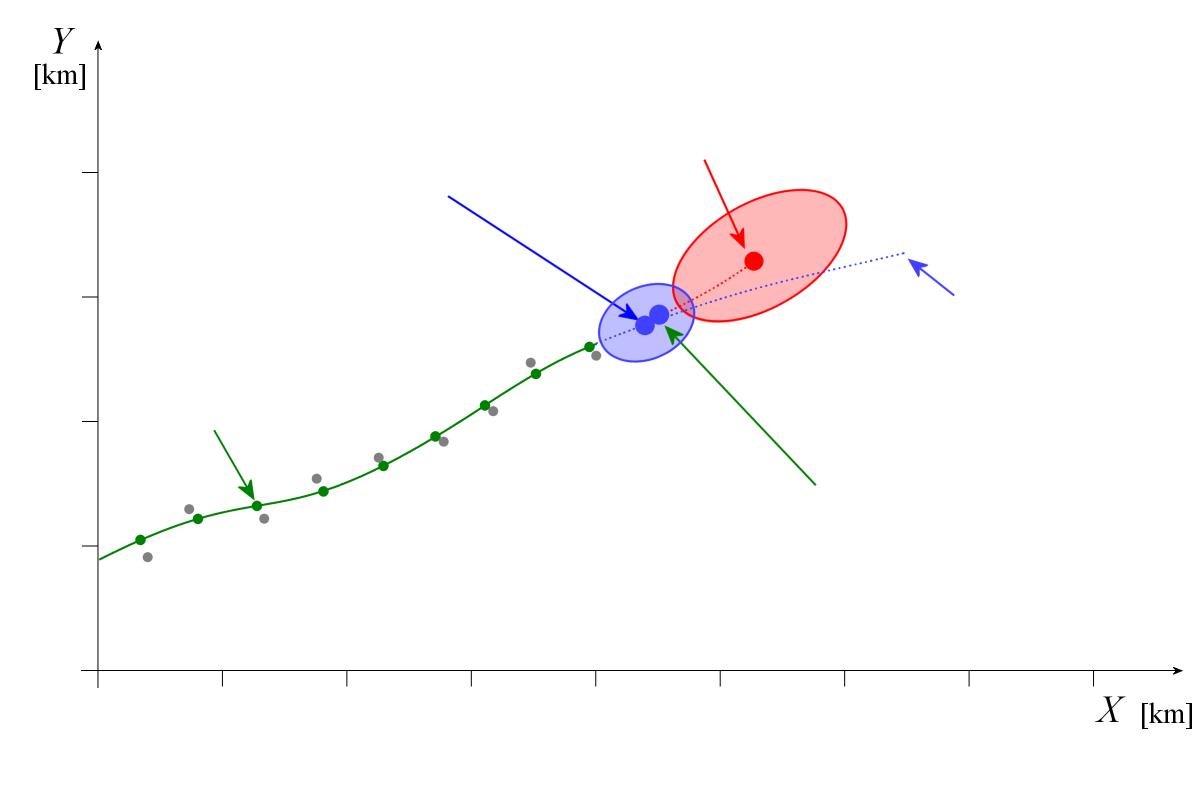
Слика 1: Предвиђање и корекција положаја циља помоћу Калмановог филтра
путања циља
Слика 1: Предвиђање и корекција положаја циља помоћу Калмановог филтра
путања циља
Слика 1: Предвиђање и корекција положаја циља помоћу Калмановог филтра (интерактивна слика)
Предвиђање и корекција
При сваком новом радарском мерењу Калманов филтар понавља два радна корака. Најпре, на основу претходно процењеног стања кретања, израчунава предвиђање за тренутак следећег мерења. Када је доступно ново мерење, филтар упоређује његов резултат са предвиђањем и врши корекцију процењеног положаја и брзине.
Нова процена при томе није једноставно аритметичка средина мерења и предвиђања. Филтар узима у обзир колико су оба податка несигурна. Несигурност описује колико стварни положај циља може одступати од измереног или предвиђеног положаја због грешака мерења или несавршености модела кретања. Ако је радарско мерење непрецизно, предвиђању се додељује већа тежина. Ако је, међутим, предвиђање несигурно, ново мерење има већи утицај на резултат.
Једноставан пример: филтар очекује циљ на удаљености од 10,2 km, али радар мери 10,0 km. У овом поједностављеном примеру коригована удаљеност налази се између те две вредности. Колико ће бити блиска мерењу или предвиђању зависи од њихових одговарајућих несигурности.
Како филтар узима у обзир грешке мерења?
Радарска мерења садрже грешке, између осталог, због ограничене тачности мерења и шума. Ни предвиђање није потпуно тачно, јер коришћени модел кретања може само приближно да опише стварно кретање циља. Зато Калманов филтар, поред процењених величина кретања, чува и податке о њиховим несигурностима. Оне се математички описују матрицом коваријансе, која узима у обзир како расипање грешака процене тако и могуће корелације између њих.
Из несигурности предвиђања и мерења произлази у којој мери се ново мерење користи за корекцију. Након сваке корекције филтар ажурира и процењену несигурност. Она затим служи као полазна основа за следеће предвиђање.
Шта се дешава приликом маневрисања циља?
Ако се циљ креће приближно у складу са претпостављеним моделом кретања, Калманов филтар може веома поуздано да процењује његов положај и брзину. Међутим, ако циљ изненада промени курс или брзину, његов измерени положај може знатно да одступа од предвиђања. Филтар не може унапред знати за такав неочекивани маневар, већ на њега може реаговати тек на основу нових мерења.
Брзина ове реакције зависи, између осталог, од претпостављене несигурности модела кретања. Ако се моделу превише верује, добијају се стабилније процене, али филтар може сувише споро да реагује на маневре. Поред тога, мерење које се налази далеко изван очекиване области може бити занемарено приликом придруживања мерења траси. Избор параметара филтра зато представља компромис између стабилног приказа путање циља и брзог прилагођавања променама његовог кретања.
Значај за радарско праћење циљева
Калманов филтар процењује стање кретања циља и предвиђа његов следећи положај. Предвиђање се може користити за одређивање области у којој се очекује следеће радарско мерење. Међутим, о томе које радарске детекције припадају ком циљу одлучује поступак асоцијације података, а не сам Калманов филтар. Текућу процену стања такође треба разликовати од накнадног изглађивања путање, при којем се и каснија мерења могу користити за побољшање ранијих процена.
Овај поступак ради рекурзивно. За следећи прорачун потребни су му само претходна процена стања, њена несигурност и ново придружено мерење. Није потребно да се при сваком радарском скенирању поново обрађују сва ранија мерења. Због тога је Калманов филтар погодан за аутоматско праћење циљева у реалном времену.
Литература:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009