
Filtr Kalmana
Filtr Kalmana jest metodą matematyczną, która pozwala możliwie wiarygodnie oszacować stan ruchu celu na podstawie pomiarów obarczonych błędami. W radarowym śledzeniu celów przetwarza się w tym celu kolejne zmierzone położenia celu, aby oszacować przede wszystkim jego aktualne położenie i prędkość. Ponadto filtr oblicza, gdzie prawdopodobnie znajdzie się cel w chwili następnego pomiaru radarowego.
tor ruchu
Rysunek 1: Predykcja i korekcja położenia celu za pomocą filtru Kalmana
tor ruchu
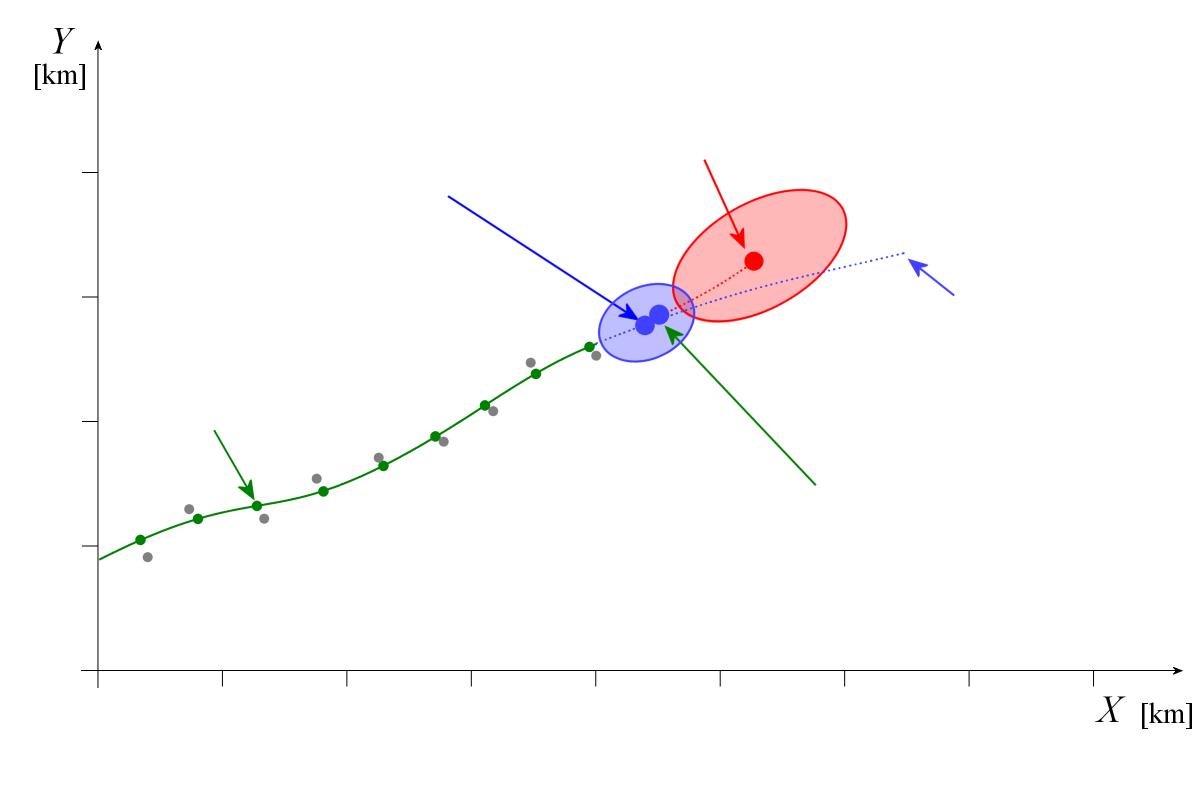
Rysunek 1: Predykcja i korekcja położenia celu za pomocą filtru Kalmana
tor ruchu
Rysunek 1: Predykcja i korekcja położenia celu za pomocą filtru Kalmana (ilustracja interaktywna)
Predykcja i korekcja
Przy każdym nowym pomiarze radarowym filtr Kalmana powtarza dwa etapy przetwarzania. Najpierw na podstawie dotychczas oszacowanego stanu ruchu oblicza predykcję dla chwili następnego pomiaru. Gdy dostępny jest nowy pomiar, filtr porównuje jego wynik z predykcją i przeprowadza korekcję oszacowanego położenia i prędkości.
Nowe oszacowanie nie jest po prostu średnią arytmetyczną wyniku pomiaru i predykcji. Filtr uwzględnia niepewność obu tych informacji. Niepewność opisuje, jak bardzo rzeczywiste położenie celu może odbiegać od położenia zmierzonego lub przewidywanego wskutek błędów pomiarowych albo niedoskonałości modelu ruchu. Jeśli pomiar radarowy jest niedokładny, większą wagę otrzymuje predykcja. Jeśli natomiast predykcja jest niepewna, nowy pomiar ma większy wpływ na wynik.
Prosty przykład: filtr przewiduje, że cel znajduje się w odległości 10,2 km, jednak radar mierzy 10,0 km. W tym uproszczonym przykładzie skorygowana odległość znajduje się między obiema wartościami. To, czy będzie bliższa wynikowi pomiaru, czy predykcji, zależy od ich odpowiednich niepewności.
Jak filtr uwzględnia błędy pomiarowe?
Pomiary radarowe są obarczone błędami wynikającymi między innymi z ograniczonej dokładności pomiaru oraz szumu. Predykcja również nie jest dokładna, ponieważ zastosowany model ruchu może jedynie w przybliżeniu opisywać rzeczywisty ruch celu. Dlatego filtr Kalmana przechowuje nie tylko oszacowane parametry ruchu, lecz także informacje o ich niepewnościach. Informacje te są matematycznie przedstawiane za pomocą macierzy kowariancji, która uwzględnia zarówno rozrzut błędów estymacji, jak i możliwe korelacje między nimi.
Niepewności predykcji i pomiaru określają, w jakim stopniu nowy pomiar zostanie uwzględniony podczas korekcji. Po każdej korekcji filtr aktualizuje również oszacowaną niepewność. Stanowi ona następnie punkt wyjścia do kolejnej predykcji.
Co się dzieje podczas manewrów celu?
Jeśli cel porusza się w przybliżeniu zgodnie z przyjętym modelem ruchu, filtr Kalmana może bardzo wiarygodnie szacować jego położenie i prędkość. Jeśli jednak cel nagle zmieni kurs lub prędkość, jego zmierzone położenie może znacznie odbiegać od predykcji. Filtr nie może z góry przewidzieć takiego nieoczekiwanego manewru, lecz może na niego zareagować dopiero na podstawie nowych pomiarów.
Szybkość tej reakcji zależy między innymi od przyjętej niepewności modelu ruchu. Jeśli modelowi przypisuje się zbyt dużą wiarygodność, uzyskiwane oszacowania są wprawdzie stabilne, ale filtr może reagować zbyt wolno na manewry. Ponadto pomiar znajdujący się daleko poza przewidywanym obszarem może zostać pominięty podczas przyporządkowywania pomiaru do śledzonego celu. Dobór parametrów filtru stanowi zatem kompromis między stabilnym zobrazowaniem toru ruchu celu a szybkim dostosowaniem do zmian jego ruchu.
Znaczenie dla radarowego śledzenia celów
Filtr Kalmana szacuje stan ruchu celu i przewiduje jego następne położenie. Predykcję można wykorzystać do wyznaczenia obszaru, w którym oczekiwany jest kolejny pomiar radarowy. O tym, które wykrycia radarowe należą do którego celu, decyduje jednak proces asocjacji danych, a nie sam filtr Kalmana. Bieżącą estymację stanu należy również odróżnić od późniejszego wygładzania trajektorii, podczas którego można wykorzystać także późniejsze pomiary do poprawy wcześniejszych oszacowań.
Metoda działa rekurencyjnie. Do następnego obliczenia potrzebuje jedynie poprzedniego oszacowania stanu, jego niepewności oraz nowo przyporządkowanego pomiaru. Nie musi ponownie przetwarzać wszystkich wcześniejszych wyników pomiarów podczas każdego skanowania radaru. Dzięki temu filtr Kalmana nadaje się do automatycznego śledzenia celów w czasie rzeczywistym.
Literatura:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009