
Фильтр Калмана
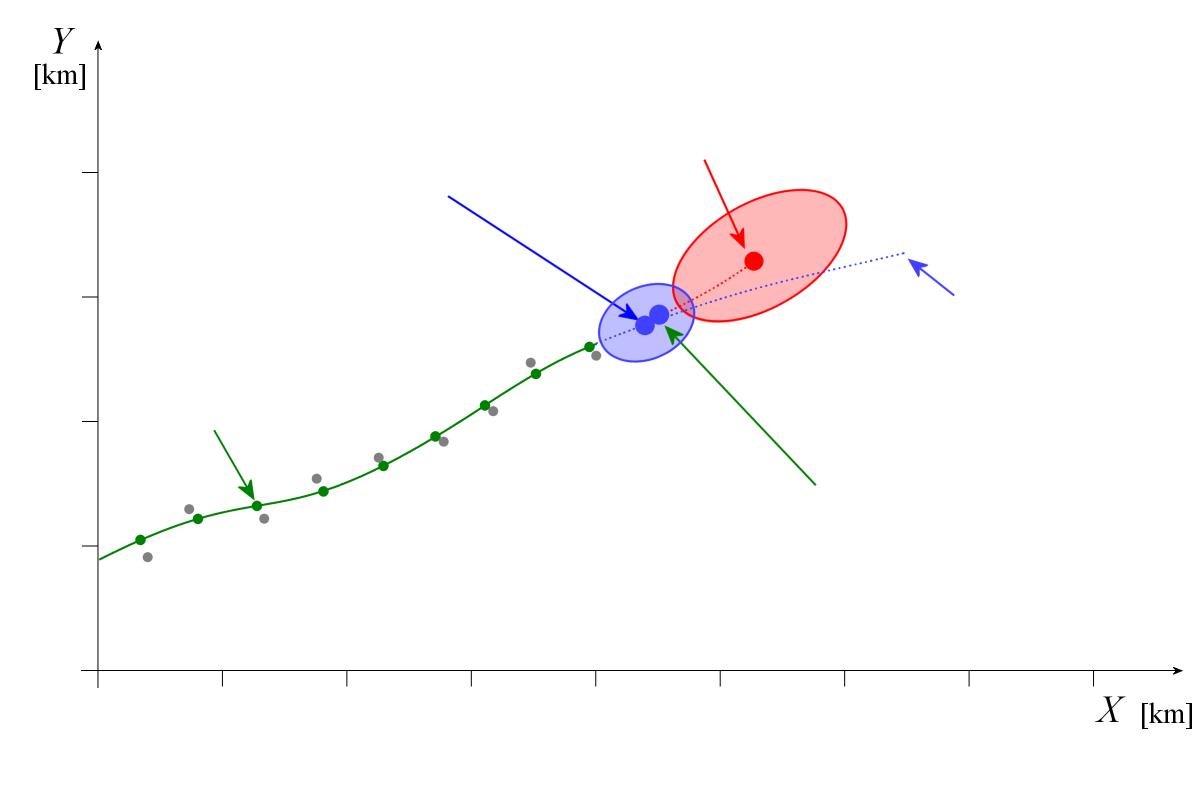
Фильтр Калмана представляет собой математический метод, позволяющий максимально надёжно оценивать состояние движения цели на основе измерений, содержащих ошибки. При радиолокационном сопровождении для этого последовательно обрабатываются измеренные положения цели, чтобы оценить прежде всего её текущее положение и скорость. Кроме того, фильтр рассчитывает, где предположительно будет находиться цель в момент следующего радиолокационного измерения.
траектория
положение
сопровождения
Рисунок 1: Прогнозирование и коррекция положения цели с помощью фильтра Калмана
траектория
положение
сопровождения
Рисунок 1: Прогнозирование и коррекция положения цели с помощью фильтра Калмана
траектория
положение
сопровождения
Рисунок 1: Прогнозирование и коррекция положения цели с помощью фильтра Калмана (интерактивный рисунок)
Прогнозирование и коррекция
При каждом новом радиолокационном измерении фильтр Калмана повторяет два этапа обработки. Сначала на основе ранее оцененного состояния движения он рассчитывает прогноз для момента следующего измерения. Когда поступает новое измерение, фильтр сравнивает его результат с прогнозом и выполняет коррекцию оцененных положения и скорости.
При этом новая оценка не является простым средним арифметическим измеренного и прогнозируемого значений. Фильтр учитывает неопределённость обоих значений. Неопределённость характеризует, насколько фактическое положение цели может отличаться от измеренного или прогнозируемого из-за ошибок измерения либо несовершенства модели движения. Если радиолокационное измерение неточно, прогнозу придаётся больший вес. Если же прогноз имеет высокую неопределённость, новое измерение сильнее влияет на результат.
Простой пример: фильтр прогнозирует нахождение цели на дальности 10,2 км, однако радиолокатор измеряет дальность 10,0 км. В этом упрощённом примере скорректированная дальность находится между двумя значениями. Насколько она ближе к результату измерения или к прогнозу, зависит от их соответствующих неопределённостей.
Как фильтр учитывает ошибки измерений?
Радиолокационные измерения содержат ошибки, вызванные, в частности, ограниченной точностью измерений и шумом. Прогноз также не является абсолютно точным, поскольку используемая модель движения может описывать фактическое движение цели лишь приближённо. Поэтому фильтр Калмана наряду с оцененными параметрами движения сохраняет информацию об их неопределённостях. Математически эти неопределённости описываются ковариационной матрицей, которая учитывает как разброс ошибок оценки, так и возможные корреляции между ними.
Неопределённости прогноза и измерения определяют, насколько сильно новое измерение учитывается при коррекции. После каждой коррекции фильтр также обновляет оценку неопределённости. Эта обновлённая оценка служит исходной информацией для следующего прогнозирования.
Что происходит при манёврах цели?
Если цель движется приблизительно в соответствии с принятой моделью движения, фильтр Калмана может достаточно надёжно оценивать её положение и скорость. Однако если цель внезапно изменяет курс или скорость, её измеренное положение может значительно отличаться от прогноза. Фильтр не может заранее знать о таком неожиданном манёвре, а способен реагировать на него только на основе новых измерений.
Скорость этой реакции зависит, в частности, от принятой неопределённости модели движения. Если модели придаётся чрезмерно большое доверие, оценки получаются более стабильными, однако фильтр может слишком медленно реагировать на манёвры. Кроме того, измерение, находящееся далеко за пределами ожидаемой области, может быть исключено при отнесении измерения к сопровождаемой траектории. Поэтому выбор параметров фильтра представляет собой компромисс между стабильностью отображаемой траектории цели и быстрой адаптацией к изменениям её движения.
Значение для радиолокационного сопровождения целей
Фильтр Калмана оценивает состояние движения цели и прогнозирует её следующее положение. Прогноз может использоваться для определения области, в которой ожидается следующее радиолокационное измерение. Однако решение о том, какие радиолокационные отметки относятся к конкретной цели, принимает алгоритм ассоциации данных, а не сам фильтр Калмана. Текущую оценку состояния также следует отличать от последующего сглаживания траектории цели, при котором более поздние измерения могут использоваться для уточнения ранее полученных оценок.
Алгоритм работает рекурсивно. Для следующего вычисления ему необходимы только предыдущая оценка состояния, её неопределённость и новое измерение, отнесённое к сопровождаемой цели. При каждом обзоре радиолокатора нет необходимости повторно обрабатывать все предыдущие измерения. Поэтому фильтр Калмана хорошо подходит для автоматического сопровождения целей в реальном времени.
Литература:
- Alex Becker: «Kalman-Filter from de ground up» 2023, ISBN 9789659312009
Автор: Д-р Андрій Музиченко