
Kalman-filter
Een Kalman-filter is een wiskundige methode waarmee de bewegingstoestand van een doel zo betrouwbaar mogelijk wordt geschat op basis van metingen die fouten bevatten. Bij radar-doelvolging worden hiervoor opeenvolgende gemeten doelposities verwerkt, om met name de huidige positie en snelheid te schatten. Daarnaast berekent het filter waar het doel zich op het tijdstip van de volgende radarmeting waarschijnlijk zal bevinden.
doelbaan
Afbeelding 1: Voorspelling en correctie van de doelpositie met een Kalman-filter
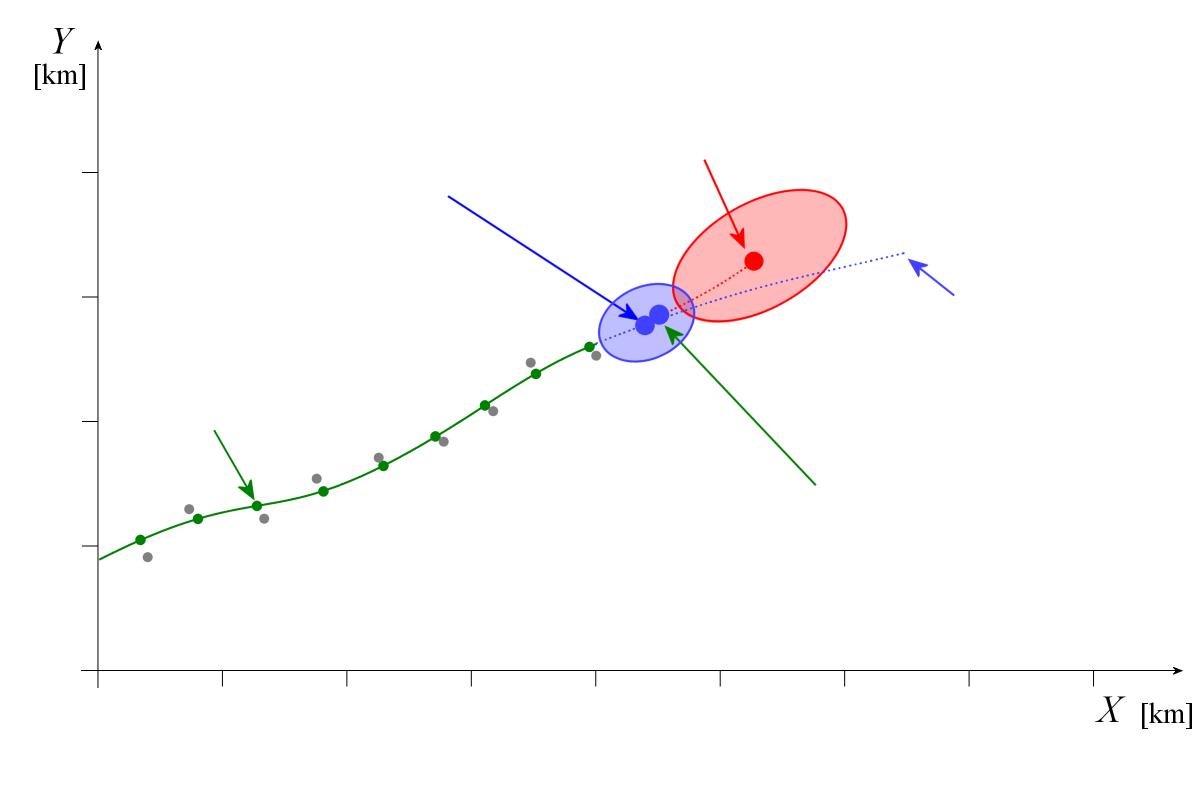
doelbaan
Afbeelding 1: Voorspelling en correctie van de doelpositie met een Kalman-filter
doelbaan
Afbeelding 1: Voorspelling en correctie van de doelpositie met een Kalman-filter (interactieve afbeelding)
Voorspelling en correctie
Bij elke nieuwe radarmeting herhaalt het Kalman-filter twee verwerkingsstappen. Eerst berekent het op basis van de eerder geschatte bewegingstoestand de voorspelling voor het volgende meettijdstip. Zodra een nieuwe meting beschikbaar is, vergelijkt het filter het meetresultaat met de voorspelling en voert het een correctie uit op de geschatte positie en snelheid.
De nieuwe schatting is daarbij niet simpelweg het rekenkundig gemiddelde van de meting en de voorspelling. Het filter houdt rekening met de onzekerheid van beide gegevens. De onzekerheid beschrijft in welke mate de werkelijke doelpositie door meetfouten of een onvolmaakt bewegingsmodel kan afwijken van de gemeten of voorspelde positie. Als de radarmeting onnauwkeurig is, krijgt de voorspelling een groter gewicht. Als de voorspelling daarentegen onzeker is, heeft de nieuwe meting meer invloed op het resultaat.
Een eenvoudig voorbeeld: het filter verwacht een doel op een afstand van 10,2 km, maar de radar meet 10,0 km. In dit vereenvoudigde voorbeeld ligt de gecorrigeerde afstand tussen beide waarden. Hoe dicht deze bij de meting of bij de voorspelling ligt, hangt af van hun respectieve onzekerheden.
Hoe houdt het filter rekening met meetfouten?
Radarmetingen bevatten fouten, onder andere door de beperkte meetnauwkeurigheid en ruis. Ook de voorspelling is niet exact, omdat het gebruikte bewegingsmodel de werkelijke doelbeweging slechts bij benadering kan beschrijven. Daarom houdt het Kalman-filter naast de geschatte bewegingsgrootheden ook informatie over hun onzekerheden bij. Deze worden wiskundig beschreven met een covariantiematrix, die zowel de spreiding van de schattingsfouten als mogelijke correlaties daartussen weergeeft.
Uit de onzekerheden van de voorspelling en de meting volgt hoe zwaar de nieuwe meting bij de correctie meeweegt. Na elke correctie werkt het filter ook de geschatte onzekerheid bij. Deze vormt vervolgens het uitgangspunt voor de volgende voorspelling.
Wat gebeurt er bij doelmanoeuvres?
Als een doel zich ongeveer volgens het aangenomen bewegingsmodel beweegt, kan het Kalman-filter de positie en snelheid zeer betrouwbaar schatten. Verandert het doel echter plotseling van koers of snelheid, dan kan de gemeten positie aanzienlijk afwijken van de voorspelling. Het filter kan zo'n onverwachte manoeuvre niet van tevoren kennen, maar kan er pas op reageren aan de hand van nieuwe metingen.
Hoe snel deze reactie verloopt, hangt onder andere af van de aangenomen onzekerheid van het bewegingsmodel. Als te veel vertrouwen in het model wordt gesteld, ontstaan weliswaar stabiele schattingen, maar reageert het filter mogelijk te langzaam op manoeuvres. Bovendien kan een meting die ver buiten het verwachte gebied ligt, bij de toewijzing aan de track buiten beschouwing blijven. De keuze van de filterparameters is daarom een afweging tussen een stabiele weergave van de doelbaan en een snelle aanpassing aan veranderingen in de doelbeweging.
Betekenis voor radar-doelvolging
Het Kalman-filter schat de bewegingstoestand en voorspelt de volgende doelpositie. De voorspelling kan worden gebruikt om het gebied vast te stellen waarin de volgende radarmeting wordt verwacht. Welke radarplots bij welk doel horen, wordt echter bepaald door de gegevensassociatie en niet door het Kalman-filter alleen. De voortdurende toestandsschatting moet bovendien worden onderscheiden van het achteraf vereffenen van de doelbaan, waarbij ook latere metingen kunnen worden gebruikt om eerdere schattingen te verbeteren.
De methode werkt recursief. Voor de volgende berekening heeft het filter alleen de vorige toestandsschatting, de bijbehorende onzekerheid en de nieuw toegewezen meting nodig. Het hoeft niet bij elke radarscan alle eerdere meetwaarden opnieuw te verwerken. Daardoor is het Kalman-filter bijzonder geschikt voor automatische doelvolging in realtime.
Literatuur:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009