
卡尔曼滤波器
卡尔曼滤波器是一种数学方法, 它利用存在误差的测量数据,尽可能可靠地估计目标的运动状态。 在雷达目标跟踪中,滤波器依次处理测得的目标位置, 主要用于估计目标的当前位置和速度。 此外,滤波器还会预测目标在下一次雷达测量时可能所在的位置。
轨迹
图 1:卡尔曼滤波器对目标位置的预测与校正
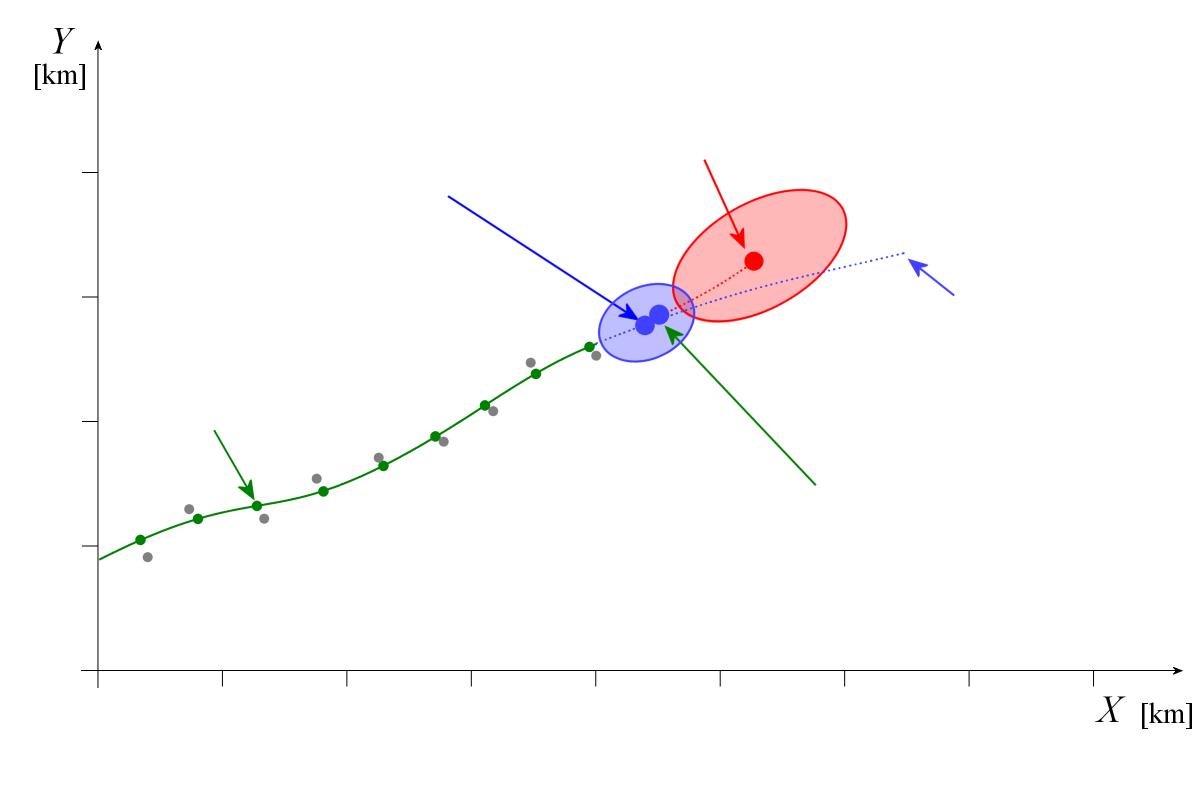
轨迹
图 1:卡尔曼滤波器对目标位置的预测与校正
预测与校正
每当获得新的雷达测量结果时,卡尔曼滤波器都会重复两个处理步骤。 首先,它根据此前估计的运动状态,计算下一次测量时刻的预测值。 获得新的测量结果后,滤波器将其与预测值进行比较, 并对估计的目标位置和速度进行校正。
新的估计值并不是测量值与预测值的简单平均值。 滤波器会考虑这两个数值各自的不确定性。 不确定性表示由于测量误差或运动模型不够完善,目标的实际位置可能与测量位置或预测位置存在多大偏差。 如果雷达测量精度较低,预测值就会获得较大的权重。 相反,如果预测结果的不确定性较大,新的测量结果就会对估计值产生更大的影响。
举一个简单的例子:滤波器预测目标距离为10.2 km, 但雷达实际测得的距离为10.0 km。 在这个简化示例中,校正后的距离位于这两个数值之间。 它更接近测量值还是预测值,取决于两者各自的不确定性。
滤波器如何考虑测量误差?
雷达测量会受到测量精度限制以及 噪声 等因素的影响,因此不可避免地存在误差。 预测结果也不可能完全准确,因为采用的运动模型只能近似描述目标的实际运动。 因此,卡尔曼滤波器不仅保存运动状态的估计值,还保存有关这些估计值不确定性的信息。 这些信息在数学上通过 协方差矩阵 来描述,它既反映估计误差的离散程度,也考虑这些误差之间可能存在的 相关性。
根据预测结果与测量结果各自的不确定性, 滤波器确定新的测量结果在校正过程中应占多大权重。 每次校正后,滤波器还会更新估计值的不确定性。 更新后的不确定性又成为下一次预测的基础。
目标机动时会发生什么?
如果目标的运动基本符合所采用的运动模型, 卡尔曼滤波器就能非常可靠地估计目标的位置和速度。 但是,如果目标突然改变航向或速度, 实际测得的位置就可能明显偏离预测位置。 滤波器无法事先知道这种意外机动, 只能根据后续的新测量结果作出响应。
滤波器响应机动的速度,在一定程度上取决于运动模型所设定的不确定性。 如果过分信任运动模型,虽然可以得到较为平稳的估计值, 但滤波器可能无法及时响应目标机动。 此外,如果某个测量结果远远超出预期范围, 那么在进行测量点与航迹关联时,该测量结果可能不会被采用。 因此,滤波器参数的选择需要在航迹显示的平稳性 与对目标运动变化的快速响应之间取得平衡。
在雷达目标跟踪中的作用
卡尔曼滤波器用于估计目标的运动状态,并预测目标下一次所在的位置。 预测结果可用于确定下一次雷达测量预期出现的区域。 但是,哪些雷达测量点属于哪个目标,是由数据关联过程决定的,而不是由卡尔曼滤波器单独决定的。 此外,连续进行的状态估计还应与事后的 航迹平滑 加以区分。在航迹平滑处理中,还可以利用后续测量结果来改进此前的状态估计值。
这种方法采用递归计算。 进行下一次计算时,只需要此前的状态估计值、 对应的不确定性以及新关联的测量结果。 因此,不必在每次雷达扫描时重新处理全部历史测量数据。 这使卡尔曼滤波器非常适合实时自动目标跟踪。
参考文献:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009