
Kalman-Filter
Ein Kalman-Filter ist ein mathematisches Verfahren, mit dem aus fehlerbehafteten Messungen der Bewegungszustand eines Zieles möglichst zuverlässig geschätzt wird. In der Radarzielverfolgung werden dazu nacheinander gemessene Zielpositionen verarbeitet, um insbesondere die aktuelle Position und Geschwindigkeit zu schätzen. Außerdem berechnet das Filter, wo sich das Ziel zum Zeitpunkt der nächsten Radarmessung voraussichtlich befinden wird.
Zielweg
Bild 1: Vorhersage und Korrektur der Zielposition durch das Kalman-Filter
Zielweg
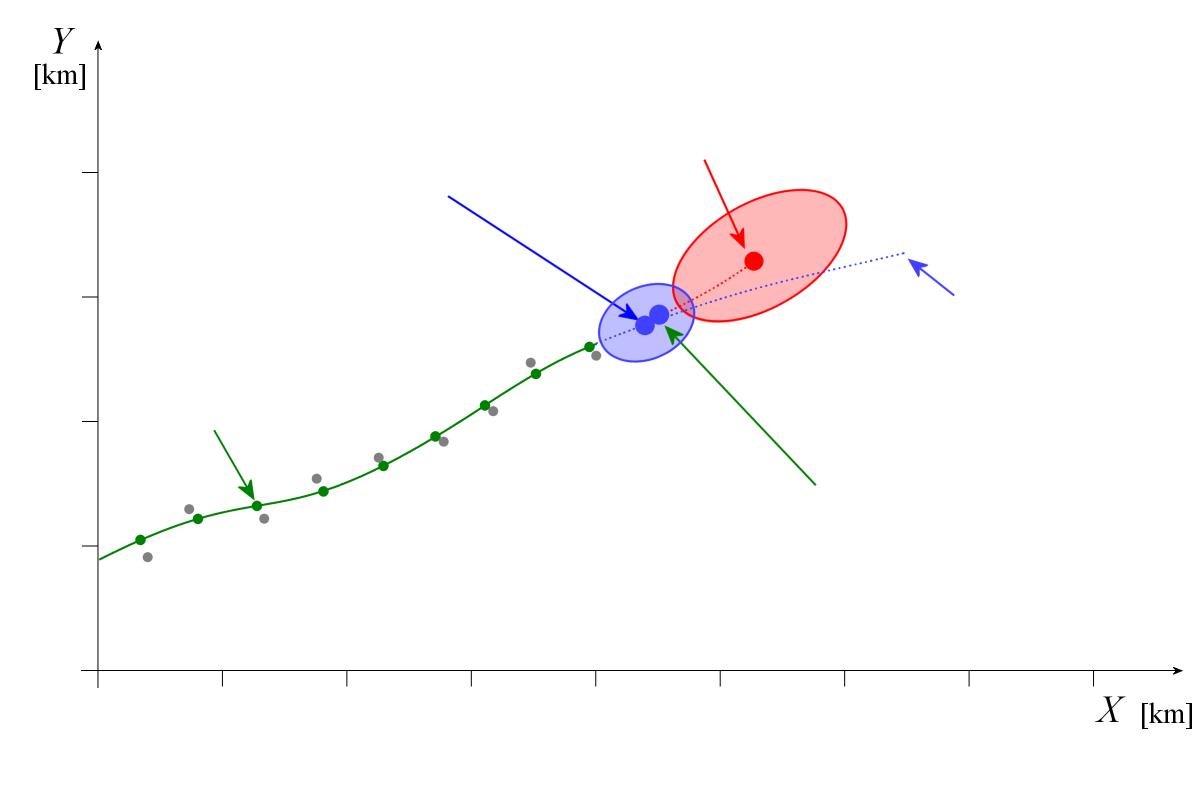
Bild 1: Vorhersage und Korrektur der Zielposition durch das Kalman-Filter
Zielweg
Bild 1: Vorhersage und Korrektur der Zielposition durch das Kalman-Filter (interaktives Bild)
Vorhersage und Korrektur
Das Kalman-Filter wiederholt bei jeder neuen Radarmessung zwei Arbeitsschritte. Zunächst berechnet es aus dem bisher geschätzten Bewegungszustand die Vorhersage für den nächsten Messzeitpunkt. Wenn eine neue Messung vorliegt, vergleicht es deren Ergebnis mit der Vorhersage und führt eine Korrektur der geschätzten Position und Geschwindigkeit durch.
Die neue Schätzung ist dabei nicht einfach der Mittelwert von Messung und Vorhersage. Das Filter berücksichtigt, wie unsicher beide Angaben sind. Die Unsicherheit beschreibt, wie stark die tatsächliche Zielposition aufgrund von Messfehlern oder eines unvollkommenen Bewegungsmodells von der gemessenen beziehungsweise vorhergesagten Position abweichen kann. Ist die Radarmessung ungenau, erhält die Vorhersage ein größeres Gewicht. Ist dagegen die Vorhersage unsicher, beeinflusst die neue Messung das Ergebnis stärker.
Ein einfaches Beispiel: Das Filter erwartet ein Ziel in 10,2 km Entfernung, das Radar misst jedoch 10,0 km. Die korrigierte Entfernung liegt bei diesem vereinfachten Beispiel zwischen beiden Angaben. Wie nahe sie an der Messung oder an der Vorhersage liegt, hängt von deren jeweiligen Unsicherheiten ab.
Wie berücksichtigt das Filter Messfehler?
Radarmessungen sind unter anderem durch begrenzte Messgenauigkeit und Rauschen mit Fehlern behaftet. Auch die Vorhersage ist nicht exakt, denn das verwendete Bewegungsmodell kann die tatsächliche Zielbewegung nur näherungsweise beschreiben. Deshalb führt das Kalman-Filter neben den geschätzten Bewegungsgrößen auch Informationen über deren Unsicherheiten mit. Diese werden mathematisch in einer Kovarianzmatrix beschrieben, die sowohl die Streuung der Schätzfehler als auch mögliche Korrelationen zwischen ihnen berücksichtigt.
Aus den Unsicherheiten der Vorhersage und der Messung ergibt sich, wie stark die neue Messung zur Korrektur herangezogen wird. Nach jeder Korrektur aktualisiert das Filter auch die geschätzte Unsicherheit. Diese dient wiederum als Ausgangspunkt für die nächste Vorhersage.
Was geschieht bei Zielmanövern?
Bewegt sich ein Ziel ungefähr entsprechend dem angenommenen Bewegungsmodell, kann das Kalman-Filter seine Position und Geschwindigkeit sehr zuverlässig schätzen. Ändert das Ziel jedoch plötzlich Kurs oder Geschwindigkeit, kann seine gemessene Position deutlich von der Vorhersage abweichen. Das Filter kann ein solches unerwartetes Manöver nicht im Voraus kennen, sondern erst anhand neuer Messungen darauf reagieren.
Wie schnell diese Reaktion ausfällt, hängt unter anderem von der angenommenen Unsicherheit des Bewegungsmodells ab. Wird dem Modell zu stark vertraut, ergeben sich zwar ruhige Schätzwerte, aber das Filter reagiert möglicherweise zu langsam auf Manöver. Außerdem kann eine weit außerhalb des erwarteten Bereiches liegende Messung bei der Zuordnung zum Track unberücksichtigt bleiben. Die Wahl der Filterparameter ist deshalb ein Kompromiss zwischen ruhiger Zielwegdarstellung und schneller Anpassung an Änderungen der Zielbewegung.
Bedeutung für die Radarzielverfolgung
Das Kalman-Filter schätzt den Bewegungszustand und sagt die nächste Zielposition voraus. Die Vorhersage kann genutzt werden, um den Bereich festzulegen, in dem die nächste Radarmessung erwartet wird. Welche Radarplots zu welchem Ziel gehören, entscheidet jedoch die Datenassoziation und nicht das Kalman-Filter allein. Die laufende Zustandsschätzung ist außerdem von einer nachträglichen Zielwegglättung zu unterscheiden, bei der auch spätere Messungen zur Verbesserung früherer Schätzwerte genutzt werden können.
Das Verfahren arbeitet rekursiv. Für die nächste Berechnung benötigt es nur die bisherige Zustandsschätzung, deren Unsicherheit und die neu zugeordnete Messung. Es muss nicht bei jedem Radarscan sämtliche früheren Messwerte erneut verarbeiten. Dadurch eignet sich das Kalman-Filter für die automatische Zielverfolgung in Echtzeit.
Literatur:
- Alex Becker: „Kalman-Filter from de ground up“ 2023, ISBN 9789659312009