
Funkcja niejednoznaczności
Jak dobrze radar może rozróżnić dwa cele znajdujące się w różnych odległościach i poruszające się z różnymi prędkościami? Ważnym narzędziem pomocnym w odpowiedzi na to pytanie jest funkcja niejednoznaczności (AF). Pokazuje ona, jak sygnał wyjściowy filtru dopasowanego zależy od czasu propagacji sygnału i częstotliwości Dopplera. Pozwala to ocenić, na ile określony kształt sygnału radarowego nadaje się do przewidzianego zastosowania.
Funkcja niejednoznaczności jest funkcją dwuwymiarową χ(τ, fD). Przy czym τ oznacza przesunięcie czasowe, a fD częstotliwość Dopplera rozpatrywanego sygnału. Funkcja opisuje odpowiedź filtru dopasowanego (matched filter, MF) na wersje znanego sygnału przesunięte w czasie i w częstotliwości Dopplera. Jej kształt jest określony przez zastosowany przebieg sygnału oraz dopasowany do niego filtr, a nie przez liczbę lub rozmieszczenie celów w konkretnej sytuacji radarowej.
Podczas projektowania urządzenia radarowego funkcja niejednoznaczności może pomóc w wyborze odpowiedniego przebiegu sygnału nadawanego (waveform). Szczególnie istotne jest to, jak wyraźnie można rozróżnić echa o różnych czasach propagacji i częstotliwościach Dopplera. Czas propagacji jest związany z odległością celu radarowego, a częstotliwość Dopplera z jego prędkością radialną. Z funkcji niejednoznaczności można zatem określić ważne właściwości rozdzielczości odległościowej i rozdzielczości dopplerowskiej.
Filtr dopasowany służy do możliwie niezawodnego wykrywania znanego przebiegu sygnału w obecności szumu. W przypadku białego szumu zapewnia on dla odpowiadającego mu sygnału, w przewidzianym momencie próbkowania, największy możliwy stosunek sygnału do szumu. Na podstawie położenia czasowego maksimum sygnału wyjściowego można określić czas propagacji sygnału odbieranego. Jeśli częstotliwość odbieranego sygnału zostanie przesunięta wskutek efektu Dopplera, odpowiedź filtru może się zmienić. Odpowiedź impulsowa filtru dopasowanego ma postać:


(1)
- s* = wartość zespolona sprzężona sygnału nadawanego s;
- T = wybrany moment wystąpienia maksimum odpowiedzi filtru;
- t = bieżący moment czasu
Rozważmy najpierw sygnał odbierany r(t), będący jedynie przesuniętą w czasie kopią znanego sygnału nadawanego w paśmie podstawowym. Nie występuje w nim zatem jeszcze przesunięcie dopplerowskie. Odpowiedź χ(τ) filtru dopasowanego ma wtedy postać:


(2)
Dla uproszczenia przyjęto T = 0. W przypadku poruszającego się celu radarowego sygnał odbierany może dodatkowo wykazywać przesunięcie dopplerowskie. Sygnał można wtedy opisać następująco:


(3)
Po podstawieniu tego sygnału odbieranego do równania 2 otrzymujemy definicję funkcji niejednoznaczności:


(4)
Dla fD = 0 wyrażenie przyjmuje postać e⁰ = 1. Funkcja niejednoznaczności odpowiada wówczas, z dokładnością do przyjętej konwencji matematycznej, funkcji autokorelacji sygnału nadawanego s(t). W tym przypadku bada się jedynie, w jakim stopniu sygnał jest zgodny z przesuniętą w czasie kopią samego siebie.
Gdy częstotliwość Dopplera jest różna od zera, pierwotny filtr dopasowany nie jest już dokładnie dopasowany do zmienionego przebiegu sygnału. Odpowiedź filtru zależy teraz zarówno od czasu propagacji sygnału, jak i od przesunięcia dopplerowskiego. W zależności od przebiegu sygnału maksimum wyjściowe może się zmniejszyć, a osiągalny stosunek sygnału do szumu może ulec pogorszeniu. Funkcja niejednoznaczności pozwala ocenić wrażliwość filtru na takie odchylenia.
W niektórych zastosowaniach wykorzystuje się również filtry niedopasowane (mismatched filter, MMF). Mogą one na przykład służyć do tłumienia niepożądanych maksimów bocznych odpowiedzi filtru. W tym celu niekiedy trzeba zaakceptować zmniejszenie maksymalnego osiągalnego stosunku sygnału do szumu. Funkcja niejednoznaczności pomaga oceniać właściwości różnych przebiegów sygnałów i rozwiązań konstrukcyjnych filtrów.
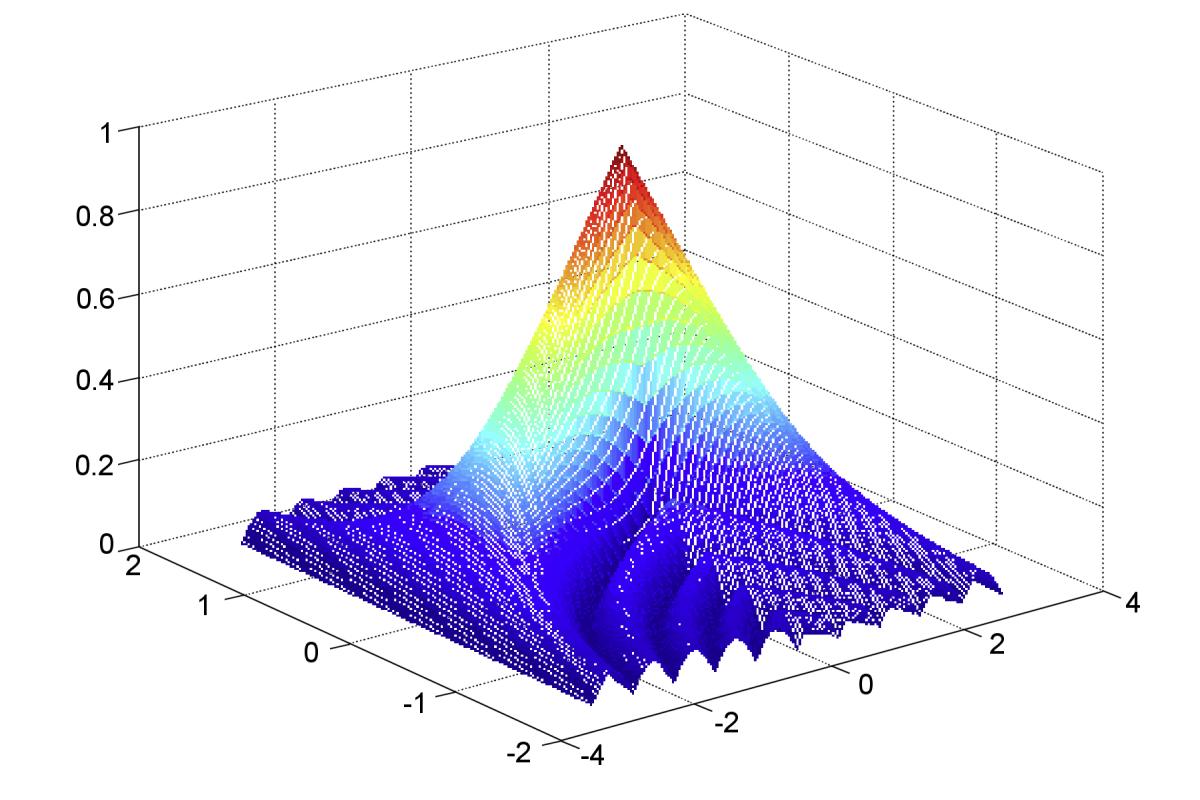
Rys. 1: Funkcja niejednoznaczności impulsu prostokątnego o czasie trwania 2 s (symulacja w MATLAB-ie)

Rys. 1: Funkcja niejednoznaczności impulsu prostokątnego o czasie trwania 2 s (symulacja w MATLAB-ie)
Funkcja niejednoznaczności impulsu prostokątnego
Rysunek 1 przedstawia funkcję niejednoznaczności w postaci trójwymiarowej powierzchni. Dwie osie poziome opisują przesunięcie czasowe i częstotliwość Dopplera. Wysokość powierzchni pokazuje, jak silnie filtr dopasowany reaguje na sygnał o danej kombinacji przesunięcia czasowego i częstotliwości Dopplera. Dla sygnału dokładnie zgodnego z sygnałem odniesienia największe maksimum znajduje się w początku układu współrzędnych. Im bardziej rozpatrywana kombinacja oddala się od początku układu, tym bardziej może zmieniać się odpowiedź filtru.
Jako przykład wykorzystano niemodulowany impuls prostokątny. Jego kształt jest szczególnie prosty, dlatego dobrze nadaje się do zilustrowania podstawowej zasady. Przyjęty w symulacji czas trwania impulsu wynoszący dwie sekundy służy wyłącznie celom ilustracyjnym. Przebieg impulsu nadawanego przez klasyczny radar impulsowy z modulatorem kluczującym (keyed on/off) można opisać następującym wzorem:


(5)
- TPW = czas trwania impulsu nadawanego (pulse width)
- t = bieżący moment podczas przechodzenia sygnału przez filtr
Jeżeli impuls ten odbije się od poruszającego się celu radarowego, sygnał echa może dodatkowo wykazywać częstotliwość Dopplera. Odpowiadający mu sygnał ma postać:


(6)
Dla tego impulsu prostokątnego otrzymujemy następującą funkcję niejednoznaczności:


(7)

Rys. 2: Poziomice funkcji niejednoznaczności niemodulowanego impulsu prostokątnego (symulacja w MATLAB-ie)

Rys. 2: Poziomice funkcji niejednoznaczności niemodulowanego impulsu prostokątnego (symulacja w MATLAB-ie)

Rys. 3: Funkcja niejednoznaczności, przekrój wzdłuż prostej τ = 0

W przedstawieniu trójwymiarowym, takim jak na rysunku 1,
trudno dokładnie odczytać poszczególne wartości.
Dlatego stosuje się również dwuwymiarowe wykresy poziomicowe, takie jak na rysunku 2.
Poziomice łączą punkty o jednakowej wartości modułu odpowiedzi filtru.
Dzięki temu łatwiej zauważyć, jak szybko maleje odpowiedź filtru przy zmianie
czasu propagacji sygnału lub częstotliwości Dopplera.
Innym sposobem jest rozpatrzenie pojedynczego przekroju funkcji niejednoznaczności. Przekrój wzdłuż prostej fD = 0 pokazuje zależność od przesunięcia czasowego. Dla niemodulowanego impulsu prostokątnego moduł odpowiedzi filtru ma przebieg trójkątny, znany z funkcji autokorelacji impulsu prostokątnego.
Rysunek 3 przedstawia natomiast przekrój wzdłuż prostej τ = 0. Przesunięcie czasowe pozostaje więc niezmienne, natomiast częstotliwość Dopplera się zmienia. Wykres pokazuje, jak wrażliwy jest filtr dopasowany na odchylenie częstotliwości. Wyjaśnia to, dlaczego nie każde przesunięcie dopplerowskie wywołuje taką samą odpowiedź filtru.
Właściwości funkcji niejednoznaczności
Z funkcji niejednoznaczności można wyprowadzić kilka ogólnych właściwości. W poniższych równaniach stosuje się funkcję niejednoznaczności znormalizowaną do energii sygnału równej 1.
- Moduł znormalizowanej funkcji niejednoznaczności osiąga w początku układu współrzędnych
(przy τ = 0 i fᴅ = 0) maksymalną wartość 1.
W żadnym innym punkcie jego wartość nie może być większa.
Odpowiada to przypadkowi, w którym sygnał odbierany jest dokładnie zgodny z sygnałem odniesienia.


- Całka z kwadratu modułu funkcji niejednoznaczności jest stała przy niezmienionej
energii sygnału.
Po odpowiedniej normalizacji energii sygnału jej wartość wynosi jeden.
Właściwość ta pokazuje, że rozkładu odpowiedzi filtru
w funkcji opóźnienia i częstotliwości Dopplera nie można dowolnie zmieniać.


- Moduł funkcji niejednoznaczności jest symetryczny środkowo względem początku układu współrzędnych.
Zatem kombinacji dodatniego przesunięcia czasowego i dodatniej częstotliwości Dopplera
odpowiada taka sama wartość modułu po jednoczesnej zmianie znaków obu wielkości.
Natomiast symetria lustrzana względem każdej z osi współrzędnych z osobna
nie występuje dla dowolnych przebiegów sygnału.


Dla niemodulowanego impulsu prostokątnego otrzymujemy szczególnie symetryczny obraz funkcji. Dlatego w tym przykładzie często wystarczy przedstawić tylko część funkcji.
Funkcja niejednoznaczności pokazuje więc, jak dany przebieg sygnału radarowego reaguje na różnice w czasie propagacji i częstotliwości Dopplera. Wąski listek główny w kierunku opóźnienia ułatwia rozróżnianie celów znajdujących się w niewielkich odległościach od siebie. Natomiast wąski listek główny w kierunku Dopplera ma znaczenie dla rozróżniania różnych częstotliwości Dopplera. To, które właściwości są najważniejsze, zależy od zadania realizowanego przez urządzenie radarowe.
Literatura uzupełniająca:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, rozdział 3 „Ambiguity Function”, s. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), materiały wykładowe Uniwersytetu Telawiwskiego, w szczególności „Matched filter” i „Ambiguity function”, Slajdy wykładowe