
Função ambiguidade
Com que precisão um radar consegue distinguir dois alvos que estão a distâncias diferentes e se deslocam com velocidades distintas? Uma ferramenta importante para responder a essa pergunta é a função ambiguidade (AF). Ela mostra como o sinal de saída de um filtro casado depende do tempo de propagação do sinal e da frequência Doppler. Assim, é possível avaliar até que ponto uma determinada forma de onda de radar é adequada à aplicação pretendida.
A função ambiguidade é uma função bidimensional χ(τ, fD). Nela, τ representa o deslocamento temporal e fD representa a frequência Doppler do sinal considerado. A função descreve a resposta de um filtro casado (matched filter, MF) a versões de uma forma de onda conhecida deslocadas no tempo e na frequência Doppler. Sua forma é determinada pela forma de onda utilizada e pelo filtro ajustado a ela, e não pelo número ou pela disposição dos alvos em um determinado cenário de radar.
Durante o desenvolvimento de um equipamento de radar, a função ambiguidade pode ajudar a selecionar uma forma de onda transmitida (waveform) adequada. É especialmente importante saber com que clareza os ecos com diferentes tempos de propagação e frequências Doppler podem ser distinguidos uns dos outros. O tempo de propagação está relacionado à distância do alvo, enquanto a frequência Doppler está relacionada à sua velocidade radial. Portanto, a função ambiguidade permite identificar características importantes da resolução em distância e da resolução Doppler.
O filtro casado é utilizado para detectar uma forma de onda conhecida na presença de ruído com a maior confiabilidade possível. Na presença de ruído branco, ele proporciona, para o sinal correspondente e no instante de amostragem previsto, a maior relação sinal/ruído possível. A posição temporal do máximo na saída permite determinar o tempo de propagação do sinal recebido. Se a frequência do sinal recebido for deslocada devido ao efeito Doppler, a resposta do filtro poderá mudar. A resposta ao impulso de um filtro casado é dada por:


(1)
- s* = conjugado complexo do sinal transmitido s;
- T = instante escolhido para o máximo da resposta do filtro;
- t = instante atual
Inicialmente, consideramos um sinal recebido r(t), que é apenas uma cópia deslocada no tempo do sinal transmitido conhecido em banda base. Portanto, ele ainda não apresenta deslocamento Doppler. A resposta χ(τ) do filtro casado é então:


(2)
Para simplificar, foi escolhido T = 0. No caso de um alvo de radar em movimento, o sinal recebido também pode apresentar um deslocamento Doppler. Nesse caso, o sinal pode ser descrito da seguinte forma:


(3)
Substituindo esse sinal recebido na equação 2, obtemos a definição da função ambiguidade:


(4)
Para fD = 0, a expressão torna-se e⁰ = 1. Assim, dependendo apenas da convenção matemática adotada, a função ambiguidade corresponde à função de autocorrelação do sinal transmitido s(t). Nesse caso, examina-se apenas o grau de correspondência entre o sinal e uma cópia de si mesmo deslocada no tempo.
Quando a frequência Doppler é diferente de zero, o filtro casado original deixa de estar exatamente ajustado à forma de onda modificada. A resposta do filtro passa a depender tanto do tempo de propagação do sinal quanto do deslocamento Doppler. Dependendo da forma de onda, o máximo de saída pode diminuir, reduzindo a relação sinal/ruído que pode ser alcançada. A função ambiguidade mostra a sensibilidade do filtro a esses desvios.
Em algumas aplicações, também são utilizados filtros descasados (mismatched filter, MMF). Eles podem, por exemplo, ser empregados para suprimir máximos secundários indesejados da resposta do filtro. Para isso, pode ser necessário aceitar uma redução da relação sinal/ruído máxima que pode ser alcançada. A função ambiguidade ajuda a avaliar as características de diferentes formas de onda e projetos de filtros.
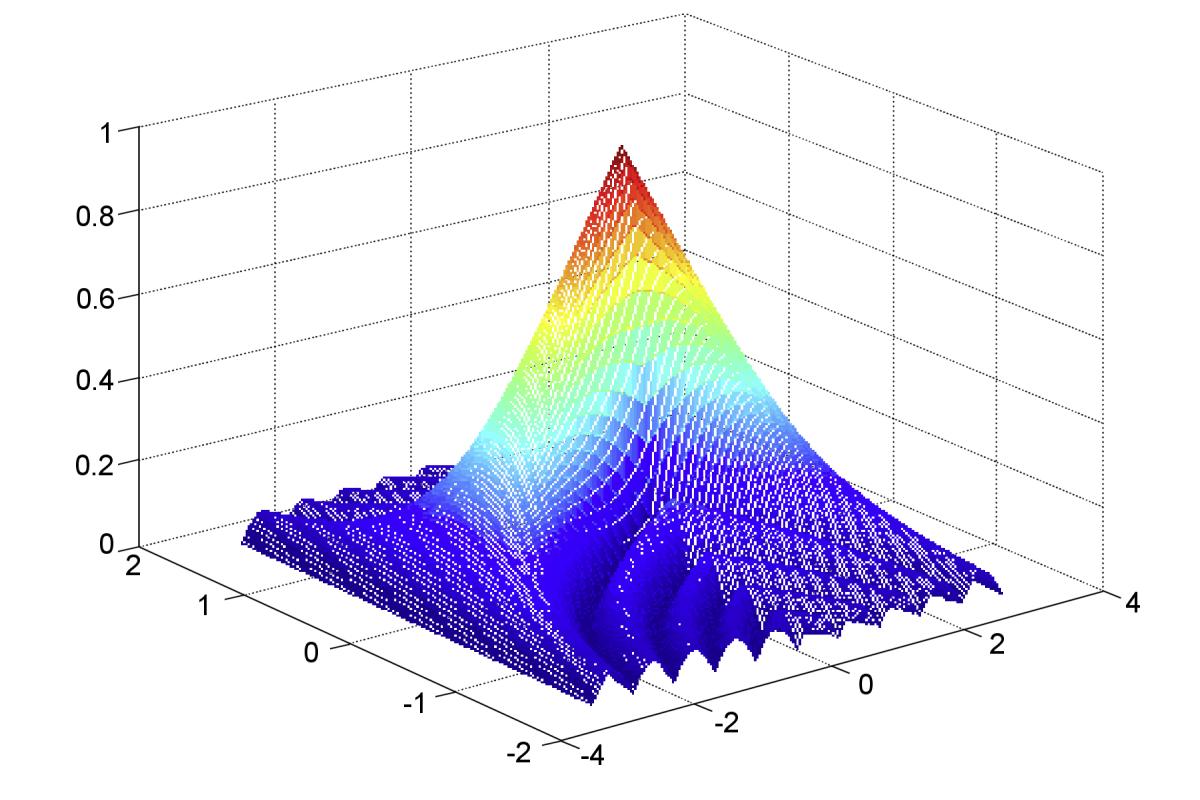
Figura 1: Função ambiguidade de um pulso retangular com duração de 2 s (simulação com MATLAB)

Figura 1: Função ambiguidade de um pulso retangular com duração de 2 s (simulação com MATLAB)
Função ambiguidade de um pulso retangular
A figura 1 mostra a função ambiguidade como uma superfície tridimensional. Os dois eixos horizontais representam o deslocamento temporal e a frequência Doppler. A altura da superfície indica a intensidade da resposta do filtro casado a um sinal com a combinação correspondente de deslocamento do tempo de propagação e frequência Doppler. Para um sinal que corresponde exatamente à referência, o maior máximo está localizado na origem. Quanto mais a combinação considerada se afasta da origem, maior pode ser a alteração da resposta do filtro.
Como exemplo, utiliza-se um pulso retangular não modulado. Sua forma é especialmente simples e, por isso, adequada para ilustrar o princípio básico. A duração de dois segundos escolhida na simulação serve apenas para facilitar a representação. A forma do pulso transmitido por um radar pulsado convencional com um modulador de chaveamento (keyed on/off) pode ser descrita da seguinte maneira:


(5)
- TPW = duração do pulso transmitido (pulse width)
- t = instante atual durante a passagem do sinal pelo filtro
Quando esse pulso é refletido por um alvo de radar em movimento, o sinal de eco pode apresentar também uma frequência Doppler. O sinal correspondente é:


(6)
Para esse pulso retangular, obtém-se a seguinte função ambiguidade:


(7)

Figura 2: Curvas de nível da função ambiguidade de um pulso retangular não modulado (simulação com MATLAB)

Figura 2: Curvas de nível da função ambiguidade de um pulso retangular não modulado (simulação com MATLAB)

Figura 3: Função ambiguidade, seção ao longo da linha τ = 0

Em uma representação tridimensional como a da figura 1,
é difícil ler valores exatos.
Por isso, também são utilizadas representações bidimensionais por curvas de nível, como na figura 2.
Essas curvas ligam pontos que apresentam a mesma magnitude da resposta do filtro.
Assim, fica mais fácil observar a rapidez com que a resposta do filtro diminui quando
o tempo de propagação do sinal ou a frequência Doppler muda.
Outra possibilidade é examinar uma seção individual da função ambiguidade. Uma seção ao longo da linha fD = 0 mostra a dependência em relação ao deslocamento temporal. Para um pulso retangular não modulado, a magnitude da resposta do filtro apresenta um formato triangular, conhecido da autocorrelação de um pulso retangular.
A figura 3, por outro lado, mostra uma seção ao longo da linha τ = 0. O deslocamento temporal permanece constante, enquanto a frequência Doppler varia. A representação mostra a sensibilidade do filtro casado a um desvio de frequência. Isso explica por que nem todos os deslocamentos Doppler produzem a mesma resposta do filtro.
Propriedades da função ambiguidade
Algumas propriedades gerais podem ser deduzidas da função ambiguidade. Nas equações seguintes, utiliza-se uma função ambiguidade normalizada para uma energia de sinal igual a 1.
- O módulo da função ambiguidade normalizada atinge seu valor máximo de 1 na origem
(quando τ = 0 e fᴅ = 0).
Em nenhum outro ponto seu módulo pode ser maior.
Isso corresponde ao caso em que o sinal recebido coincide exatamente com a referência.


- A integral do quadrado do módulo da função ambiguidade permanece constante
quando a energia do sinal não se altera.
Quando a energia do sinal é normalizada adequadamente, o resultado é igual a um.
Essa propriedade mostra que a distribuição da resposta do filtro
em função do atraso e da frequência Doppler não pode ser modificada arbitrariamente.


- O módulo da função ambiguidade apresenta simetria central em relação à origem.
Portanto, uma combinação de deslocamento temporal positivo e frequência Doppler positiva
apresenta o mesmo módulo quando os sinais de ambas as grandezas são invertidos simultaneamente.
Entretanto, a simetria de reflexão em relação a cada eixo de coordenadas separadamente
não é válida para todas as formas de onda.


No caso de um pulso retangular não modulado, obtém-se uma representação especialmente simétrica. Por isso, nesse exemplo, geralmente é suficiente mostrar apenas uma parte da função.
A função ambiguidade mostra, portanto, como uma forma de onda de radar responde às diferenças no tempo de propagação e na frequência Doppler. Um lóbulo principal estreito na direção do atraso favorece a distinção entre alvos situados a distâncias próximas. Por outro lado, um lóbulo principal estreito na direção Doppler é importante para distinguir diferentes frequências Doppler. As características mais importantes dependem da missão do equipamento de radar.
Literatura complementar:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, capítulo 3 «Ambiguity Function», pp. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), material didático da Universidade de Tel Aviv, especialmente «Matched filter» e «Ambiguity function», Slides das aulas