
Функция на неопределеността
Колко добре един радар може да различи две цели, които се намират на различни разстояния и се движат с различни скорости? Важна помощ при отговора на този въпрос е функцията на неопределеността (AF). Тя показва как изходният сигнал на съгласувания филтър зависи от времето на разпространение на сигнала и доплеровата честота. По този начин може да се прецени доколко определена форма на радарния сигнал е подходяща за предвиденото приложение.
Функцията на неопределеността е двумерна функция χ(τ, fD). При това τ описва времевото отместване, а fD – доплеровата честота на разглеждания сигнал. Функцията описва отклика на съгласувания филтър (matched filter, MF) към версии на известна форма на сигнала, които са отместени във времето и по доплерова честота. Нейният вид се определя от използваната форма на сигнала и съгласувания с нея филтър, а не от броя или разположението на целите в определена радарна обстановка.
При разработването на радар функцията на неопределеността може да помогне за избора на подходяща форма на излъчвания сигнал (waveform). Особено важно е колко ясно могат да се различават ехосигнали с различни времена на разпространение и различни доплерови честоти. Времето на разпространение е свързано с разстоянието до радарната цел, а доплеровата честота – с нейната радиална скорост. Следователно функцията на неопределеността позволява да се оценят важни характеристики на разделителната способност по разстояние и по доплерова честота.
Съгласуваният филтър служи за възможно най-надеждното откриване на известна форма на сигнала сред шума. При бял шум той осигурява за съответстващия сигнал, в определения момент на вземане на отсчет, максимално възможното отношение сигнал/шум. По времевото положение на максимума на изходния сигнал може да се определи закъснението на приетия сигнал. Ако честотата на приетия сигнал се измени вследствие на ефекта на Доплер, откликът на филтъра може да се промени. Импулсната характеристика на съгласувания филтър се задава с:


(1)
- s* = комплексно спрегнатата стойност на излъчвания сигнал s;
- T = избраният момент, в който откликът на филтъра достига максимум;
- t = текущият момент от време
Нека първо разгледаме приет сигнал r(t), който представлява само отместено във времето копие на известния излъчен сигнал в основната честотна лента. Следователно той все още няма доплерово честотно отместване. Тогава откликът χ(τ) на съгласувания филтър е:


(2)
За опростяване е избрано T = 0. При движеща се радарна цел приетият сигнал може допълнително да има доплерово честотно отместване. Тогава сигналът може да бъде описан по следния начин:


(3)
Ако този приет сигнал се замести в уравнение 2, се получава определението на функцията на неопределеността:


(4)
При fD = 0 изразът e⁰ = 1. Така функцията на неопределеността съвпада, с оглед на използваната математическа конвенция, с автокорелационната функция на излъчвания сигнал s(t). В този случай се изследва само доколко сигналът съвпада с отместено във времето копие на самия себе си.
При доплерова честота, различна от нула, първоначалният съгласуван филтър вече не е точно съгласуван с променената форма на сигнала. Откликът на филтъра зависи както от времето на разпространение, така и от доплеровото отместване. В зависимост от формата на сигнала максималната стойност на изхода може да намалее, а постижимото отношение сигнал/шум да се влоши. Функцията на неопределеността показва колко чувствителен е филтърът към такива отклонения.
В някои приложения се използват и несъгласувани филтри (mismatched filter, MMF). Те могат например да служат за потискане на нежелани странични максимуми в отклика на филтъра. За тази цел понякога се допуска намаляване на максимално постижимото отношение сигнал/шум. Функцията на неопределеността помага да се оценят характеристиките на различните форми на сигнала и варианти за проектиране на филтрите.
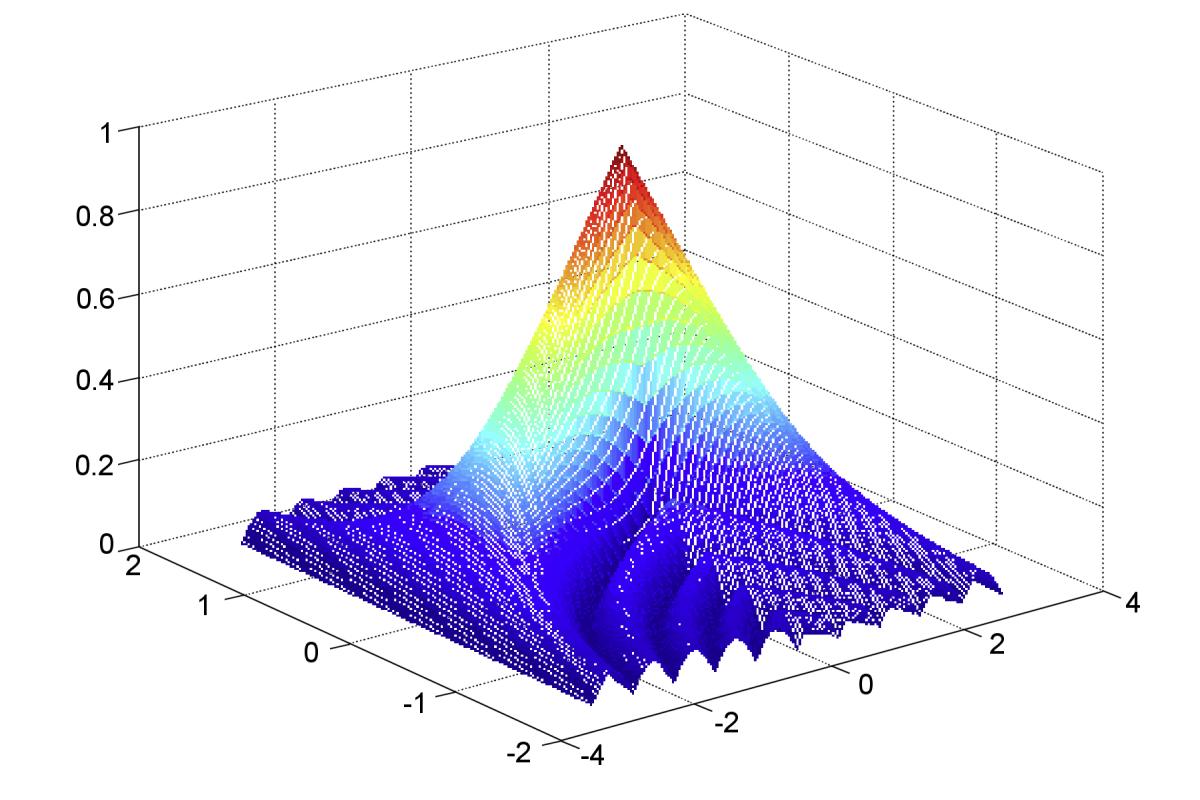
Фиг. 1: Функция на неопределеността за правоъгълен импулс с продължителност 2 s (симулация с MATLAB)

Фиг. 1: Функция на неопределеността за правоъгълен импулс с продължителност 2 s (симулация с MATLAB)
Функция на неопределеността за правоъгълен импулс
Фигура 1 показва функцията на неопределеността като тримерна повърхнина. Двете хоризонтални оси представят времевото отместване и доплеровата честота. Височината на повърхнината показва колко силно съгласуваният филтър реагира на сигнал със съответната комбинация от времево отместване и доплерова честота. При точно съвпадащ сигнал най-големият максимум се намира в началото на координатната система. Колкото повече разглежданата комбинация се отдалечава от тази точка, толкова повече може да се променя откликът.
Като пример е използван немодулиран правоъгълен импулс. Неговата форма е особено проста и затова е подходяща за илюстриране на основния принцип. Избраната в симулацията продължителност на импулса от две секунди служи само за онагледяване. Формата на излъчвания импулс при класически импулсен радар с модулатор с включване и изключване (keyed on/off) може да бъде описана по следния начин:


(5)
- TPW = продължителност на излъчвания импулс (pulse width)
- t = текущ момент от време при преминаването през филтъра
Ако този импулс се отрази от движеща се радарна цел, ехосигналът може допълнително да има доплерова честота. Съответният сигнал се описва с:


(6)
За този правоъгълен импулс се получава следната функция на неопределеността:


(7)

Фиг. 2: Контури на функцията на неопределеността за немодулиран правоъгълен импулс (симулация с MATLAB)

Фиг. 2: Контури на функцията на неопределеността за немодулиран правоъгълен импулс (симулация с MATLAB)

Фиг. 3: Функция на неопределеността, сечение по линията τ = 0

В тримерно представяне като това на фигура 1 точните стойности
се отчитат трудно.
Затова се използват и двумерни контурни диаграми, както е показано на фигура 2.
Контурите свързват точки с еднаква големина на отклика на филтъра.
Така по-лесно може да се проследи колко бързо намалява откликът при промяна
на времето на разпространение или на доплеровата честота.
Друга възможност е да се разгледа отделно сечение на функцията на неопределеността. Сечение по линията fD = 0 показва зависимостта от времевото отместване. При немодулиран правоъгълен импулс големината на отклика има триъгълна форма, позната от автокорелационната функция на правоъгълния импулс.
Фигура 3 показва сечение по линията τ = 0. Тук времевото отместване остава постоянно, докато доплеровата честота се променя. Диаграмата показва колко чувствителен е съгласуваният филтър към честотно отклонение. Така става ясно защо различните доплерови отмествания не предизвикват еднакъв отклик на филтъра.
Свойства на функцията на неопределеността
От функцията на неопределеността могат да се изведат някои общи свойства. За следващите уравнения се използва функция на неопределеността, нормирована за енергия на сигнала, равна на 1.
- Модулът на нормированата функция на неопределеността достига максималната стойност 1
в началото на координатната система (при τ = 0 и
fD = 0).
На никое друго място модулът не може да бъде по-голям.
Това съответства на случая, когато приетият сигнал съвпада точно с опорния сигнал.


- Интегралът от квадрата на модула на функцията на неопределеността е постоянен
при неизменна енергия на сигнала.
Когато енергията на сигнала е нормирована по съответния начин, стойността на интеграла е 1.
Това свойство показва, че разпределението на отклика на филтъра
по времево отместване и доплерова честота не може да се променя произволно.


- Модулът на функцията на неопределеността е централно симетричен спрямо началото
на координатната система.
Следователно на комбинация от положително времево отместване и положителна доплерова честота
съответства същата стойност на модула при противоположните отрицателни стойности.
Огледална симетрия спрямо всяка отделна координатна ос обаче не е налице
при всички форми на сигнала.


При немодулиран правоъгълен импулс се получава особено симетрично представяне. Затова в този пример често е достатъчно да се покаже само част от функцията.
По този начин функцията на неопределеността показва как дадена форма на радарния сигнал реагира на разликите във времето на разпространение и доплеровата честота. Тесен главен лепесток по направлението на времевото отместване благоприятства различаването на цели, разположени на близки разстояния. Тесен главен лепесток по направлението на доплеровата честота е важен за различаването на различни доплерови честоти. Кои от тези свойства са най-важни, зависи от предназначението на радара.
Допълнителна литература:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, глава 3 „Ambiguity Function“, стр. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), лекционни материали на Университета в Тел Авив, по-специално „Matched filter“ и „Ambiguity function“, Презентации от лекциите