
Ambiguïteitsfunctie
Hoe goed kan een radar twee doelen onderscheiden wanneer ze zich op verschillende afstanden bevinden en verschillende snelheden hebben? Een belangrijk hulpmiddel bij het beantwoorden van deze vraag is de ambiguïteitsfunctie (AF). Deze laat zien hoe het uitgangssignaal van een aangepast filter afhangt van de looptijd van het signaal en de dopplerfrequentie. Daarmee kan worden beoordeeld hoe geschikt een bepaalde radar-signaalvorm is voor de beoogde toepassing.
De ambiguïteitsfunctie is een tweedimensionale functie χ(τ, fD). Hierbij beschrijft τ de tijdverschuiving en fD de dopplerfrequentie van het beschouwde signaal. De functie beschrijft de respons van een aangepast filter (matched filter, MF) op in de tijd en in dopplerfrequentie verschoven versies van een bekende signaalvorm. De vorm van de ambiguïteitsfunctie wordt bepaald door de gebruikte signaalvorm en het daarop afgestemde filter, niet door het aantal doelen of hun onderlinge opstelling in een bepaalde radarsituatie.
Bij de ontwikkeling van een radarapparaat kan de ambiguïteitsfunctie helpen om een geschikte uitgezonden signaalvorm (waveform) te kiezen. Daarbij is vooral van belang hoe duidelijk echo's met verschillende looptijden en dopplerfrequenties van elkaar kunnen worden onderscheiden. De looptijd hangt samen met de afstand tot het radardoel, de dopplerfrequentie met de radiale snelheid ervan. Uit de ambiguïteitsfunctie kunnen daarom belangrijke eigenschappen van de afstandsresolutie en de dopplerresolutie worden afgeleid.
Het aangepaste filter dient om een bekende signaalvorm in de aanwezigheid van ruis zo betrouwbaar mogelijk te detecteren. Bij witte ruis bereikt het voor het passende signaal op het bedoelde bemonsteringstijdstip de grootst mogelijke signaal-ruisverhouding. Uit het tijdstip waarop het uitgangsmaximum optreedt, kan de looptijd van het ontvangen signaal worden bepaald. Wanneer de frequentie van het ontvangen signaal door het dopplereffect wordt verschoven, kan de filterrespons veranderen. De impulsrespons van een aangepast filter luidt:


(1)
- s* = complex geconjugeerde waarde van het zendsignaal s;
- T = gekozen tijdstip voor het maximum van de filterrespons;
- t = huidig tijdstip
Beschouw eerst een ontvangen signaal r(t), dat slechts een in de tijd verschoven kopie is van het bekende zendsignaal in de basisband. Het vertoont dus nog geen dopplerverschuiving. De respons χ(τ) van het aangepaste filter luidt dan:


(2)
Ter vereenvoudiging is T = 0 gekozen. Bij een bewegend radardoel kan het ontvangen signaal bovendien een dopplerverschuiving vertonen. Het signaal kan dan als volgt worden beschreven:


(3)
Wanneer dit ontvangen signaal in vergelijking 2 wordt ingevuld, ontstaat de definitie van de ambiguïteitsfunctie:


(4)
Voor fD = 0 wordt de uitdrukking e⁰ = 1. Daarmee komt de ambiguïteitsfunctie, afgezien van de gekozen wiskundige conventie, overeen met de autocorrelatiefunctie van het zendsignaal s(t). In dit geval wordt alleen onderzocht hoe goed het signaal overeenkomt met een in de tijd verschoven kopie van zichzelf.
Bij een dopplerfrequentie ongelijk aan nul is het oorspronkelijke aangepaste filter niet meer precies afgestemd op de veranderde signaalvorm. De filterrespons hangt nu zowel af van de signaallooptijd als van de dopplerverschuiving. Afhankelijk van de signaalvorm kan daardoor het uitgangsmaximum kleiner worden en de haalbare signaal-ruisverhouding afnemen. Hoe gevoelig een filter op dergelijke afwijkingen reageert, blijkt uit de ambiguïteitsfunctie.
In sommige toepassingen worden ook niet-optimaal aangepaste filters (mismatched filter, MMF) gebruikt. Deze kunnen bijvoorbeeld dienen om ongewenste nevenmaxima van de filterrespons te onderdrukken. Daarvoor wordt zo nodig een vermindering van de maximaal haalbare signaal-ruisverhouding geaccepteerd. De ambiguïteitsfunctie helpt bij het beoordelen van de eigenschappen van verschillende signaalvormen en filterontwerpen.
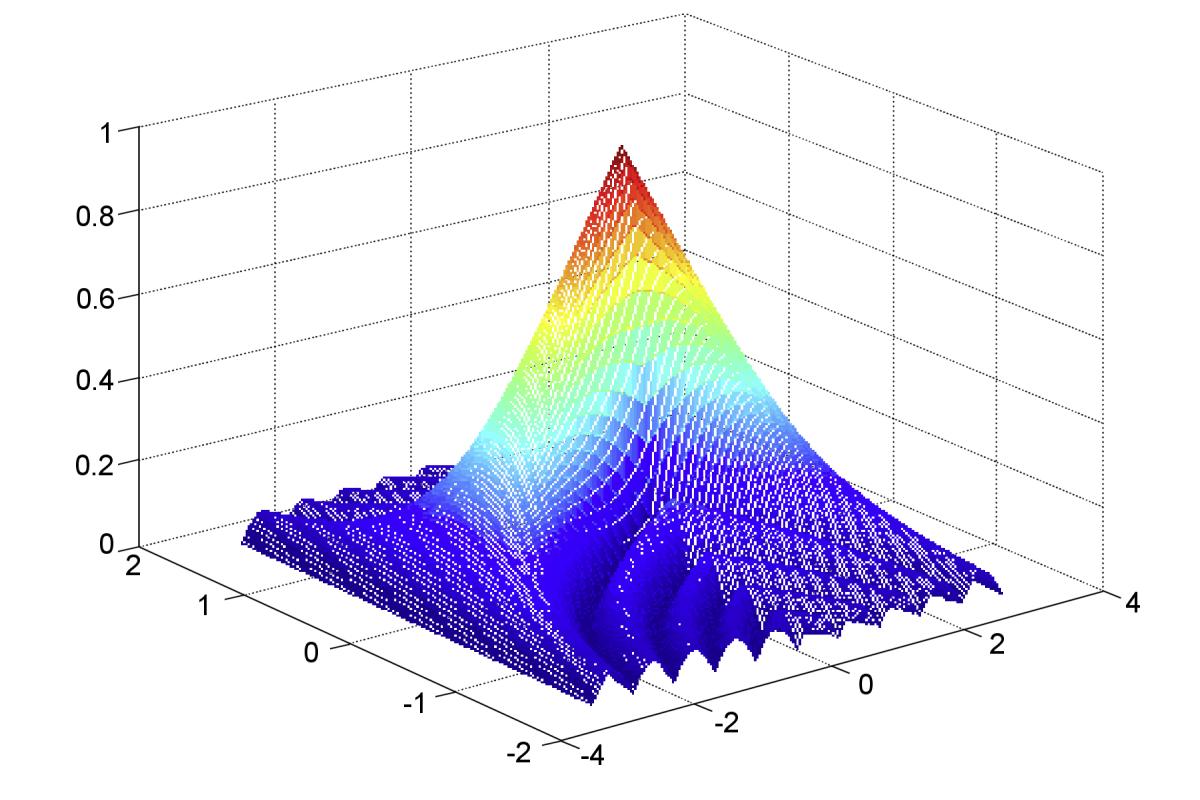
Afbeelding 1: Ambiguïteitsfunctie voor een rechthoekige puls met een duur van 2 s (simulatie met MATLAB)

Afbeelding 1: Ambiguïteitsfunctie voor een rechthoekige puls met een duur van 2 s (simulatie met MATLAB)
Ambiguïteitsfunctie voor een rechthoekige puls
Afbeelding 1 toont de ambiguïteitsfunctie als een driedimensionaal oppervlak. De twee horizontale assen beschrijven de tijdverschuiving en de dopplerfrequentie. De hoogte van het oppervlak geeft aan hoe sterk het aangepaste filter reageert op een signaal met de betreffende combinatie van looptijdverschuiving en dopplerfrequentie. Bij een precies passend signaal bevindt het hoogste maximum zich in de oorsprong. Hoe verder de beschouwde combinatie daarvan afwijkt, des te sterker kan de filterrespons veranderen.
Als voorbeeld wordt een ongemoduleerde rechthoekige puls gebruikt. De vorm daarvan is bijzonder eenvoudig en daarom geschikt om het basisprincipe te verduidelijken. De in de simulatie gekozen pulsduur van twee seconden dient alleen ter illustratie. De uitgezonden pulsvorm van een klassieke pulsradar met een keyed on/off-modulator kan als volgt worden beschreven:


(5)
- TPW = duur van de uitgezonden puls (pulse width)
- t = huidig tijdstip tijdens de doorgang van het signaal door het filter
Wanneer deze puls door een bewegend radardoel wordt gereflecteerd, kan het echosignaal bovendien een dopplerfrequentie vertonen. Het bijbehorende signaal luidt:


(6)
Voor deze rechthoekige puls volgt daaruit de volgende ambiguïteitsfunctie:


(7)

Afbeelding 2: Contourlijnen van de ambiguïteitsfunctie van een ongemoduleerde rechthoekige puls (simulatie met MATLAB)

Afbeelding 2: Contourlijnen van de ambiguïteitsfunctie van een ongemoduleerde rechthoekige puls (simulatie met MATLAB)

Afbeelding 3: Ambiguïteitsfunctie, doorsnede langs de lijn τ = 0

In een driedimensionale voorstelling zoals in afbeelding 1 zijn exacte waarden
moeilijk af te lezen.
Daarom worden ook tweedimensionale contourdiagrammen gebruikt, zoals in afbeelding 2.
De contourlijnen verbinden punten met dezelfde sterkte van de filterrespons.
Daardoor is gemakkelijker te zien hoe snel de filterrespons afneemt bij een verandering
van de signaallooptijd of de dopplerfrequentie.
Een andere mogelijkheid is om een afzonderlijke doorsnede van de ambiguïteitsfunctie te bekijken. Een doorsnede langs de lijn fD = 0 toont de afhankelijkheid van de tijdverschuiving. Bij een ongemoduleerde rechthoekige puls heeft de grootte van de filterrespons een driehoekig verloop, zoals bekend uit de autocorrelatie van een rechthoekige puls.
Afbeelding 3 toont daarentegen een doorsnede langs de lijn τ = 0. De tijdverschuiving blijft dus onveranderd, terwijl de dopplerfrequentie verandert. De voorstelling laat zien hoe gevoelig het aangepaste filter reageert op een frequentieafwijking. Daarmee wordt duidelijk waarom niet elke dopplerverschuiving dezelfde filterrespons veroorzaakt.
Eigenschappen van de ambiguïteitsfunctie
Uit de ambiguïteitsfunctie kunnen enkele algemene eigenschappen worden afgeleid. Voor de volgende vergelijkingen wordt een ambiguïteitsfunctie gebruikt die is genormaliseerd op een signaalenergie van 1.
- De absolute waarde van de genormaliseerde ambiguïteitsfunctie bereikt in de oorsprong
(bij τ = 0 en fᴅ = 0) de maximale waarde 1.
Op andere plaatsen kan de absolute waarde niet groter zijn.
Dit komt overeen met het geval waarin het ontvangen signaal precies bij de referentie past.


- De integraal van het kwadraat van de absolute waarde van de ambiguïteitsfunctie blijft constant
zolang de signaalenergie onveranderd blijft.
Als de signaalenergie overeenkomstig wordt genormaliseerd, is de uitkomst gelijk aan één.
Deze eigenschap laat zien dat de verdeling van de filterrespons
over looptijd en dopplerfrequentie niet willekeurig kan worden veranderd.


- De absolute waarde van de ambiguïteitsfunctie is puntsymmetrisch ten opzichte van de oorsprong.
Een combinatie van een positieve tijdverschuiving en een positieve dopplerfrequentie
heeft daarom dezelfde absolute waarde wanneer beide tekens worden omgekeerd.
Spiegelsymmetrie ten opzichte van elke afzonderlijke coördinaatas geldt daarentegen
niet voor willekeurige signaalvormen.


Bij de ongemoduleerde rechthoekige puls ontstaat een bijzonder symmetrische voorstelling. Daarom is het bij dit voorbeeld vaak voldoende om slechts een deel van de functie weer te geven.
De ambiguïteitsfunctie maakt zo zichtbaar hoe een radar-signaalvorm reageert op verschillen in looptijd en dopplerfrequentie. Een smalle hoofdlob in de richting van de looptijd bevordert het onderscheiden van doelen op dicht bij elkaar gelegen afstanden. Een smalle hoofdlob in de dopplerrichting is daarentegen van belang voor het onderscheiden van verschillende dopplerfrequenties. Welke eigenschappen het belangrijkst zijn, hangt af van de taak van het radarapparaat.
Aanvullende literatuur:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, hoofdstuk 3 „Ambiguity Function”, blz. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), collegemateriaal van de Universiteit van Tel Aviv, met name „Matched filter” en „Ambiguity function”, Collegepresentaties