
Ambiguity-Funktion
Wie gut kann ein Radar zwei Ziele unterscheiden, wenn sie unterschiedliche Entfernungen und Geschwindigkeiten haben? Eine wichtige Hilfe bei der Beantwortung dieser Frage ist die Ambiguity-Funktion (AF) (Mehrdeutigkeitsfunktion). Sie zeigt, wie das Ausgangssignal eines Optimalfilters von der Signallaufzeit und der Dopplerfrequenz abhängt. Damit lässt sich beurteilen, wie gut eine bestimmte Radar-Signalform für die vorgesehene Anwendung geeignet ist.
Die Ambiguity-Funktion ist eine zweidimensionale Funktion χ(τ, fD). Dabei beschreibt τ die zeitliche Verschiebung und fD die Dopplerfrequenz des betrachteten Signals. Die Funktion beschreibt die Antwort eines Optimalfilters (matched filter, MF) auf zeitlich verschobene und dopplerverschobene Versionen einer bekannten Signalform. Ihre Gestalt wird durch die verwendete Signalform und das darauf abgestimmte Filter bestimmt, nicht durch die Anzahl oder Anordnung der Ziele in einem bestimmten Radarszenario.
Bei der Entwicklung eines Radargerätes kann die Ambiguity-Funktion helfen, eine geeignete Sendesignalform (waveform) auszuwählen. Dabei ist besonders interessant, wie deutlich sich Echos mit unterschiedlichen Laufzeiten und Dopplerfrequenzen voneinander unterscheiden lassen. Die Laufzeit hängt mit der Entfernung des Radarzieles zusammen, die Dopplerfrequenz mit seiner Radialgeschwindigkeit. Aus der Ambiguity-Funktion lassen sich daher wichtige Eigenschaften der Entfernungs- und Dopplerauflösung erkennen.
Das Optimalfilter dient dazu, eine bekannte Signalform im Rauschen möglichst zuverlässig zu erkennen. Bei weißem Rauschen erreicht es für das passende Signal zum vorgesehenen Abtastzeitpunkt das größtmögliche Signal/Rauschverhältnis. Aus der zeitlichen Lage des Ausgangsmaximums lässt sich die Laufzeit des empfangenen Signals bestimmen. Wird das Empfangssignal durch den Dopplereffekt in seiner Frequenz verschoben, kann sich die Filterantwort verändern. Die Impulsantwort eines Optimalfilters lautet:


(1)
- s* = konjugiert komplexer Wert des Sendesignals s;
- T = gewählter Zeitpunkt für das Maximum der Filterantwort;
- t = aktueller Zeitpunkt
Zunächst betrachten wir ein Empfangssignal r(t), das lediglich eine zeitlich verschobene Kopie des bekannten Sendesignals im Basisband ist. Es weist also noch keine Dopplerverschiebung auf. Die Antwort χ(τ) des Optimalfilters lautet dann:


(2)
Dabei wurde vereinfachend T = 0 gewählt. Bei einem bewegten Radarziel kann das Empfangssignal zusätzlich eine Dopplerverschiebung aufweisen. Das Signal lässt sich dann folgendermaßen beschreiben:


(3)
Wird dieses Empfangssignal in Gleichung 2 eingesetzt, ergibt sich die Definition der Ambiguity-Funktion:


(4)
Für fD = 0 wird der Ausdruck e⁰ = 1. Damit entspricht die Ambiguity-Funktion bis auf die gewählte Konvention der Autokorrelationsfunktion des Sendesignals s(t). In diesem Fall wird nur untersucht, wie gut das Signal mit einer zeitlich verschobenen Kopie seiner selbst übereinstimmt.
Bei einer Dopplerfrequenz ungleich Null ist das ursprüngliche Optimalfilter nicht mehr genau auf die veränderte Signalform abgestimmt. Die Filterantwort hängt nun sowohl von der Signallaufzeit als auch von der Dopplerverschiebung ab. Je nach Signalform kann dadurch das Ausgangsmaximum kleiner werden und das erreichbare Signal/Rauschverhältnis abnehmen. Wie empfindlich ein Filter auf solche Abweichungen reagiert, lässt sich an der Ambiguity-Funktion erkennen.
In manchen Anwendungen werden auch Nicht-Optimalfilter (mismatched filter, MMF) eingesetzt. Sie können beispielsweise dazu dienen, unerwünschte Nebenmaxima der Filterantwort zu unterdrücken. Dafür wird gegebenenfalls eine Verringerung des maximal erreichbaren Signal/Rauschverhältnisses in Kauf genommen. Die Ambiguity-Funktion hilft dabei, die Eigenschaften unterschiedlicher Signalformen und Filterauslegungen zu beurteilen.
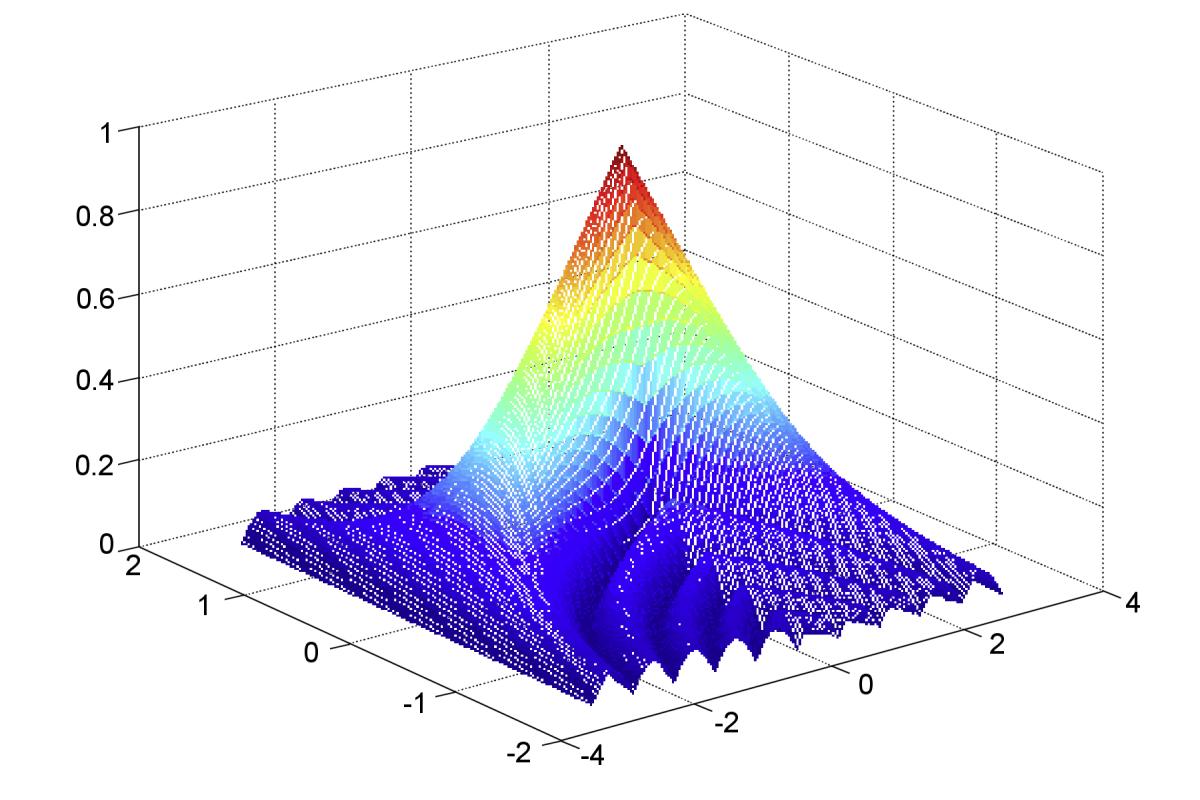
Bild 1: Ambiguity-Funktion für einen Rechteckimpuls mit 2 s Länge (Simulation mit MATLAB)

Bild 1: Ambiguity-Funktion für einen Rechteckimpuls mit 2 s Länge (Simulation mit MATLAB)
Ambiguity-Funktion für einen Rechteckimpuls
Bild 1 zeigt die Ambiguity-Funktion als dreidimensionale Fläche. Die beiden waagerechten Achsen beschreiben die zeitliche Verschiebung und die Dopplerfrequenz. Die Höhe der Fläche zeigt, wie stark das Optimalfilter auf ein Signal mit der jeweiligen Kombination aus Laufzeitverschiebung und Dopplerfrequenz reagiert. Für ein genau passendes Signal befindet sich das größte Maximum im Ursprung. Je weiter die betrachtete Kombination davon abweicht, desto mehr kann sich die Filterantwort verändern.
Als Beispiel wird ein unmodulierter Rechteckimpuls verwendet. Seine Form ist besonders einfach und eignet sich deshalb gut, um das Grundprinzip zu veranschaulichen. Die in der Simulation gewählte Impulsdauer von zwei Sekunden dient nur der Darstellung. Die Sendeimpulsform eines klassischen Impulsradars mit einem keyed on/off Modulator lässt sich folgendermaßen beschreiben:


(5)
- TPW = Dauer des Sendeimpulses (pulse width)
- t = aktueller Zeitpunkt während des Durchlaufs durch das Filter
Wird dieser Impuls von einem bewegten Radarziel reflektiert, kann das Echosignal zusätzlich eine Dopplerfrequenz aufweisen. Das entsprechende Signal lautet:


(6)
Für diesen Rechteckimpuls ergibt sich daraus die folgende Ambiguity-Funktion:


(7)

Bild 2: Konturen der Ambiguity-Funktion eines unmodulierten Rechteckimpulses (Simulation mit MATLAB)

Bild 2: Konturen der Ambiguity-Funktion eines unmodulierten Rechteckimpulses (Simulation mit MATLAB)

Bild 3: Ambiguity-Funktion, Schnitt auf der Linie τ = 0

In einer dreidimensionalen Darstellung wie in Bild 1 lassen sich genaue Werte
nur schwer ablesen.
Deshalb verwendet man auch zweidimensionale Konturendarstellungen wie in Bild 2.
Die Konturen verbinden Punkte mit gleicher Stärke der Filterantwort.
Dadurch lässt sich leichter erkennen, wie schnell die Filterantwort bei einer Änderung
der Signallaufzeit oder der Dopplerfrequenz abnimmt.
Eine weitere Möglichkeit besteht darin, einen einzelnen Schnitt durch die Ambiguity-Funktion zu betrachten. Ein Schnitt entlang der Linie fD = 0 zeigt die Abhängigkeit von der zeitlichen Verschiebung. Beim unmodulierten Rechteckimpuls ergibt sich für den Betrag der Filterantwort ein dreieckiger Verlauf, wie er von der Autokorrelation des Rechteckimpulses bekannt ist.
Bild 3 zeigt dagegen einen Schnitt entlang der Linie τ = 0. Die zeitliche Verschiebung bleibt also unverändert, während sich die Dopplerfrequenz ändert. Die Darstellung zeigt, wie empfindlich das Optimalfilter auf eine Frequenzabweichung reagiert. Damit wird deutlich, weshalb nicht jede Dopplerverschiebung dieselbe Filterantwort hervorruft.
Eigenschaften der Ambiguity-Funktion
Aus der Ambiguity-Funktion lassen sich einige allgemeine Eigenschaften ableiten. Für die folgenden Gleichungen wird eine auf die Signalenergie 1 normierte Ambiguity-Funktion verwendet.
- Der Betrag der normierten Ambiguity-Funktion erreicht im Ursprung (bei τ = 0 und fᴅ = 0) den Maximalwert 1.
An anderen Stellen kann der Betrag nicht größer sein.
Dies entspricht dem Fall, in dem das empfangene Signal genau zur Referenz passt.


- Das Integral über das Betragsquadrat der Ambiguity-Funktion ist bei unveränderter
Signalenergie konstant.
Wird die Signalenergie entsprechend normiert, ergibt sich dafür der Wert eins.
Diese Eigenschaft verdeutlicht, dass die Verteilung der Filterantwort
über Laufzeit und Dopplerfrequenz nicht beliebig verändert werden kann.


- Der Betrag der Ambiguity-Funktion ist punktsymmetrisch zum Ursprung.
Einer Kombination aus positiver Laufzeitverschiebung und positiver Dopplerfrequenz
entspricht daher derselbe Betrag bei den jeweils negativen Werten.
Eine Spiegelsymmetrie an jeder einzelnen Koordinatenachse gilt dagegen
nicht für beliebige Signalformen.


Beim unmodulierten Rechteckimpuls ergibt sich eine besonders symmetrische Darstellung. Deshalb genügt es bei diesem Beispiel häufig, nur einen Teil der Funktion zu zeigen.
Die Ambiguity-Funktion macht somit sichtbar, wie eine Radar-Signalform auf Unterschiede in der Laufzeit und Dopplerfrequenz reagiert. Eine schmale Hauptkeule in Richtung der Laufzeit begünstigt die Unterscheidung nahe beieinanderliegender Entfernungen. Eine schmale Hauptkeule in Dopplerrichtung ist dagegen für die Unterscheidung verschiedener Dopplerfrequenzen von Bedeutung. Welche Eigenschaften besonders wichtig sind, hängt von der Aufgabe des Radargerätes ab.
Weiterführende Literatur:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, Kapitel 3 „Ambiguity Function“, S. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), Vorlesungsunterlagen der Tel Aviv University, insbesondere „Matched filter“ und „Ambiguity function“, Vorlesungsfolien