
Belirsizlik İşlevi
Bir radar, farklı mesafelerde bulunan ve farklı hızlarla hareket eden iki hedefi ne kadar iyi ayırt edebilir? Bu sorunun yanıtlanmasında önemli bir yardımcı Belirsizlik İşlevi (AF) (ambiguity function) olarak adlandırılan işlevdir. Bu işlev, uyumlu bir süzgecin çıkış sinyalinin sinyalin yayılma süresine ve Doppler frekansına nasıl bağlı olduğunu gösterir. Böylece belirli bir radar sinyal biçiminin amaçlanan uygulamaya ne kadar uygun olduğu değerlendirilebilir.
Belirsizlik İşlevi, iki boyutlu bir χ(τ, fD) işlevidir. Burada τ zamansal kaymayı, fD ise incelenen sinyalin Doppler frekansını belirtir. Bu işlev, bir uyumlu süzgecin (matched filter, MF) bilinen bir sinyal biçiminin zaman ve Doppler frekansı bakımından kaydırılmış sürümlerine verdiği yanıtı açıklar. İşlevin biçimi, kullanılan sinyal biçimi ve buna uyarlanmış süzgeç tarafından belirlenir; belirli bir radar ortamındaki hedeflerin sayısı veya yerleşimi tarafından belirlenmez.
Bir radar aygıtının geliştirilmesi sırasında Belirsizlik İşlevi, uygun bir gönderim sinyali biçiminin (waveform) seçilmesine yardımcı olabilir. Burada özellikle farklı yayılma sürelerine ve Doppler frekanslarına sahip yankıların birbirinden ne kadar belirgin biçimde ayırt edilebildiği önemlidir. Yayılma süresi radar hedefinin mesafesiyle, Doppler frekansı ise hedefin radyal hızıyla ilişkilidir. Bu nedenle Belirsizlik İşlevinden mesafe ve Doppler çözünürlüğünün önemli özellikleri anlaşılabilir.
Uyumlu süzgeç, bilinen bir sinyal biçimini gürültü içinde olabildiğince güvenilir biçimde algılamak için kullanılır. Beyaz gürültü durumunda, uygun sinyal için öngörülen örnekleme anında mümkün olan en yüksek sinyal-gürültü oranını sağlar. Çıkıştaki maksimumun zamansal konumundan alınan sinyalin yayılma süresi belirlenebilir. Alınan sinyalin frekansı Doppler etkisi nedeniyle kayarsa süzgecin yanıtı değişebilir. Uyumlu bir süzgecin dürtü yanıtı şöyledir:


(1)
- s* = gönderilen s sinyalinin karmaşık eşlenik değeri;
- T = süzgeç yanıtının maksimumu için seçilen zaman anı;
- t = o andaki zaman
Önce, alınan r(t) sinyalini ele alalım. Bu sinyal, temel banttaki bilinen gönderim sinyalinin yalnızca zaman bakımından kaydırılmış bir kopyasıdır. Dolayısıyla henüz bir Doppler kayması içermez. Uyumlu süzgecin χ(τ) yanıtı bu durumda şöyledir:


(2)
Burada basitleştirme amacıyla T = 0 seçilmiştir. Hareketli bir radar hedefinde alınan sinyal ayrıca bir Doppler kayması gösterebilir. Bu durumda sinyal aşağıdaki gibi ifade edilebilir:


(3)
Bu alınan sinyal Denklem 2'de yerine konulduğunda Belirsizlik İşlevinin tanımı elde edilir:


(4)
fD = 0 olduğunda ifade e⁰ = 1 olur. Böylece Belirsizlik İşlevi, seçilen matematiksel gösterim kuralı dışında, gönderim sinyali s(t)'nin özilinti işlevine karşılık gelir. Bu durumda yalnızca sinyalin kendisinin zaman bakımından kaydırılmış bir kopyasıyla ne ölçüde örtüştüğü incelenir.
Doppler frekansı sıfırdan farklı olduğunda başlangıçtaki uyumlu süzgeç artık değiştirilmiş sinyal biçimine tam olarak uyumlu değildir. Süzgecin yanıtı artık hem sinyalin yayılma süresine hem de Doppler kaymasına bağlıdır. Sinyal biçimine bağlı olarak çıkış maksimumu küçülebilir ve elde edilebilen sinyal-gürültü oranı azalabilir. Süzgecin bu tür sapmalara ne kadar duyarlı olduğu Belirsizlik İşlevinden görülebilir.
Bazı uygulamalarda uyumsuz süzgeçler (mismatched filter, MMF) de kullanılır. Bunlar, örneğin süzgeç yanıtındaki istenmeyen yan maksimumları bastırmak için kullanılabilir. Bunun için gerektiğinde ulaşılabilecek en yüksek sinyal-gürültü oranının azalması kabul edilir. Belirsizlik İşlevi, farklı sinyal biçimlerinin ve süzgeç tasarımlarının özelliklerinin değerlendirilmesine yardımcı olur.
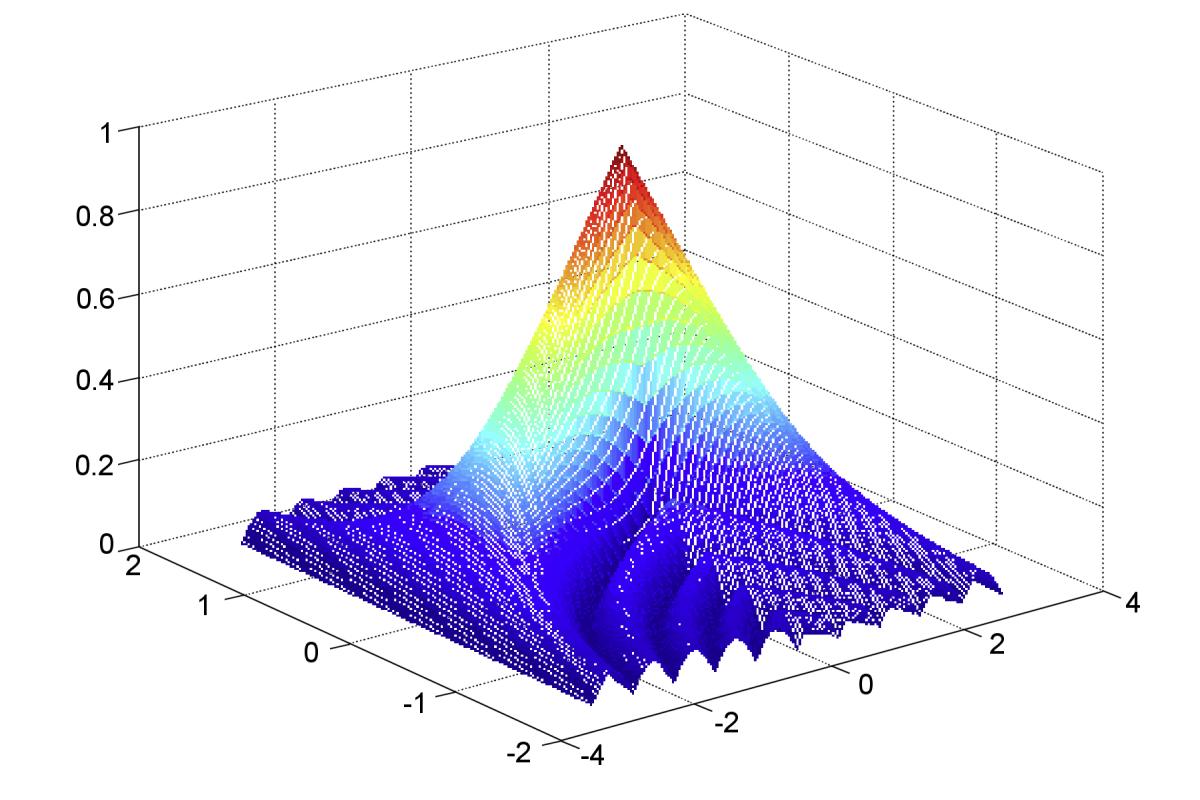
Şekil 1: Süresi 2 s olan dikdörtgen bir darbe için Belirsizlik İşlevi (MATLAB ile benzetim)

Şekil 1: Süresi 2 s olan dikdörtgen bir darbe için Belirsizlik İşlevi (MATLAB ile benzetim)
Dikdörtgen Bir Darbenin Belirsizlik İşlevi
Şekil 1, Belirsizlik İşlevini üç boyutlu bir yüzey olarak göstermektedir. İki yatay eksen zamansal kaymayı ve Doppler frekansını ifade eder. Yüzeyin yüksekliği, uyumlu süzgecin ilgili yayılma süresi kayması ve Doppler frekansı birleşimine sahip bir sinyale ne kadar güçlü yanıt verdiğini gösterir. Tam olarak eşleşen bir sinyal için en büyük maksimum koordinat başlangıcında bulunur. İncelenen birleşim bu noktadan ne kadar uzaklaşırsa süzgecin yanıtı o kadar fazla değişebilir.
Örnek olarak modüle edilmemiş dikdörtgen bir darbe kullanılmıştır. Biçimi özellikle basittir ve bu nedenle temel ilkenin açıklanmasına uygundur. Benzetimde seçilen iki saniyelik darbe süresi yalnızca gösterim amacı taşır. keyed on/off modülatörü kullanan klasik bir darbe radarının gönderim darbesi biçimi aşağıdaki gibi açıklanabilir:


(5)
- TPW = gönderim darbesinin süresi (pulse width)
- t = sinyalin süzgeçten geçişi sırasındaki o andaki zaman
Bu darbe hareketli bir radar hedefinden yansıtıldığında yankı sinyali ayrıca bir Doppler frekansı gösterebilir. İlgili sinyal şöyledir:


(6)
Bu dikdörtgen darbe için aşağıdaki Belirsizlik İşlevi elde edilir:


(7)

Şekil 2: Modüle edilmemiş dikdörtgen bir darbenin Belirsizlik İşlevinin eşdeğer çizgileri (MATLAB ile benzetim)

Şekil 2: Modüle edilmemiş dikdörtgen bir darbenin Belirsizlik İşlevinin eşdeğer çizgileri (MATLAB ile benzetim)

Şekil 3: Belirsizlik İşlevi, τ = 0 doğrusu boyunca kesit

Şekil 1'deki gibi üç boyutlu bir gösterimde kesin değerlerin
okunması oldukça güçtür.
Bu nedenle Şekil 2'de olduğu gibi iki boyutlu eşdeğer eğri diyagramları da kullanılır.
Bu eğriler, süzgeç yanıtının büyüklüğünün aynı olduğu noktaları birleştirir.
Böylece sinyalin yayılma süresi veya Doppler frekansı değiştiğinde
süzgeç yanıtının ne kadar hızlı azaldığı daha kolay görülebilir.
Bir başka yöntem, Belirsizlik İşlevinin belirli bir kesitini incelemektir. fD = 0 doğrusu boyunca alınan kesit, zamansal kaymaya olan bağımlılığı gösterir. Modüle edilmemiş dikdörtgen bir darbede süzgeç yanıtının büyüklüğü, dikdörtgen darbenin özilinti işlevinden bilinen üçgen biçimli bir eğri oluşturur.
Şekil 3 ise τ = 0 doğrusu boyunca alınan bir kesiti gösterir. Burada zamansal kayma sabit kalırken Doppler frekansı değişir. Diyagram, uyumlu süzgecin frekans sapmasına karşı ne kadar duyarlı olduğunu gösterir. Böylece farklı Doppler kaymalarının neden aynı süzgeç yanıtını oluşturmadığı anlaşılır.
Belirsizlik İşlevinin Özellikleri
Belirsizlik İşlevinden bazı genel özellikler çıkarılabilir. Aşağıdaki denklemlerde sinyal enerjisi 1 olacak biçimde normalize edilmiş bir Belirsizlik İşlevi kullanılmaktadır.
- Normalize edilmiş Belirsizlik İşlevinin mutlak değeri, koordinat başlangıcında
(τ = 0 ve fᴅ = 0 için) en büyük değeri olan 1'e ulaşır.
Diğer noktalarda mutlak değer bundan daha büyük olamaz.
Bu durum, alınan sinyalin referans sinyalle tam olarak eşleşmesine karşılık gelir.


- Belirsizlik İşlevinin mutlak değerinin karesinin integrali, sinyal enerjisi değişmediği sürece sabittir.
Sinyal enerjisi uygun biçimde normalize edildiğinde bu integralin değeri bire eşittir.
Bu özellik, süzgeç yanıtının zaman gecikmesi ve Doppler frekansı boyunca dağılımının
istenildiği gibi değiştirilemeyeceğini gösterir.


- Belirsizlik İşlevinin mutlak değeri, koordinat başlangıcına göre noktasal simetriktir.
Bu nedenle pozitif bir zaman kayması ve pozitif bir Doppler frekansı birleşimi,
her iki büyüklüğün işareti aynı anda ters çevrildiğinde aynı mutlak değeri verir.
Ancak koordinat eksenlerinin her birine göre ayrı ayrı ayna simetrisi
bütün sinyal biçimleri için geçerli değildir.


Modüle edilmemiş dikdörtgen darbede özellikle simetrik bir gösterim ortaya çıkar. Bu nedenle bu örnekte çoğu zaman işlevin yalnızca bir bölümünü göstermek yeterlidir.
Belirsizlik İşlevi böylece bir radar sinyal biçiminin yayılma süresi ve Doppler frekansı farklılıklarına nasıl yanıt verdiğini görünür kılar. Zaman gecikmesi doğrultusunda dar bir ana lob, birbirine yakın mesafelerde bulunan hedeflerin ayırt edilmesini kolaylaştırır. Doppler doğrultusunda dar bir ana lob ise farklı Doppler frekanslarının ayırt edilmesinde önemlidir. Hangi özelliklerin daha önemli olduğu radar aygıtının görevine bağlıdır.
İleri okuma:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, Bölüm 3 „Ambiguity Function“, s. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), Tel Aviv Üniversitesi ders notları, özellikle „Matched filter“ ve „Ambiguity function“, Ders slaytları