
Filtr dopasowany
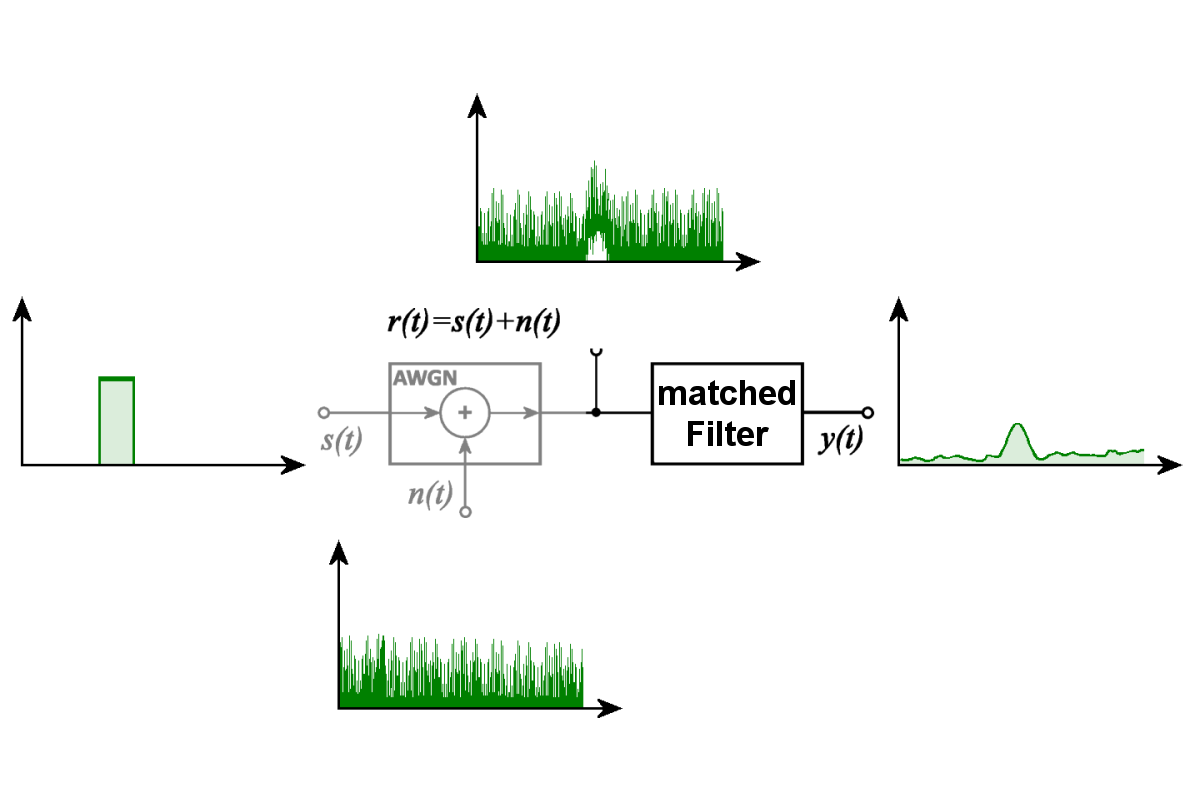
Rys. 1: Filtr dopasowany uwydatnia znany sygnał na tle addytywnego białego szumu gaussowskiego (AWGN).
Rys. 1: Filtr dopasowany uwydatnia znany sygnał na tle addytywnego białego szumu gaussowskiego (AWGN).
Filtr dopasowany
Filtr dopasowany (ang. Matched Filter, nazywany również filtrem optymalnym) jest filtrem dostosowanym do określonego kształtu sygnału, który przyjmuje się za znany. Stosuje się go do wykrywania takiego sygnału nawet wtedy, gdy jest on zakłócany przez szum. W określonych warunkach maksymalizuje stosunek sygnału do szumu (ang. signal-to-noise ratio, SNR) na wyjściu filtru w określonym momencie próbkowania. Ta optymalność dotyczy przyjętego kształtu sygnału w obecności addytywnego białego szumu. Filtr dopasowany może być również wykorzystywany do określania położenia sygnału w czasie, a w odpowiednich warunkach także do wyznaczania amplitudy sygnału odebranego.
- Zasada działania filtru dopasowanego
- Dlaczego kształt sygnału echa radarowego nie jest znany?
- Wpływ częstotliwości Dopplera
- Banki filtrów i równoległe przetwarzanie sygnałów
- Filtr dopasowany w kompresji impulsów
- Filtr niedopasowany
- Odbiornik dopasowany
- Znaczenie w przetwarzaniu sygnałów radarowych
 Wersja wideo
Rysunek 1 przedstawia tę zasadę na wyidealizowanym przykładzie. Znany impuls prostokątny s(t) zostaje nałożony na sygnał szumu n(t). Zakłada się przy tym, że szum jest addytywnym białym szumem gaussowskim (ang. Additive White Gaussian Noise, AWGN). Powstały sygnał odebrany r(t) zawiera zatem zarówno pierwotny impuls, jak i szum. W zaszumionym przebiegu sygnału impuls jest już prawie nierozpoznawalny. Jednak po przetworzeniu przez filtr dopasowany na jego wyjściu pojawia się wyraźne maksimum. Szum nie zostaje przy tym całkowicie usunięty, lecz znany sygnał staje się wyraźniejszy na tle szumu.
Zasada działania filtru dopasowanego
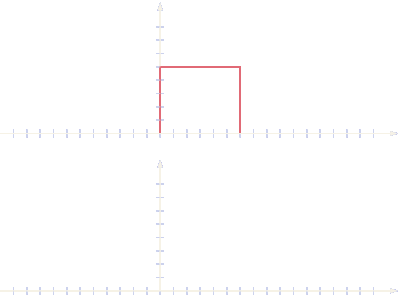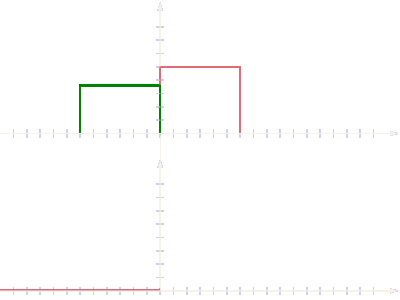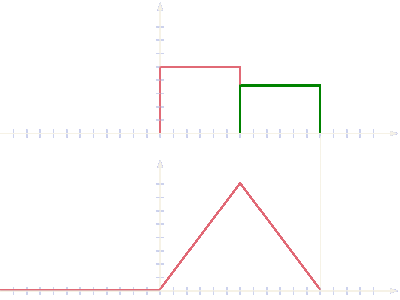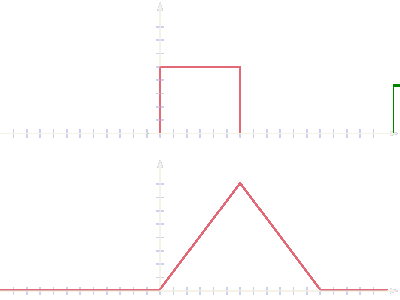
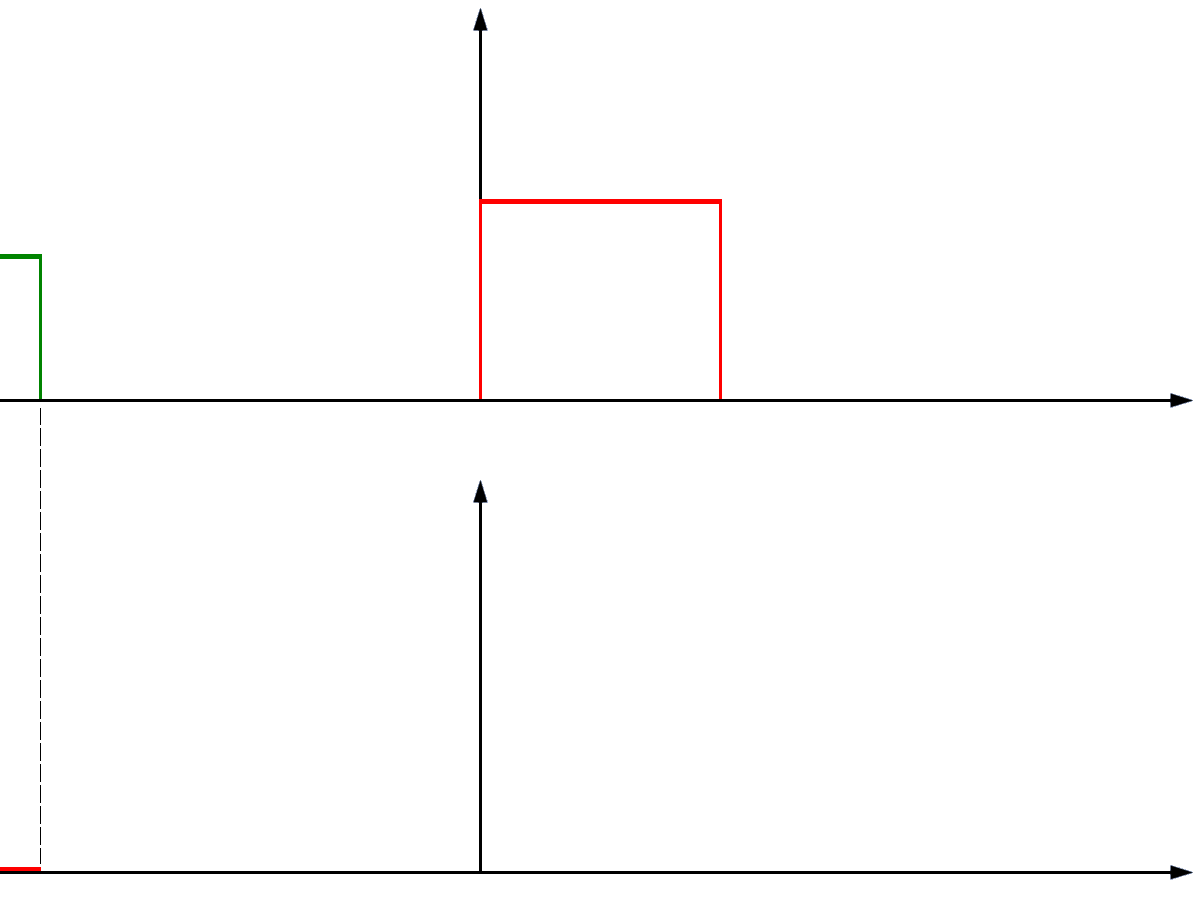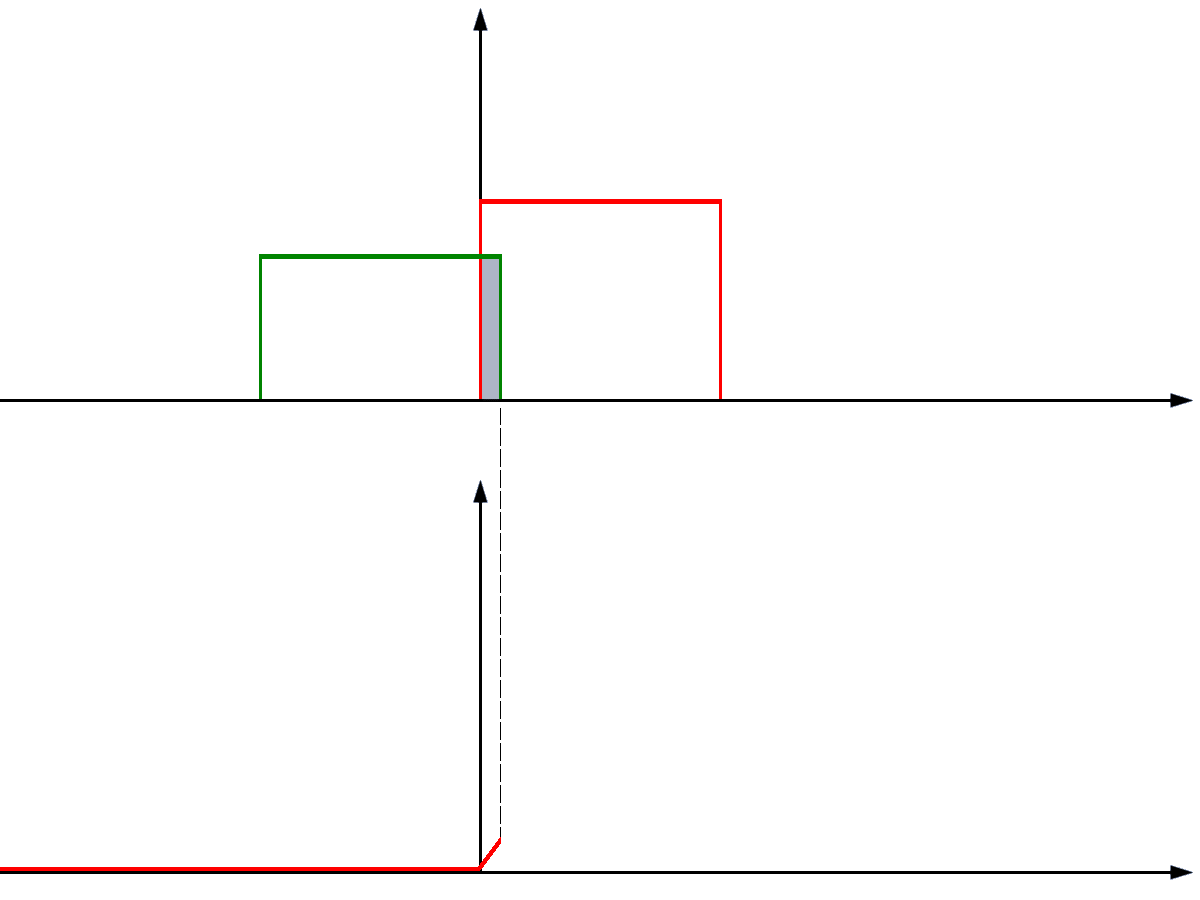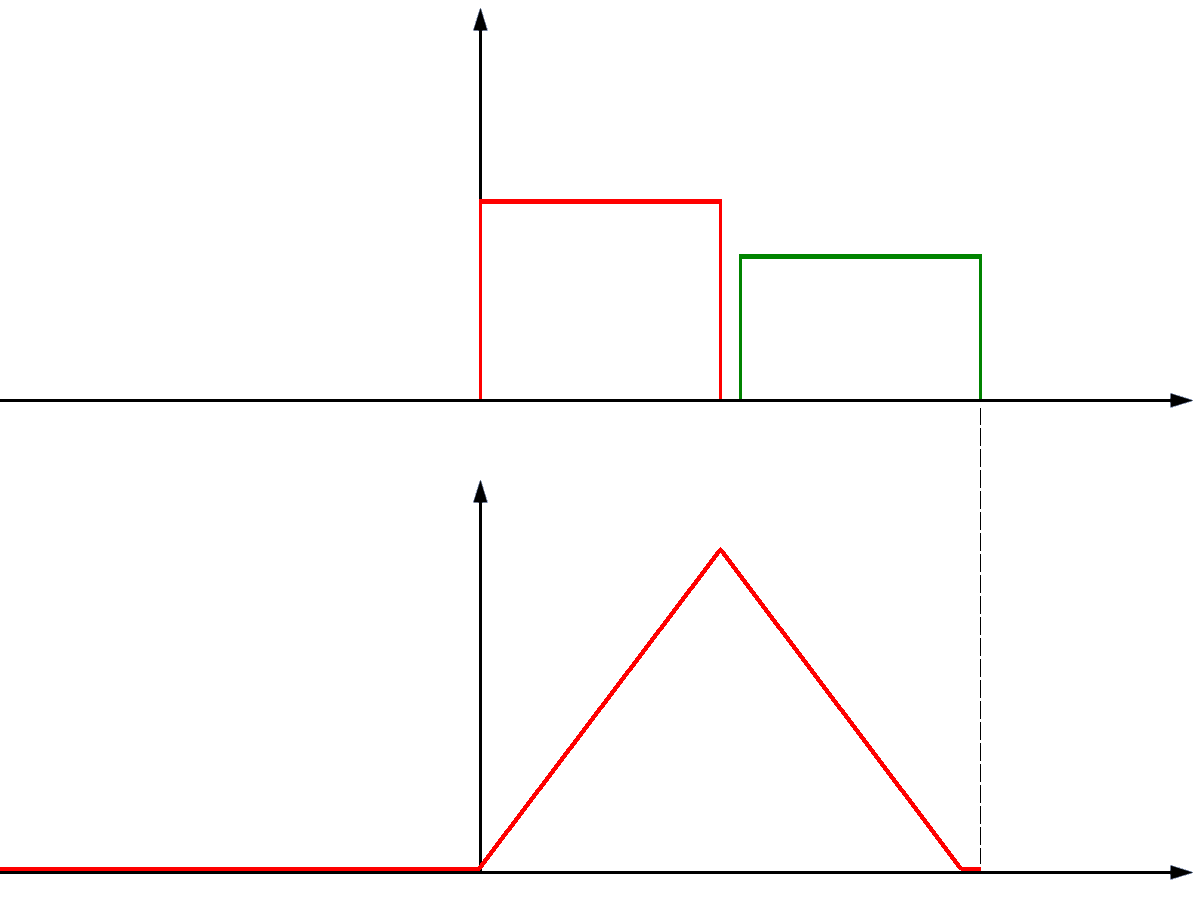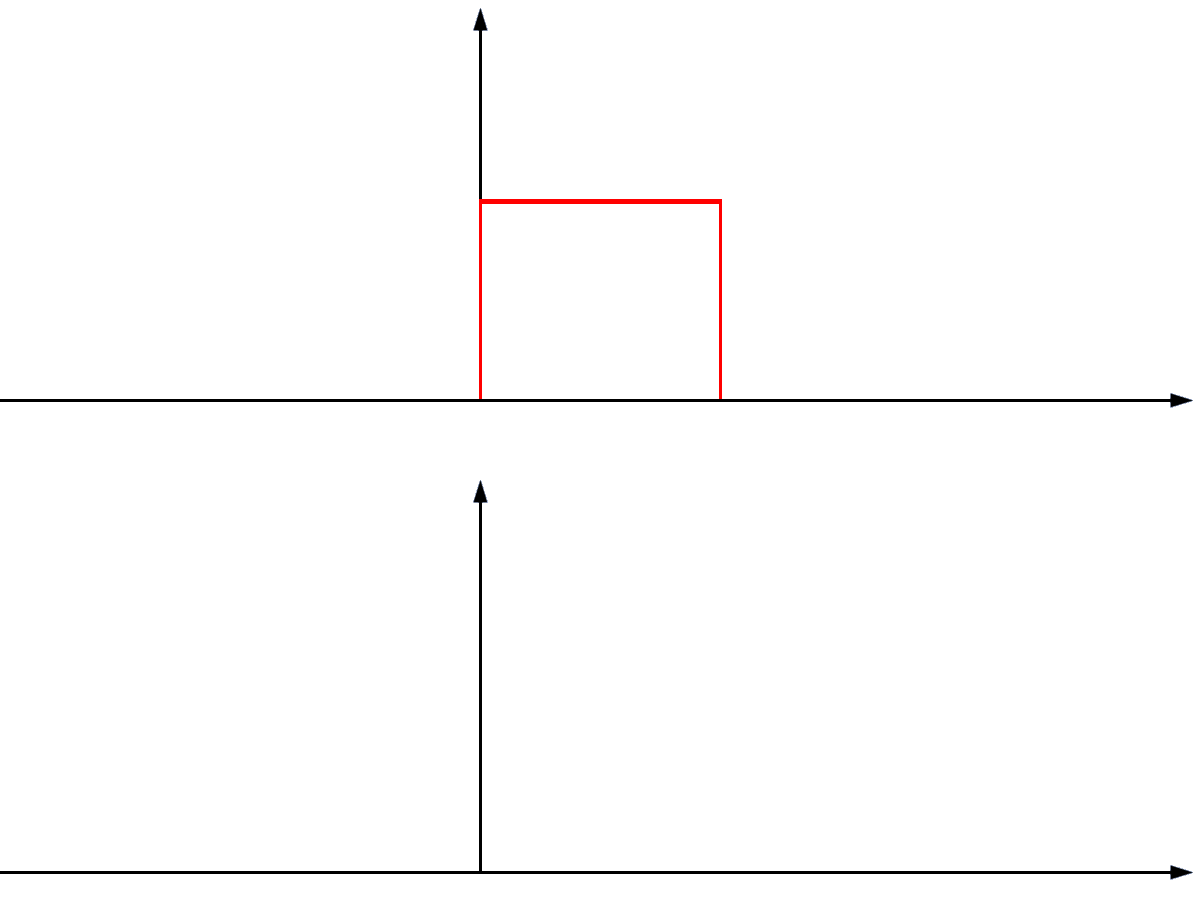
Działanie filtru dopasowanego polega na porównywaniu odebranego sygnału ze znanym kształtem sygnału. W tym celu sygnał odebrany jest filtrowany przy użyciu odwróconej w czasie wersji sygnału odniesienia, która w przypadku sygnałów zespolonych jest dodatkowo sprzężona zespolenie. Operacja ta odpowiada korelacji wzajemnej. Podczas obliczeń zmienia się względne położenie czasowe obu sygnałów i dla każdego przesunięcia wyznacza się wartość korelacji.
Rysunek 2Prosty eksperyment myślowy ilustruje ten proces na przykładzie idealnego impulsu prostokątnego. Dopóki dwa jednakowe impulsy prostokątne nie nakładają się na siebie w czasie, ich wkład do korelacji jest równy zeru. Wraz ze wzrostem stopnia nakładania się impulsów wartość korelacji rośnie. Przy całkowitym pokryciu się impulsów w czasie osiąga ona maksimum. Przy dalszym przesuwaniu jednego impulsu wartość korelacji ponownie maleje. Dlatego odpowiedź korelacyjna dwóch identycznych idealnych impulsów prostokątnych ma kształt trójkątny.
W przypadku bardziej złożonych kształtów sygnałów porównanie odbywa się według tej samej zasady matematycznej. Maksimum korelacji wskazuje przesunięcie czasowe, przy którym sygnał odebrany jest najlepiej zgodny z przyjętym kształtem sygnału. Na podstawie tego przesunięcia można na przykład określić czas propagacji echa radarowego. Jednocześnie energia znanej składowej sygnału zostaje skupiona w taki sposób, aby w założonych warunkach uzyskać możliwie najkorzystniejszy stosunek sygnału do szumu. Nie oznacza to jednak, że wszystkie pozostałe właściwości sygnału odebranego są również oceniane w sposób optymalny.
Dlaczego kształt sygnału echa radarowego nie jest znany?
W urządzeniu radarowym kształt sygnału nadawanego jest znany. Natomiast kształt rzeczywiście odbieranego sygnału echa na ogół nie jest znany. Gdyby sygnał echa był jedynie opóźnioną i osłabioną kopią sygnału nadawanego, filtr można byłoby optymalnie dopasować do tego znanego kształtu. Jednak w przypadku rzeczywistych obiektów radarowych odbicie i propagacja zmieniają sygnał nadawany.
Właśnie te zmiany zawierają informacje, które radar ma uzyskać o obiekcie. Na przykład informacja o ruchu obiektu może przejawiać się w postaci częstotliwości Dopplera. Różne centra rozpraszania rozległego obiektu mogą wytwarzać składowe odbicia o różnych opóźnieniach czasowych, zmieniając tym samym kształt i czas trwania impulsu echa. Faza, rozkład amplitudy i polaryzacja odbieranej fali również mogą różnić się od odpowiednich właściwości sygnału nadawanego.
Dodatkowe oddziaływania wynikają na przykład z propagacji wielodrogowej, interferencji między składowymi odbicia, zmiennych w czasie właściwości odbijających lub ruchu poszczególnych części obiektu. Odebrane echo radarowe może zatem składać się z kilku składowych sygnału o różnych czasach propagacji, amplitudach, fazach i częstotliwościach Dopplera. To, które z tych właściwości mają znaczenie dla przetwarzania sygnału, zależy od konkretnego zadania urządzenia radarowego.
Informacje o obiekcie uzyskiwane na podstawie tych różnic omówiono szczegółowo w rozdziale Zawartość informacyjna sygnałów radarowych. Wynika z tego podstawowy problem dotyczący filtru dopasowanego: filtr może być optymalnie dopasowany tylko do jednego określonego, założonego kształtu sygnału. Jeśli rzeczywiste echo odbiega od tego kształtu, pierwotne warunki dopasowania nie są już w pełni spełnione.
Wpływ częstotliwości Dopplera
Szczególnie istotnym czynnikiem jest efekt Dopplera. Prędkość radialna obiektu powoduje zmianę częstotliwości odbieranego sygnału echa. W przypadku modulowanego impulsu nadawanego takie przesunięcie częstotliwości może sprawić, że zależności fazowe w czasie w sygnale odebranym przestaną odpowiadać kształtowi sygnału przyjętemu w filtrze. W rezultacie maksimum korelacji może się zmniejszyć lub zmienić swoje położenie w czasie.
Stopień wpływu częstotliwości Dopplera na wynik zależy od zastosowanego kształtu i czasu trwania sygnału. Niektóre kształty sygnałów są stosunkowo mało wrażliwe na przesunięcia dopplerowskie. W przypadku innych nawet niewielkie odchylenia częstotliwości powodują wyraźne zmiany odpowiedzi wyjściowej filtru dopasowanego. Zależność między opóźnieniem czasowym a częstotliwością Dopplera opisuje funkcja niejednoznaczności.
Problem ten jest szczególnie dobrze widoczny przy rozpoznawaniu śmigłowców. Sygnał echa zawiera nie tylko częstotliwość Dopplera wynikającą z prędkości radialnej całego śmigłowca. Obracające się łopaty wirnika wytwarzają dodatkowe, zmienne w czasie składowe dopplerowskie, określane jako mikrodoppler. Powstały sygnał echa nie ma zatem jednej wspólnej częstotliwości Dopplera, do której można byłoby bez dodatkowych zabiegów optymalnie dopasować pojedynczy filtr.
Jednym z możliwych rozwiązań jest zastosowanie kilku filtrów dopasowanych dla różnych założonych częstotliwości Dopplera. Każdy z tych filtrów przetwarza ten sam sygnał odebrany, lecz jest dopasowany do innego przesunięcia częstotliwości. W ten sposób można ustalić, który filtr spośród rozpatrywanych wariantów zapewnia najlepszą zgodność z sygnałem echa.
Banki filtrów i równoległe przetwarzanie sygnałów

maksimum
Rys. 3: Równoległe połączenie kilku filtrów dopasowanych

maksimum
Rys. 2: Równoległe połączenie kilku filtrów dopasowanych
Rysunek 3Rysunek 2 przedstawia równoległe połączenie kilku filtrów dopasowanych. Każdy filtr jest dopasowany do określonego wariantu oczekiwanego kształtu sygnału, na przykład do innej częstotliwości Dopplera. Następnie porównywane są sygnały wyjściowe poszczególnych filtrów. Umieszczony za nimi układ wyboru maksimum (Greatest-Of) może wybrać sygnał wyjściowy o największej wartości zgodnie z przyjętym kryterium oceny.
Największa amplituda wyjściowa nie zawsze oznacza jednak najlepszy stosunek sygnału do szumu. Dotyczy to zwłaszcza sytuacji, w której moce szumu lub wzmocnienia poszczególnych gałęzi filtrów są różne. Aby porównanie było miarodajne, wyjścia filtrów muszą zostać odpowiednio znormalizowane lub ocenione według wspólnego kryterium detekcji.
Nowoczesne radary mogą jednocześnie wykorzystywać dużą liczbę takich filtrów. Ponieważ wymagane operacje filtrowania można stosunkowo łatwo realizować za pomocą cyfrowego przetwarzania sygnałów, obecnie banki filtrów są często implementowane programowo lub z wykorzystaniem cyfrowych procesorów sygnałowych. Przedstawiona na rysunku zasada nie wymaga zatem zastosowania odpowiedniej liczby oddzielnych analogowych modułów filtrujących.
Filtr dopasowany w kompresji impulsów

Rys. 4: Schemat ideowy układu kompresji impulsów – przykład filtru dopasowanego

Rys. 3: Schemat ideowy układu kompresji impulsów – przykład filtru dopasowanego
Rys. 4: Schemat ideowy układu kompresji impulsów – przykład filtru dopasowanego
Ważnym zastosowaniem filtru dopasowanego jest kompresja impulsów. Wykorzystuje się przy tym dłuższy impuls nadawany, którego częstotliwość lub faza zmienia się podczas trwania impulsu według znanego prawa modulacji. Sygnał odebrany jest przetwarzany przez filtr dopasowany do tej modulacji. Energia sygnału zawarta w długim impulsie odebranym zostaje w ten sposób skupiona w stosunkowo wąskim maksimum korelacji.
Schemat ideowy na rysunku 4rysunku 3 przedstawia jeden z możliwych sposobów realizacji kompresji impulsów. Sygnał odebrany jest dzielony na kilka podpasm częstotliwości. Za pomocą różnych opóźnień odpowiednie składowe sygnału są wyrównywane w czasie, tak aby docierały do stopni sumujących możliwie jednocześnie. W przypadku przewidzianego kształtu sygnału składowe te sumują się, tworząc wyraźny impuls wyjściowy. Schemat przedstawia zatem jedną z możliwych technicznych realizacji zasady korelacji.
Kompresja impulsów umożliwia połączenie zalet większej energii nadawanego impulsu z dobrą zdolnością rozdzielczą w odległości. Warunkiem jest jednak wystarczająco dobra zgodność kształtu sygnału używanego do filtrowania z rzeczywiście odbieranym sygnałem. Przesunięcie dopplerowskie lub zmiana kształtu impulsu mogą wpływać na wynik. Stopień tego wpływu zależy od zastosowanej modulacji.
W przypadku wyidealizowanego nieruchomego obiektu punktowego sygnał odebrany można w przybliżeniu traktować jako opóźnioną i osłabioną kopię sygnału nadawanego. Zapewnia to szczególnie korzystne warunki pracy filtru dopasowanego. Natomiast w przypadku obiektów poruszających się lub rozległych mogą wystąpić odchylenia, które należy uwzględnić podczas projektowania układu kompresji impulsów.
Filtr niedopasowany
Maksymalny stosunek sygnału do szumu na wyjściu nie zawsze jest najważniejszym celem projektowym. W kompresji impulsów maksima boczne odpowiedzi korelacyjnej mogą na przykład utrudniać wykrywanie słabszych obiektów znajdujących się w pobliżu silnego obiektu. Dlatego niekiedy stosuje się filtry, których transmitancja celowo różni się od transmitancji filtru optymalnie dopasowanego. Takie filtry określa się jako filtry niedopasowane (Mismatched Filters).
Za pomocą filtru niedopasowanego można na przykład zmniejszyć maksima boczne odpowiedzi układu kompresji impulsów. Może to wymagać zaakceptowania pewnej straty stosunku sygnału do szumu w porównaniu z idealnym filtrem dopasowanym. Jest to zatem świadomy kompromis między różnymi wymaganiami dotyczącymi przetwarzania sygnałów, a nie po prostu filtr przeznaczony dla dodatkowej częstotliwości Dopplera.
Szczególnie wysokie wymagania dotyczące tłumienia czasowych listków bocznych mogą występować na przykład w radarach meteorologicznych. Urządzenia te mają nie tylko wykrywać pojedyncze obiekty, lecz także możliwie dokładnie mierzyć przestrzenny rozkład rozpraszania wstecznego. Czasowe listki boczne mogą powodować, że silne echa opadów pozornie pojawiają się również w sąsiednich przedziałach odległości, zniekształcając w ten sposób wyniki pomiarów. W takich zastosowaniach mała moc listków bocznych może być ważniejsza niż osiągnięcie teoretycznie największego stosunku sygnału do szumu.
Odbiornik dopasowany
Zasadę dopasowania można również zastosować do całego toru odbiorczego. Uwzględnia się wówczas nie tylko właściwości pojedynczego filtru, lecz także na przykład szerokość pasma i charakterystyki szumowe układów odbiornika. Dla różnych sygnałów odbieranych odpowiednie mogą być różne ustawienia szerokości pasma odbiornika.
Odbiornik dostosowany w ten sposób do przewidywanego kształtu sygnału i warunków odbioru nazywa się odbiornikiem dopasowanym (Matched Receiver). Termin ten oznacza optymalizację całego systemu odbiorczego pod kątem określonego zadania. Również w tym przypadku dopasowanie jest optymalne tylko w założonych warunkach dotyczących sygnału i szumu.
Znaczenie w przetwarzaniu sygnałów radarowych
Filtr dopasowany jest ważną metodą poprawy wykrywania słabych sygnałów w obecności szumu. Jego główną zaletą jest wykorzystanie znanej struktury czasowej oczekiwanego sygnału podczas przetwarzania. Nie może on jednak być jednocześnie optymalnie dopasowany do wszystkich możliwych zmian nieznanego sygnału echa.
Dlatego w praktyce, zależnie od wykonywanego zadania, stosuje się banki filtrów, różne modele sygnałów lub dodatkowe metody przetwarzania. Należy przy tym rozróżniać możliwie niezawodne wykrywanie obiektu od uzyskiwania dodatkowych informacji na podstawie jego sygnału echa. Zmiana sygnału odebranego może oznaczać niepożądane niedopasowanie dla określonego filtru dopasowanego, a jednocześnie zawierać cenne informacje o właściwościach lub ruchu obiektu.
Osoby zainteresowane eksperymentalnym zbadaniem działania filtru dopasowanego mogą skorzystać z symulatora filtru dopasowanego zawierającego różne przykłady sygnałów wejściowych. Można w nim również badać własne kształty sygnałów.