
Fonction d’ambiguïté
Dans quelle mesure un radar peut-il distinguer deux cibles situées à des distances différentes et se déplaçant à des vitesses différentes ? La fonction d’ambiguïté (AF) constitue un outil important pour répondre à cette question. Elle montre comment le signal de sortie d’un filtre adapté dépend du temps de propagation du signal et de la fréquence Doppler. Elle permet ainsi d’évaluer dans quelle mesure une forme d’onde radar donnée convient à l’application prévue.
La fonction d’ambiguïté est une fonction bidimensionnelle χ(τ, fD). Dans cette expression, τ représente le décalage temporel et fD la fréquence Doppler du signal considéré. Cette fonction décrit la réponse d’un filtre adapté (matched filter, MF) à des versions décalées dans le temps et en fréquence Doppler d’une forme d’onde connue. Sa forme est déterminée par la forme d’onde utilisée et par le filtre qui lui est adapté, et non par le nombre ou la disposition des cibles dans une situation radar particulière.
Lors de la conception d’un radar, la fonction d’ambiguïté peut aider à choisir une forme d’onde d’émission (waveform) appropriée. Il est particulièrement intéressant de savoir dans quelle mesure les échos présentant des temps de propagation et des fréquences Doppler différents peuvent être distingués les uns des autres. Le temps de propagation est lié à la distance de la cible radar, tandis que la fréquence Doppler est liée à sa vitesse radiale. La fonction d’ambiguïté permet donc de reconnaître des caractéristiques importantes de la résolution en distance et de la résolution Doppler.
Le filtre adapté sert à détecter une forme d’onde connue dans le bruit avec la plus grande fiabilité possible. En présence de bruit blanc, il permet d’obtenir, pour le signal correspondant et à l’instant d’échantillonnage prévu, le rapport signal/bruit maximal. La position temporelle du maximum de sortie permet de déterminer le temps de propagation du signal reçu. Si la fréquence du signal reçu est décalée par l’effet Doppler, la réponse du filtre peut changer. La réponse impulsionnelle d’un filtre adapté s’écrit :


(1)
- s* = conjugué complexe du signal émis s ;
- T = instant choisi pour le maximum de la réponse du filtre ;
- t = instant actuel
Considérons d’abord un signal reçu r(t), qui est simplement une copie décalée dans le temps du signal émis connu en bande de base. Il ne présente donc pas encore de décalage Doppler. La réponse χ(τ) du filtre adapté est alors :


(2)
Pour simplifier, on a choisi T = 0. Dans le cas d’une cible radar en mouvement, le signal reçu peut en outre présenter un décalage Doppler. Le signal peut alors être décrit de la manière suivante :


(3)
En substituant ce signal reçu dans l’équation 2, on obtient la définition de la fonction d’ambiguïté :


(4)
Pour fD = 0, l’expression devient e⁰ = 1. La fonction d’ambiguïté correspond alors, à la convention mathématique choisie près, à la fonction d’autocorrélation du signal émis s(t). Dans ce cas, on examine uniquement dans quelle mesure le signal correspond à une copie de lui-même décalée dans le temps.
Lorsque la fréquence Doppler est différente de zéro, le filtre adapté initial n’est plus exactement adapté à la forme d’onde modifiée. La réponse du filtre dépend désormais à la fois du temps de propagation du signal et du décalage Doppler. Selon la forme d’onde, le maximum de sortie peut diminuer, ce qui réduit le rapport signal/bruit pouvant être obtenu. La fonction d’ambiguïté permet de déterminer la sensibilité d’un filtre à de tels écarts.
Dans certaines applications, des filtres non parfaitement adaptés (mismatched filter, MMF) sont également utilisés. Ils peuvent, par exemple, servir à supprimer les maxima secondaires indésirables de la réponse du filtre. Cela peut nécessiter d’accepter une diminution du rapport signal/bruit maximal pouvant être atteint. La fonction d’ambiguïté aide à évaluer les caractéristiques de différentes formes d’onde et de différentes conceptions de filtres.
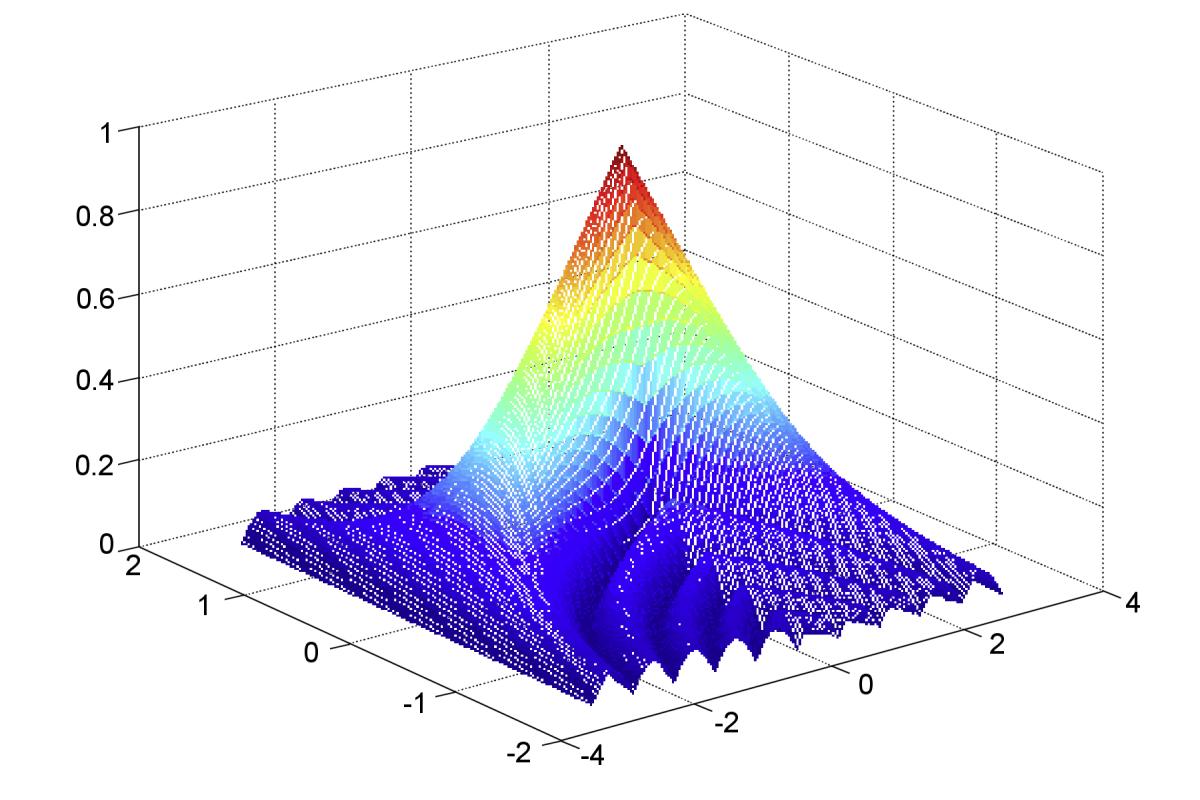
Figure 1 : Fonction d’ambiguïté pour une impulsion rectangulaire de 2 s (simulation MATLAB)

Figure 1 : Fonction d’ambiguïté pour une impulsion rectangulaire de 2 s (simulation MATLAB)
Fonction d’ambiguïté d’une impulsion rectangulaire
La figure 1 représente la fonction d’ambiguïté sous la forme d’une surface tridimensionnelle. Les deux axes horizontaux représentent le décalage temporel et la fréquence Doppler. La hauteur de la surface indique l’intensité de la réponse du filtre adapté à un signal présentant la combinaison correspondante de décalage temporel et de fréquence Doppler. Lorsque le signal correspond exactement à la référence, le maximum principal se situe à l’origine. Plus la combinaison considérée s’éloigne de cette origine, plus la réponse du filtre peut varier.
Nous utilisons comme exemple une impulsion rectangulaire non modulée. Sa forme est particulièrement simple et convient donc bien pour illustrer le principe de base. La durée de deux secondes choisie pour la simulation sert uniquement à faciliter la représentation. La forme de l’impulsion émise par un radar à impulsions classique utilisant un modulateur tout ou rien (keyed on/off) peut être décrite comme suit :


(5)
- TPW = durée de l’impulsion émise (pulse width)
- t = instant actuel pendant le passage du signal dans le filtre
Lorsque cette impulsion est réfléchie par une cible radar en mouvement, le signal d’écho peut en outre présenter une fréquence Doppler. Le signal correspondant est donné par :


(6)
Pour cette impulsion rectangulaire, on obtient la fonction d’ambiguïté suivante :


(7)

Figure 2 : Courbes de niveau de la fonction d’ambiguïté d’une impulsion rectangulaire non modulée (simulation MATLAB)

Figure 2 : Courbes de niveau de la fonction d’ambiguïté d’une impulsion rectangulaire non modulée (simulation MATLAB)

Figure 3 : Fonction d’ambiguïté, coupe suivant la droite τ = 0

Dans une représentation tridimensionnelle comme celle de la figure 1,
il est difficile de lire des valeurs exactes.
On utilise donc également des représentations bidimensionnelles en courbes de niveau, comme dans la figure 2.
Ces courbes relient les points pour lesquels la réponse du filtre présente la même amplitude.
Elles permettent ainsi de voir plus facilement à quelle vitesse la réponse du filtre diminue lorsque
le temps de propagation du signal ou la fréquence Doppler change.
Une autre possibilité consiste à examiner une coupe particulière de la fonction d’ambiguïté. Une coupe suivant la droite fD = 0 montre la dépendance par rapport au décalage temporel. Pour une impulsion rectangulaire non modulée, l’amplitude de la réponse du filtre présente une forme triangulaire, bien connue par la fonction d’autocorrélation d’une impulsion rectangulaire.
La figure 3, en revanche, montre une coupe suivant la droite τ = 0. Le décalage temporel reste donc constant, tandis que la fréquence Doppler varie. Le graphique montre la sensibilité du filtre adapté à un écart de fréquence. Il permet ainsi de comprendre pourquoi tous les décalages Doppler ne produisent pas la même réponse du filtre.
Propriétés de la fonction d’ambiguïté
La fonction d’ambiguïté permet de déduire plusieurs propriétés générales. Pour les équations suivantes, on utilise une fonction d’ambiguïté normalisée à une énergie du signal égale à 1.
- Le module de la fonction d’ambiguïté normalisée atteint sa valeur maximale de 1 à l’origine
(pour τ = 0 et fᴅ = 0).
En aucun autre point, son module ne peut être supérieur à cette valeur.
Cela correspond au cas où le signal reçu correspond exactement au signal de référence.


- L’intégrale du carré du module de la fonction d’ambiguïté reste constante
lorsque l’énergie du signal ne change pas.
Si l’énergie du signal est normalisée de manière appropriée, cette intégrale est égale à un.
Cette propriété montre que la répartition de la réponse du filtre
en fonction du décalage temporel et de la fréquence Doppler ne peut pas être modifiée arbitrairement.


- Le module de la fonction d’ambiguïté présente une symétrie centrale par rapport à l’origine.
Ainsi, une combinaison d’un décalage temporel positif et d’une fréquence Doppler positive
possède le même module lorsque les deux valeurs prennent simultanément leurs opposés.
En revanche, la symétrie par réflexion par rapport à chacun des axes de coordonnées
n’est pas vérifiée pour toutes les formes d’onde.


Dans le cas d’une impulsion rectangulaire non modulée, la représentation est particulièrement symétrique. C’est pourquoi il suffit souvent, pour cet exemple, de ne montrer qu’une partie de la fonction.
La fonction d’ambiguïté montre ainsi comment une forme d’onde radar réagit aux différences de temps de propagation et de fréquence Doppler. Un lobe principal étroit dans la direction du décalage temporel favorise la distinction entre des cibles situées à des distances voisines. Un lobe principal étroit dans la direction Doppler est, en revanche, important pour distinguer différentes fréquences Doppler. Les propriétés les plus importantes dépendent de la mission assignée au radar.
Pour approfondir :
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, chapitre 3 « Ambiguity Function », p. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), supports de cours de l’Université de Tel-Aviv, notamment « Matched filter » et « Ambiguity function », Diapositives des cours