
Функција неодређености
Колико добро радар може да разликује два циља који се налазе на различитим даљинама и крећу се различитим брзинама? Важно средство за одговор на ово питање јесте функција неодређености (AF) (функција двосмислености). Она показује како излазни сигнал прилагођеног филтра зависи од времена простирања сигнала и Доплерове фреквенције. На тај начин може се проценити колико је одређени облик радарског сигнала погодан за предвиђену примену.
Функција неодређености је дводимензионална функција χ(τ, fD). При томе τ означава временски померај, а fD Доплерову фреквенцију посматраног сигнала. Функција описује одзив прилагођеног филтра (matched filter, MF) на временски и по Доплеровој фреквенцији померене верзије познатог облика сигнала. Њен облик одређују коришћени сигнал и филтер који је њему прилагођен, а не број или распоред циљева у одређеној радарској ситуацији.
При развоју радарског уређаја функција неодређености може помоћи у избору одговарајућег облика предајног сигнала (waveform). Посебно је важно колико се јасно могу разликовати ехо-сигнали са различитим временима простирања и Доплеровим фреквенцијама. Време простирања повезано је са даљином радарског циља, а Доплерова фреквенција са његовом радијалном брзином. Зато се из функције неодређености могу препознати важне карактеристике резолуције по даљини и Доплерове резолуције.
Прилагођени филтер служи за што поузданије откривање познатог облика сигнала у присуству шума. У случају белог шума, за одговарајући сигнал у предвиђеном тренутку узорковања, он обезбеђује највећи могући однос сигнал/шум. На основу временског положаја излазног максимума може се одредити време простирања примљеног сигнала. Ако се фреквенција примљеног сигнала промени услед Доплеровог ефекта, одзив филтра може се променити. Импулсни одзив прилагођеног филтра је:


(1)
- s* = комплексно конјугована вредност предајног сигнала s;
- T = изабрани тренутак максимума одзива филтра;
- t = текући тренутак
Најпре посматрамо примљени сигнал r(t), који представља само временски померену копију познатог предајног сигнала у основном фреквенцијском опсегу. Он, дакле, још нема Доплеров фреквенцијски померај. Одзив χ(τ) прилагођеног филтра тада је:


(2)
Ради поједностављења изабрано је T = 0. Код покретног радарског циља примљени сигнал може додатно имати Доплеров фреквенцијски померај. Тада се сигнал може описати на следећи начин:


(3)
Уврштавањем овог примљеног сигнала у једначину 2 добија се дефиниција функције неодређености:


(4)
За fD = 0 израз постаје e⁰ = 1. Тада функција неодређености, уз могуће разлике због усвојене математичке конвенције, одговара аутокорелационој функцији предајног сигнала s(t). У том случају испитује се само колико се сигнал подудара са сопственом копијом помереном у времену.
Када Доплерова фреквенција није једнака нули, првобитни прилагођени филтер више није потпуно прилагођен измењеном облику сигнала. Одзив филтра сада зависи и од времена простирања сигнала и од Доплеровог фреквенцијског помераја. У зависности од облика сигнала, излазни максимум може се смањити, чиме се смањује и достижни однос сигнал/шум. Функција неодређености показује колико је филтер осетљив на таква одступања.
У неким применама користе се и неприлагођени филтри (mismatched filter, MMF). Они могу, на пример, служити за потискивање нежељених споредних максимума одзива филтра. Због тога је понекад потребно прихватити смањење највећег достижног односа сигнал/шум. Функција неодређености помаже у процени својстава различитих облика сигнала и различитих решења филтара.
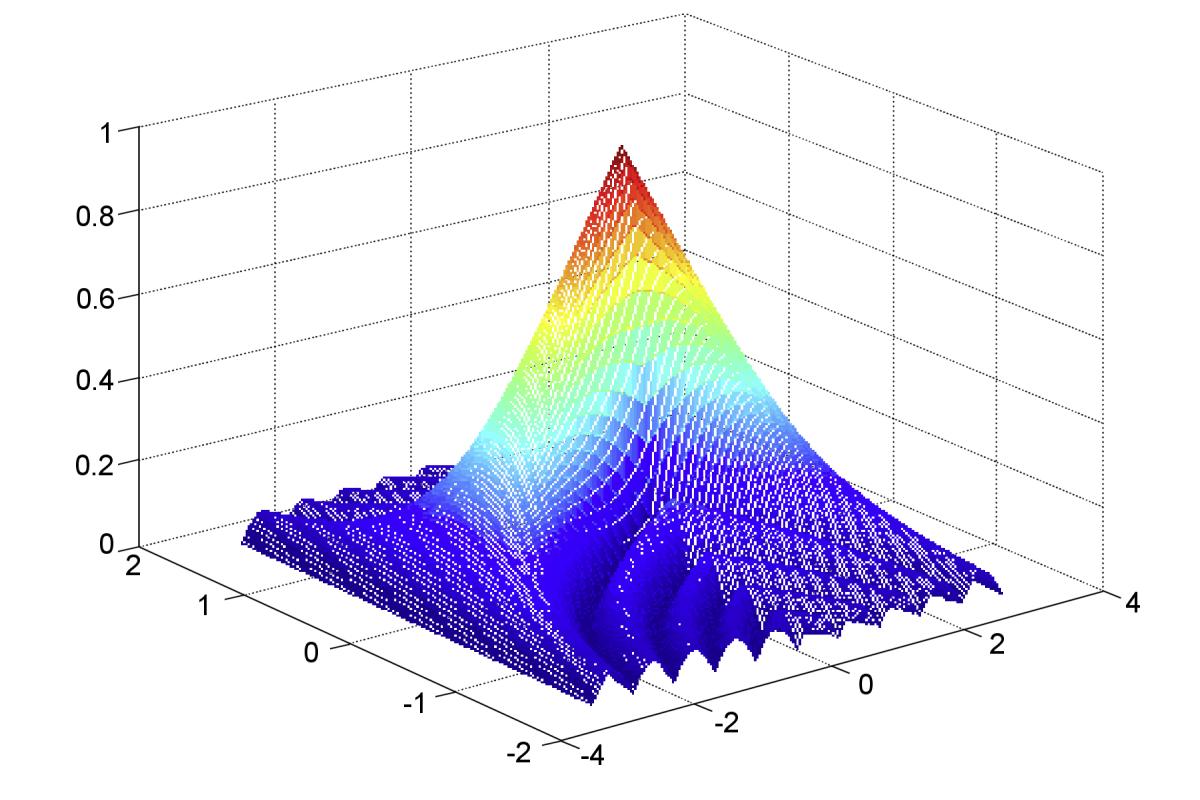
Слика 1: Функција неодређености правоугаоног импулса трајања 2 s (симулација у MATLAB-у)

Слика 1: Функција неодређености правоугаоног импулса трајања 2 s (симулација у MATLAB-у)
Функција неодређености правоугаоног импулса
Слика 1 приказује функцију неодређености као тродимензионалну површину. Две хоризонталне осе представљају временски померај и Доплерову фреквенцију. Висина површине показује јачину одзива прилагођеног филтра на сигнал са одговарајућом комбинацијом временског помераја и Доплерове фреквенције. За сигнал који се потпуно подудара са референтним сигналом, највећи максимум налази се у координатном почетку. Што се посматрана комбинација више удаљава од почетка, то се одзив филтра може више мењати.
Као пример користи се немодулисани правоугаони импулс. Његов облик је посебно једноставан и зато је погодан за приказ основног принципа. Трајање импулса од две секунде, изабрано у симулацији, служи искључиво за илустрацију. Облик предајног импулса класичног импулсног радара са keyed on/off модулатором може се описати на следећи начин:


(5)
- TPW = трајање предајног импулса (pulse width)
- t = текући тренутак током проласка сигнала кроз филтер
Када се овај импулс одбије од покретног радарског циља, ехо-сигнал може додатно имати Доплерову фреквенцију. Одговарајући сигнал је:


(6)
За овај правоугаони импулс добија се следећа функција неодређености:


(7)

Слика 2: Контурне линије функције неодређености немодулисаног правоугаоног импулса (симулација у MATLAB-у)

Слика 2: Контурне линије функције неодређености немодулисаног правоугаоног импулса (симулација у MATLAB-у)

Слика 3: Функција неодређености, пресек дуж праве τ = 0

У тродимензионалном приказу, као на слици 1, тачне вредности
тешко се очитавају.
Зато се користе и дводимензионални контурни дијаграми, као на слици 2.
Контурне линије повезују тачке са истом величином одзива филтра.
Тако се лакше може уочити колико брзо опада одзив филтра при промени
времена простирања сигнала или Доплерове фреквенције.
Друга могућност је посматрање појединачног пресека функције неодређености. Пресек дуж праве fD = 0 приказује зависност од временског помераја. Код немодулисаног правоугаоног импулса модул одзива филтра има троугаони облик, познат из аутокорелационе функције правоугаоног импулса.
Слика 3, насупрот томе, приказује пресек дуж праве τ = 0. Временски померај остаје непромењен, док се Доплерова фреквенција мења. Приказ показује колико је прилагођени филтер осетљив на фреквенцијско одступање. Тако постаје јасно зашто различити Доплерови помераји не изазивају исти одзив филтра.
Својства функције неодређености
Из функције неодређености могу се извести нека општа својства. У следећим једначинама користи се функција неодређености нормализована на енергију сигнала једнаку 1.
- Модул нормализоване функције неодређености достиже максималну вредност 1 у координатном почетку
(при τ = 0 и fᴅ = 0).
На другим местима његов модул не може бити већи.
То одговара случају када се примљени сигнал потпуно подудара са референтним сигналом.


- Интеграл квадрата модула функције неодређености остаје константан
при непромењеној енергији сигнала.
Ако је енергија сигнала одговарајуће нормализована, резултат је једнак јединици.
Ово својство показује да се расподела одзива филтра
по временском кашњењу и Доплеровој фреквенцији не може произвољно мењати.


- Модул функције неодређености је централно симетричан у односу на координатни почетак.
Зато комбинацији позитивног временског помераја и позитивне Доплерове фреквенције
одговара исти модул када се истовремено промене предзнаци обе величине.
Међутим, осна симетрија у односу на сваку појединачну координатну осу
не важи за све облике сигнала.


Код немодулисаног правоугаоног импулса добија се посебно симетричан приказ. Зато је у овом примеру често довољно приказати само део функције.
Функција неодређености тако показује како одређени облик радарског сигнала реагује на разлике у времену простирања и Доплеровој фреквенцији. Узак главни режањ у правцу временског кашњења олакшава разликовање циљева који се налазе на блиским даљинама. Узак главни режањ у Доплеровом правцу важан је за разликовање различитих Доплерових фреквенција. Која су својства најважнија зависи од задатка радарског уређаја.
Додатна литература:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, поглавље 3 „Ambiguity Function“, стр. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), материјали са предавања Универзитета у Тел Авиву, посебно „Matched filter“ и „Ambiguity function“, Презентације са предавања