
模糊函数
当两个目标的距离和速度不同时,雷达能够在多大程度上将它们区分开来? 回答这个问题时,一个重要的分析工具就是模糊函数(AF)。 它描述匹配滤波器的输出信号如何随信号传播时延和多普勒频率而变化。 利用模糊函数,可以判断某种雷达信号波形是否适合预定的应用。
模糊函数是一个二维函数 χ(τ, fD)。 其中,τ 表示时间偏移, fD 表示所研究信号的多普勒频率。 该函数描述 匹配滤波器 (matched filter, MF) 对已知信号波形在时间和多普勒频率上发生偏移后的 不同版本所产生的响应。 模糊函数的形状由所使用的信号波形及与之匹配的滤波器决定, 而不取决于某一雷达场景中目标的数量或排列方式。
在雷达设备的研制过程中,模糊函数可以帮助选择合适的 发射信号波形 (waveform)。 特别重要的是,要了解具有不同传播时延和多普勒频率的回波能否被清楚地区分。 信号传播时延与雷达目标的距离有关,而多普勒频率与目标的径向速度有关。 因此,可以通过模糊函数判断雷达的距离分辨率和多普勒分辨率等重要特性。
匹配滤波器用于在噪声背景下尽可能可靠地检测已知的信号波形。 在白噪声条件下,对于与滤波器匹配的信号, 它能够在预定的采样时刻获得最大的 信噪比。 根据输出峰值出现的时间位置,可以确定接收信号的传播时延。 如果接收信号由于 多普勒效应 而发生频率偏移,滤波器的响应就可能改变。 匹配滤波器的冲激响应为:


(1)
- s* = 发射信号 s 的复共轭值;
- T = 选定的滤波器响应达到最大值的时刻;
- t = 当前时刻
首先考虑接收信号 r(t), 它只是已知基带发射信号的一个时间偏移副本。 因此,该信号还没有发生多普勒频移。 此时,匹配滤波器的响应 χ(τ) 为:


(2)
为了简化计算,这里选择 T = 0。 对于运动中的雷达目标,接收信号还可能存在多普勒频移。 这时,可以用下式描述接收信号:


(3)
将该接收信号代入公式 2, 就得到模糊函数的定义:


(4)
当 fD = 0 时, 指数项 e⁰ = 1。 此时,除所采用的数学定义约定可能有所不同外, 模糊函数就对应于发射信号 s(t) 的自相关函数。 在这种情况下,只需研究信号与其自身经过时间偏移后的副本之间的相似程度。
当多普勒频率不为零时,原来的匹配滤波器便不再与发生变化的信号波形完全匹配。 此时,滤波器的响应同时取决于信号传播时延和多普勒频移。 根据所使用的信号波形,输出峰值可能降低, 能够达到的信噪比也可能随之减小。 通过模糊函数,可以判断滤波器对这类偏差有多敏感。
在某些应用中,还会使用失配滤波器 (mismatched filter, MMF)。 例如,它们可以用于抑制滤波器响应中不希望出现的旁瓣峰值。 为此,有时需要接受最大可达信噪比有所降低这一代价。 模糊函数有助于评估不同信号波形 和滤波器设计方案的特性。
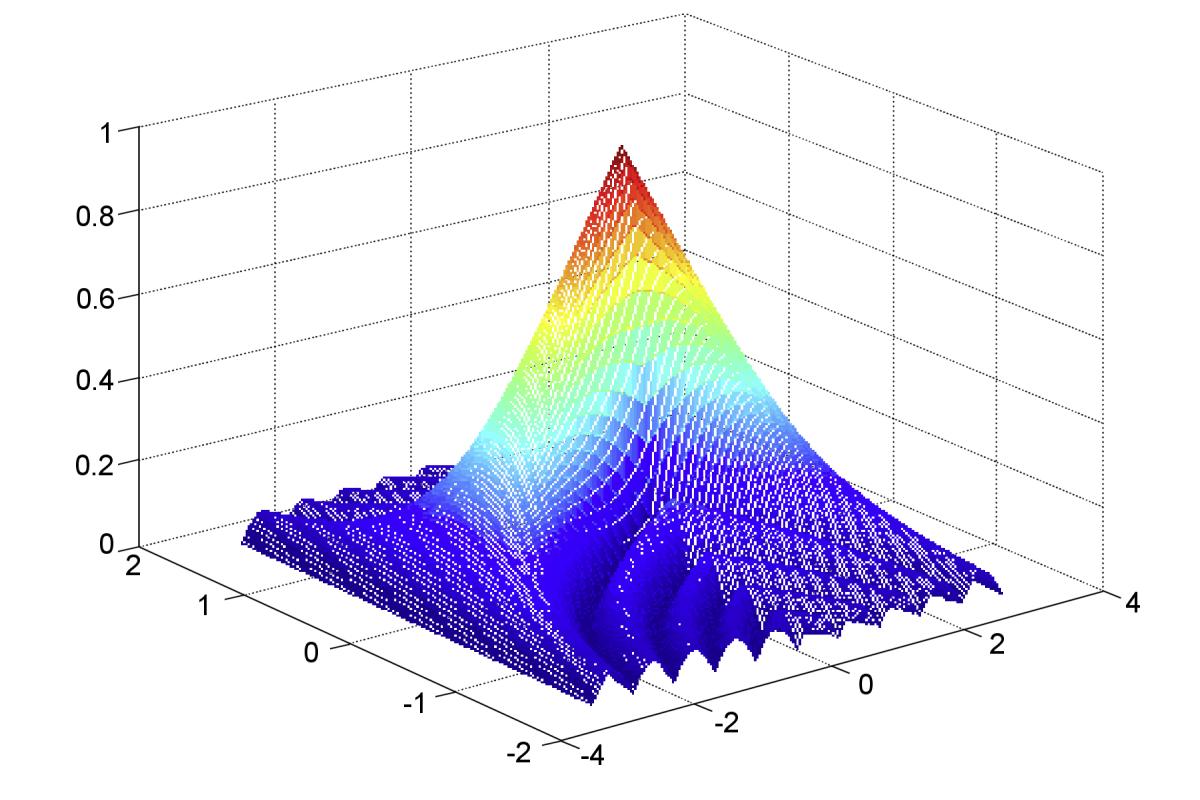
图 1:持续时间为 2 s 的矩形脉冲的模糊函数(使用 MATLAB 仿真)

矩形脉冲的模糊函数
图 1 将模糊函数表示为一个三维曲面。 两个水平坐标轴分别表示时间偏移和多普勒频率。 曲面的高度表示匹配滤波器对相应时延偏移 和多普勒频率组合的信号产生的响应强度。 当信号与参考信号完全匹配时,最大峰值位于坐标原点。 所研究的组合离原点越远,滤波器响应可能发生的变化就越大。
这里以未经调制的矩形脉冲作为示例。 这种脉冲的形状特别简单,因此非常适合说明基本原理。 仿真中选择两秒的脉冲持续时间,仅仅是为了便于图形展示。 对于采用 keyed on/off 开关调制器 的传统脉冲雷达,其发射脉冲波形可以表示为:


(5)
- TPW = 发射脉冲持续时间(pulse width)
- t = 信号通过滤波器时的当前时刻
当该脉冲被运动中的雷达目标反射时, 回波信号还可能具有多普勒频移。 相应的信号表示为:


(6)
由此可以得到该矩形脉冲的模糊函数:


(7)

图 2:未经调制的矩形脉冲模糊函数的等值线(使用 MATLAB 仿真)


图 3:模糊函数沿 τ = 0 直线的截面

在图 1 这样的三维表示中,
很难准确读取具体数值。
因此,也常使用图 2 所示的二维等值线图。
等值线连接滤波器响应强度相同的点。
这样就更容易看出,当信号传播时延或多普勒频率发生变化时,
滤波器响应下降得有多快。
另一种方法是观察模糊函数的某一个截面。 沿 fD = 0 直线截取的截面, 表示滤波器响应对时间偏移的依赖关系。 对于未经调制的矩形脉冲,滤波器响应的幅度呈三角形变化, 这与矩形脉冲自相关函数的形状相同。
图 3 则表示沿 τ = 0 直线的截面。 此时,时间偏移保持不变,而多普勒频率发生变化。 该图说明匹配滤波器对频率偏差的敏感程度。 因此可以看出,并非所有多普勒频移都会产生相同的滤波器响应。
模糊函数的性质
模糊函数具有一些可以普遍适用的性质。 在下面的公式中,采用信号能量归一化为 1 的模糊函数。
- 归一化模糊函数的幅度在坐标原点
(即 τ = 0 且 fᴅ = 0 时)达到最大值 1。
在其他任何位置,其幅度都不会超过这个值。
这对应于接收信号与参考信号完全匹配的情况。


- 当信号能量保持不变时,对模糊函数幅度平方进行积分所得的结果是常数。
如果按照相应方式对信号能量进行归一化,该积分的结果为 1。
这一性质说明,滤波器响应在时间偏移
和多普勒频率上的分布不能任意改变。


- 模糊函数的幅度关于坐标原点具有中心对称性。
因此,对于正的时间偏移和正的多普勒频率的某种组合,
当两者同时取相反数时,模糊函数的幅度保持相同。
但是,对于任意信号波形,模糊函数的幅度并不一定
分别关于两条坐标轴呈镜像对称。


对于未经调制的矩形脉冲,模糊函数具有更高程度的对称性。 因此,在这个示例中,通常只需显示函数的一部分即可。
由此可见,模糊函数直观地说明了某种雷达信号波形 对传播时延和多普勒频率差异的响应情况。 沿时间偏移方向具有较窄的主瓣,有利于区分距离相近的目标。 而沿多普勒频率方向具有较窄的主瓣, 则有利于区分不同的多普勒频率。 哪些特性更为重要,取决于雷达设备所承担的任务。
延伸阅读:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7,第 3 章“Ambiguity Function”,第 34–52 页, Wiley 在线图书馆
- Nadav Levanon: Radar Principles (Extended),特拉维夫大学的课程讲义, 特别是“Matched filter”和“Ambiguity function”部分, 课程幻灯片