
Funkce neurčitosti
Jak dobře dokáže radar rozlišit dva cíle, které se nacházejí v různých vzdálenostech a pohybují se různými rychlostmi? Důležitým nástrojem pro zodpovězení této otázky je funkce neurčitosti (AF). Ukazuje, jak výstupní signál přizpůsobeného filtru závisí na době šíření signálu a Dopplerově frekvenci. Pomocí této funkce lze posoudit, jak dobře je určitý tvar radarového signálu vhodný pro zamýšlené použití.
Funkce neurčitosti je dvourozměrná funkce χ(τ, fD). Přitom τ vyjadřuje časový posun a fD Dopplerovu frekvenci sledovaného signálu. Funkce popisuje odezvu přizpůsobeného filtru (matched filter, MF) na časově a frekvenčně posunuté varianty známého tvaru signálu. Její průběh je určen použitým tvarem signálu a filtrem, který je mu přizpůsoben, nikoli počtem nebo rozmístěním cílů v konkrétní radarové situaci.
Při vývoji radaru může funkce neurčitosti pomoci vybrat vhodný tvar vysílaného signálu (waveform). Zvláště důležité je, jak zřetelně lze od sebe odlišit odražené signály s různými dobami šíření a Dopplerovými frekvencemi. Doba šíření souvisí se vzdáleností radarového cíle, Dopplerova frekvence s jeho radiální rychlostí. Z funkce neurčitosti lze proto určit důležité vlastnosti rozlišovací schopnosti v dálce a v Dopplerově frekvenci.
Přizpůsobený filtr slouží k co nejspolehlivější detekci známého tvaru signálu v šumu. Při bílém šumu dosahuje pro odpovídající signál v určeném okamžiku vzorkování maximálního možného poměru signálu k šumu. Z časové polohy maxima na výstupu filtru lze určit dobu šíření přijatého signálu. Jestliže se frekvence přijatého signálu změní vlivem Dopplerova jevu, může se odezva filtru změnit. Impulsní odezva přizpůsobeného filtru je dána vztahem:


(1)
- s* = komplexně sdružená hodnota vysílaného signálu s;
- T = zvolený okamžik maxima odezvy filtru;
- t = aktuální časový okamžik
Nejprve uvažujme přijatý signál r(t), který je pouze časově posunutou kopií známého vysílaného signálu v základním pásmu. Zatím tedy nevykazuje žádný Dopplerův frekvenční posun. Odezva χ(τ) přizpůsobeného filtru má potom tvar:


(2)
Pro zjednodušení bylo zvoleno T = 0. U pohybujícího se radarového cíle může přijatý signál navíc vykazovat Dopplerův frekvenční posun. Signál lze potom popsat následujícím způsobem:


(3)
Dosazením tohoto přijatého signálu do rovnice 2 získáme definici funkce neurčitosti:


(4)
Pro fD = 0 nabývá výraz e⁰ = 1 hodnoty jedna. Funkce neurčitosti pak až na použitou matematickou konvenci odpovídá autokorelační funkci vysílaného signálu s(t). V tomto případě se zkoumá pouze to, nakolik se signál shoduje s časově posunutou kopií sebe sama.
Při Dopplerově frekvenci různé od nuly již původní přizpůsobený filtr není přesně přizpůsoben změněnému tvaru signálu. Odezva filtru nyní závisí jak na době šíření signálu, tak na Dopplerově frekvenčním posunu. V závislosti na tvaru signálu se proto může zmenšit výstupní maximum a snížit dosažitelný poměr signálu k šumu. Funkce neurčitosti ukazuje, jak citlivě filtr na takové odchylky reaguje.
V některých aplikacích se používají také nepřizpůsobené filtry (mismatched filter, MMF). Mohou například sloužit k potlačení nežádoucích vedlejších maxim odezvy filtru. Za tímto účelem je někdy nutné přijmout snížení maximálního dosažitelného poměru signálu k šumu. Funkce neurčitosti pomáhá hodnotit vlastnosti různých tvarů signálů a způsobů návrhu filtrů.
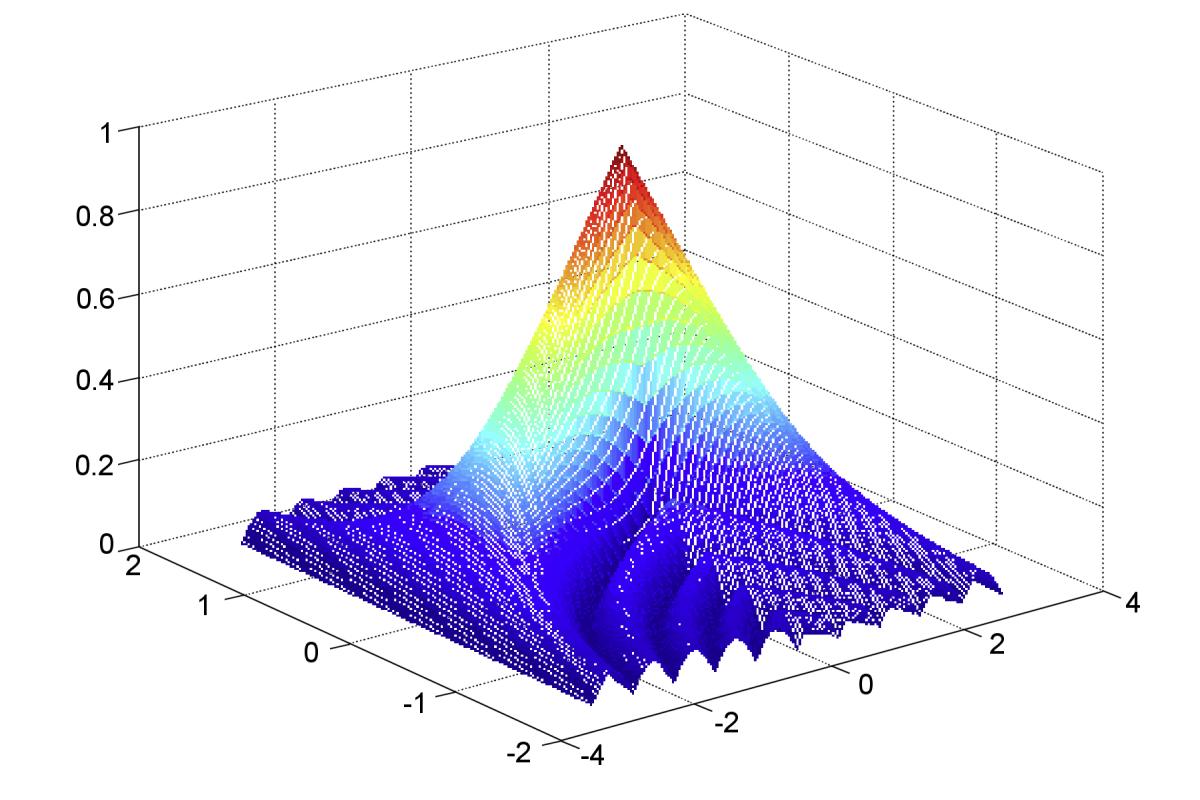
Obr. 1: Funkce neurčitosti obdélníkového impulsu o délce 2 s (simulace v MATLABu)

Obr. 1: Funkce neurčitosti obdélníkového impulsu o délce 2 s (simulace v MATLABu)
Funkce neurčitosti obdélníkového impulsu
Obrázek 1 znázorňuje funkci neurčitosti jako trojrozměrnou plochu. Dvě vodorovné osy představují časový posun a Dopplerovu frekvenci. Výška plochy ukazuje, jak silně přizpůsobený filtr reaguje na signál s příslušnou kombinací časového posunu a Dopplerovy frekvence. Pro přesně odpovídající signál se největší maximum nachází v počátku souřadnic. Čím více se sledovaná kombinace od tohoto bodu vzdaluje, tím více se může odezva filtru měnit.
Jako příklad použijeme nemodulovaný obdélníkový impuls. Jeho tvar je velmi jednoduchý, a proto se dobře hodí k vysvětlení základního principu. Délka impulsu dvě sekundy byla v simulaci zvolena pouze pro názorné zobrazení. Tvar vysílaného impulsu klasického impulsního radaru s keyed on/off modulátorem lze popsat následujícím vztahem:


(5)
- TPW = délka vysílaného impulsu (pulse width)
- t = aktuální časový okamžik během průchodu signálu filtrem
Pokud se tento impuls odrazí od pohybujícího se radarového cíle, může mít odražený signál navíc Dopplerův frekvenční posun. Odpovídající signál má tvar:


(6)
Pro tento obdélníkový impuls z toho vyplývá následující funkce neurčitosti:


(7)

Obr. 2: Vrstevnice funkce neurčitosti nemodulovaného obdélníkového impulsu (simulace v MATLABu)

Obr. 2: Vrstevnice funkce neurčitosti nemodulovaného obdélníkového impulsu (simulace v MATLABu)

Obr. 3: Funkce neurčitosti, řez podél přímky τ = 0

V trojrozměrném zobrazení, jaké je na obrázku 1,
se přesné hodnoty odečítají jen obtížně.
Proto se používají také dvourozměrné vrstevnicové diagramy, například na obrázku 2.
Vrstevnice spojují body se stejnou velikostí odezvy filtru.
Díky tomu lze snadněji rozpoznat, jak rychle odezva filtru klesá při změně
doby šíření signálu nebo Dopplerovy frekvence.
Další možností je sledovat jednotlivý řez funkcí neurčitosti. Řez podél přímky fD = 0 ukazuje závislost na časovém posunu. U nemodulovaného obdélníkového impulsu má velikost odezvy filtru trojúhelníkový průběh, který známe z autokorelační funkce obdélníkového impulsu.
Obrázek 3 naproti tomu ukazuje řez podél přímky τ = 0. Časový posun zde zůstává konstantní, zatímco Dopplerova frekvence se mění. Diagram ukazuje, jak citlivě přizpůsobený filtr reaguje na frekvenční odchylku. Je tedy zřejmé, proč různé Dopplerovy frekvenční posuny nevyvolávají stejnou odezvu filtru.
Vlastnosti funkce neurčitosti
Z funkce neurčitosti lze odvodit několik obecných vlastností. V následujících rovnicích se používá funkce neurčitosti normalizovaná na energii signálu rovnou 1.
- Absolutní hodnota normalizované funkce neurčitosti dosahuje v počátku souřadnic
(při τ = 0 a fᴅ = 0) maximální hodnoty 1.
V žádném jiném bodě nemůže být její absolutní hodnota větší.
To odpovídá případu, kdy přijatý signál přesně odpovídá referenčnímu signálu.


- Integrál druhé mocniny absolutní hodnoty funkce neurčitosti je při nezměněné
energii signálu konstantní.
Při odpovídající normalizaci energie signálu je jeho hodnota rovna jedné.
Tato vlastnost ukazuje, že rozložení odezvy filtru
v závislosti na časovém posunu a Dopplerově frekvenci nelze libovolně měnit.


- Absolutní hodnota funkce neurčitosti je středově souměrná vzhledem k počátku souřadnic.
Kombinaci kladného časového posunu a kladné Dopplerovy frekvence
proto odpovídá stejná absolutní hodnota při současně opačných znaménkách obou veličin.
Osová souměrnost podle každé jednotlivé souřadnicové osy však
neplatí pro libovolné tvary signálu.


U nemodulovaného obdélníkového impulsu vzniká zvláště souměrné zobrazení. Proto v tomto příkladu často stačí zobrazit pouze část funkce.
Funkce neurčitosti tak názorně ukazuje, jak určitý tvar radarového signálu reaguje na rozdíly v době šíření a Dopplerově frekvenci. Úzký hlavní lalok ve směru časového posunu usnadňuje rozlišení cílů, které se nacházejí v blízkých vzdálenostech. Úzký hlavní lalok ve směru Dopplerovy frekvence je naopak důležitý pro rozlišování různých Dopplerových frekvencí. Které vlastnosti jsou nejdůležitější, závisí na úkolu radarového zařízení.
Další literatura:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, kapitola 3 „Ambiguity Function“, s. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), přednáškové materiály Telavivské univerzity, zejména „Matched filter“ a „Ambiguity function“, Prezentace k přednáškám