
Функция неопределённости
Насколько хорошо радиолокатор способен различить две цели, находящиеся на разных дальностях и движущиеся с разными скоростями? Важным инструментом для ответа на этот вопрос является функция неопределённости (AF) (функция неоднозначности). Она показывает, как выходной сигнал согласованного фильтра зависит от времени распространения сигнала и доплеровской частоты. Это позволяет оценить, насколько определённая форма радиолокационного сигнала подходит для предполагаемого применения.
Функция неопределённости представляет собой двумерную функцию χ(τ, fD). Здесь τ обозначает временное смещение, а fD — доплеровскую частоту рассматриваемого сигнала. Функция описывает отклик согласованного фильтра (matched filter, MF) на варианты известной формы сигнала, смещённые во времени и по доплеровской частоте. Её форма определяется используемым сигналом и согласованным с ним фильтром, а не количеством или расположением целей в конкретной радиолокационной обстановке.
При разработке радиолокационной станции функция неопределённости может помочь выбрать подходящую форму излучаемого сигнала (waveform). Особый интерес представляет возможность различения эхо-сигналов с разными временами распространения и доплеровскими частотами. Время распространения связано с дальностью до радиолокационной цели, а доплеровская частота — с её радиальной скоростью. Поэтому функция неопределённости позволяет определить важные характеристики разрешения по дальности и по доплеровской частоте.
Согласованный фильтр предназначен для максимально надёжного обнаружения сигнала известной формы на фоне шума. При белом шуме для соответствующего сигнала в заданный момент отсчёта он обеспечивает максимально возможное отношение сигнал/шум. По временному положению выходного максимума можно определить время распространения принятого сигнала. Если частота принятого сигнала изменяется вследствие эффекта Доплера, отклик фильтра может измениться. Импульсная характеристика согласованного фильтра имеет вид:


(1)
- s* = комплексно-сопряжённое значение излучаемого сигнала s;
- T = выбранный момент времени, соответствующий максимуму отклика фильтра;
- t = текущий момент времени
Сначала рассмотрим принятый сигнал r(t), представляющий собой лишь смещённую во времени копию известного излучаемого сигнала в основной полосе частот. Следовательно, доплеровское смещение у него пока отсутствует. Отклик χ(τ) согласованного фильтра в этом случае имеет вид:


(2)
Для упрощения принято T = 0. При движении радиолокационной цели принятый сигнал может дополнительно иметь доплеровское смещение. Тогда сигнал можно описать следующим образом:


(3)
Подстановка этого принятого сигнала в уравнение 2 даёт определение функции неопределённости:


(4)
При fD = 0 выражение принимает значение e⁰ = 1. Таким образом, с учётом принятого математического соглашения функция неопределённости соответствует автокорреляционной функции излучаемого сигнала s(t). В этом случае исследуется только степень сходства сигнала с его собственной копией, смещённой во времени.
При доплеровской частоте, отличной от нуля, исходный согласованный фильтр уже не полностью соответствует изменённой форме сигнала. Теперь отклик фильтра зависит как от времени распространения сигнала, так и от доплеровского смещения. В зависимости от формы сигнала выходной максимум может уменьшиться, что приводит к снижению достижимого отношения сигнал/шум. Функция неопределённости позволяет оценить чувствительность фильтра к таким отклонениям.
В некоторых применениях используются также несогласованные фильтры (mismatched filter, MMF). Например, они могут применяться для подавления нежелательных боковых максимумов отклика фильтра. При этом иногда приходится допускать снижение максимально достижимого отношения сигнал/шум. Функция неопределённости помогает оценивать характеристики различных форм сигналов и вариантов построения фильтров.
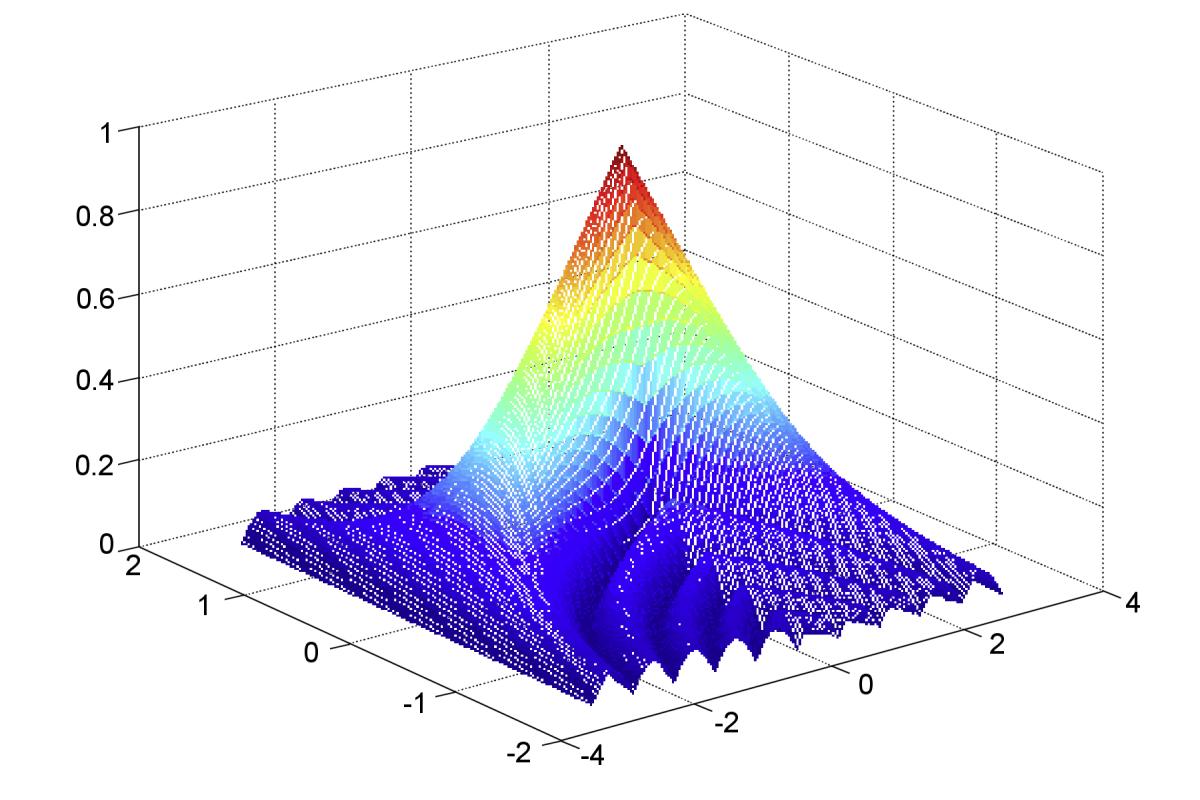
Рис. 1: Функция неопределённости прямоугольного импульса длительностью 2 с (моделирование в MATLAB)

Рис. 1: Функция неопределённости прямоугольного импульса длительностью 2 с (моделирование в MATLAB)
Функция неопределённости прямоугольного импульса
На рисунке 1 функция неопределённости представлена в виде трёхмерной поверхности. Две горизонтальные оси соответствуют временному смещению и доплеровской частоте. Высота поверхности показывает величину отклика согласованного фильтра на сигнал с соответствующим сочетанием временного смещения и доплеровской частоты. При точном совпадении сигнала с эталоном наибольший максимум находится в начале координат. Чем дальше рассматриваемое сочетание от начала координат, тем сильнее может измениться отклик фильтра.
В качестве примера используется немодулированный прямоугольный импульс. Его форма особенно проста и поэтому хорошо подходит для пояснения основного принципа. Выбранная при моделировании длительность импульса в две секунды служит исключительно для наглядности. Форму излучаемого импульса обычной импульсной РЛС с модулятором включения и выключения (keyed on/off) можно описать следующим выражением:


(5)
- TPW = длительность излучаемого импульса (pulse width)
- t = текущий момент времени при прохождении сигнала через фильтр
Когда этот импульс отражается от движущейся радиолокационной цели, эхо-сигнал может дополнительно иметь доплеровскую частоту. Соответствующий сигнал имеет вид:


(6)
Для такого прямоугольного импульса получаем следующую функцию неопределённости:


(7)

Рис. 2: Линии уровня функции неопределённости немодулированного прямоугольного импульса (моделирование в MATLAB)

Рис. 2: Линии уровня функции неопределённости немодулированного прямоугольного импульса (моделирование в MATLAB)

Рис. 3: Сечение функции неопределённости вдоль линии τ = 0

В трёхмерном представлении, подобном рисунку 1, точные значения
считывать довольно трудно.
Поэтому используются также двумерные диаграммы с линиями уровня, как на рисунке 2.
Линии уровня соединяют точки с одинаковой величиной отклика фильтра.
Это позволяет легче определить, насколько быстро уменьшается отклик фильтра при изменении
времени распространения сигнала или доплеровской частоты.
Другой способ состоит в рассмотрении отдельного сечения функции неопределённости. Сечение вдоль линии fD = 0 показывает зависимость от временного смещения. Для немодулированного прямоугольного импульса модуль отклика фильтра имеет треугольную форму, известную по автокорреляционной функции прямоугольного импульса.
На рисунке 3, напротив, показано сечение вдоль линии τ = 0. Временное смещение при этом остаётся постоянным, а доплеровская частота изменяется. Диаграмма показывает чувствительность согласованного фильтра к частотному отклонению. Таким образом, становится понятно, почему разные доплеровские смещения вызывают различный отклик фильтра.
Свойства функции неопределённости
Из функции неопределённости можно вывести несколько общих свойств. В следующих уравнениях используется функция неопределённости, нормированная на единичную энергию сигнала.
- Модуль нормированной функции неопределённости достигает максимального значения 1 в начале координат
(при τ = 0 и fᴅ = 0).
В других точках его значение не может быть больше.
Это соответствует случаю, когда принятый сигнал точно совпадает с эталонным сигналом.


- Интеграл квадрата модуля функции неопределённости остаётся постоянным
при неизменной энергии сигнала.
При соответствующей нормировке энергии сигнала его значение равно единице.
Это свойство показывает, что распределение отклика фильтра
по временной задержке и доплеровской частоте нельзя изменять произвольно.


- Модуль функции неопределённости обладает центральной симметрией относительно начала координат.
Поэтому сочетанию положительного временного смещения и положительной доплеровской частоты
соответствует такой же модуль при одновременном изменении знаков обеих величин.
Однако зеркальная симметрия относительно каждой координатной оси в отдельности
характерна не для всех форм сигналов.


Для немодулированного прямоугольного импульса получается особенно симметричное представление. Поэтому в данном примере часто достаточно показать только часть функции.
Таким образом, функция неопределённости наглядно показывает, как определённая форма радиолокационного сигнала реагирует на различия во времени распространения и доплеровской частоте. Узкий главный лепесток в направлении временной задержки способствует различению целей, находящихся на близких дальностях. Узкий главный лепесток в доплеровском направлении важен для различения разных доплеровских частот. Какие именно характеристики наиболее важны, зависит от задачи радиолокационной станции.
Дополнительная литература:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, глава 3 «Ambiguity Function», с. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), учебные материалы Тель-Авивского университета, в частности разделы «Matched filter» и «Ambiguity function», Слайды лекций