
Función de ambigüedad
¿Con qué precisión puede un radar distinguir dos blancos que se encuentran a diferentes distancias y se desplazan a distintas velocidades? Una herramienta importante para responder a esta pregunta es la función de ambigüedad (AF). Esta función muestra cómo depende la señal de salida de un filtro adaptado del tiempo de propagación de la señal y de la frecuencia Doppler. De este modo, permite evaluar si una determinada forma de onda radar es adecuada para la aplicación prevista.
La función de ambigüedad es una función bidimensional χ(τ, fD). En ella, τ representa el desplazamiento temporal y fD la frecuencia Doppler de la señal considerada. La función describe la respuesta de un filtro adaptado (matched filter, MF) a versiones de una forma de onda conocida desplazadas en el tiempo y en frecuencia Doppler. Su forma viene determinada por la forma de onda utilizada y por el filtro adaptado a ella, no por el número ni por la disposición de los blancos en una situación radar determinada.
Durante el desarrollo de un equipo radar, la función de ambigüedad puede ayudar a seleccionar una forma de onda de transmisión (waveform) adecuada. Resulta especialmente interesante determinar con qué claridad pueden distinguirse los ecos con diferentes tiempos de propagación y frecuencias Doppler. El tiempo de propagación está relacionado con la distancia al blanco radar, mientras que la frecuencia Doppler depende de su velocidad radial. Por tanto, la función de ambigüedad permite reconocer características importantes de la resolución en distancia y de la resolución Doppler.
El filtro adaptado sirve para detectar una forma de onda conocida entre el ruido con la mayor fiabilidad posible. En presencia de ruido blanco, proporciona para la señal correspondiente, en el instante de muestreo previsto, la máxima relación señal/ruido posible. La posición temporal del máximo de salida permite determinar el tiempo de propagación de la señal recibida. Si la frecuencia de la señal recibida se desplaza debido al efecto Doppler, la respuesta del filtro puede cambiar. La respuesta impulsional de un filtro adaptado viene dada por:


(1)
- s* = conjugado complejo de la señal transmitida s;
- T = instante elegido para el máximo de la respuesta del filtro;
- t = instante actual
Consideremos primero una señal recibida r(t), que es simplemente una copia desplazada en el tiempo de la señal transmitida conocida en banda base. Por tanto, todavía no presenta ningún desplazamiento Doppler. La respuesta χ(τ) del filtro adaptado es entonces:


(2)
Para simplificar, se ha elegido T = 0. En el caso de un blanco radar en movimiento, la señal recibida puede presentar además un desplazamiento Doppler. La señal puede describirse entonces del siguiente modo:


(3)
Al sustituir esta señal recibida en la ecuación 2, se obtiene la definición de la función de ambigüedad:


(4)
Para fD = 0, la expresión e⁰ = 1. Así, salvo por la convención matemática elegida, la función de ambigüedad corresponde a la función de autocorrelación de la señal transmitida s(t). En este caso, únicamente se examina hasta qué punto coincide la señal con una copia de sí misma desplazada en el tiempo.
Cuando la frecuencia Doppler es distinta de cero, el filtro adaptado original ya no está exactamente adaptado a la forma de onda modificada. La respuesta del filtro depende ahora tanto del tiempo de propagación de la señal como del desplazamiento Doppler. Según la forma de onda utilizada, el máximo de salida puede disminuir y reducirse la relación señal/ruido alcanzable. La función de ambigüedad permite determinar la sensibilidad del filtro a estas desviaciones.
En algunas aplicaciones también se utilizan filtros no adaptados (mismatched filter, MMF). Por ejemplo, pueden emplearse para suprimir máximos secundarios no deseados de la respuesta del filtro. Para conseguirlo, en ocasiones es necesario aceptar una reducción de la relación señal/ruido máxima alcanzable. La función de ambigüedad ayuda a evaluar las propiedades de distintas formas de onda y diferentes diseños de filtros.
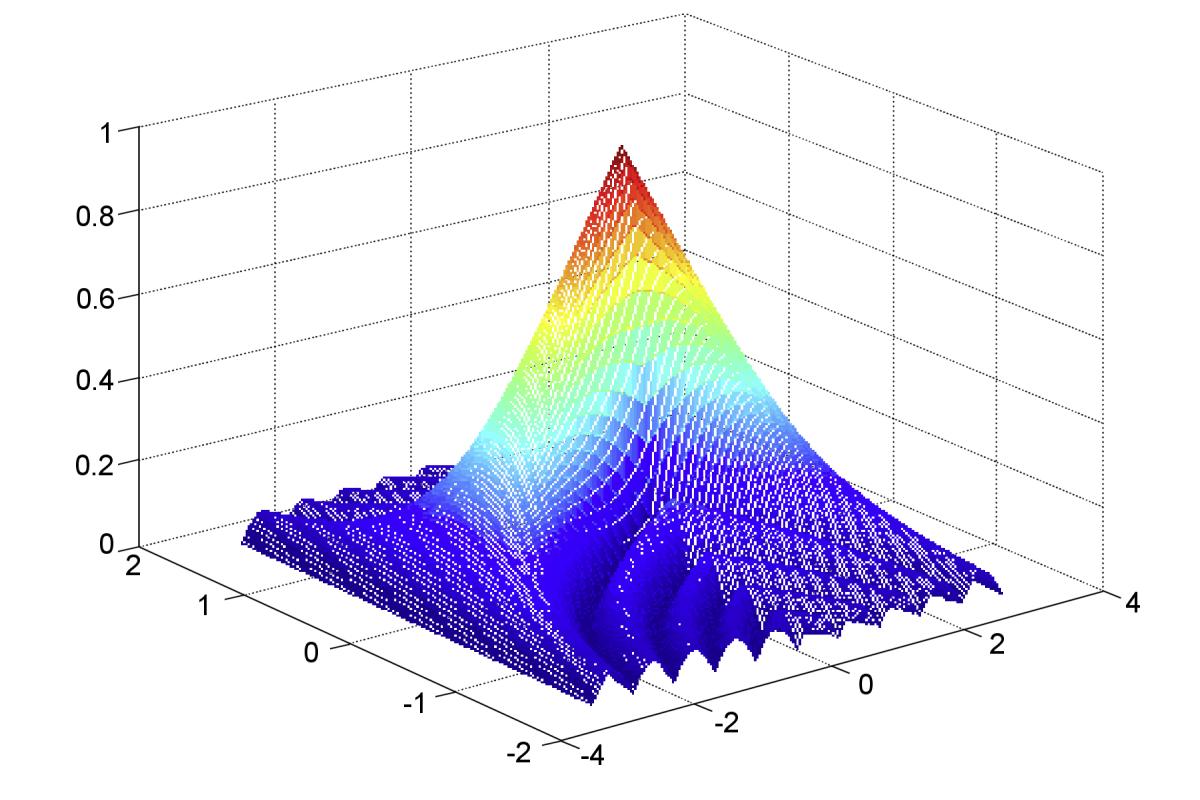
Figura 1: Función de ambigüedad de un pulso rectangular de 2 s de duración (simulación con MATLAB)

Figura 1: Función de ambigüedad de un pulso rectangular de 2 s de duración (simulación con MATLAB)
Función de ambigüedad de un pulso rectangular
La figura 1 muestra la función de ambigüedad como una superficie tridimensional. Los dos ejes horizontales representan el desplazamiento temporal y la frecuencia Doppler. La altura de la superficie indica la intensidad de la respuesta del filtro adaptado a una señal con la combinación correspondiente de retardo y frecuencia Doppler. Para una señal que coincide exactamente con la referencia, el máximo principal se encuentra en el origen. Cuanto más se aleja del origen la combinación considerada, más puede variar la respuesta del filtro.
Como ejemplo se utiliza un pulso rectangular sin modular. Su forma es especialmente sencilla y, por ello, resulta apropiada para ilustrar el principio básico. La duración de dos segundos elegida para la simulación sirve únicamente para la representación. La forma del pulso transmitido por un radar de impulsos convencional con un modulador de encendido y apagado (keyed on/off) puede describirse mediante:


(5)
- TPW = duración del pulso transmitido (pulse width)
- t = instante actual durante el paso de la señal por el filtro
Si este pulso es reflejado por un blanco radar en movimiento, la señal de eco puede presentar además una frecuencia Doppler. La señal correspondiente es:


(6)
Para este pulso rectangular se obtiene la siguiente función de ambigüedad:


(7)

Figura 2: Curvas de nivel de la función de ambigüedad de un pulso rectangular sin modular (simulación con MATLAB)

Figura 2: Curvas de nivel de la función de ambigüedad de un pulso rectangular sin modular (simulación con MATLAB)

Figura 3: Función de ambigüedad, sección sobre la línea τ = 0

En una representación tridimensional como la de la figura 1,
resulta difícil leer valores exactos.
Por ello, también se utilizan representaciones bidimensionales mediante curvas de nivel, como en la figura 2.
Las curvas unen puntos que tienen la misma magnitud de respuesta del filtro.
De este modo, resulta más fácil apreciar con qué rapidez disminuye la respuesta
cuando cambia el retardo de la señal o la frecuencia Doppler.
Otra posibilidad consiste en examinar una sección individual de la función de ambigüedad. Una sección a lo largo de la línea fD = 0 muestra la dependencia respecto al desplazamiento temporal. En un pulso rectangular sin modular, la magnitud de la respuesta del filtro presenta una forma triangular, conocida por la autocorrelación del pulso rectangular.
La figura 3, en cambio, muestra una sección a lo largo de la línea τ = 0. El desplazamiento temporal permanece constante mientras varía la frecuencia Doppler. La representación muestra la sensibilidad del filtro adaptado a una desviación de frecuencia. Así se comprende por qué no todos los desplazamientos Doppler producen la misma respuesta del filtro.
Propiedades de la función de ambigüedad
De la función de ambigüedad pueden deducirse algunas propiedades generales. En las siguientes ecuaciones se utiliza una función de ambigüedad normalizada a una energía de señal igual a 1.
- El módulo de la función de ambigüedad normalizada alcanza su valor máximo de 1 en el origen
(cuando τ = 0 y fᴅ = 0).
En ningún otro punto puede ser mayor su módulo.
Esto corresponde al caso en el que la señal recibida coincide exactamente con la señal de referencia.


- La integral del cuadrado del módulo de la función de ambigüedad permanece constante
si la energía de la señal no cambia.
Cuando la energía de la señal se normaliza de forma correspondiente, el resultado es igual a uno.
Esta propiedad muestra que la distribución de la respuesta del filtro
en función del retardo y de la frecuencia Doppler no puede modificarse arbitrariamente.


- El módulo de la función de ambigüedad presenta simetría central respecto al origen.
Por tanto, una combinación de desplazamiento temporal positivo y frecuencia Doppler positiva
tiene el mismo módulo cuando ambos valores cambian simultáneamente de signo.
Sin embargo, la simetría especular respecto a cada eje de coordenadas por separado
no se cumple para todas las formas de onda.


En el caso de un pulso rectangular sin modular se obtiene una representación especialmente simétrica. Por eso, en este ejemplo suele ser suficiente mostrar solo una parte de la función.
La función de ambigüedad permite visualizar cómo responde una forma de onda radar a las diferencias en el tiempo de propagación y en la frecuencia Doppler. Un lóbulo principal estrecho en la dirección del retardo favorece la distinción entre blancos situados a distancias próximas. Por otra parte, un lóbulo principal estrecho en la dirección Doppler es importante para distinguir diferentes frecuencias Doppler. Las propiedades más relevantes dependen de la misión que deba cumplir el radar.
Bibliografía complementaria:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, capítulo 3 «Ambiguity Function», pp. 34–52, Biblioteca en línea de Wiley
- Nadav Levanon: Radar Principles (Extended), material docente de la Universidad de Tel Aviv, especialmente «Matched filter» y «Ambiguity function», Diapositivas de las clases