
Функція неоднозначності
Наскільки добре радіолокатор може розрізнити дві цілі, що перебувають на різних дальностях і рухаються з різними швидкостями? Важливим інструментом для відповіді на це запитання є функція неоднозначності (AF). Вона показує, як вихідний сигнал узгодженого фільтра залежить від часу поширення сигналу та доплерівської частоти. Це дає змогу оцінити, наскільки певна форма радіолокаційного сигналу придатна для передбаченого застосування.
Функція неоднозначності є двовимірною функцією χ(τ, fD). Тут τ позначає часовий зсув, а fD — доплерівську частоту розглянутого сигналу. Функція описує відгук узгодженого фільтра (matched filter, MF) на варіанти відомої форми сигналу, зміщені в часі та за доплерівською частотою. Її вигляд визначається використаною формою сигналу та узгодженим із нею фільтром, а не кількістю чи розташуванням цілей у конкретній радіолокаційній обстановці.
Під час розроблення радіолокаційної станції функція неоднозначності може допомогти вибрати відповідну форму випромінюваного сигналу (waveform). Особливо важливо з'ясувати, наскільки чітко можна розрізнити відбиті сигнали з різним часом поширення та різними доплерівськими частотами. Час поширення пов'язаний із дальністю до радіолокаційної цілі, а доплерівська частота — з її радіальною швидкістю. Отже, функція неоднозначності дає змогу визначити важливі характеристики роздільної здатності за дальністю та доплерівською частотою.
Узгоджений фільтр призначений для якомога надійнішого виявлення сигналу відомої форми на тлі шуму. За наявності білого шуму для відповідного сигналу в передбачений момент дискретизації він забезпечує максимально можливе відношення сигнал/шум. За часовим положенням вихідного максимуму можна визначити час поширення прийнятого сигналу. Якщо частота прийнятого сигналу змінюється внаслідок ефекту Доплера, відгук фільтра може змінитися. Імпульсна характеристика узгодженого фільтра має вигляд:


(1)
- s* = комплексно-спряжене значення переданого сигналу s;
- T = вибраний момент часу, що відповідає максимуму відгуку фільтра;
- t = поточний момент часу
Спочатку розглянемо прийнятий сигнал r(t), який є лише зміщеною в часі копією відомого переданого сигналу в основній смузі частот. Отже, він поки що не має доплерівського зсуву. Відгук χ(τ) узгодженого фільтра тоді має вигляд:


(2)
Для спрощення вибрано T = 0. Якщо радіолокаційна ціль рухається, прийнятий сигнал може додатково мати доплерівський зсув. У такому разі сигнал можна описати так:


(3)
Підставивши цей прийнятий сигнал у рівняння 2, отримаємо визначення функції неоднозначності:


(4)
За умови fD = 0 вираз набуває значення e⁰ = 1. Таким чином, з урахуванням прийнятої математичної домовленості функція неоднозначності відповідає функції автокореляції переданого сигналу s(t). У цьому випадку досліджується лише те, наскільки сигнал збігається з його власною копією, зміщеною в часі.
За доплерівської частоти, відмінної від нуля, початковий узгоджений фільтр уже не повністю відповідає зміненій формі сигналу. Тепер відгук фільтра залежить як від часу поширення сигналу, так і від доплерівського зсуву. Залежно від форми сигналу вихідний максимум може зменшитися, що призводить до зниження досяжного відношення сигнал/шум. Функція неоднозначності дає змогу оцінити чутливість фільтра до таких відхилень.
У деяких застосуваннях також використовуються неузгоджені фільтри (mismatched filter, MMF). Наприклад, вони можуть застосовуватися для придушення небажаних бічних максимумів відгуку фільтра. При цьому іноді доводиться погоджуватися зі зменшенням максимально досяжного відношення сигнал/шум. Функція неоднозначності допомагає оцінювати характеристики різних форм сигналів і варіантів побудови фільтрів.
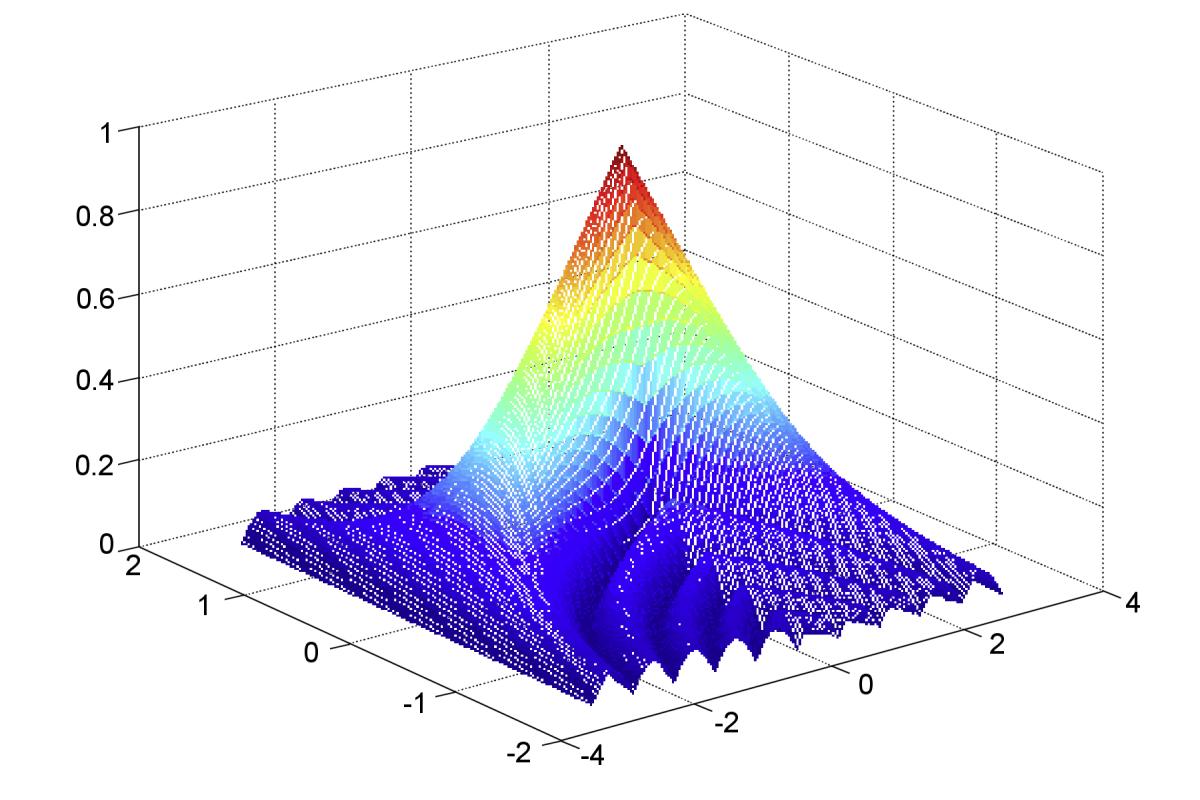
Рис. 1: Функція неоднозначності прямокутного імпульсу тривалістю 2 с (моделювання в MATLAB)

Рис. 1: Функція неоднозначності прямокутного імпульсу тривалістю 2 с (моделювання в MATLAB)
Функція неоднозначності прямокутного імпульсу
На рисунку 1 функцію неоднозначності зображено у вигляді тривимірної поверхні. Дві горизонтальні осі відповідають часовому зсуву та доплерівській частоті. Висота поверхні показує величину відгуку узгодженого фільтра на сигнал із відповідним поєднанням часового зсуву та доплерівської частоти. Якщо сигнал точно збігається з еталоном, найбільший максимум розташований у початку координат. Що далі розглянуте поєднання відхиляється від початку координат, то сильніше може змінюватися відгук фільтра.
Як приклад використовується немодульований прямокутний імпульс. Його форма дуже проста, тому він добре підходить для пояснення основного принципу. Вибрана під час моделювання тривалість імпульсу у дві секунди слугує лише для наочності. Форму переданого імпульсу звичайного імпульсного радіолокатора з keyed on/off модулятором можна описати таким виразом:


(5)
- TPW = тривалість переданого імпульсу (pulse width)
- t = поточний момент часу під час проходження сигналу через фільтр
Коли цей імпульс відбивається від рухомої радіолокаційної цілі, ехо-сигнал може додатково мати доплерівську частоту. Відповідний сигнал має вигляд:


(6)
Для такого прямокутного імпульсу отримуємо таку функцію неоднозначності:


(7)

Рис. 2: Лінії рівня функції неоднозначності немодульованого прямокутного імпульсу (моделювання в MATLAB)

Рис. 2: Лінії рівня функції неоднозначності немодульованого прямокутного імпульсу (моделювання в MATLAB)

Рис. 3: Функція неоднозначності, переріз уздовж лінії τ = 0

У тривимірному зображенні, як на рисунку 1, точні значення
досить важко зчитувати.
Тому використовуються також двовимірні діаграми з лініями рівня, як на рисунку 2.
Лінії рівня з'єднують точки з однаковою величиною відгуку фільтра.
Це дає змогу легше побачити, наскільки швидко зменшується відгук фільтра зі зміною
часу поширення сигналу або доплерівської частоти.
Інший спосіб полягає в розгляді окремого перерізу функції неоднозначності. Переріз уздовж лінії fD = 0 показує залежність від часового зсуву. Для немодульованого прямокутного імпульсу модуль відгуку фільтра має трикутну форму, відому з функції автокореляції прямокутного імпульсу.
На рисунку 3, навпаки, показано переріз уздовж лінії τ = 0. Часовий зсув при цьому залишається незмінним, а доплерівська частота змінюється. Діаграма показує чутливість узгодженого фільтра до частотного відхилення. Отже, стає зрозуміло, чому різні доплерівські зсуви спричиняють різний відгук фільтра.
Властивості функції неоднозначності
Із функції неоднозначності можна вивести кілька загальних властивостей. У наступних рівняннях використовується функція неоднозначності, нормована на одиничну енергію сигналу.
- Модуль нормованої функції неоднозначності досягає максимального значення 1 у початку координат
(за τ = 0 та fᴅ = 0).
В інших точках його значення не може бути більшим.
Це відповідає випадку, коли прийнятий сигнал точно збігається з еталонним сигналом.


- Інтеграл квадрата модуля функції неоднозначності залишається сталим
за незмінної енергії сигналу.
За відповідного нормування енергії сигналу його значення дорівнює одиниці.
Ця властивість показує, що розподіл відгуку фільтра
за часовою затримкою та доплерівською частотою не можна змінювати довільно.


- Модуль функції неоднозначності має центральну симетрію відносно початку координат.
Отже, поєднанню додатного часового зсуву та додатної доплерівської частоти
відповідає такий самий модуль за одночасної зміни знаків обох величин.
Однак дзеркальна симетрія відносно кожної координатної осі окремо
характерна не для всіх форм сигналів.


Для немодульованого прямокутного імпульсу отримуємо особливо симетричне зображення. Тому в цьому прикладі часто достатньо показати лише частину функції.
Таким чином, функція неоднозначності наочно показує, як певна форма радіолокаційного сигналу реагує на відмінності в часі поширення та доплерівській частоті. Вузька головна пелюстка в напрямку часової затримки сприяє розрізненню цілей, розташованих на близьких дальностях. Вузька головна пелюстка в доплерівському напрямку важлива для розрізнення різних доплерівських частот. Які саме характеристики є найважливішими, залежить від завдання радіолокаційної станції.
Додаткова література:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, розділ 3 «Ambiguity Function», с. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), навчальні матеріали Тель-Авівського університету, зокрема розділи «Matched filter» та «Ambiguity function», Слайди лекцій