
Funzione di ambiguità
Quanto bene può un radar distinguere due bersagli che si trovano a distanze diverse e si muovono con velocità differenti? Un importante strumento per rispondere a questa domanda è la funzione di ambiguità (AF). Essa mostra come il segnale di uscita di un filtro adattato dipenda dal tempo di propagazione del segnale e dalla frequenza Doppler. Ciò permette di valutare quanto una determinata forma d'onda radar sia adatta all'applicazione prevista.
La funzione di ambiguità è una funzione bidimensionale χ(τ, fD). In essa, τ rappresenta lo spostamento temporale e fD la frequenza Doppler del segnale considerato. La funzione descrive la risposta di un filtro adattato (matched filter, MF) a versioni di una forma d'onda nota traslate nel tempo e nella frequenza Doppler. La sua forma è determinata dalla forma d'onda utilizzata e dal filtro ad essa adattato, non dal numero o dalla disposizione dei bersagli in un determinato scenario radar.
Durante lo sviluppo di un apparato radar, la funzione di ambiguità può aiutare a scegliere una forma d'onda trasmessa (waveform) adeguata. È particolarmente importante stabilire quanto chiaramente si possano distinguere echi con tempi di propagazione e frequenze Doppler differenti. Il tempo di propagazione è legato alla distanza del bersaglio radar, mentre la frequenza Doppler è legata alla sua velocità radiale. Dalla funzione di ambiguità si possono quindi riconoscere importanti caratteristiche della risoluzione in distanza e della risoluzione Doppler.
Il filtro adattato serve a rilevare una forma d'onda nota in presenza di rumore con la massima affidabilità possibile. In presenza di rumore bianco, per il segnale corrispondente e all'istante di campionamento previsto, esso fornisce il massimo rapporto segnale/rumore possibile. Dalla posizione temporale del massimo in uscita si può determinare il tempo di propagazione del segnale ricevuto. Se la frequenza del segnale ricevuto viene modificata per effetto Doppler, la risposta del filtro può cambiare. La risposta impulsiva di un filtro adattato è:


(1)
- s* = complesso coniugato del segnale trasmesso s;
- T = istante scelto per il massimo della risposta del filtro;
- t = istante attuale
Consideriamo dapprima un segnale ricevuto r(t), che è soltanto una copia traslata nel tempo del segnale trasmesso noto in banda base. Esso quindi non presenta ancora alcuno spostamento Doppler. La risposta χ(τ) del filtro adattato è allora:


(2)
Per semplicità è stato scelto T = 0. Nel caso di un bersaglio radar in movimento, il segnale ricevuto può presentare anche uno spostamento Doppler. Il segnale può quindi essere descritto nel modo seguente:


(3)
Sostituendo questo segnale ricevuto nell'equazione 2, si ottiene la definizione della funzione di ambiguità:


(4)
Per fD = 0, l'espressione diventa e⁰ = 1. Pertanto, a meno della convenzione matematica adottata, la funzione di ambiguità corrisponde alla funzione di autocorrelazione del segnale trasmesso s(t). In questo caso si esamina soltanto quanto il segnale corrisponda a una copia di sé stesso traslata nel tempo.
Quando la frequenza Doppler è diversa da zero, il filtro adattato originale non è più esattamente adattato alla forma d'onda modificata. La risposta del filtro dipende ora sia dal tempo di propagazione del segnale sia dallo spostamento Doppler. A seconda della forma d'onda, il massimo in uscita può diminuire e il rapporto segnale/rumore raggiungibile può ridursi. La funzione di ambiguità mostra quanto un filtro sia sensibile a tali scostamenti.
In alcune applicazioni vengono impiegati anche filtri non perfettamente adattati (mismatched filter, MMF). Essi possono servire, ad esempio, a sopprimere i massimi secondari indesiderati della risposta del filtro. A questo scopo può essere necessario accettare una riduzione del massimo rapporto segnale/rumore raggiungibile. La funzione di ambiguità aiuta a valutare le caratteristiche di diverse forme d'onda e di differenti configurazioni dei filtri.
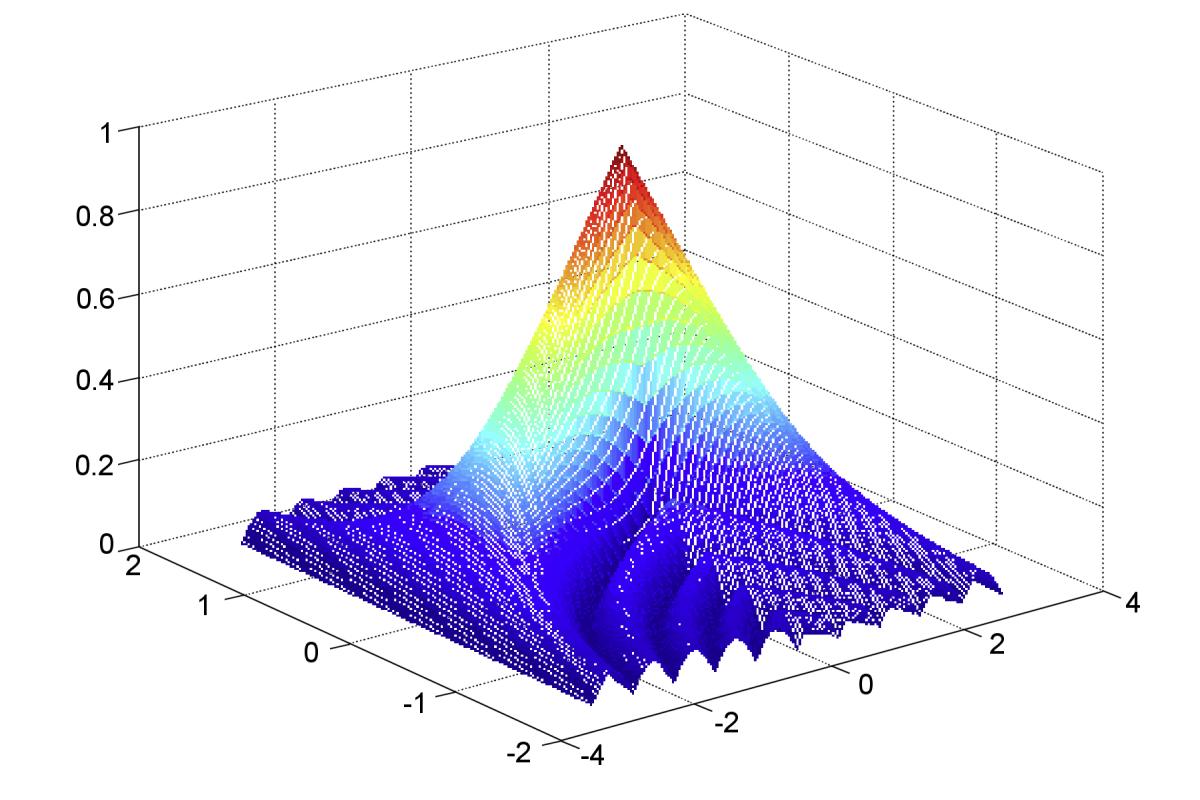
Figura 1: Funzione di ambiguità per un impulso rettangolare della durata di 2 s (simulazione con MATLAB)

Figura 1: Funzione di ambiguità per un impulso rettangolare della durata di 2 s (simulazione con MATLAB)
Funzione di ambiguità di un impulso rettangolare
La figura 1 mostra la funzione di ambiguità come una superficie tridimensionale. I due assi orizzontali rappresentano lo spostamento temporale e la frequenza Doppler. L'altezza della superficie indica l'intensità della risposta del filtro adattato a un segnale con la corrispondente combinazione di ritardo e frequenza Doppler. Per un segnale che corrisponde esattamente al riferimento, il massimo principale si trova nell'origine. Quanto più la combinazione considerata si allontana dall'origine, tanto più può variare la risposta del filtro.
Come esempio viene utilizzato un impulso rettangolare non modulato. La sua forma è particolarmente semplice e si presta quindi a illustrare il principio fondamentale. La durata di due secondi scelta nella simulazione serve esclusivamente per la rappresentazione. La forma dell'impulso trasmesso da un radar a impulsi convenzionale con un modulatore a commutazione (keyed on/off) può essere descritta nel modo seguente:


(5)
- TPW = durata dell'impulso trasmesso (pulse width)
- t = istante attuale durante il passaggio del segnale attraverso il filtro
Quando questo impulso viene riflesso da un bersaglio radar in movimento, il segnale di eco può presentare anche una frequenza Doppler. Il segnale corrispondente è:


(6)
Per questo impulso rettangolare si ottiene quindi la seguente funzione di ambiguità:


(7)

Figura 2: Curve di livello della funzione di ambiguità di un impulso rettangolare non modulato (simulazione con MATLAB)

Figura 2: Curve di livello della funzione di ambiguità di un impulso rettangolare non modulato (simulazione con MATLAB)

Figura 3: Funzione di ambiguità, sezione lungo la retta τ = 0

In una rappresentazione tridimensionale come quella della figura 1,
è difficile leggere valori esatti.
Per questo si utilizzano anche rappresentazioni bidimensionali con curve di livello, come nella figura 2.
Le curve collegano punti che presentano la stessa intensità della risposta del filtro.
In questo modo è più facile riconoscere quanto rapidamente diminuisca la risposta del filtro
quando varia il tempo di propagazione del segnale o la frequenza Doppler.
Un'altra possibilità consiste nell'esaminare una singola sezione della funzione di ambiguità. Una sezione lungo la retta fD = 0 mostra la dipendenza dallo spostamento temporale. Nel caso di un impulso rettangolare non modulato, il modulo della risposta del filtro presenta un andamento triangolare, noto dalla funzione di autocorrelazione dell'impulso rettangolare.
La figura 3 mostra invece una sezione lungo la retta τ = 0. Lo spostamento temporale rimane quindi costante, mentre varia la frequenza Doppler. La rappresentazione mostra quanto il filtro adattato sia sensibile a uno scostamento di frequenza. Diventa così evidente perché non tutti gli spostamenti Doppler producano la stessa risposta del filtro.
Proprietà della funzione di ambiguità
Dalla funzione di ambiguità si possono ricavare alcune proprietà generali. Nelle equazioni seguenti si utilizza una funzione di ambiguità normalizzata a un'energia del segnale pari a 1.
- Il modulo della funzione di ambiguità normalizzata raggiunge il valore massimo di 1 nell'origine
(per τ = 0 e fᴅ = 0).
In nessun altro punto il suo modulo può essere maggiore.
Questo corrisponde al caso in cui il segnale ricevuto coincide esattamente con il segnale di riferimento.


- L'integrale del quadrato del modulo della funzione di ambiguità rimane costante
quando l'energia del segnale non cambia.
Se l'energia del segnale viene normalizzata in modo appropriato, il risultato è uguale a uno.
Questa proprietà mostra che la distribuzione della risposta del filtro
in funzione del ritardo e della frequenza Doppler non può essere modificata arbitrariamente.


- Il modulo della funzione di ambiguità presenta una simmetria centrale rispetto all'origine.
Di conseguenza, una combinazione di spostamento temporale positivo e frequenza Doppler positiva
presenta lo stesso modulo quando entrambi i valori cambiano contemporaneamente segno.
La simmetria speculare rispetto a ciascun asse delle coordinate separatamente, invece,
non vale per tutte le forme d'onda.


Nel caso di un impulso rettangolare non modulato si ottiene una rappresentazione particolarmente simmetrica. Per questo motivo, in questo esempio spesso è sufficiente mostrare soltanto una parte della funzione.
La funzione di ambiguità mostra quindi come una forma d'onda radar reagisca alle differenze nel tempo di propagazione e nella frequenza Doppler. Un lobo principale stretto nella direzione del ritardo favorisce la distinzione tra bersagli situati a distanze molto vicine. Un lobo principale stretto nella direzione Doppler, invece, è importante per distinguere frequenze Doppler differenti. Le proprietà più importanti dipendono dal compito assegnato al radar.
Bibliografia di approfondimento:
- Nadav Levanon, Eli Mozeson: Radar Signals, Wiley-IEEE Press, 2004, ISBN 978-0-471-47378-7, capitolo 3 «Ambiguity Function», pp. 34–52, Wiley Online Library
- Nadav Levanon: Radar Principles (Extended), materiale didattico dell'Università di Tel Aviv, in particolare «Matched filter» e «Ambiguity function», Diapositive delle lezioni