
Узгоджений фільтр
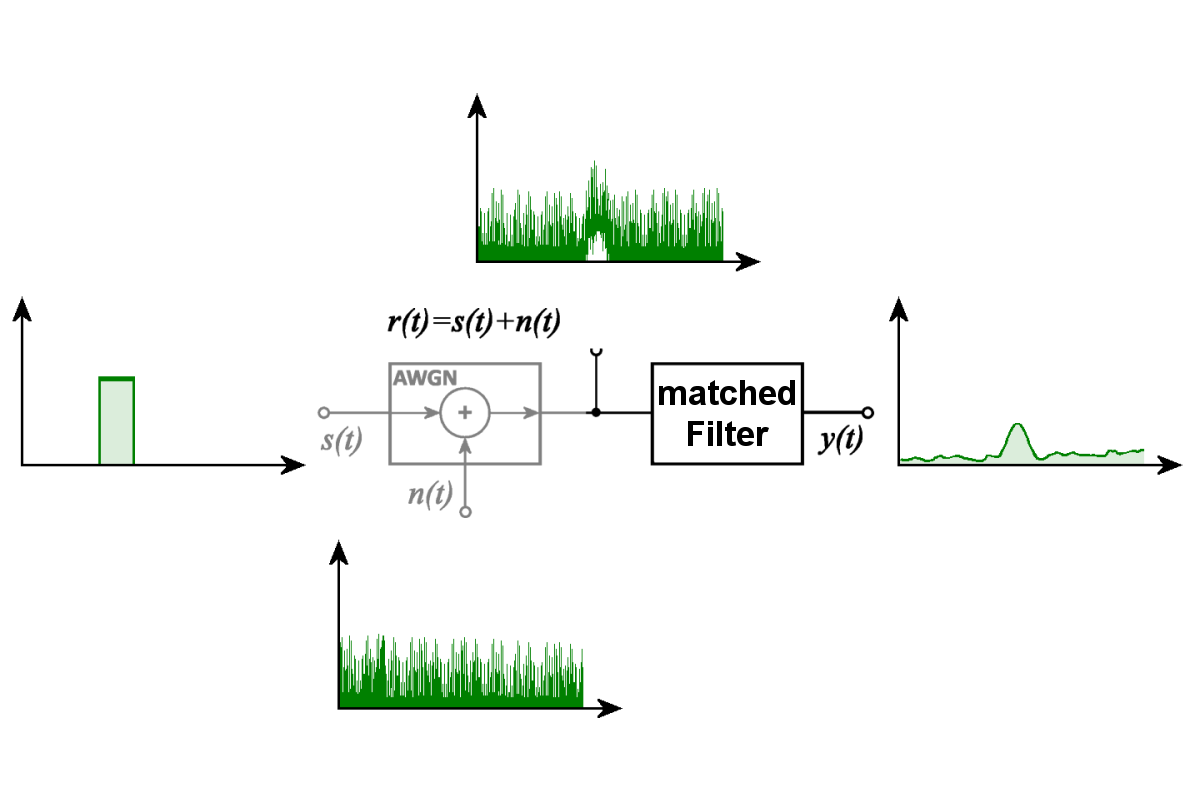
Рис. 1: Узгоджений фільтр виділяє відомий сигнал на тлі адитивного білого гаусового шуму (AWGN).
Узгоджений фільтр
Узгоджений фільтр (англ. Matched Filter, який також називають оптимальним фільтром) — це фільтр, узгоджений із певною формою сигналу, яку вважають заздалегідь відомою. Його використовують для виявлення такого сигналу навіть тоді, коли він маскується шумом. За визначених умов він забезпечує максимальне відношення сигнал/шум (англ. signal-to-noise ratio, SNR) на виході фільтра у певний момент дискретизації. Ця оптимальність справедлива для прийнятої форми сигналу за наявності адитивного білого шуму. Узгоджений фільтр також можна використовувати для визначення часового положення і, за відповідних умов, амплітуди прийнятого сигналу.
- Принцип роботи узгодженого фільтра
- Чому форма радіолокаційного ехо-сигналу невідома?
- Вплив доплерівської частоти
- Банки фільтрів і паралельна обробка сигналів
- Узгоджений фільтр під час стиснення імпульсів
- Неузгоджений фільтр
- Узгоджений приймач
- Значення для обробки радіолокаційних сигналів
 Відеоверсія
На рисунку 1 цей принцип показано на ідеалізованому прикладі. Відомий прямокутний імпульс s(t) накладається на шумовий сигнал n(t). При цьому припускають, що шум є адитивним білим гаусовим шумом (англ. Additive White Gaussian Noise, AWGN). Отже, результуючий прийнятий сигнал r(t) містить як початковий імпульс, так і шум. На тлі шуму імпульс стає майже нерозрізненним. Проте після обробки узгодженим фільтром на його виході виникає чітко виражений максимум. Шум при цьому не усувається повністю, а відомий сигнал виділяється на шумовому тлі.
Принцип роботи узгодженого фільтра
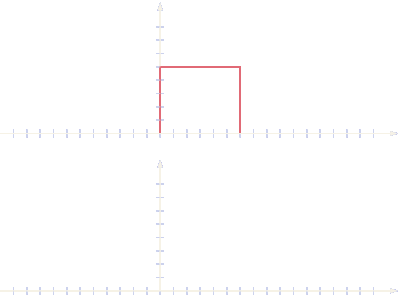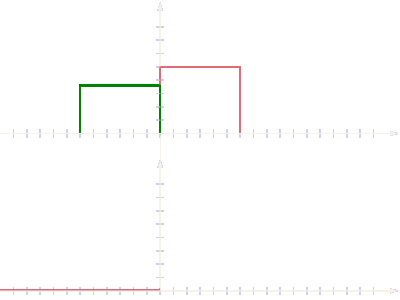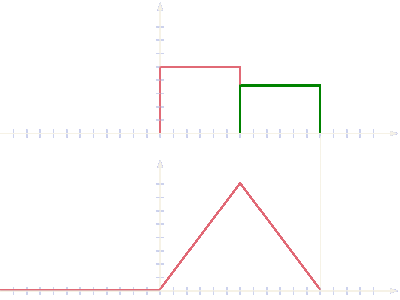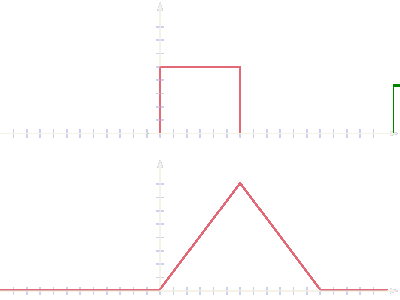
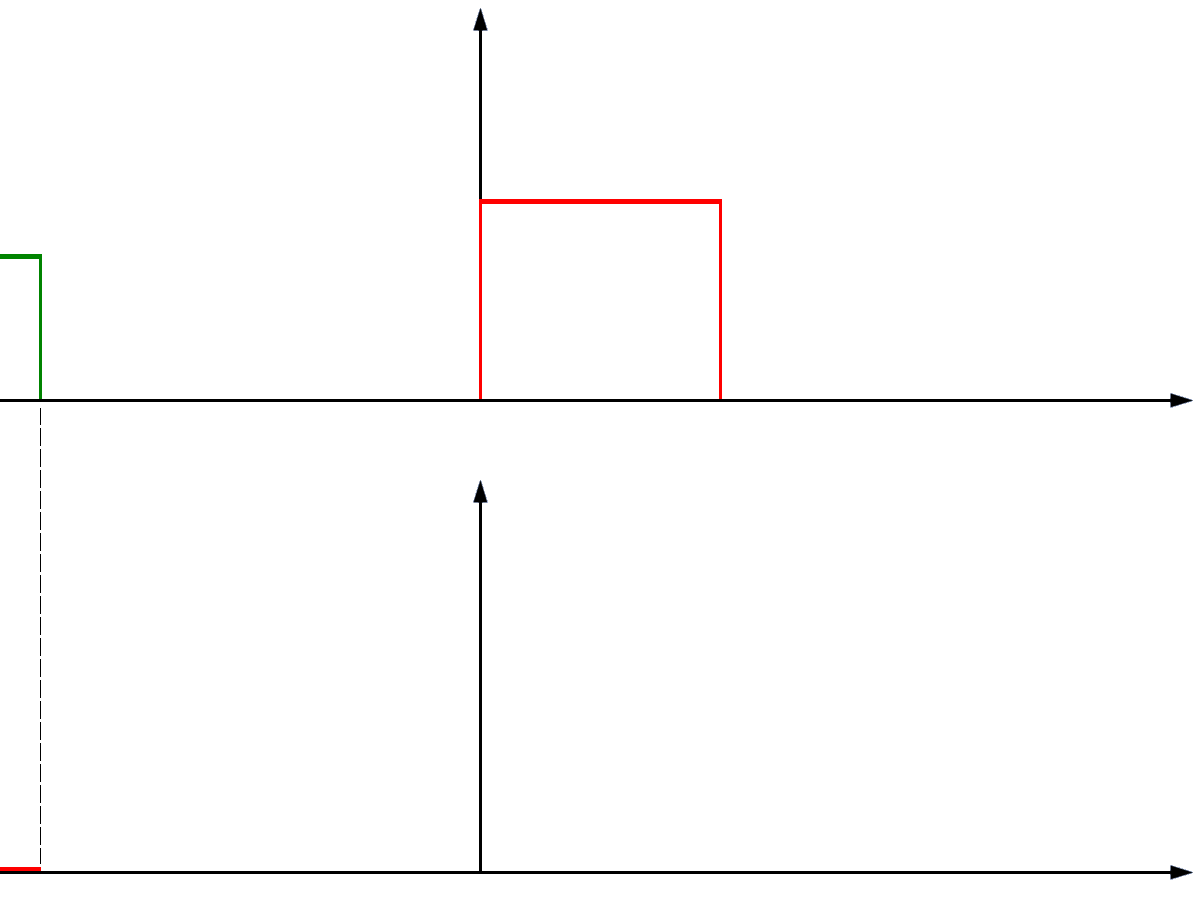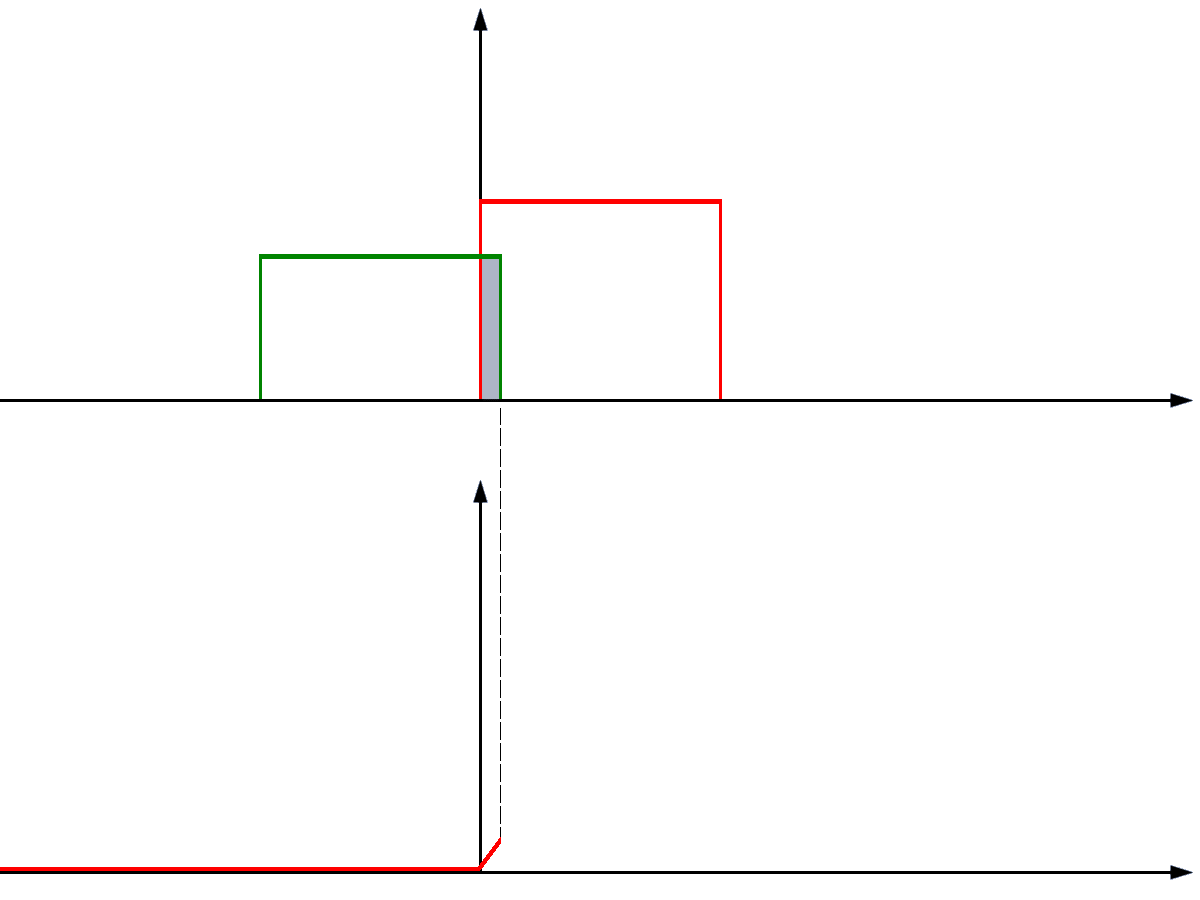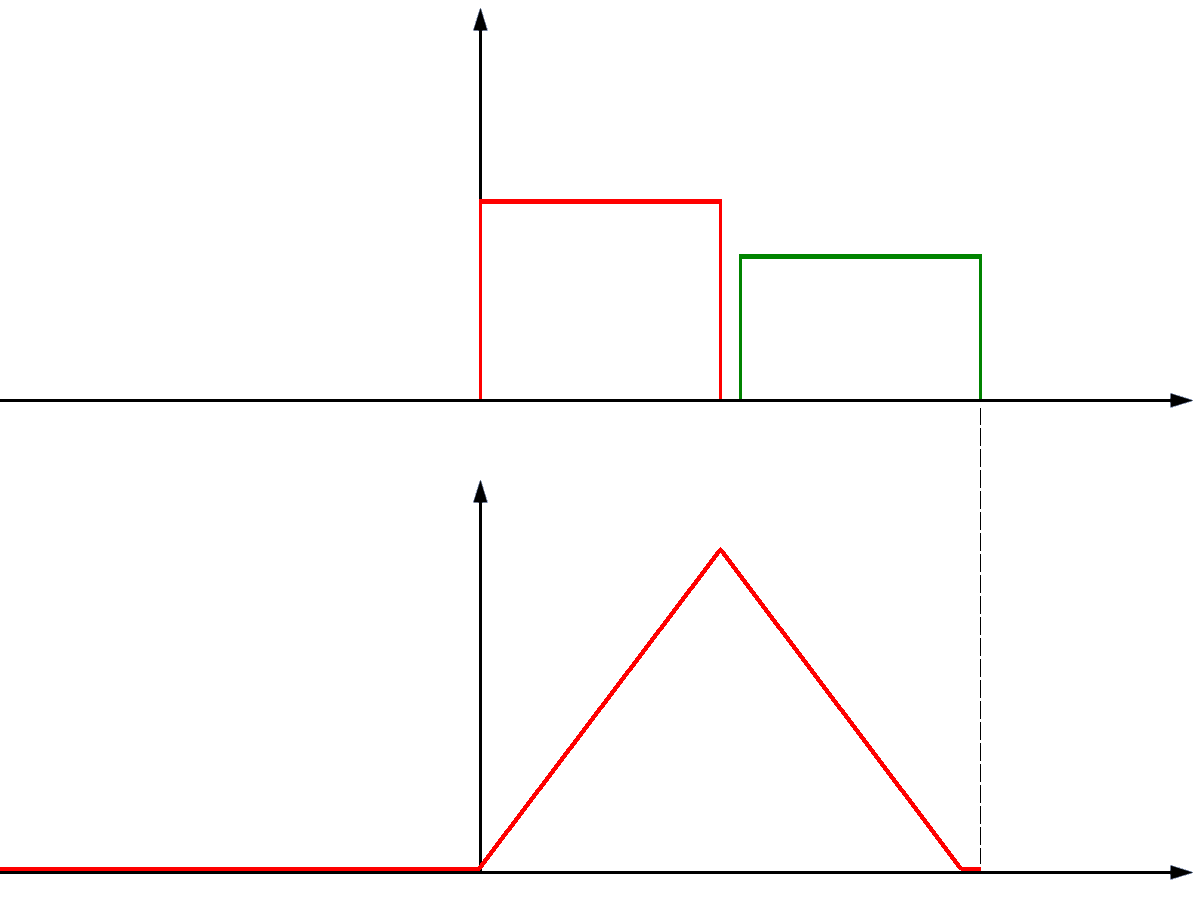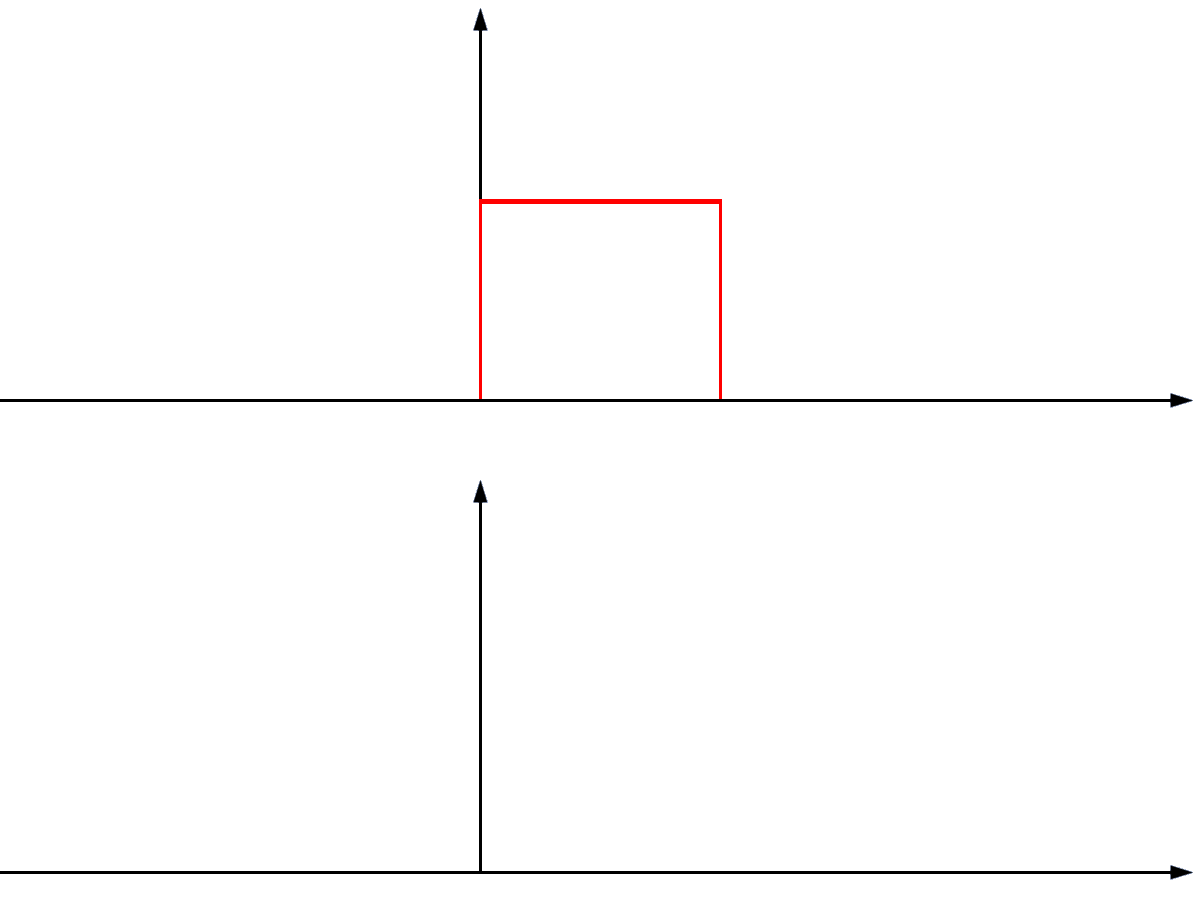
Принцип роботи узгодженого фільтра ґрунтується на порівнянні прийнятого сигналу з відомою формою сигналу. Для цього прийнятий сигнал фільтрують за допомогою оберненої в часі версії опорного сигналу, яку у випадку комплексних сигналів додатково комплексно спряжують. Ця операція відповідає взаємній кореляції. Під час обчислення відносне часове положення двох сигналів змінюють і для кожного часового зсуву визначають значення кореляції.
Рисунок 2Простий уявний експеримент ілюструє цей процес на прикладі ідеального прямокутного імпульсу. Доки два однакові прямокутні імпульси не перекриваються в часі, їхній внесок у кореляцію дорівнює нулю. Зі збільшенням перекриття значення кореляції зростає. За повного збігу імпульсів у часі воно досягає максимуму. При подальшому зсуві значення кореляції знову зменшується. Тому кореляційний відгук двох однакових ідеальних прямокутних імпульсів має трикутну форму.
Для складніших форм сигналів порівняння виконують за тим самим математичним принципом. Максимум кореляції вказує на часовий зсув, за якого прийнятий сигнал найкраще відповідає припущеній формі сигналу. За цим часовим зсувом можна, наприклад, визначити час поширення радіолокаційного ехо-сигналу. Водночас енергія відомої складової сигналу об'єднується таким чином, щоб за припущених умов забезпечити якомога сприятливіше відношення сигнал/шум. Однак це не означає, що всі інші характеристики прийнятого сигналу також оцінюються оптимальним чином.
Чому форма радіолокаційного ехо-сигналу невідома?
У радіолокаційній станції форма випромінюваного сигналу відома. Натомість форма фактично прийнятого ехо-сигналу зазвичай невідома. Якби ехо-сигнал був лише затриманою й ослабленою копією переданого сигналу, фільтр можна було б оптимально узгодити з цією відомою формою сигналу. Проте за відбиття від реальних радіолокаційних цілей і під час поширення сигнал змінюється.
Саме ці зміни містять інформацію, яку радіолокатор має отримати про ціль. Наприклад, інформація про рух цілі може проявлятися у вигляді доплерівської частоти. Різні центри розсіювання протяжної цілі можуть створювати часткові відбиття з різними часовими затримками, змінюючи тим самим форму й тривалість ехо-імпульсу. Фаза, розподіл амплітуд і поляризація прийнятої хвилі також можуть відрізнятися від відповідних характеристик переданого сигналу.
Додаткові впливи можуть виникати, наприклад, через багатопроменеве поширення, інтерференцію між частковими відбиттями, змінні в часі відбивні властивості або рух окремих частин цілі. Тому прийнятий радіолокаційний ехо-сигнал може складатися з кількох компонентів із різними часами поширення, амплітудами, фазами й доплерівськими частотами. Які з цих властивостей важливі для обробки сигналу, залежить від конкретного завдання радіолокаційної станції.
Інформацію про ціль, яку отримують із цих відмінностей, докладніше розглянуто в розділі Інформаційний зміст радіолокаційних сигналів. Звідси випливає принципова проблема узгодженого фільтра: фільтр може бути оптимально узгоджений лише з однією певною припущеною формою сигналу. Якщо фактичний ехо-сигнал відрізняється від цієї форми, початкові умови узгодження вже не виконуються повністю.
Вплив доплерівської частоти
Особливо важливим чинником є ефект Доплера. Радіальна швидкість цілі спричиняє зміну частоти прийнятого ехо-сигналу. Для модульованого переданого імпульсу такий частотний зсув може призвести до того, що часові фазові співвідношення прийнятого сигналу більше не відповідатимуть формі сигналу, передбаченій у фільтрі. Унаслідок цього максимум кореляції може зменшитися або змінити своє часове положення.
Ступінь впливу доплерівської частоти на результат залежить від використаної форми сигналу та його тривалості. Деякі форми сигналів відносно малочутливі до доплерівських зсувів. Для інших навіть невеликі відхилення частоти спричиняють значні зміни відгуку на виході узгодженого фільтра. Цей взаємозв'язок між часовою затримкою та доплерівською частотою описує функція невизначеності.
Особливо наочно ця проблема проявляється під час розпізнавання гелікоптерів. Ехо-сигнал містить не лише доплерівську частоту, зумовлену радіальною швидкістю гелікоптера загалом. Лопаті несного гвинта, що обертаються, створюють додаткові змінні в часі доплерівські компоненти, які називають мікродоплерівськими. Тому результуючий ехо-сигнал не має єдиної доплерівської частоти, на яку можна було б без додаткових заходів оптимально налаштувати один узгоджений фільтр.
Одним із можливих рішень є використання кількох узгоджених фільтрів для різних припущених доплерівських частот. Кожен із цих фільтрів обробляє той самий прийнятий сигнал, але узгоджений з іншим частотним зсувом. Таким чином можна визначити, який із фільтрів за розглянутих припущень забезпечує найкращу відповідність ехо-сигналу.
Банки фільтрів і паралельна обробка сигналів

максимуму
Рис. 3: Паралельне з'єднання кількох узгоджених фільтрів

максимуму
Рис. 2: Паралельне з'єднання кількох узгоджених фільтрів
На рисунку 3На рисунку 2 показано паралельне з'єднання кількох узгоджених фільтрів. Кожен фільтр узгоджений із певним варіантом очікуваної форми сигналу, наприклад, з іншою доплерівською частотою. Потім вихідні сигнали фільтрів порівнюють між собою. Розташована далі схема вибору максимуму (Greatest-Of) може вибрати вихідний сигнал із найбільшим значенням відповідно до використаного критерію оцінювання.
Однак найбільша вихідна амплітуда не за всіх обставин означає найкраще відношення сигнал/шум. Це особливо важливо, коли потужності шуму або коефіцієнти підсилення окремих каналів фільтрації відрізняються. Для коректного порівняння вихідні сигнали фільтрів необхідно відповідним чином нормувати або оцінювати за єдиним критерієм виявлення.
Сучасні радіолокаційні станції можуть одночасно використовувати велику кількість таких фільтрів. Оскільки необхідні операції фільтрації відносно легко реалізувати засобами цифрової обробки сигналів, сьогодні банки фільтрів часто створюють програмно або за допомогою цифрових сигнальних процесорів. Отже, принцип, показаний на рисунку, не обов'язково потребує відповідної кількості окремих аналогових фільтрувальних модулів.
Узгоджений фільтр під час стиснення імпульсів

Рис. 4: Принципова схема стиснення імпульсів – приклад узгодженого фільтра

Рис. 3: Принципова схема стиснення імпульсів – приклад узгодженого фільтра
Рис. 4: Принципова схема стиснення імпульсів – приклад узгодженого фільтра
Одним із важливих застосувань узгодженого фільтра є стиснення імпульсів. При цьому використовують довший переданий імпульс, частота або фаза якого змінюється протягом імпульсу за відомим законом модуляції. Прийнятий сигнал обробляють фільтром, узгодженим із цією модуляцією. Енергія сигналу, що міститься в довгому прийнятому імпульсі, завдяки цьому концентрується у відносно вузькому максимумі кореляції.
Принципова схема на рисунку 4рисунку 3 ілюструє один із можливих способів реалізації стиснення імпульсів. Прийнятий сигнал розділяють на кілька частотних піддіапазонів. За допомогою затримок різної тривалості відповідні складові сигналу вирівнюють у часі так, щоб вони надходили до підсумовувальних каскадів якомога одночасніше. Для передбаченої форми сигналу ці складові підсумовуються, утворюючи чітко виражений вихідний імпульс. Таким чином, схема показує один із можливих технічних варіантів реалізації принципу кореляції.
Стиснення імпульсів дає змогу поєднати переваги більшої енергії переданого імпульсу з високою роздільною здатністю за дальністю. Однак необхідно, щоб форма сигналу, яку використовують для фільтрації, достатньо добре відповідала фактично прийнятому сигналу. Доплерівський зсув або зміна форми імпульсу можуть впливати на результат. Ступінь цього впливу залежить від обраного виду модуляції.
В ідеалізованому випадку нерухомої точкової цілі прийнятий сигнал можна приблизно розглядати як затриману й ослаблену копію переданого сигналу. Це створює особливо сприятливі умови для узгодженого фільтра. Проте для рухомих або протяжних цілей можуть виникати відхилення, які необхідно враховувати під час проєктування схеми стиснення імпульсів.
Неузгоджений фільтр
Максимально можливе відношення сигнал/шум на виході не завжди є головною метою проєктування. Наприклад, під час стиснення імпульсів бічні максимуми кореляційного відгуку можуть ускладнювати виявлення слабших цілей поблизу сильної цілі. Тому іноді використовують фільтри, передавальна функція яких навмисно відрізняється від передавальної функції оптимально узгодженого фільтра. Такі фільтри називають неузгодженими фільтрами (Mismatched Filters).
За допомогою неузгодженого фільтра можна, наприклад, зменшити бічні максимуми відгуку під час стиснення імпульсів. Для цього інколи доводиться допустити втрати відношення сигнал/шум порівняно з ідеальним узгодженим фільтром. Отже, йдеться про цілеспрямований компроміс між різними вимогами до обробки сигналів, а не просто про фільтр для додаткової доплерівської частоти.
Особливо високі вимоги до придушення часових бічних пелюсток можуть виникати, наприклад, у метеорологічних радіолокаторах. У них необхідно не лише виявляти окремі цілі, а й якомога точніше вимірювати просторовий розподіл зворотного розсіювання. Часові бічні пелюстки можуть призводити до того, що сильні відбиття від опадів нібито поширюються на сусідні інтервали дальності, спотворюючи результати вимірювань. У таких завданнях низька потужність бічних пелюсток може бути важливішою за теоретично максимально можливе відношення сигнал/шум.
Узгоджений приймач
Принцип узгодження можна застосувати й до всього приймального тракту. При цьому враховують не лише властивості окремого фільтра, а й, наприклад, смугу пропускання та шумові характеристики приймальних кіл. Для різних прийнятих сигналів можуть бути доцільними різні налаштування смуги пропускання приймача.
Приймач, узгоджений таким чином із передбаченою формою сигналу та умовами приймання, називають узгодженим приймачем (Matched Receiver). Цей термін означає оптимізацію всієї приймальної системи для певного завдання. Однак і в цьому випадку таке узгодження є оптимальним лише за припущених умов щодо сигналу та шуму.
Значення для обробки радіолокаційних сигналів
Узгоджений фільтр є важливим методом підвищення ефективності виявлення слабких сигналів на тлі шуму. Його головна перевага полягає у використанні відомої часової структури очікуваного сигналу під час обробки. Проте він не може бути одночасно оптимально узгодженим з усіма можливими змінами невідомого ехо-сигналу.
Тому на практиці залежно від завдання застосовують банки фільтрів, різні моделі сигналів або додаткові методи обробки. При цьому необхідно розрізняти максимально надійне виявлення цілі та отримання додаткової інформації з її ехо-сигналу. Зміна прийнятого сигналу може означати небажане розузгодження для певного узгодженого фільтра, але водночас містити цінну інформацію про властивості або рух цілі.
Для експериментального дослідження роботи узгодженого фільтра можна скористатися симулятором узгодженого фільтра з різними прикладами вхідних сигналів. У ньому також можна досліджувати самостійно задані форми сигналів.