
Filtru adaptat
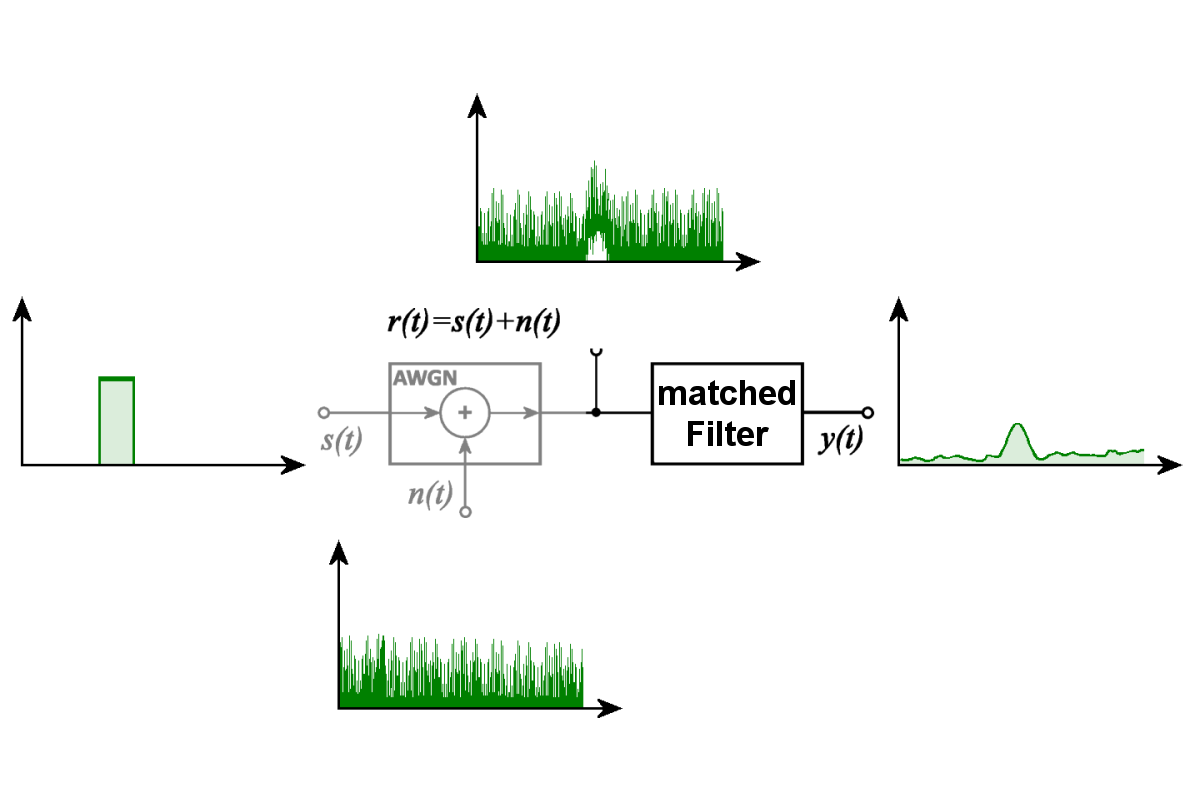
Figura 1: Un filtru adaptat evidențiază un semnal cunoscut pe fondul zgomotului alb gaussian aditiv (AWGN).
Figura 1: Un filtru adaptat evidențiază un semnal cunoscut pe fondul zgomotului alb gaussian aditiv (AWGN).
Filtru adaptat
Un filtru adaptat (în engleză: Matched Filter, numit și filtru optim) este un filtru adaptat la o anumită formă de undă, presupusă a fi cunoscută în prealabil. Acesta este utilizat pentru detectarea unui astfel de semnal chiar și atunci când este acoperit de zgomot. În condiții definite, el maximizează raportul semnal-zgomot (în engleză: signal-to-noise ratio, SNR) la ieșirea filtrului, într-un anumit moment de eșantionare. Această proprietate de optimalitate este valabilă pentru forma de undă presupusă, în prezența zgomotului alb aditiv. Filtrul adaptat poate fi utilizat și pentru determinarea poziției în timp și, în anumite condiții, a amplitudinii unui semnal recepționat.
- Principiul de funcționare al unui filtru adaptat
- De ce nu este cunoscută forma semnalului unui ecou radar?
- Influența frecvenței Doppler
- Bancuri de filtre și prelucrarea paralelă a semnalelor
- Filtrul adaptat în compresia impulsurilor
- Filtrul neadaptat
- Receptorul adaptat
- Importanța pentru prelucrarea semnalelor radar
 Versiune video
Figura 1 ilustrează acest principiu printr-un exemplu idealizat. Un impuls dreptunghiular cunoscut s(t) este suprapus peste un semnal de zgomot n(t). În acest caz, se presupune că zgomotul este un zgomot alb gaussian aditiv (în engleză: Additive White Gaussian Noise, AWGN). Semnalul recepționat rezultat r(t) conține, așadar, atât impulsul inițial, cât și zgomotul. În semnalul perturbat de zgomot, impulsul aproape că nu mai poate fi recunoscut. După prelucrarea prin filtrul adaptat, la ieșirea acestuia apare însă un maxim bine definit. Zgomotul nu este eliminat complet, ci semnalul cunoscut este evidențiat față de fondul de zgomot.
Principiul de funcționare al unui filtru adaptat
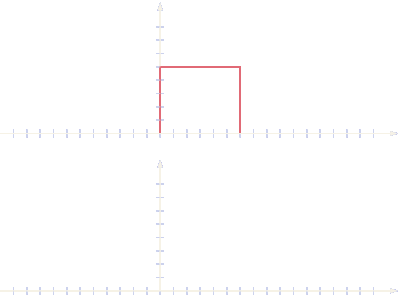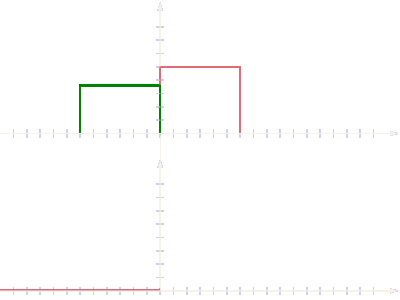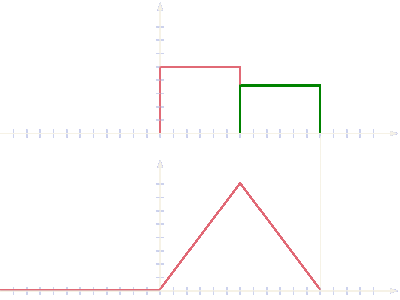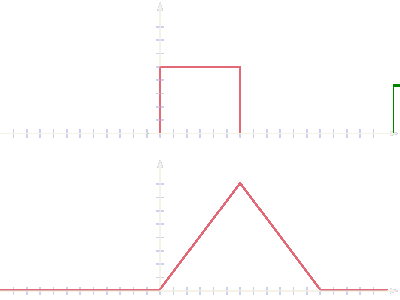
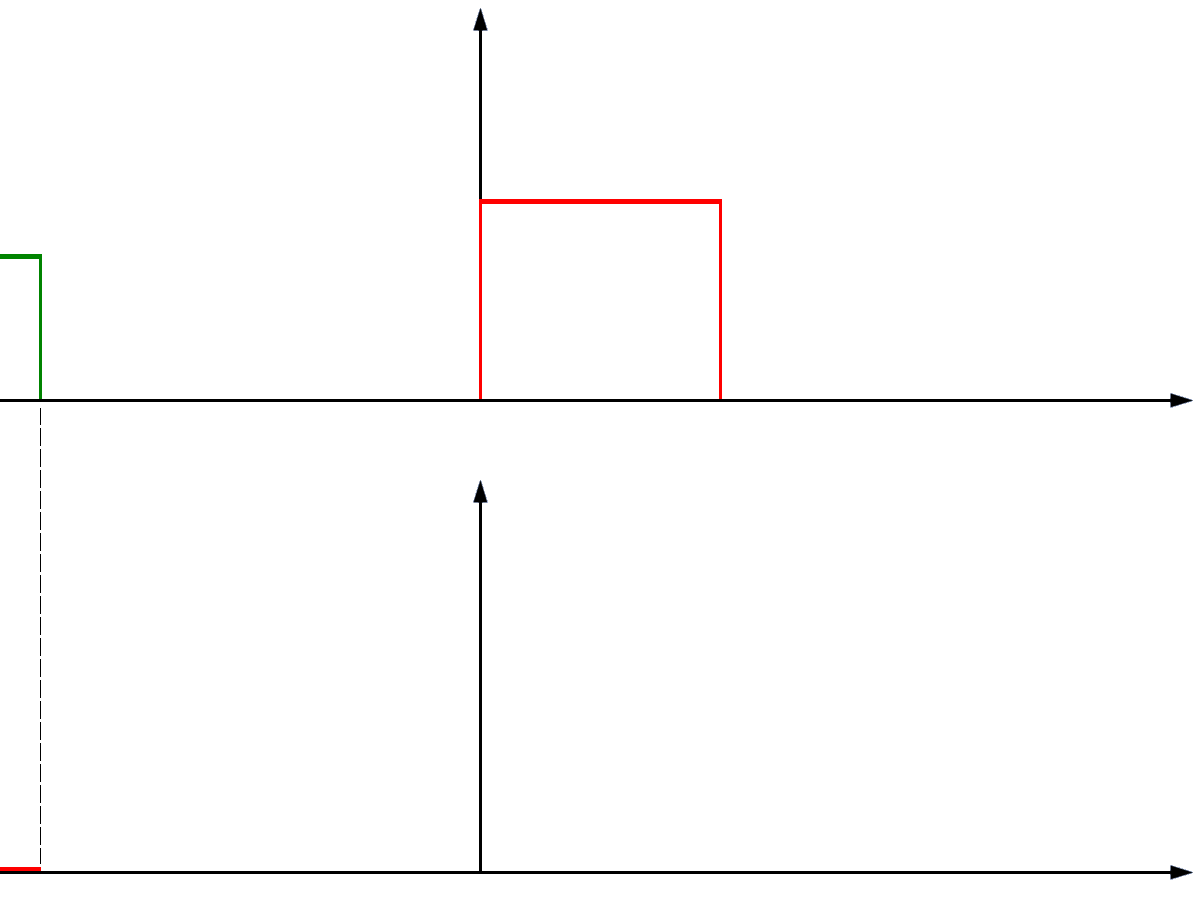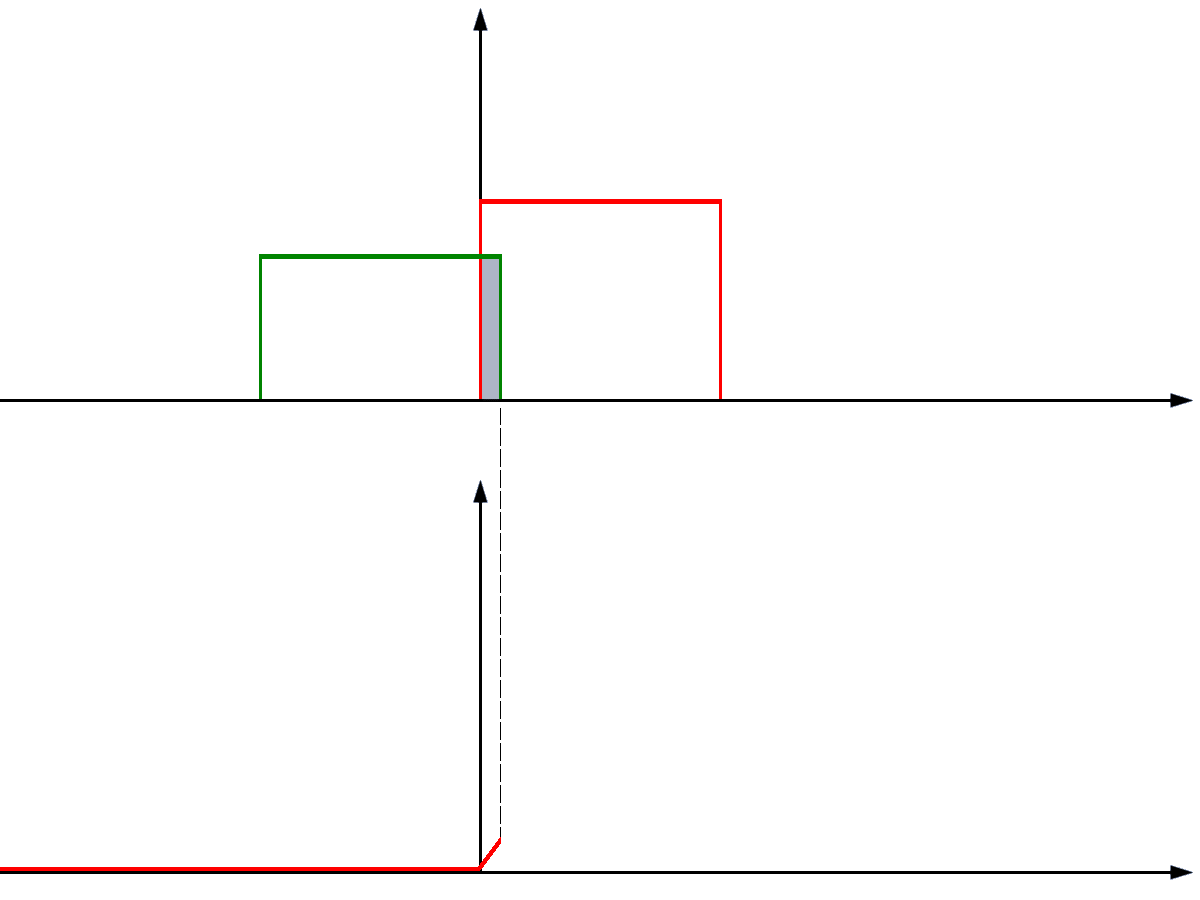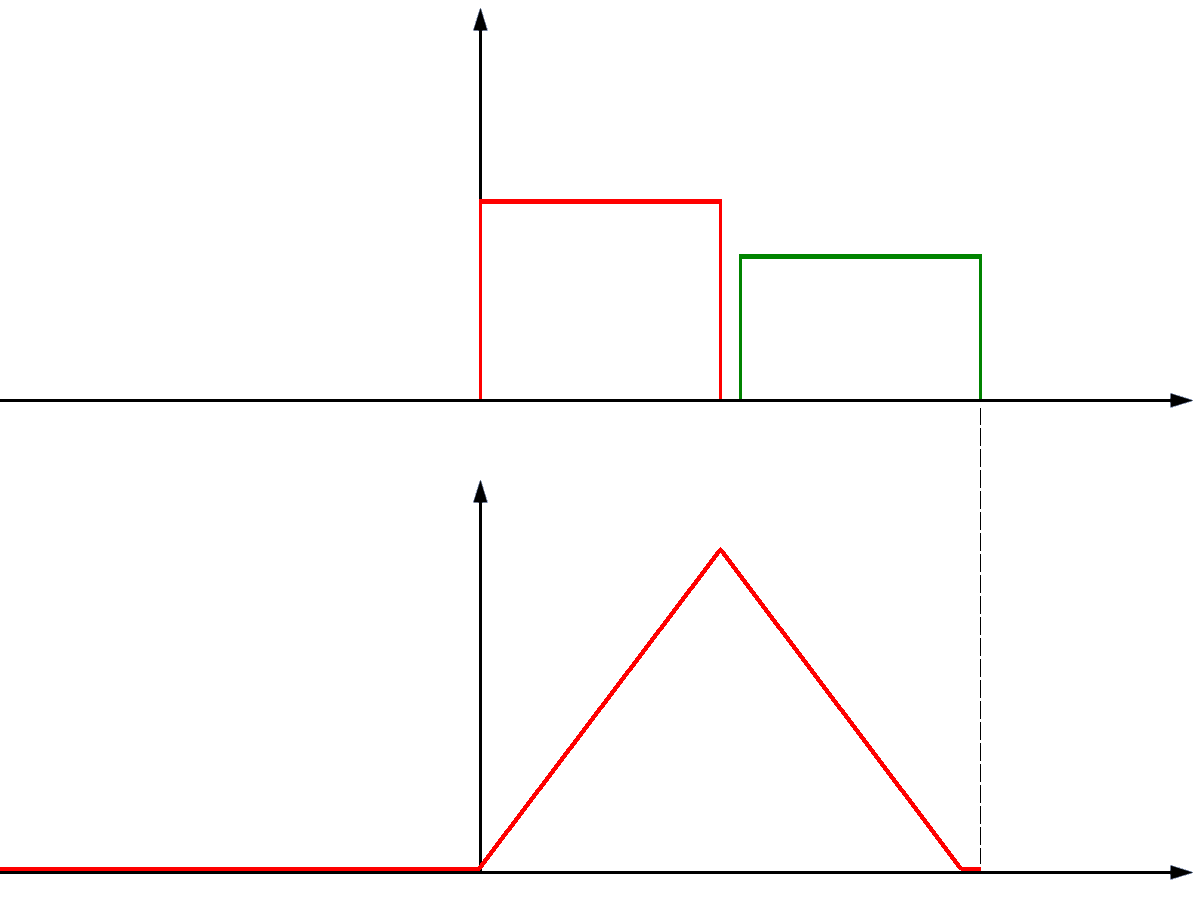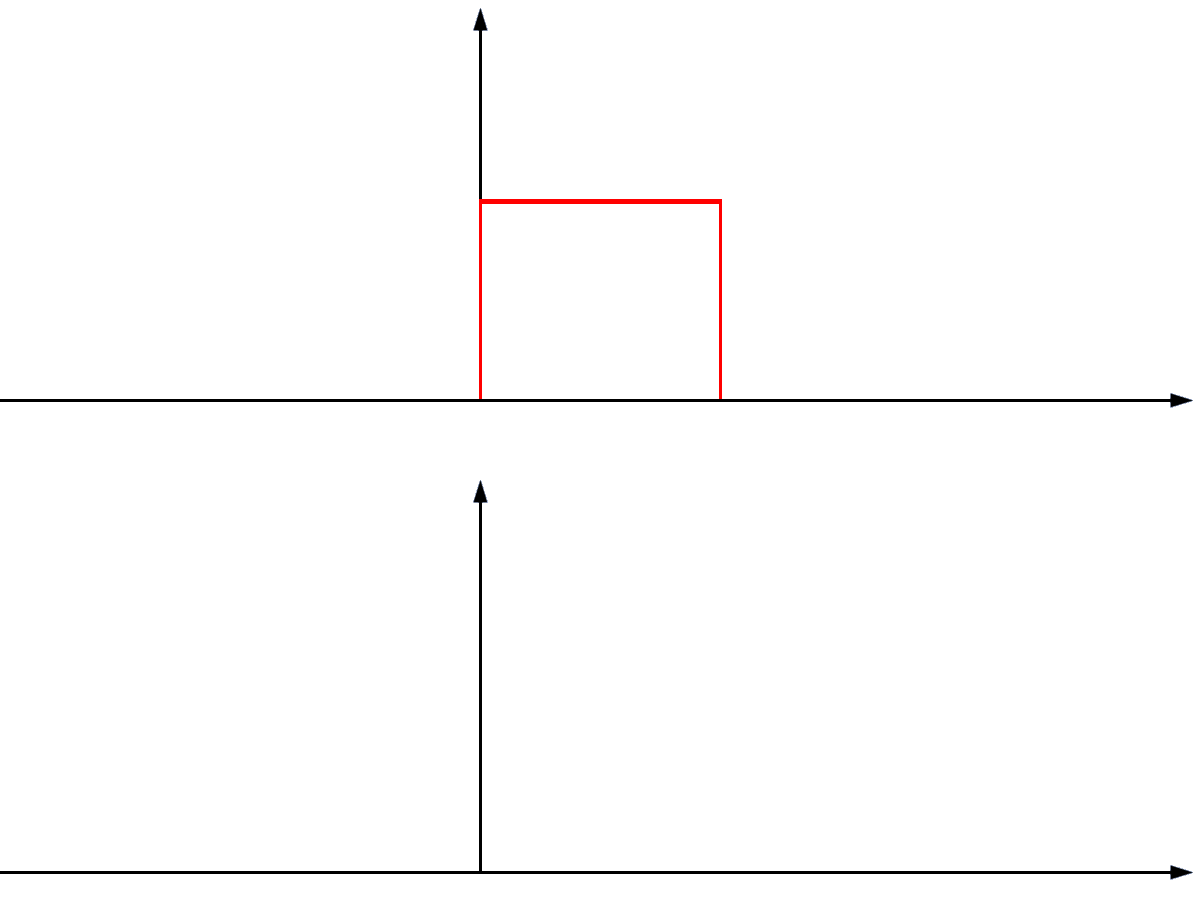
Funcționarea filtrului adaptat se bazează pe compararea unui semnal recepționat cu o formă de undă cunoscută. În acest scop, semnalul recepționat este filtrat cu o versiune inversată în timp a semnalului de referință, care, în cazul semnalelor complexe, este și conjugată complex. Această operație corespunde unei corelații încrucișate. În timpul calculului, poziția relativă în timp a celor două semnale este deplasată, iar pentru fiecare deplasare se determină o valoare a corelației.
Figura 2Un experiment de gândire simplu ilustrează acest proces folosind un impuls dreptunghiular ideal. Atât timp cât două impulsuri dreptunghiulare identice nu se suprapun în timp, contribuția lor la corelație este nulă. Pe măsură ce suprapunerea crește, crește și valoarea corelației. La suprapunerea temporală completă, aceasta atinge valoarea maximă. La deplasarea în continuare a unuia dintre impulsuri, valoarea scade din nou. Prin urmare, răspunsul de corelație al două impulsuri dreptunghiulare ideale identice are formă triunghiulară.
În cazul unor forme de undă mai complexe, comparația se realizează după același principiu matematic. Maximul corelației indică deplasarea temporală la care semnalul recepționat corespunde cel mai bine formei de undă presupuse. Din această deplasare se poate determina, de exemplu, timpul de propagare al unui ecou radar. În același timp, energia componentei cunoscute a semnalului este combinată astfel încât, în condițiile presupuse, să se obțină un raport semnal-zgomot cât mai favorabil. Acest lucru nu înseamnă însă că toate celelalte proprietăți ale semnalului recepționat sunt evaluate în mod optim.
De ce nu este cunoscută forma semnalului unui ecou radar?
Într-un sistem radar, forma semnalului emis este cunoscută. În schimb, forma semnalului ecou recepționat efectiv este, în general, necunoscută. Dacă ecoul ar fi doar o copie întârziată și atenuată a semnalului emis, filtrul ar putea fi adaptat optim la această formă de undă cunoscută. În cazul țintelor radar reale, reflexia și propagarea modifică însă semnalul emis.
Tocmai aceste modificări conțin informațiile pe care radarul trebuie să le obțină despre țintă. Informația privind mișcarea țintei se poate manifesta, de exemplu, printr-o frecvență Doppler. Diferitele centre de împrăștiere ale unei ținte extinse pot produce reflexii parțiale cu întârzieri temporale diferite, modificând astfel forma și durata impulsului ecou. Faza, distribuția amplitudinilor și polarizarea undei recepționate pot fi, de asemenea, diferite de cele ale semnalului emis.
Alte influențe apar, de exemplu, din cauza propagării pe căi multiple, a interferențelor dintre reflexiile parțiale, a proprietăților de reflexie variabile în timp sau a mișcării unor părți ale țintei. Prin urmare, un ecou radar recepționat poate fi alcătuit din mai multe componente ale semnalului, cu timpi de propagare, amplitudini, faze și frecvențe Doppler diferite. Care dintre aceste proprietăți sunt importante pentru prelucrarea semnalului depinde de sarcina specifică a sistemului radar.
Informațiile despre țintă obținute din aceste diferențe sunt prezentate mai detaliat în capitolul Conținutul informațional al semnalelor radar. De aici rezultă o problemă fundamentală pentru filtrul adaptat: un filtru poate fi adaptat optim numai la o anumită formă de undă presupusă. Dacă ecoul real diferă de această formă de undă, condițiile inițiale de adaptare nu mai sunt îndeplinite în totalitate.
Influența frecvenței Doppler
O influență deosebit de importantă o are efectul Doppler. Viteza radială a țintei provoacă modificarea frecvenței semnalului ecou recepționat. În cazul unui impuls emis modulat, această deplasare de frecvență poate face ca relațiile de fază în timp ale semnalului recepționat să nu mai corespundă formei de undă presupuse de filtru. În consecință, maximul corelației se poate reduce sau își poate modifica poziția temporală.
Măsura în care frecvența Doppler influențează rezultatul depinde de forma de undă utilizată și de durata semnalului. Unele forme de undă sunt relativ puțin sensibile la deplasările Doppler. În cazul altora, chiar și abaterile mici de frecvență produc modificări semnificative ale răspunsului la ieșirea filtrului adaptat. Această relație dintre întârzierea temporală și frecvența Doppler este descrisă de funcția de ambiguitate.
Problema devine deosebit de evidentă la recunoașterea elicopterelor. Semnalul ecou nu conține numai frecvența Doppler produsă de viteza radială a elicopterului în ansamblu. Palele rotorului aflate în rotație generează componente Doppler suplimentare, variabile în timp, cunoscute sub denumirea de micro-Doppler. Prin urmare, semnalul ecou rezultat nu are o singură frecvență Doppler la care un filtru adaptat individual să poată fi acordat optim fără alte măsuri.
O soluție posibilă constă în utilizarea mai multor filtre adaptate pentru diferite frecvențe Doppler presupuse. Fiecare dintre aceste filtre prelucrează același semnal recepționat, dar este adaptat la o altă deplasare de frecvență. Astfel, se poate determina care filtru, dintre ipotezele analizate, oferă cea mai bună corespondență cu semnalul ecou.
Bancuri de filtre și prelucrarea paralelă a semnalelor

a maximului
Figura 3: Conectarea în paralel a mai multor filtre adaptate

a maximului
Figura 2: Conectarea în paralel a mai multor filtre adaptate
Figura 3Figura 2 prezintă conectarea în paralel a mai multor filtre adaptate. Fiecare filtru este adaptat la o anumită variantă a formei de undă așteptate, de exemplu, la o altă frecvență Doppler. Semnalele de ieșire sunt apoi comparate între ele. Un circuit de selecție a maximului (Greatest-Of) amplasat în aval poate selecta semnalul de ieșire cu cea mai mare valoare, conform criteriului de evaluare utilizat.
Totuși, cea mai mare amplitudine la ieșire nu înseamnă întotdeauna și cel mai bun raport semnal-zgomot. Acest lucru este valabil mai ales atunci când puterile zgomotului sau amplificările diferitelor ramuri de filtrare nu sunt identice. Pentru o comparație relevantă, ieșirile filtrelor trebuie normalizate corespunzător sau evaluate după un criteriu comun de detecție.
Sistemele radar moderne pot utiliza simultan un număr mare de astfel de filtre. Deoarece operațiile de filtrare necesare pot fi realizate relativ ușor prin prelucrarea digitală a semnalelor, bancurile de filtre sunt implementate astăzi frecvent prin software sau cu ajutorul procesoarelor digitale de semnal. Prin urmare, principiul reprezentat în figură nu necesită neapărat un număr corespunzător de module analogice de filtrare separate.
Filtrul adaptat în compresia impulsurilor

Figura 4: Schema de principiu a unui circuit de compresie a impulsurilor – exemplu de filtru adaptat

Figura 3: Schema de principiu a unui circuit de compresie a impulsurilor – exemplu de filtru adaptat
Figura 4: Schema de principiu a unui circuit de compresie a impulsurilor – exemplu de filtru adaptat
O aplicație importantă a filtrului adaptat este compresia impulsurilor. În această tehnică se utilizează un impuls emis cu o durată mai mare, a cărui frecvență sau fază variază pe durata impulsului după o lege de modulație cunoscută. Semnalul recepționat este prelucrat cu un filtru adaptat la această modulație. Energia semnalului conținută în impulsul recepționat de durată mare este astfel concentrată într-un maxim de corelație relativ îngust.
Schema de principiu din figura 4figura 3 ilustrează o posibilă realizare a compresiei impulsurilor. Semnalul recepționat este împărțit în mai multe subbenzi de frecvență. Prin întârzieri diferite, componentele corespunzătoare ale semnalului sunt aliniate în timp, astfel încât să ajungă la etajele de însumare cât mai simultan posibil. Pentru forma de undă prevăzută, aceste componente se adună și formează un impuls de ieșire bine definit. Schema prezintă astfel o posibilă implementare tehnică a principiului corelației.
Compresia impulsurilor permite combinarea avantajelor unei energii mai mari a impulsului emis cu o bună putere de rezoluție în distanță. Totuși, este necesar ca forma de undă utilizată pentru filtrare să corespundă suficient de bine semnalului recepționat efectiv. O deplasare Doppler sau o modificare a formei impulsului poate influența rezultatul. Amploarea acestei influențe depinde de modulația aleasă.
În cazul idealizat al unei ținte punctiforme staționare, semnalul recepționat poate fi considerat aproximativ o copie întârziată și atenuată a semnalului emis. Aceasta asigură condiții deosebit de favorabile pentru un filtru adaptat. În cazul țintelor mobile sau extinse pot apărea însă abateri care trebuie luate în considerare la proiectarea circuitului de compresie a impulsurilor.
Filtrul neadaptat
Raportul semnal-zgomot maxim la ieșire nu este întotdeauna cel mai important obiectiv de proiectare. În cazul compresiei impulsurilor, maximele secundare ale răspunsului de corelație pot îngreuna, de exemplu, detectarea unor ținte mai slabe aflate în apropierea unei ținte puternice. De aceea, uneori se utilizează filtre a căror funcție de transfer diferă în mod intenționat de cea a unui filtru adaptat optim. Astfel de filtre sunt denumite filtre neadaptate (Mismatched Filters).
Cu ajutorul unui filtru neadaptat pot fi reduse, de exemplu, maximele secundare ale răspunsului de compresie a impulsurilor. Pentru aceasta poate fi necesară acceptarea unei pierderi a raportului semnal-zgomot în comparație cu filtrul adaptat ideal. Este vorba, așadar, despre un compromis deliberat între diferite cerințe ale prelucrării semnalelor, și nu pur și simplu despre un filtru destinat unei frecvențe Doppler suplimentare.
Cerințe deosebit de stricte privind suprimarea lobilor secundari temporali pot apărea, de exemplu, în cazul radarelor meteorologice. Acestea nu trebuie doar să detecteze ținte individuale, ci și să măsoare cât mai precis distribuția spațială a retroîmprăștierii. Lobii secundari temporali pot face ca ecourile puternice ale precipitațiilor să apară aparent și în intervalele de distanță învecinate, denaturând astfel rezultatele măsurătorilor. În asemenea aplicații, o putere redusă a lobilor secundari poate fi mai importantă decât obținerea raportului semnal-zgomot maxim teoretic.
Receptorul adaptat
Principiul adaptării poate fi aplicat și întregului lanț de recepție. În acest caz nu sunt luate în considerare doar proprietățile unui singur filtru, ci, de exemplu, și lățimea de bandă și caracteristicile de zgomot ale circuitelor receptorului. Pentru diferite semnale recepționate pot fi adecvate reglaje diferite ale lățimii de bandă a receptorului.
Un receptor adaptat în acest mod la forma de undă prevăzută și la condițiile de recepție este denumit receptor adaptat (Matched Receiver). Termenul descrie optimizarea întregului sistem de recepție pentru o anumită sarcină. Și în acest caz, adaptarea este optimă numai în condițiile presupuse privind semnalul și zgomotul.
Importanța pentru prelucrarea semnalelor radar
Filtrul adaptat este o metodă importantă pentru îmbunătățirea detectării semnalelor slabe în prezența zgomotului. Principalul său avantaj constă în utilizarea structurii temporale cunoscute a unui semnal așteptat în timpul prelucrării. Totuși, el nu poate fi adaptat optim și simultan la toate modificările posibile ale unui semnal ecou necunoscut.
În practică, în funcție de sarcină, se utilizează, prin urmare, bancuri de filtre, diferite modele de semnal sau metode suplimentare de prelucrare. Trebuie făcută distincția între detectarea unei ținte cu fiabilitate cât mai mare și obținerea de informații suplimentare din semnalul său ecou. O modificare a semnalului recepționat poate reprezenta o neadaptare nedorită pentru un anumit filtru adaptat, dar poate conține, în același timp, informații valoroase despre proprietățile sau mișcarea țintei.
Cei care doresc să studieze experimental funcționarea unui filtru adaptat pot utiliza un simulator pentru filtre adaptate cu diferite exemple de semnale de intrare. Acolo pot fi analizate și forme de undă definite de utilizator.