
Filtro casado
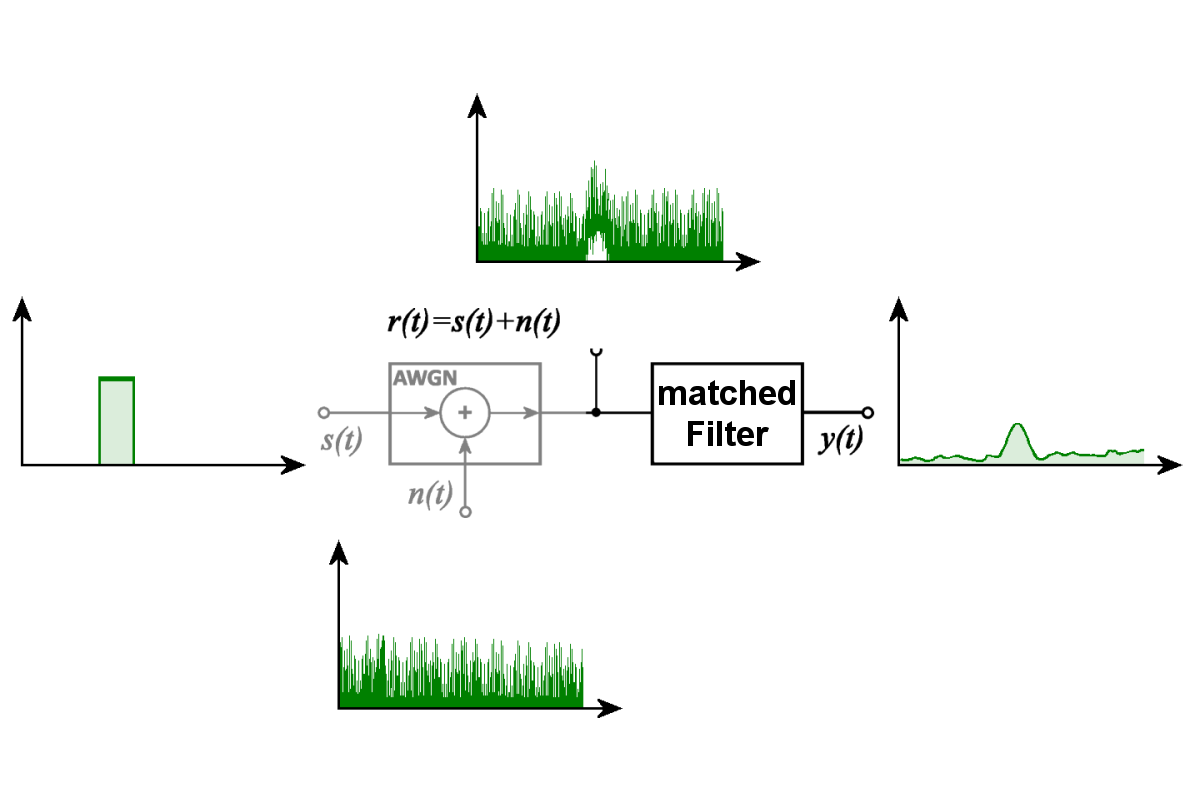
Figura 1: Um filtro casado destaca um sinal conhecido em meio ao ruído branco gaussiano aditivo (AWGN).
Figura 1: Um filtro casado destaca um sinal conhecido em meio ao ruído branco gaussiano aditivo (AWGN).
Filtro casado
Um filtro casado (em inglês: Matched Filter, também chamado de filtro ótimo) é um filtro ajustado a uma determinada forma de onda, considerada previamente conhecida. Ele é utilizado para detectar esse tipo de sinal mesmo quando está sobreposto ao ruído. Sob condições definidas, maximiza a relação sinal-ruído (em inglês: signal-to-noise ratio, SNR) na saída do filtro em um instante específico de amostragem. Essa condição ótima se aplica à forma de onda considerada na presença de ruído branco aditivo. O filtro casado também pode ser utilizado para determinar a posição temporal e, sob condições adequadas, a amplitude de um sinal recebido.
- Princípio de funcionamento de um filtro casado
- Por que a forma de onda de um eco de radar é desconhecida?
- Influência da frequência Doppler
- Bancos de filtros e processamento paralelo de sinais
- Filtro casado na compressão de pulsos
- Filtro descasado
- Receptor casado
- Importância no processamento de sinais de radar
 Versão em vídeo
A figura 1 ilustra esse princípio por meio de um exemplo idealizado. Um pulso retangular conhecido s(t) é sobreposto a um sinal de ruído n(t). Nesse caso, considera-se que o ruído seja do tipo branco gaussiano aditivo (em inglês: Additive White Gaussian Noise, AWGN). Portanto, o sinal recebido resultante r(t) contém tanto o pulso original quanto o ruído. No sinal afetado pelo ruído, o pulso praticamente não pode mais ser reconhecido. Entretanto, após o processamento pelo filtro casado, surge um pico bem definido em sua saída. O ruído não é completamente eliminado; em vez disso, o sinal conhecido se destaca em relação ao ruído de fundo.
Princípio de funcionamento de um filtro casado
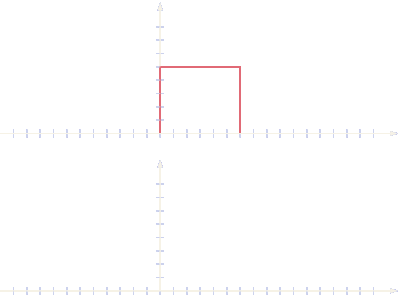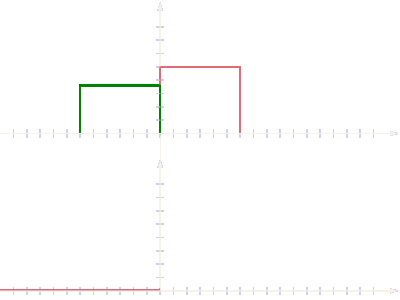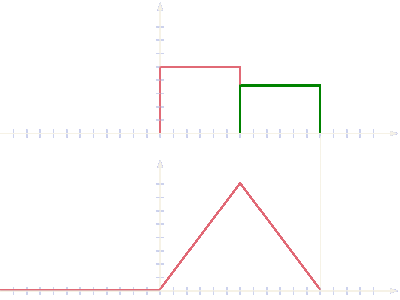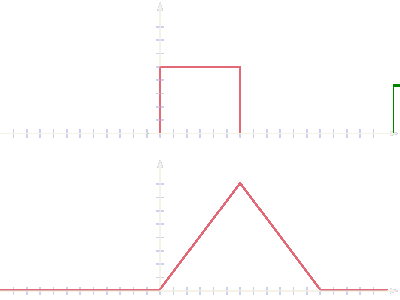
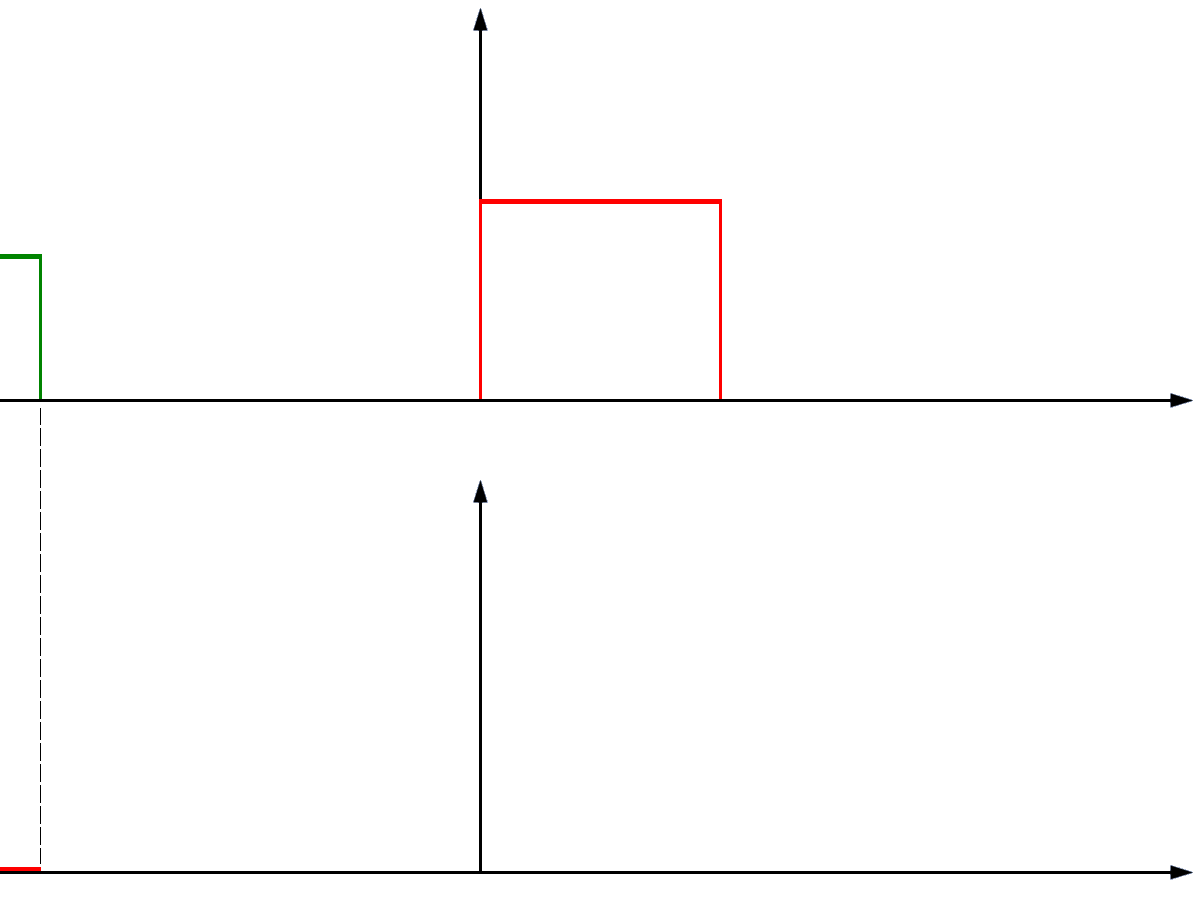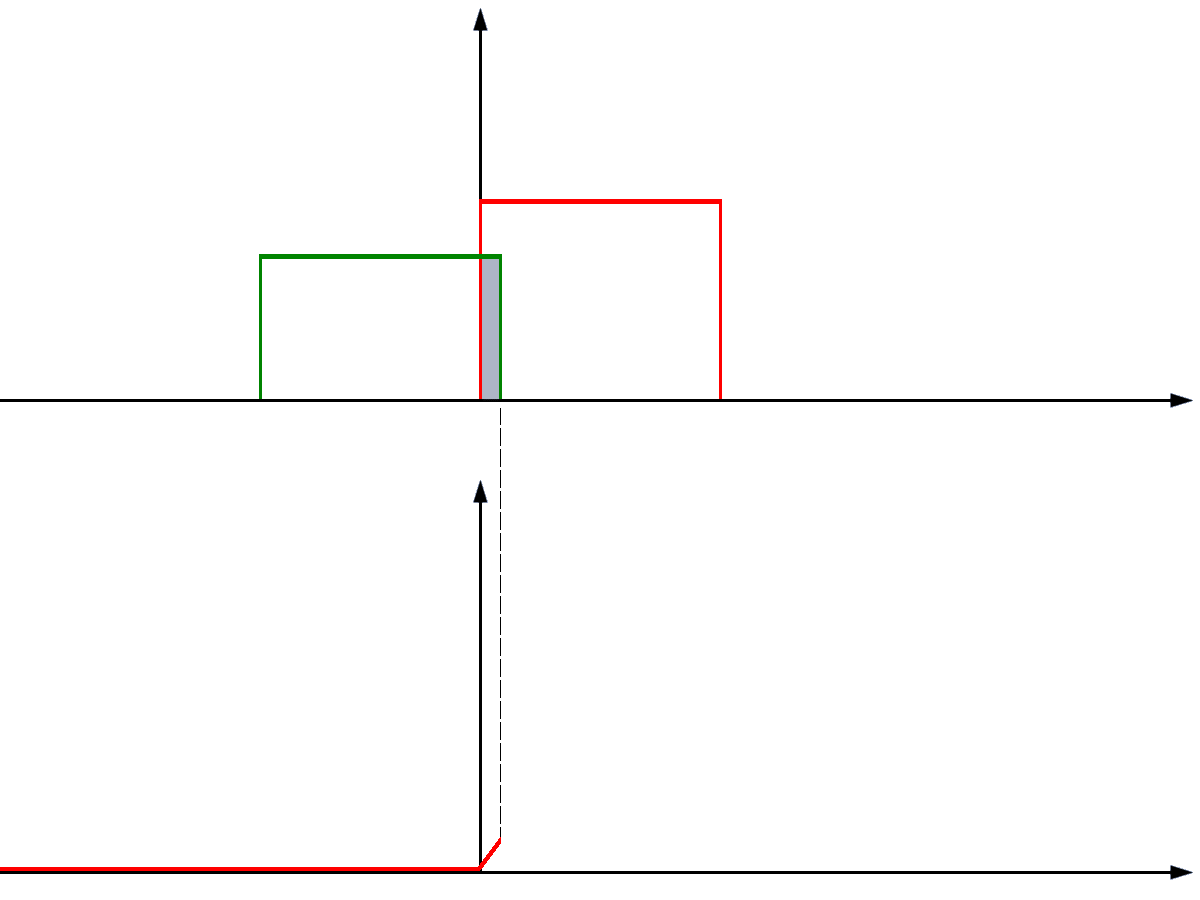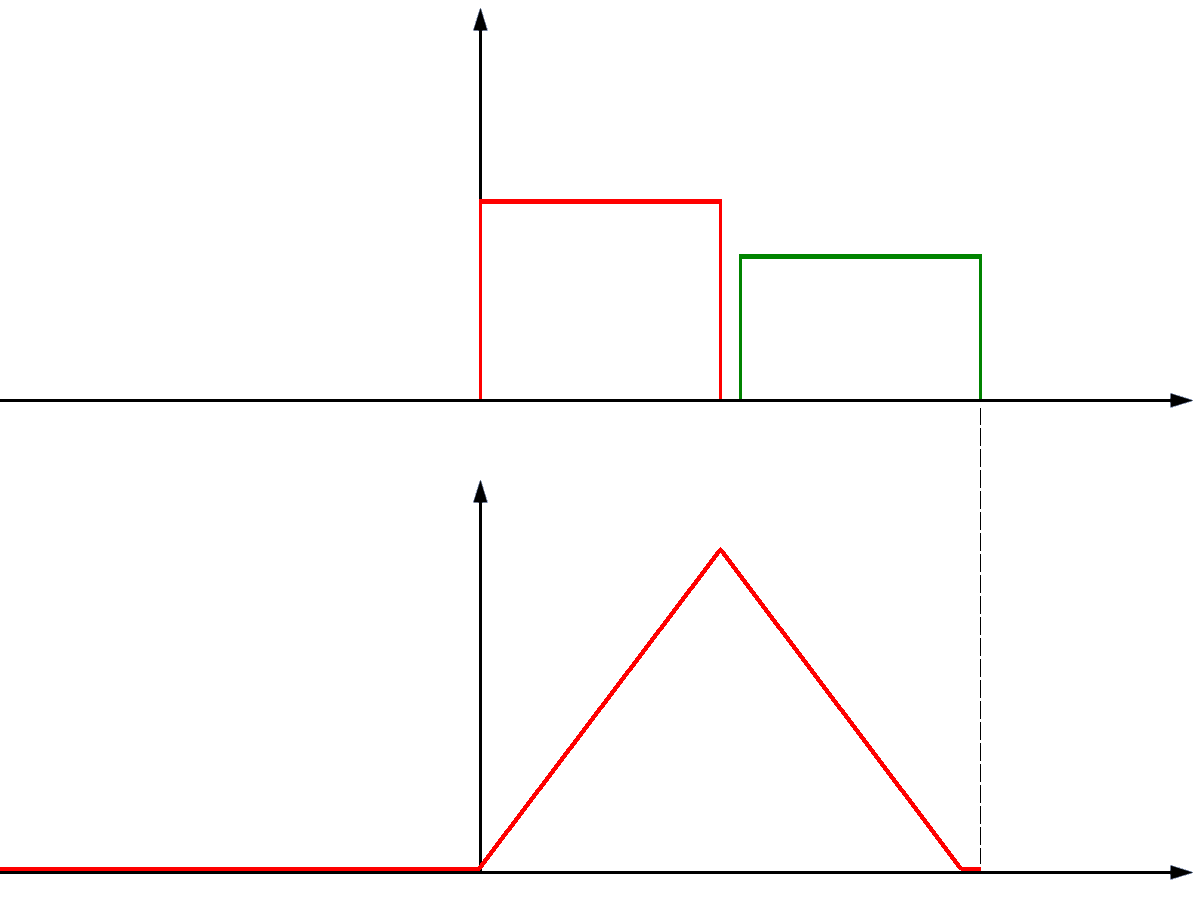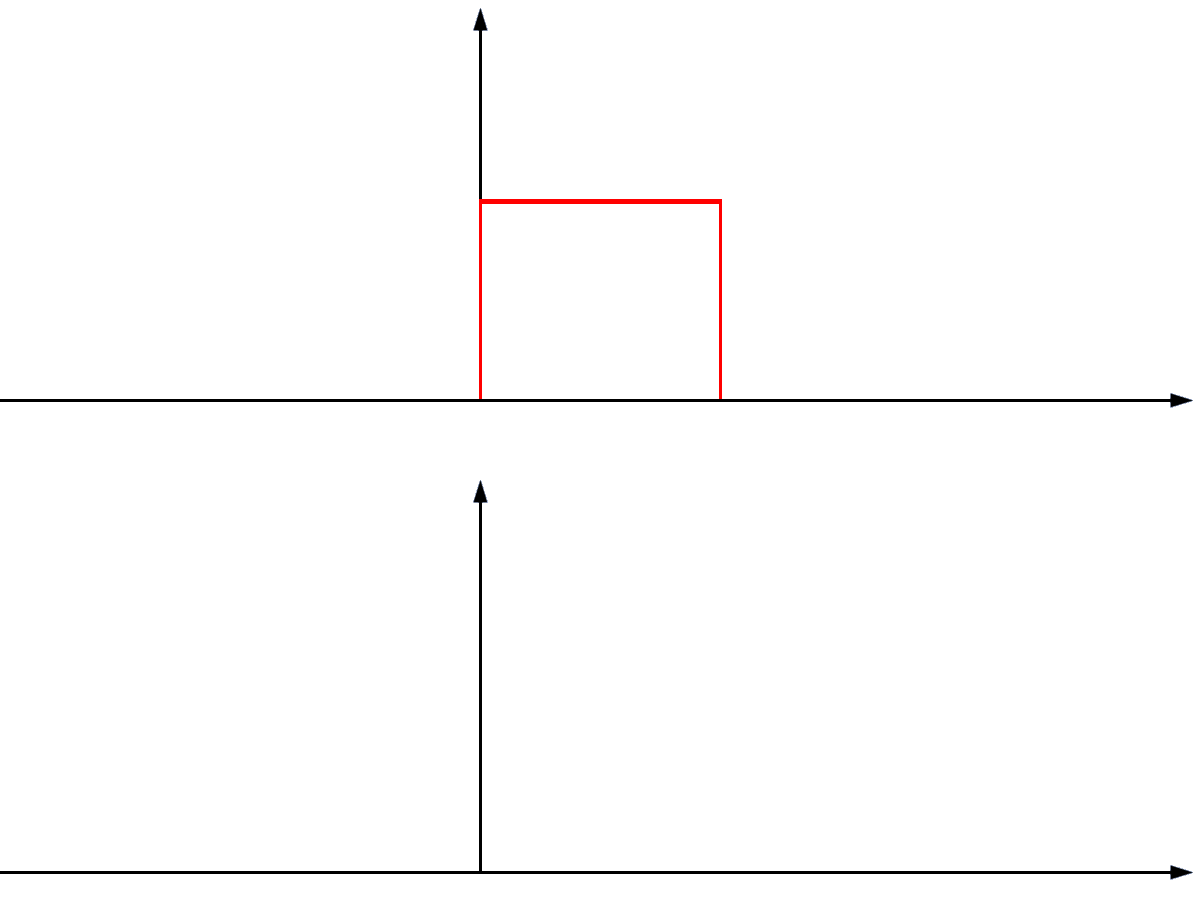
O funcionamento do filtro casado baseia-se na comparação de um sinal recebido com uma forma de onda conhecida. Para isso, o sinal recebido é filtrado utilizando uma versão invertida no tempo do sinal de referência, que também é conjugada no caso de sinais complexos. Essa operação equivale a uma correlação cruzada. Durante o cálculo, a posição temporal relativa dos dois sinais é deslocada e um valor de correlação é determinado para cada deslocamento temporal.
A figura 2Um experimento mental simples ilustra esse processo utilizando um pulso retangular ideal. Enquanto dois pulsos retangulares idênticos não se sobrepõem no tempo, não há contribuição para a correlação. À medida que a sobreposição aumenta, o valor da correlação também aumenta. Quando os pulsos coincidem completamente no tempo, esse valor atinge seu máximo. Com a continuidade do deslocamento, o valor volta a diminuir. Por isso, a resposta de correlação de dois pulsos retangulares ideais e idênticos tem forma triangular.
Para formas de onda mais complexas, a comparação segue o mesmo princípio matemático. O pico de correlação indica o deslocamento temporal no qual o sinal recebido apresenta a melhor correspondência com a forma de onda considerada. A partir desse deslocamento, pode-se determinar, por exemplo, o tempo de propagação de um eco de radar. Ao mesmo tempo, a energia da componente conhecida do sinal é combinada de modo a obter a relação sinal-ruído mais favorável possível nas condições consideradas. Isso não significa, porém, que todas as outras propriedades do sinal recebido também sejam avaliadas de maneira ótima.
Por que a forma de onda de um eco de radar é desconhecida?
Em um equipamento de radar, a forma de onda do sinal transmitido é conhecida. Entretanto, a forma de onda do eco efetivamente recebido geralmente é desconhecida. Se o eco consistisse apenas em uma cópia atrasada e atenuada do sinal transmitido, o filtro poderia ser ajustado de maneira ótima a essa forma de onda conhecida. Contudo, em alvos reais de radar, a reflexão e a propagação modificam o sinal transmitido.
Essas modificações contêm justamente as informações que o radar deve obter sobre o alvo. Uma informação sobre o movimento do alvo, por exemplo, pode se manifestar como uma frequência Doppler. Diferentes centros de espalhamento de um alvo extenso podem produzir reflexões parciais com diferentes atrasos temporais, modificando assim a forma e a duração do pulso de eco. A fase, a distribuição de amplitudes e a polarização da onda recebida também podem diferir das características do sinal transmitido.
Outras influências podem resultar, por exemplo, da propagação por múltiplos percursos, da interferência entre reflexões parciais, de propriedades de reflexão variáveis no tempo ou do movimento de partes individuais do alvo. Portanto, um eco de radar recebido pode consistir em várias componentes de sinal com diferentes tempos de propagação, amplitudes, fases e frequências Doppler. A importância de cada uma dessas características para o processamento do sinal depende da tarefa específica do equipamento de radar.
As informações sobre o alvo obtidas a partir dessas diferenças são discutidas com mais detalhes no capítulo Conteúdo de informação dos sinais de radar. Disso resulta um problema fundamental para o filtro casado: um filtro só pode ser ajustado de maneira ótima a uma determinada forma de onda considerada. Se o eco real diferir dessa forma de onda, as condições originais de casamento deixam de ser totalmente satisfeitas.
Influência da frequência Doppler
Uma influência particularmente importante é o efeito Doppler. A velocidade radial do alvo provoca uma alteração na frequência do sinal de eco recebido. No caso de um pulso transmitido modulado, esse deslocamento de frequência pode fazer com que as relações de fase ao longo do tempo no sinal recebido deixem de corresponder à forma de onda considerada pelo filtro. Como consequência, o pico de correlação pode diminuir ou mudar sua posição temporal.
A intensidade da influência da frequência Doppler no resultado depende da forma de onda utilizada e da duração do sinal. Algumas formas de onda são relativamente pouco sensíveis aos deslocamentos Doppler. Em outras, mesmo pequenos desvios de frequência provocam alterações significativas na resposta de saída do filtro casado. Essa relação entre o atraso temporal e a frequência Doppler é descrita pela função de ambiguidade.
O problema se torna particularmente evidente no reconhecimento de helicópteros. O sinal de eco não contém apenas a frequência Doppler causada pela velocidade radial do helicóptero como um todo. As pás giratórias do rotor produzem componentes Doppler adicionais, variáveis no tempo, conhecidas como micro-Doppler. Portanto, o sinal de eco resultante não apresenta uma única frequência Doppler à qual um único filtro casado possa ser ajustado de maneira ótima sem medidas adicionais.
Uma solução possível consiste em utilizar vários filtros casados para diferentes frequências Doppler consideradas. Cada um desses filtros processa o mesmo sinal recebido, mas é ajustado a um deslocamento de frequência diferente. Dessa maneira, é possível determinar qual filtro, entre as hipóteses analisadas, apresenta a melhor correspondência com o sinal de eco.
Bancos de filtros e processamento paralelo de sinais

do valor máximo
Figura 3: Associação em paralelo de vários filtros casados

do valor máximo
Figura 2: Associação em paralelo de vários filtros casados
A figura 3A figura 2 mostra uma associação em paralelo de vários filtros casados. Cada filtro é ajustado a uma determinada variante da forma de onda esperada, por exemplo, a uma frequência Doppler diferente. Em seguida, os sinais de saída são comparados. Um circuito posterior de seleção do valor máximo (Greatest-Of) pode selecionar o sinal de saída que apresenta o maior valor segundo o critério de avaliação utilizado.
Entretanto, a maior amplitude de saída nem sempre significa a melhor relação sinal-ruído. Isso ocorre especialmente quando as potências de ruído ou os ganhos dos diferentes ramos de filtragem são distintos. Para permitir uma comparação significativa, as saídas dos filtros devem ser devidamente normalizadas ou avaliadas segundo um critério comum de detecção.
Os equipamentos modernos de radar podem utilizar simultaneamente um grande número desses filtros. Como as operações de filtragem necessárias podem ser implementadas com relativa facilidade por meio do processamento digital de sinais, atualmente os bancos de filtros são frequentemente implementados em software ou com processadores digitais de sinais. Portanto, o princípio apresentado na figura não exige necessariamente uma quantidade correspondente de módulos de filtragem analógicos independentes.
Filtro casado na compressão de pulsos

Figura 4: Diagrama esquemático de um circuito de compressão de pulsos – exemplo de filtro casado

Figura 3: Diagrama esquemático de um circuito de compressão de pulsos – exemplo de filtro casado
Figura 4: Diagrama esquemático de um circuito de compressão de pulsos – exemplo de filtro casado
Uma aplicação importante do filtro casado é a compressão de pulsos. Nessa técnica, utiliza-se um pulso transmitido de maior duração, cuja frequência ou fase varia durante o pulso de acordo com uma lei de modulação conhecida. O sinal recebido é processado por um filtro ajustado a essa modulação. A energia do sinal contida no pulso recebido de longa duração é então concentrada em um pico de correlação relativamente estreito.
O diagrama esquemático da figura 4figura 3 ilustra uma possível implementação da compressão de pulsos. O sinal recebido é dividido em várias subfaixas de frequência. Por meio de diferentes atrasos, as componentes correspondentes do sinal são alinhadas no tempo para chegar aos estágios somadores o mais simultaneamente possível. Quando o sinal apresenta a forma de onda prevista, essas componentes se somam e formam um pulso de saída bem definido. Assim, o diagrama apresenta uma possível implementação técnica do princípio de correlação.
A compressão de pulsos permite combinar as vantagens de uma maior energia do pulso transmitido com uma boa resolução em distância. Entretanto, é necessário que a forma de onda utilizada na filtragem corresponda suficientemente bem ao sinal efetivamente recebido. Um deslocamento Doppler ou uma alteração na forma do pulso podem influenciar o resultado. A intensidade dessa influência depende da modulação escolhida.
No caso idealizado de um alvo pontual imóvel, o sinal recebido pode ser considerado aproximadamente uma cópia atrasada e atenuada do sinal transmitido. Isso proporciona condições particularmente favoráveis para um filtro casado. Entretanto, em alvos móveis ou extensos podem ocorrer diferenças que precisam ser consideradas no projeto do circuito de compressão de pulsos.
Filtro descasado
A maior relação sinal-ruído possível na saída nem sempre é o objetivo de projeto mais importante. Na compressão de pulsos, por exemplo, os máximos secundários da resposta de correlação podem dificultar a detecção de alvos mais fracos próximos de um alvo forte. Por isso, às vezes são utilizados filtros cuja função de transferência difere intencionalmente daquela de um filtro perfeitamente casado. Esses filtros são chamados de filtros descasados (Mismatched Filters).
Com um filtro descasado, é possível, por exemplo, reduzir os máximos secundários da resposta de compressão de pulsos. Para isso, pode ser necessário aceitar uma perda na relação sinal-ruído em comparação com o filtro casado ideal. Trata-se, portanto, de um compromisso deliberado entre diferentes requisitos do processamento de sinais, e não simplesmente de um filtro destinado a uma frequência Doppler adicional.
Requisitos particularmente rigorosos para a supressão de lóbulos secundários temporais podem ocorrer, por exemplo, em radares meteorológicos. Esses equipamentos não precisam apenas detectar alvos individuais, mas também medir com a maior precisão possível a distribuição espacial do retroespalhamento. Os lóbulos secundários temporais podem fazer com que ecos intensos de precipitação pareçam distribuídos em intervalos de distância adjacentes, distorcendo os resultados das medições. Nessas aplicações, uma baixa potência dos lóbulos secundários pode ser mais importante do que atingir a maior relação sinal-ruído teoricamente possível.
Receptor casado
O princípio do casamento também pode ser aplicado a toda a cadeia de recepção. Nesse caso, não são consideradas apenas as características de um único filtro, mas também, por exemplo, a largura de banda e as características de ruído dos circuitos do receptor. Para diferentes sinais recebidos, podem ser adequados diferentes ajustes da largura de banda do receptor.
Um receptor ajustado dessa maneira à forma de onda prevista e às condições de recepção é chamado de receptor casado (Matched Receiver). Esse termo descreve a otimização de todo o sistema de recepção para uma tarefa específica. Entretanto, também nesse caso o casamento é ótimo apenas sob as condições de sinal e ruído consideradas.
Importância no processamento de sinais de radar
O filtro casado é um método importante para melhorar a detecção de sinais fracos na presença de ruído. Sua principal vantagem está no aproveitamento da estrutura temporal conhecida de um sinal esperado durante o processamento. Entretanto, ele não pode ser ajustado de maneira ótima e simultânea a todas as possíveis alterações de um sinal de eco desconhecido.
Por isso, na prática, dependendo da tarefa, utilizam-se bancos de filtros, diferentes modelos de sinais ou métodos adicionais de processamento. É necessário distinguir entre detectar um alvo com a maior confiabilidade possível e extrair informações adicionais de seu sinal de eco. Uma alteração no sinal recebido pode representar um descasamento indesejado para um determinado filtro casado, mas, ao mesmo tempo, pode conter informações valiosas sobre as características ou o movimento do alvo.
Quem desejar investigar experimentalmente o funcionamento de um filtro casado pode utilizar um simulador de filtro casado com diferentes exemplos de sinais de entrada. Também é possível investigar formas de onda definidas pelo próprio usuário.