
Gematcht filter
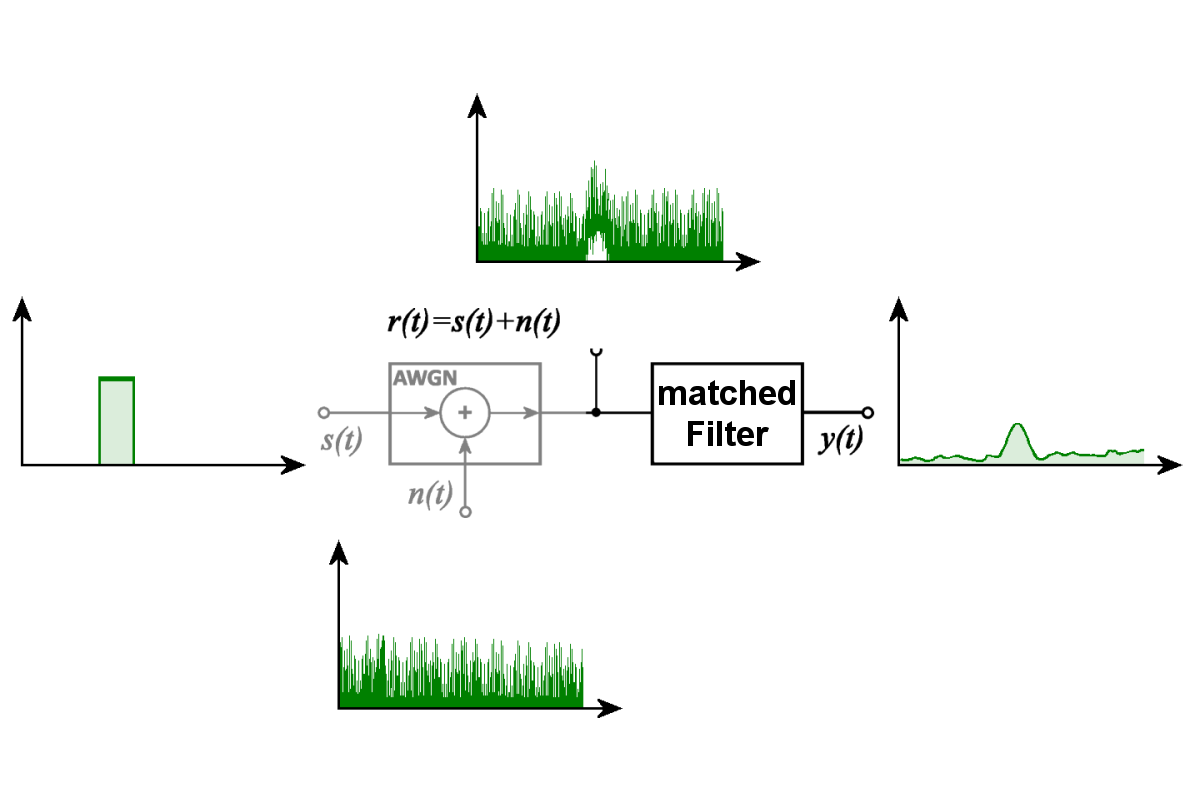
Afbeelding 1: Een gematcht filter maakt een bekend signaal beter herkenbaar tegen de achtergrond van additieve witte Gaussische ruis (AWGN).
Afbeelding 1: Een gematcht filter maakt een bekend signaal beter herkenbaar tegen de achtergrond van additieve witte Gaussische ruis (AWGN).
Gematcht filter
Een gematcht filter (Engels: Matched Filter, ook wel optimaal filter genoemd) is een filter dat is afgestemd op een bepaalde, als bekend veronderstelde signaalvorm. Het wordt gebruikt om een dergelijk signaal te detecteren, zelfs wanneer het door ruis wordt overstemd. Onder vastgestelde voorwaarden maximaliseert het de signaal-ruisverhouding (Engels: signal-to-noise ratio, SNR) aan de filteruitgang op een bepaald bemonsteringstijdstip. Deze optimale eigenschap geldt voor de veronderstelde signaalvorm bij additieve witte ruis. Het gematchte filter kan bovendien worden gebruikt om de tijdpositie en onder geschikte omstandigheden ook de amplitude van een ontvangen signaal te bepalen.
- Werkingsprincipe van een gematcht filter
- Waarom is de signaalvorm van een radarecho niet bekend?
- Invloed van de Dopplerfrequentie
- Filterbanken en parallelle signaalverwerking
- Gematchte filters bij pulscompressie
- Niet-gematchte filters
- Gematchte ontvanger
- Betekenis voor de radarsignaalverwerking
 Videoversie
Afbeelding 1 illustreert dit principe aan de hand van een geïdealiseerd voorbeeld. Een bekende rechthoekige puls s(t) wordt gecombineerd met een ruissignaal n(t). Hierbij wordt aangenomen dat de ruis additieve witte Gaussische ruis is (Engels: Additive White Gaussian Noise, AWGN). Het resulterende ontvangen signaal r(t) bevat dus zowel de oorspronkelijke puls als de ruis. In het door ruis verstoorde signaalverloop is de puls nauwelijks nog te herkennen. Na verwerking door het gematchte filter verschijnt echter een duidelijk maximum aan de filteruitgang. De ruis wordt daarbij niet volledig verwijderd, maar het bekende signaal wordt beter herkenbaar tegen de ruisachtergrond.
Werkingsprincipe van een gematcht filter
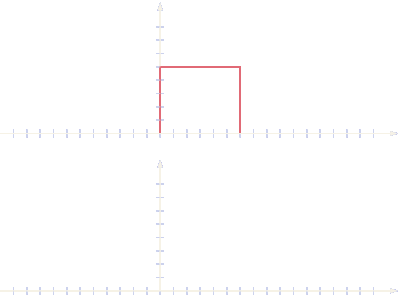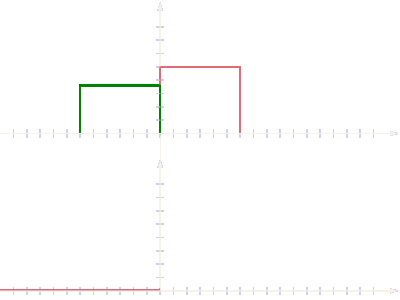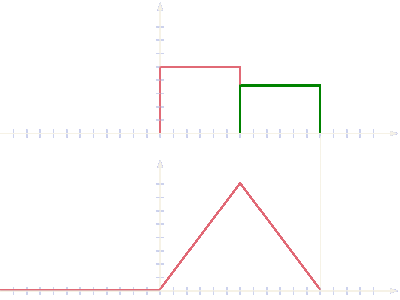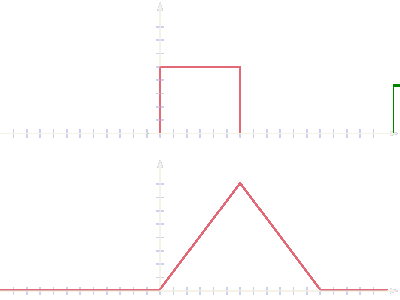
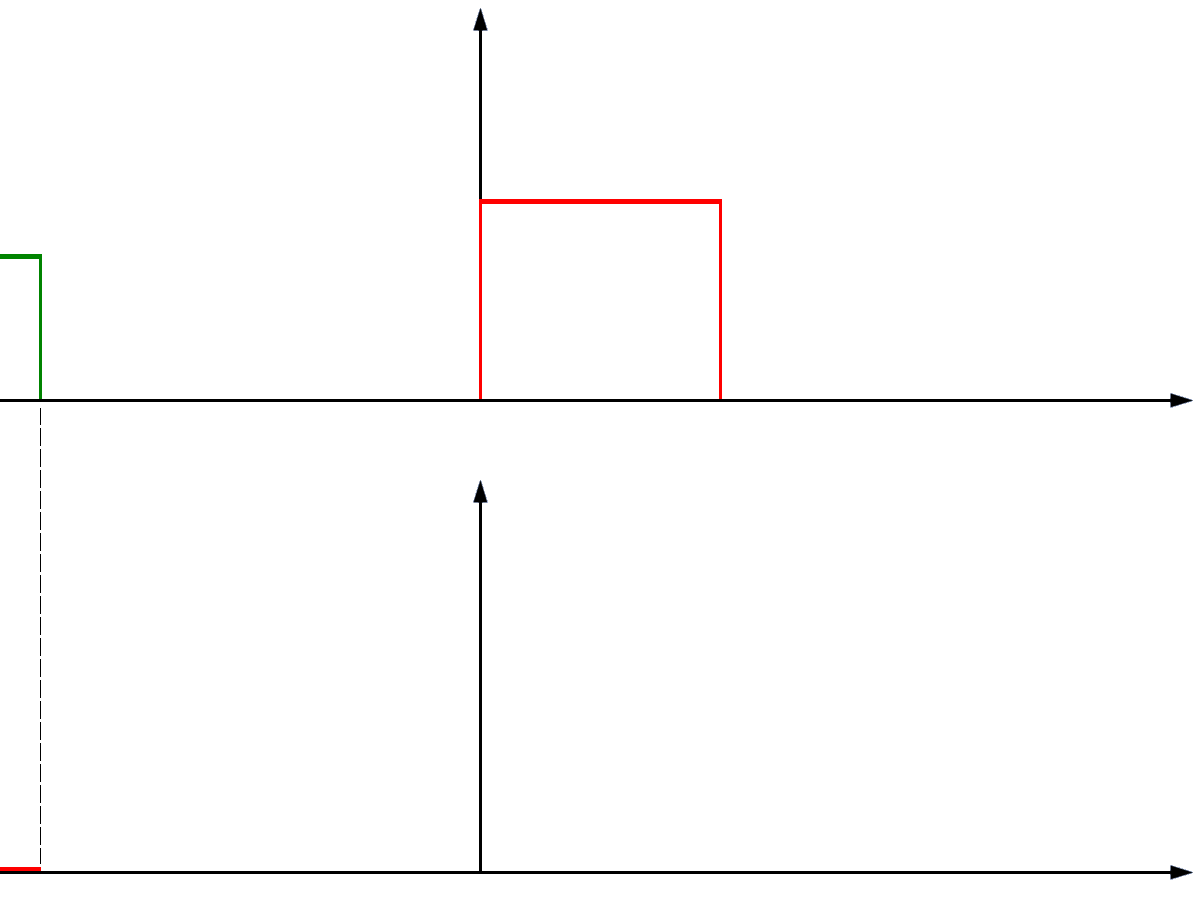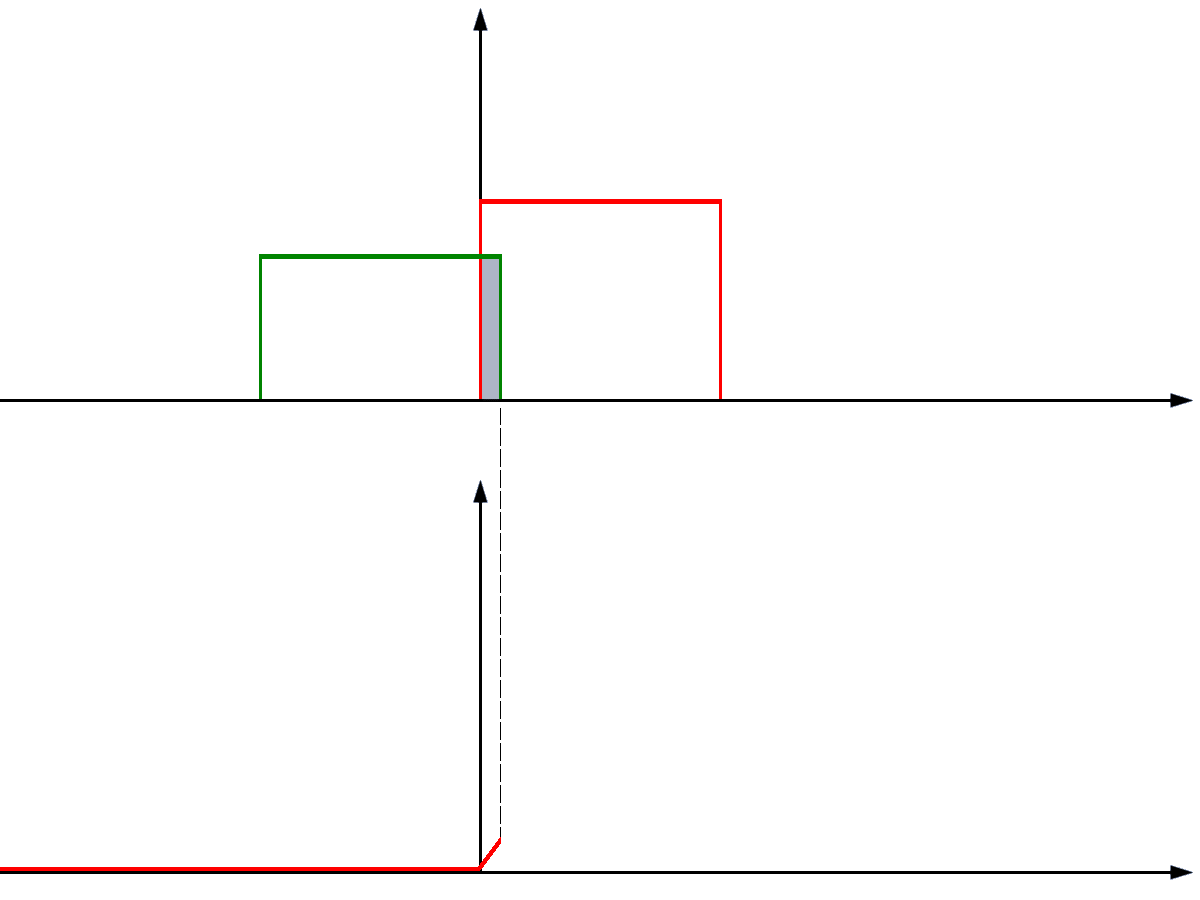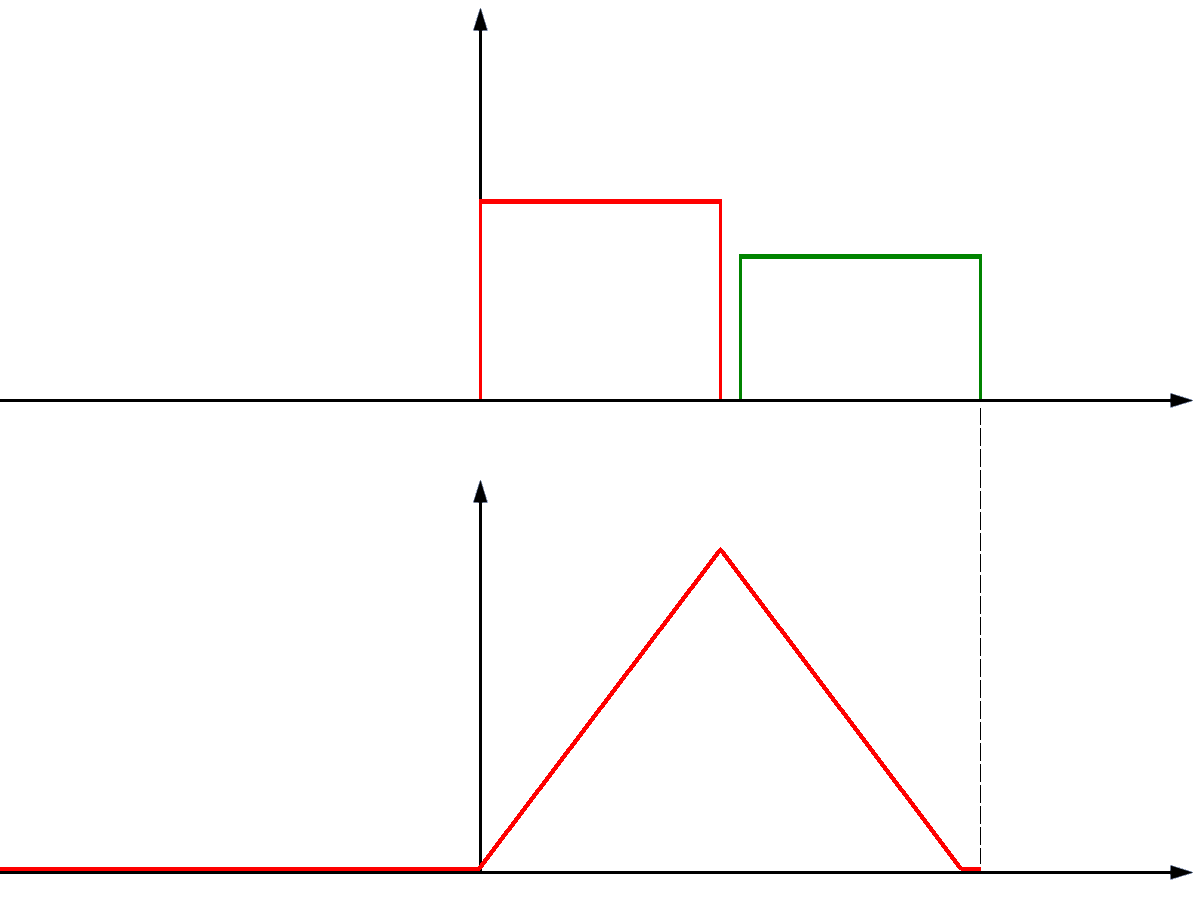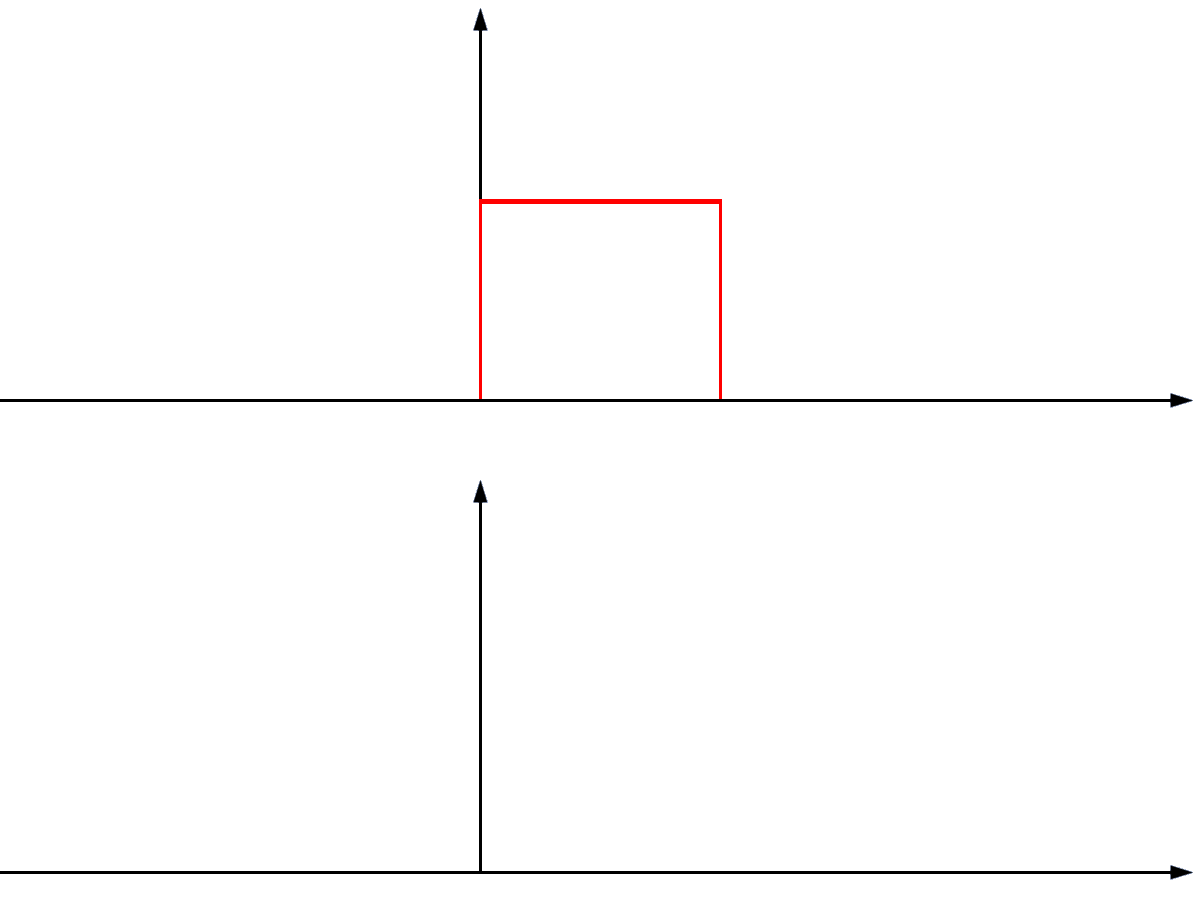
De werking van het gematchte filter berust op de vergelijking van een ontvangen signaal met een bekende signaalvorm. Hiervoor wordt het ontvangen signaal gefilterd met een in de tijd omgekeerde versie van het referentiesignaal, die bij complexe signalen bovendien complex geconjugeerd wordt. Deze bewerking komt overeen met een kruiscorrelatie. Tijdens de berekening wordt de relatieve tijdpositie van beide signalen verschoven en wordt voor iedere verschuiving een correlatiewaarde bepaald.
Afbeelding 2Een eenvoudig gedachte-experiment illustreert dit proces aan de hand van een ideale rechthoekige puls. Zolang twee identieke rechthoekige pulsen elkaar in de tijd niet overlappen, leveren zij geen bijdrage aan de correlatie. Naarmate de overlapping toeneemt, stijgt de correlatiewaarde. Bij volledige overeenstemming in de tijd bereikt deze waarde haar maximum. Bij een verdere verschuiving neemt de waarde vervolgens weer af. De correlatierespons van twee identieke ideale rechthoekige pulsen heeft daarom een driehoekige vorm.
Bij complexere signaalvormen vindt de vergelijking volgens hetzelfde wiskundige principe plaats. Het correlatiemaximum geeft aan bij welke tijdverschuiving het ontvangen signaal het beste overeenkomt met de veronderstelde signaalvorm. Uit deze tijdverschuiving kan bijvoorbeeld de looptijd van een radarecho worden bepaald. Tegelijkertijd wordt de energie van de bekende signaalcomponent zodanig samengebracht dat onder de veronderstelde omstandigheden een zo gunstig mogelijke signaal-ruisverhouding ontstaat. Dit betekent echter niet dat daarmee ook alle andere eigenschappen van het ontvangen signaal optimaal worden geëvalueerd.
Waarom is de signaalvorm van een radarecho niet bekend?
In een radarsysteem is de vorm van het uitgezonden signaal bekend. De vorm van het daadwerkelijk ontvangen echosignaal is daarentegen in het algemeen onbekend. Als het echosignaal uitsluitend zou bestaan uit een vertraagde en verzwakte kopie van het zendsignaal, zou het filter optimaal op deze bekende signaalvorm kunnen worden afgestemd. Bij werkelijke radardoelen wordt het uitgezonden signaal echter door reflectie en voortplanting veranderd.
Juist deze veranderingen bevatten de informatie die een radar over het doel moet verkrijgen. Informatie over de beweging van het doel kan zich bijvoorbeeld uiten als een Dopplerfrequentie. Verschillende verstrooiingscentra van een uitgebreid doel kunnen deelreflecties met uiteenlopende tijdvertragingen veroorzaken, waardoor de pulsvorm en de duur van het echosignaal veranderen. Ook de fase, de amplitudeverdeling en de polarisatie van de ontvangen golf kunnen verschillen van die van het zendsignaal.
Andere invloeden ontstaan bijvoorbeeld door meerwegvoortplanting, interferentie tussen deelreflecties, in de tijd veranderende reflectie-eigenschappen of bewegingen van afzonderlijke delen van het doel. Een ontvangen radarecho kan daarom uit verschillende signaalcomponenten bestaan met uiteenlopende looptijden, amplituden, fasen en Dopplerfrequenties. Welke van deze eigenschappen belangrijk zijn voor de signaalverwerking, hangt af van de specifieke taak van het radarsysteem.
De doelinformatie die uit deze verschillen wordt verkregen, wordt uitgebreider behandeld in het hoofdstuk Informatie-inhoud van radarsignalen. Hieruit ontstaat een fundamenteel probleem voor het gematchte filter: een filter kan slechts optimaal worden afgestemd op één bepaalde veronderstelde signaalvorm. Als het werkelijke echosignaal van deze vorm afwijkt, wordt niet langer volledig aan de oorspronkelijke aanpassingsvoorwaarden voldaan.
Invloed van de Dopplerfrequentie
Een bijzonder belangrijke invloed is het Dopplereffect. Door de radiale snelheid van het doel verandert de frequentie van het ontvangen echosignaal. Bij een gemoduleerde zendpuls kan deze frequentieverschuiving ertoe leiden dat de faseverhoudingen in de tijd van het ontvangen signaal niet meer overeenkomen met de door het filter veronderstelde signaalvorm. Daardoor kan het correlatiemaximum kleiner worden of in de tijd verschuiven.
Hoe sterk een Dopplerfrequentie het resultaat beïnvloedt, hangt af van de gebruikte signaalvorm en de duur van het signaal. Sommige signaalvormen zijn betrekkelijk ongevoelig voor Dopplerverschuivingen. Bij andere veroorzaken zelfs kleine frequentieafwijkingen aanzienlijke veranderingen in de uitgangsrespons van het gematchte filter. Dit verband tussen tijdvertraging en Dopplerfrequentie wordt beschreven door de ambiguïteitsfunctie.
Het probleem wordt bijzonder duidelijk bij de herkenning van helikopters. Het echosignaal bevat niet alleen de Dopplerfrequentie die door de radiale snelheid van de gehele helikopter wordt veroorzaakt. De draaiende rotorbladen veroorzaken aanvullende, in de tijd veranderende Dopplercomponenten, die micro-Doppler worden genoemd. Het resulterende echosignaal heeft daarom geen enkele uniforme Dopplerfrequentie waarop één gematcht filter zonder meer optimaal kan worden afgestemd.
Een mogelijke oplossing bestaat uit het gebruik van meerdere gematchte filters voor verschillende veronderstelde Dopplerfrequenties. Elk van deze filters verwerkt hetzelfde ontvangen signaal, maar is afgestemd op een andere frequentieverschuiving. Zo kan worden vastgesteld welk filter onder de onderzochte aannames de beste overeenkomst met het echosignaal oplevert.
Filterbanken en parallelle signaalverwerking

maximumselectie
Afbeelding 3: Parallelschakeling van meerdere gematchte filters

maximumselectie
Afbeelding 2: Parallelschakeling van meerdere gematchte filters
Afbeelding 3Afbeelding 2 toont een parallelschakeling van meerdere gematchte filters. Elk filter is afgestemd op een bepaalde variant van de verwachte signaalvorm, bijvoorbeeld op een andere Dopplerfrequentie. Vervolgens worden de uitgangssignalen met elkaar vergeleken. Een daaropvolgende Greatest-Of-schakeling kan het uitgangssignaal selecteren dat volgens het gebruikte beoordelingscriterium de hoogste waarde heeft.
De grootste uitgangsamplitude betekent echter niet onder alle omstandigheden dat ook de beste signaal-ruisverhouding wordt bereikt. Dit geldt vooral wanneer het ruisvermogen of de versterking van de afzonderlijke filtertakken verschilt. Voor een zinvolle vergelijking moeten de filteruitgangen daarom op passende wijze worden genormaliseerd of volgens een gemeenschappelijk detectiecriterium worden beoordeeld.
Moderne radarsystemen kunnen een groot aantal van dergelijke filters gelijktijdig gebruiken. Omdat de vereiste filterbewerkingen relatief eenvoudig met digitale signaalverwerking kunnen worden gerealiseerd, worden filterbanken tegenwoordig vaak in software of met digitale signaalprocessoren geïmplementeerd. Het in de afbeelding weergegeven principe vereist daarom niet noodzakelijkerwijs een overeenkomstig aantal afzonderlijke analoge filtermodules.
Gematchte filters bij pulscompressie

Afbeelding 4: Principeschema van een pulscompressieschakeling – voorbeeld van een gematcht filter

Afbeelding 3: Principeschema van een pulscompressieschakeling – voorbeeld van een gematcht filter
Afbeelding 4: Principeschema van een pulscompressieschakeling – voorbeeld van een gematcht filter
Een belangrijke toepassing van het gematchte filter is pulscompressie. Hierbij wordt een langere zendpuls gebruikt waarvan de frequentie of fase gedurende de pulsduur volgens een bekende wetmatigheid verandert. Het ontvangen signaal wordt verwerkt met een filter dat op deze modulatie is afgestemd. De signaalenergie in de lange ontvangen puls wordt daardoor samengebracht in een relatief smal correlatiemaximum.
Het principeschema in afbeelding 4afbeelding 3 illustreert een mogelijke uitvoering van pulscompressie. Het ontvangen signaal wordt verdeeld over meerdere deelfrequentiebanden. Door verschillende vertragingen worden de bijbehorende signaalcomponenten zodanig in de tijd uitgelijnd dat zij zo veel mogelijk gelijktijdig bij de sommatietrappen aankomen. Bij de bedoelde signaalvorm worden deze componenten opgeteld tot een duidelijk herkenbare uitgangspuls. De afbeelding toont daarmee een mogelijke technische uitvoering van het correlatieprincipe.
Pulscompressie maakt het mogelijk de voordelen van een grotere uitgezonden pulsenergie te combineren met een goed afstandsoplossend vermogen. Voorwaarde is echter dat de voor het filteren gebruikte signaalvorm voldoende overeenkomt met het daadwerkelijk ontvangen signaal. Een Dopplerverschuiving of een verandering van de pulsvorm kan het resultaat beïnvloeden. De mate van deze beïnvloeding hangt af van de gekozen modulatie.
Bij een geïdealiseerd stilstaand puntdoel kan het ontvangen signaal bij benadering worden beschouwd als een vertraagde en verzwakte kopie van het zendsignaal. Hierdoor ontstaan bijzonder gunstige omstandigheden voor een gematcht filter. Bij bewegende of uitgebreide doelen kunnen daarentegen afwijkingen optreden waarmee bij het ontwerp van de pulscompressieschakeling rekening moet worden gehouden.
Niet-gematchte filters
De grootst mogelijke signaal-ruisverhouding aan de uitgang is niet altijd de belangrijkste ontwerpdoelstelling. Bij pulscompressie kunnen bijvoorbeeld de zijmaxima van de correlatierespons de detectie van zwakkere doelen in de nabijheid van een sterk doel bemoeilijken. Daarom worden soms filters gebruikt waarvan de overdrachtsfunctie bewust afwijkt van die van een optimaal gematcht filter. Dergelijke filters worden niet-gematchte filters (Mismatched Filters) genoemd.
Met een niet-gematcht filter kunnen bijvoorbeeld de zijmaxima van de pulscompressierespons worden verminderd. Daarvoor moet onder bepaalde omstandigheden een verlies aan signaal-ruisverhouding ten opzichte van het ideale gematchte filter worden geaccepteerd. Het gaat dus om een doelbewust compromis tussen verschillende eisen aan de signaalverwerking en niet simpelweg om een filter voor een aanvullende Dopplerfrequentie.
Bijzonder hoge eisen aan de onderdrukking van zijlobben in het tijddomein kunnen bijvoorbeeld bij meteorologische radarsystemen ontstaan. Deze systemen moeten niet alleen afzonderlijke doelen detecteren, maar ook de ruimtelijke verdeling van de terugverstrooiing zo nauwkeurig mogelijk meten. Zijlobben in het tijddomein kunnen ervoor zorgen dat sterke neerslagecho's schijnbaar over aangrenzende afstandsintervallen worden verdeeld, waardoor de meetresultaten worden vertekend. Bij dergelijke toepassingen kan een laag vermogen van de zijlobben belangrijker zijn dan de theoretisch hoogst mogelijke signaal-ruisverhouding.
Gematchte ontvanger
Het aanpassingsprincipe kan ook op de volledige ontvangstketen worden toegepast. Daarbij worden niet alleen de eigenschappen van een afzonderlijk filter beschouwd, maar bijvoorbeeld ook de bandbreedte en de ruiseigenschappen van de ontvangerschakeling. Voor verschillende ontvangen signalen kunnen verschillende instellingen van de ontvangerbandbreedte geschikt zijn.
Een ontvanger die op deze manier is afgestemd op de bedoelde signaalvorm en de ontvangstomstandigheden, wordt een gematchte ontvanger (Matched Receiver) genoemd. Deze term beschrijft de optimalisatie van het volledige ontvangstsysteem voor een bepaalde taak. Ook hier geldt echter dat een dergelijke aanpassing alleen optimaal is onder de veronderstelde signaal- en ruisomstandigheden.
Betekenis voor de radarsignaalverwerking
Het gematchte filter is een belangrijke methode om de detectie van zwakke signalen in aanwezigheid van ruis te verbeteren. De bijzondere kracht ervan ligt in het gebruik van de bekende tijdstructuur van een verwacht signaal bij de verwerking. Het kan echter niet tegelijkertijd optimaal worden afgestemd op alle mogelijke veranderingen van een onbekend echosignaal.
In de praktijk worden daarom, afhankelijk van de taak, filterbanken, verschillende signaalmodellen of aanvullende verwerkingsmethoden gebruikt. Daarbij moet onderscheid worden gemaakt tussen een zo betrouwbaar mogelijke detectie van een doel en het verkrijgen van aanvullende informatie uit het echosignaal. Een verandering van het ontvangen signaal kan voor een bepaald gematcht filter een ongewenste verkeerde aanpassing betekenen, maar tegelijkertijd waardevolle informatie bevatten over de eigenschappen of de beweging van het doel.
Wie de werking van een gematcht filter experimenteel wil onderzoeken, kan gebruikmaken van een simulator voor een gematcht filter met verschillende voorbeelden van ingangssignalen. Daar kunnen ook zelf gedefinieerde signaalvormen worden onderzocht.