
Filtro adaptado
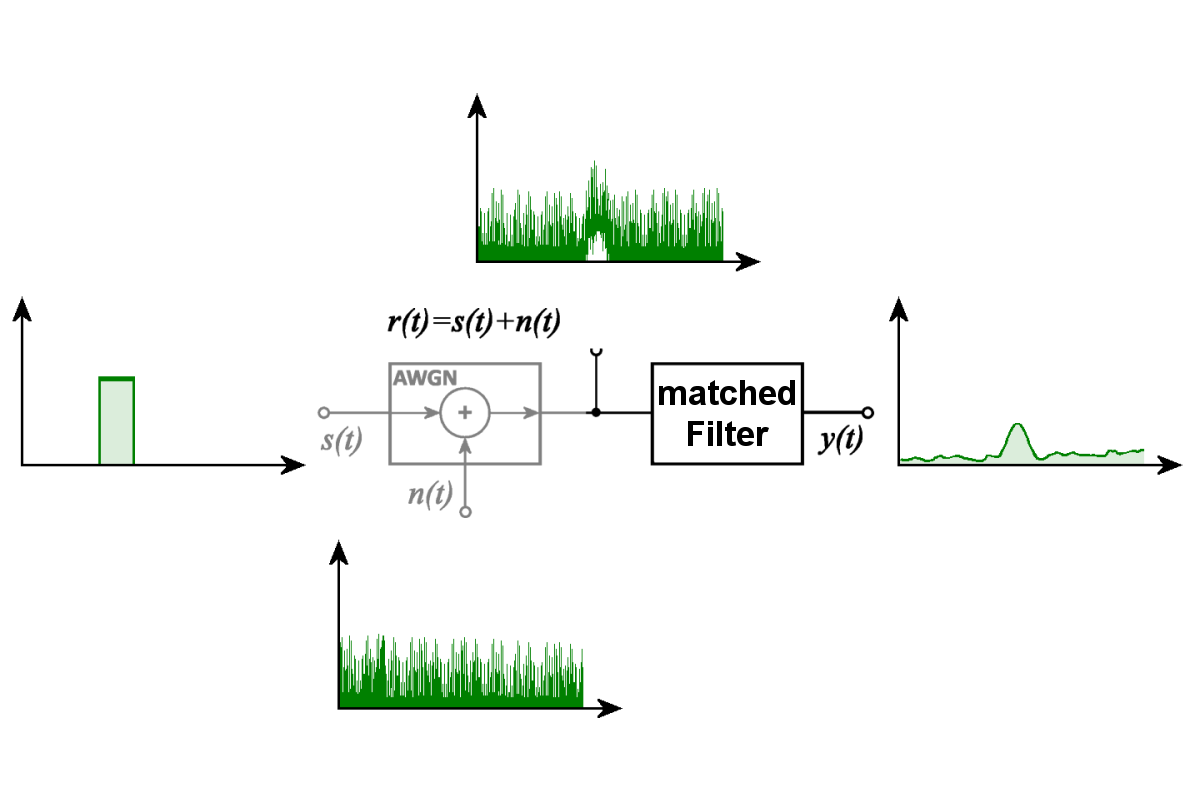
Figura 1: Un filtro adaptado destaca una señal conocida sobre un fondo de ruido blanco gaussiano aditivo (AWGN).
Figura 1: Un filtro adaptado destaca una señal conocida sobre un fondo de ruido blanco gaussiano aditivo (AWGN).
Filtro adaptado
Un filtro adaptado (en inglés, Matched Filter, también denominado filtro óptimo) es un filtro ajustado a una forma de onda determinada que se supone conocida de antemano. Se utiliza para detectar una señal de este tipo incluso cuando está superpuesta con ruido. Bajo condiciones definidas, maximiza la relación señal/ruido (en inglés, signal-to-noise ratio, SNR) a la salida del filtro en un instante de muestreo determinado. Esta propiedad óptima se cumple para la forma de onda supuesta en presencia de ruido blanco aditivo. El filtro adaptado también puede utilizarse para determinar la posición temporal y, en determinadas condiciones, la amplitud de una señal recibida.
- Principio de funcionamiento de un filtro adaptado
- ¿Por qué se desconoce la forma de onda de un eco radar?
- Influencia de la frecuencia Doppler
- Bancos de filtros y procesamiento paralelo de señales
- Filtros adaptados en la compresión de pulsos
- Filtros desadaptados
- Receptor adaptado
- Importancia en el procesamiento de señales radar
 Versión en vídeo
La figura 1 ilustra este principio mediante un ejemplo idealizado. Un pulso rectangular conocido s(t) se superpone a una señal de ruido n(t). En este caso se supone que el ruido es ruido blanco gaussiano aditivo (en inglés, Additive White Gaussian Noise, AWGN). Por lo tanto, la señal recibida resultante r(t) contiene tanto el pulso original como el ruido. En la forma de onda afectada por el ruido, el pulso apenas puede distinguirse. Sin embargo, después del procesamiento mediante el filtro adaptado aparece un máximo claramente definido a su salida. El ruido no se elimina por completo, sino que la señal conocida destaca respecto al fondo de ruido.
Principio de funcionamiento de un filtro adaptado
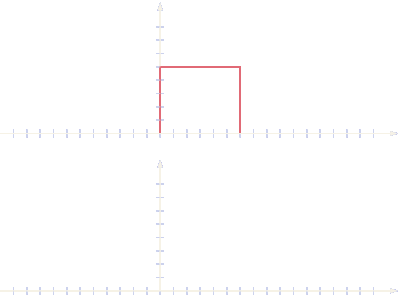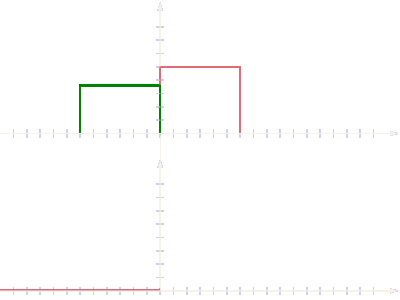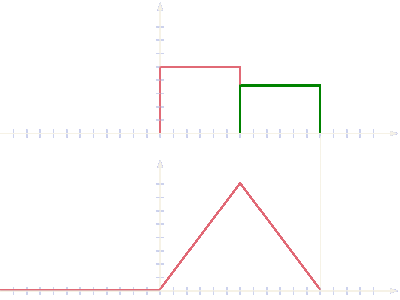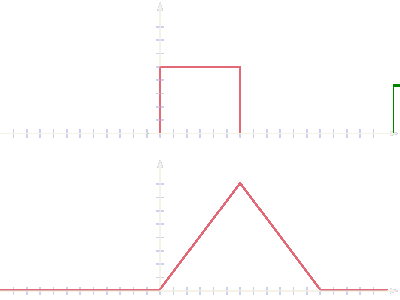
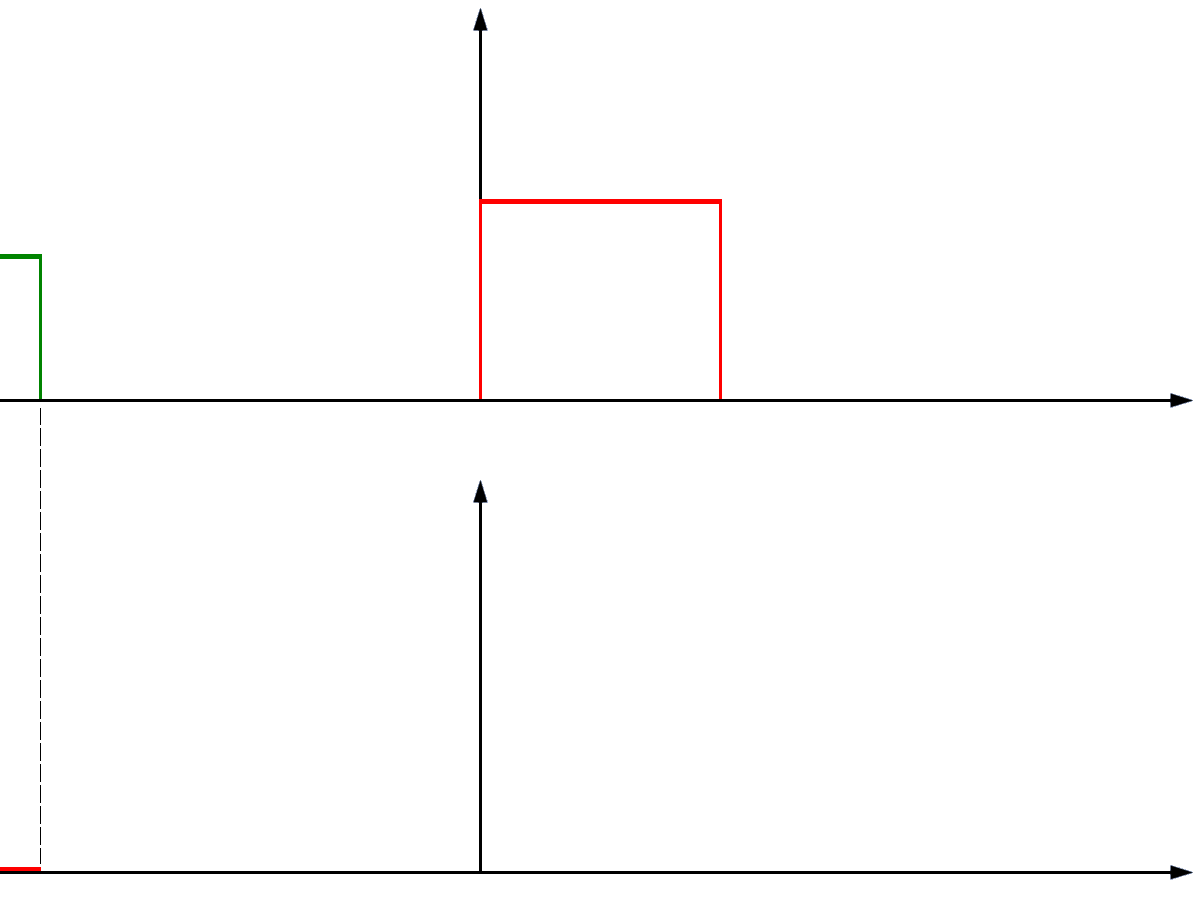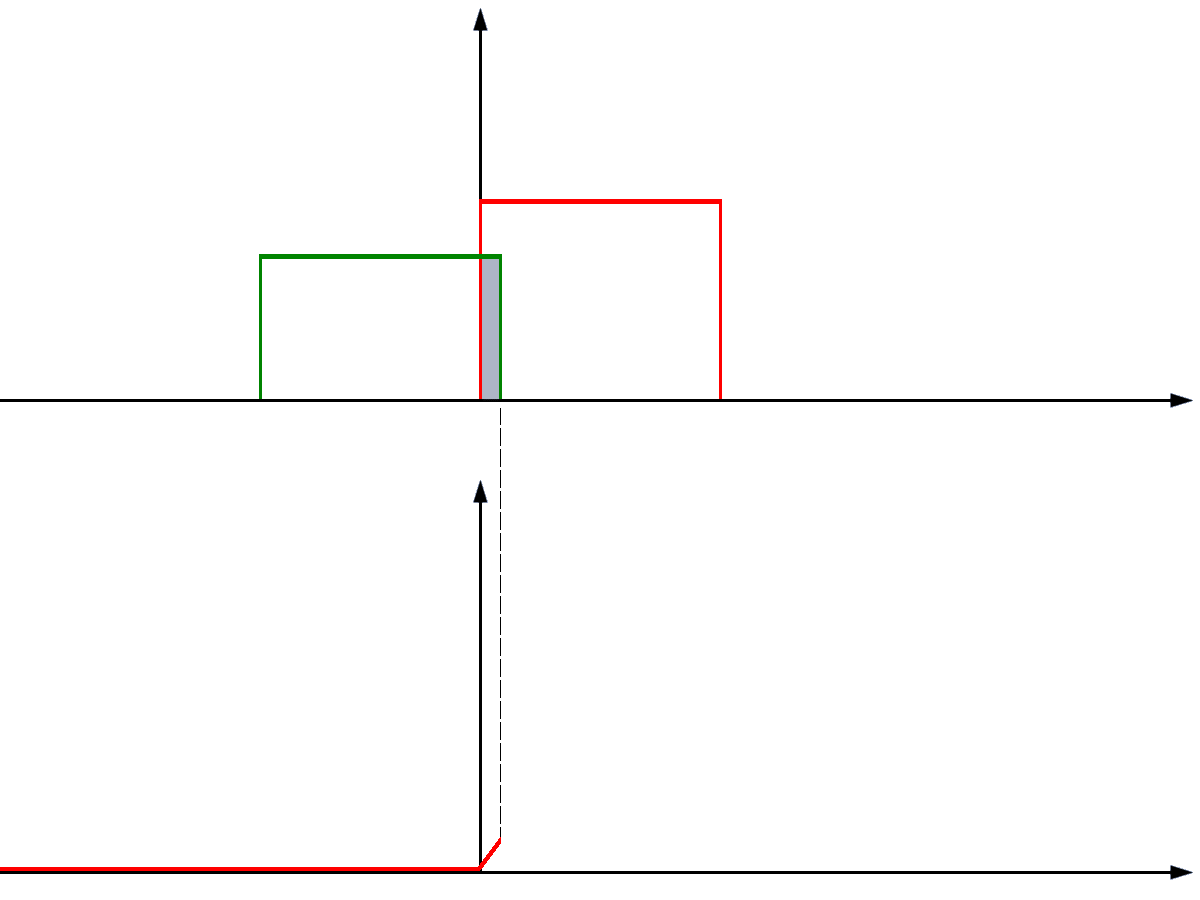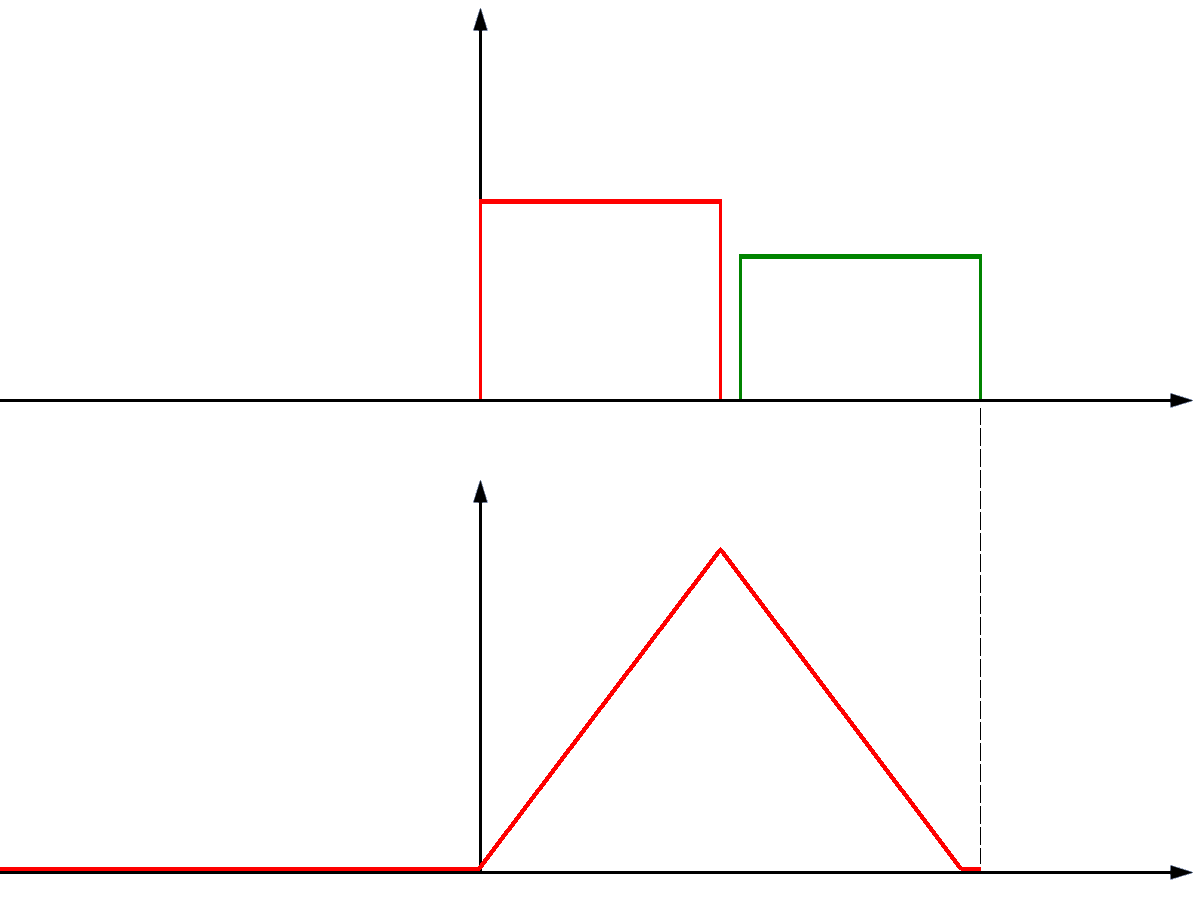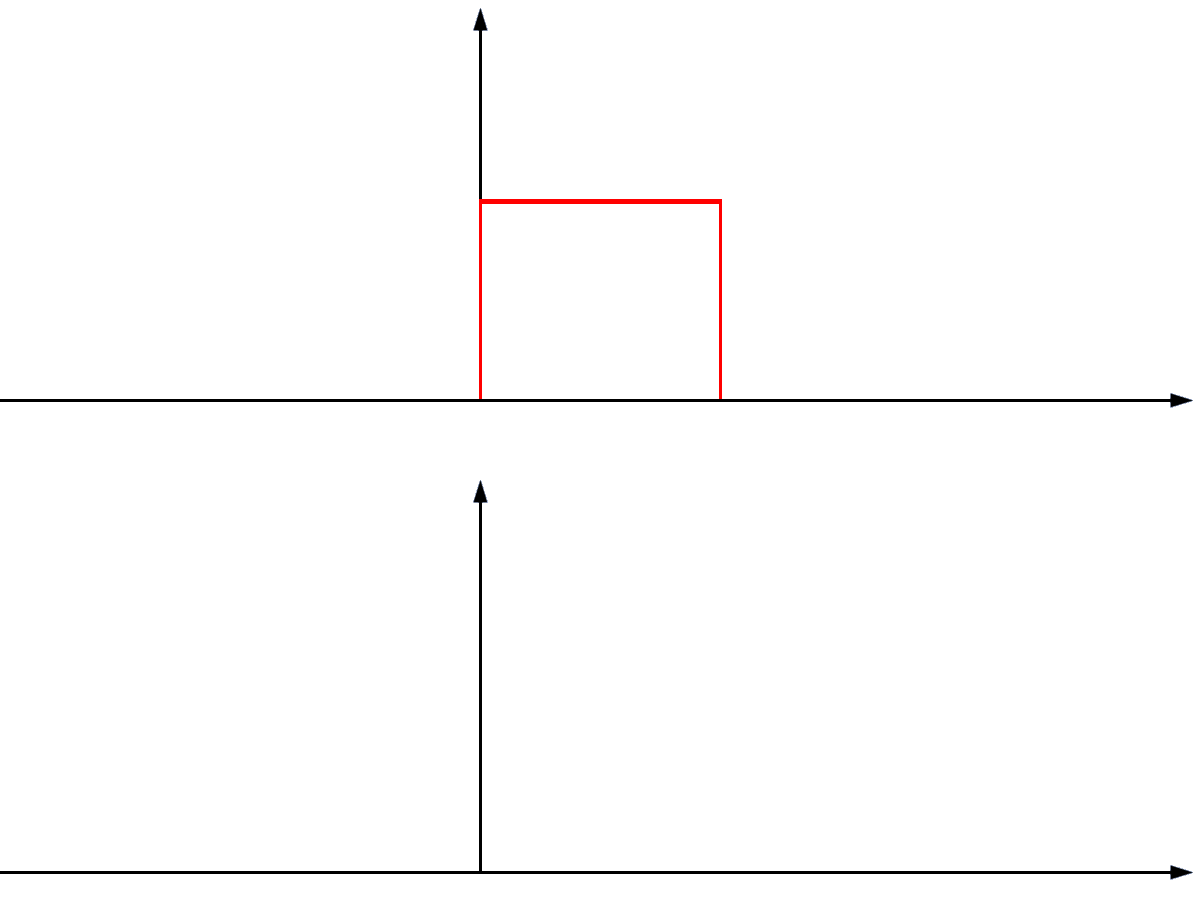
El funcionamiento del filtro adaptado se basa en comparar una señal recibida con una forma de onda conocida. Para ello, la señal recibida se filtra utilizando una versión invertida en el tiempo de la señal de referencia, que además se conjuga cuando se trata de señales complejas. Esta operación equivale a una correlación cruzada. Durante el cálculo se modifica la posición temporal relativa de ambas señales y se determina un valor de correlación para cada desplazamiento temporal.
La figura 2Un sencillo experimento mental ilustra este proceso mediante un pulso rectangular ideal. Mientras dos pulsos rectangulares idénticos no se superpongan en el tiempo, su contribución a la correlación es nula. A medida que aumenta la superposición, también aumenta el valor de correlación. Cuando los pulsos coinciden completamente en el tiempo, este valor alcanza su máximo. Si uno de los pulsos continúa desplazándose, el valor vuelve a disminuir. Por ello, la respuesta de correlación de dos pulsos rectangulares ideales e idénticos tiene forma triangular.
Con formas de onda más complejas, la comparación se realiza siguiendo el mismo principio matemático. El máximo de correlación indica el desplazamiento temporal para el cual la señal recibida coincide mejor con la forma de onda supuesta. A partir de este desplazamiento puede determinarse, por ejemplo, el tiempo de propagación de un eco radar. Al mismo tiempo, la energía del componente conocido de la señal se combina de manera que se obtenga la relación señal/ruido más favorable posible bajo las condiciones supuestas. Sin embargo, esto no significa que todas las demás propiedades de la señal recibida se evalúen también de forma óptima.
¿Por qué se desconoce la forma de onda de un eco radar?
En un equipo radar se conoce la forma de onda de la señal transmitida. En cambio, la forma de onda del eco realmente recibido es, por lo general, desconocida. Si el eco consistiera únicamente en una copia retardada y atenuada de la señal transmitida, el filtro podría adaptarse de forma óptima a esa forma de onda conocida. Sin embargo, en los objetivos radar reales, la reflexión y la propagación modifican la señal transmitida.
Estas modificaciones contienen precisamente la información que el radar pretende obtener sobre el objetivo. Por ejemplo, la información relativa al movimiento del objetivo puede manifestarse mediante una frecuencia Doppler. Los distintos centros de dispersión de un objetivo extenso pueden producir reflexiones parciales con diferentes retardos temporales, modificando así la forma y la duración del pulso de eco. La fase, la distribución de amplitudes y la polarización de la onda recibida también pueden diferir de las correspondientes a la señal transmitida.
Otras influencias pueden deberse, por ejemplo, a la propagación por trayectos múltiples, a la interferencia entre reflexiones parciales, a propiedades de reflexión variables en el tiempo o al movimiento de distintas partes del objetivo. Por lo tanto, un eco radar recibido puede estar compuesto por varios componentes de señal con diferentes tiempos de propagación, amplitudes, fases y frecuencias Doppler. La importancia de cada una de estas características para el procesamiento de señales depende de la misión específica del equipo radar.
La información sobre el objetivo obtenida a partir de estas diferencias se explica con mayor detalle en el capítulo Contenido informativo de las señales radar. De ello surge un problema fundamental para el filtro adaptado: un filtro solamente puede adaptarse de forma óptima a una forma de onda supuesta determinada. Si el eco real difiere de esa forma de onda, las condiciones originales de adaptación dejan de cumplirse por completo.
Influencia de la frecuencia Doppler
Una influencia especialmente importante es el efecto Doppler. La velocidad radial del objetivo modifica la frecuencia de la señal de eco recibida. En un pulso transmitido modulado, este desplazamiento de frecuencia puede provocar que las relaciones de fase a lo largo del tiempo de la señal recibida ya no coincidan con la forma de onda supuesta por el filtro. Como consecuencia, el máximo de correlación puede disminuir o cambiar de posición temporal.
El grado en que la frecuencia Doppler influye en el resultado depende de la forma de onda utilizada y de la duración de la señal. Algunas formas de onda son relativamente poco sensibles a los desplazamientos Doppler. En otras, incluso pequeñas desviaciones de frecuencia producen cambios apreciables en la respuesta de salida del filtro adaptado. Esta relación entre el retardo temporal y la frecuencia Doppler se describe mediante la función de ambigüedad.
El problema resulta especialmente evidente en el reconocimiento de helicópteros. La señal de eco no contiene únicamente la frecuencia Doppler originada por la velocidad radial del helicóptero en su conjunto. Las palas giratorias del rotor generan componentes Doppler adicionales, variables en el tiempo, conocidas como micro-Doppler. Por ello, la señal de eco resultante no presenta una única frecuencia Doppler a la que pueda adaptarse óptimamente un solo filtro sin medidas adicionales.
Una posible solución consiste en utilizar varios filtros adaptados para diferentes frecuencias Doppler supuestas. Cada uno de estos filtros procesa la misma señal recibida, pero está adaptado a un desplazamiento de frecuencia distinto. De esta manera puede determinarse cuál de los filtros, entre las hipótesis consideradas, ofrece la mejor correspondencia con la señal de eco.
Bancos de filtros y procesamiento paralelo de señales

del máximo
Figura 3: Conexión en paralelo de varios filtros adaptados

del máximo
Figura 2: Conexión en paralelo de varios filtros adaptados
La figura 3La figura 2 muestra una conexión en paralelo de varios filtros adaptados. Cada filtro está ajustado a una variante determinada de la forma de onda esperada, por ejemplo, a una frecuencia Doppler diferente. A continuación se comparan las señales de salida. Un circuito posterior de selección del máximo (Greatest-Of) puede seleccionar la señal de salida que presente el mayor valor según el criterio de evaluación utilizado.
Sin embargo, la mayor amplitud de salida no siempre equivale a la mejor relación señal/ruido. Esto ocurre especialmente cuando las potencias de ruido o las ganancias de las distintas ramas de filtrado son diferentes. Por lo tanto, para realizar una comparación significativa, las salidas de los filtros deben normalizarse adecuadamente o evaluarse mediante un criterio común de detección.
Los equipos radar modernos pueden utilizar simultáneamente un gran número de estos filtros. Dado que las operaciones necesarias pueden implementarse con relativa facilidad mediante procesamiento digital de señales, actualmente los bancos de filtros suelen realizarse mediante software o procesadores digitales de señales. Por consiguiente, el principio representado en la figura no requiere necesariamente un número equivalente de módulos de filtrado analógicos independientes.
Filtros adaptados en la compresión de pulsos

Figura 4: Esquema de principio de un circuito de compresión de pulsos – ejemplo de filtro adaptado

Figura 3: Esquema de principio de un circuito de compresión de pulsos – ejemplo de filtro adaptado
Figura 4: Esquema de principio de un circuito de compresión de pulsos – ejemplo de filtro adaptado
Una aplicación importante del filtro adaptado es la compresión de pulsos. Para ello se utiliza un pulso transmitido de mayor duración, cuya frecuencia o fase cambia según una ley conocida durante el intervalo del pulso. La señal recibida se procesa mediante un filtro adaptado a esta modulación. De este modo, la energía contenida en el largo pulso recibido se concentra en un máximo de correlación relativamente estrecho.
El esquema de principio de la figura 4figura 3 ilustra una posible realización de la compresión de pulsos. La señal recibida se divide en varias bandas parciales de frecuencia. Mediante diferentes retardos, los componentes correspondientes se alinean temporalmente para que lleguen a las etapas sumadoras de la forma más simultánea posible. Cuando la señal presenta la forma de onda prevista, estos componentes se suman y forman un pulso de salida claramente definido. Así, el esquema muestra una posible implementación técnica del principio de correlación.
La compresión de pulsos permite combinar las ventajas de una mayor energía del pulso transmitido con una buena resolución en distancia. No obstante, es necesario que la forma de onda utilizada en el filtrado coincida suficientemente con la señal realmente recibida. Un desplazamiento Doppler o una modificación de la forma del pulso pueden afectar al resultado. La magnitud de este efecto depende de la modulación empleada.
En el caso de un objetivo puntual inmóvil idealizado, la señal recibida puede considerarse aproximadamente una copia retardada y atenuada de la señal transmitida. Esto proporciona condiciones especialmente favorables para un filtro adaptado. Sin embargo, en objetivos móviles o extensos pueden aparecer diferencias que deben tenerse en cuenta al diseñar el circuito de compresión de pulsos.
Filtros desadaptados
La máxima relación señal/ruido a la salida no siempre es el objetivo de diseño más importante. En la compresión de pulsos, por ejemplo, los lóbulos secundarios de la respuesta de correlación pueden dificultar la detección de objetivos más débiles situados cerca de un objetivo fuerte. Por ello, en ocasiones se utilizan filtros cuya función de transferencia se aparta deliberadamente de la correspondiente a un filtro adaptado de forma óptima. Estos filtros se denominan filtros desadaptados (Mismatched Filters).
Un filtro desadaptado permite, por ejemplo, reducir los lóbulos secundarios de la respuesta de compresión de pulsos. Para ello puede ser necesario aceptar una pérdida en la relación señal/ruido respecto al filtro adaptado ideal. Se trata, por tanto, de un compromiso deliberado entre diferentes requisitos del procesamiento de señales, y no simplemente de un filtro destinado a una frecuencia Doppler adicional.
Los radares meteorológicos pueden presentar exigencias especialmente elevadas en cuanto a la supresión de los lóbulos secundarios temporales. Estos sistemas no solo deben detectar objetivos individuales, sino también medir con la mayor precisión posible la distribución espacial de la retrodispersión. Los lóbulos secundarios temporales pueden hacer que ecos intensos de precipitación aparezcan aparentemente distribuidos en intervalos de distancia vecinos, lo que distorsiona los resultados de las mediciones. En estas aplicaciones, una baja potencia de los lóbulos secundarios puede ser más importante que obtener la máxima relación señal/ruido teóricamente posible.
Receptor adaptado
El principio de adaptación también puede aplicarse a toda la cadena de recepción. En ese caso no solo se consideran las propiedades de un filtro individual, sino también, por ejemplo, el ancho de banda y las características de ruido de los circuitos del receptor. Para distintas señales recibidas pueden resultar adecuados diferentes ajustes del ancho de banda del receptor.
Un receptor ajustado de esta manera a la forma de onda prevista y a las condiciones de recepción se denomina receptor adaptado (Matched Receiver). Este término describe la optimización de todo el sistema receptor para una tarea determinada. Sin embargo, también en este caso la adaptación solo es óptima bajo las condiciones de señal y ruido supuestas.
Importancia en el procesamiento de señales radar
El filtro adaptado es un método importante para mejorar la detección de señales débiles en presencia de ruido. Su principal ventaja consiste en aprovechar la estructura temporal conocida de la señal esperada durante el procesamiento. Sin embargo, no puede estar adaptado de forma óptima y simultánea a todas las posibles modificaciones de una señal de eco desconocida.
Por este motivo, en la práctica se utilizan bancos de filtros, diferentes modelos de señal o procedimientos de evaluación adicionales, según la tarea que deba realizarse. Es necesario distinguir entre detectar un objetivo con la máxima fiabilidad posible y obtener información adicional a partir de su señal de eco. Una modificación de la señal recibida puede representar una desadaptación no deseada para un filtro adaptado determinado, pero al mismo tiempo puede contener información valiosa sobre las características o el movimiento del objetivo.
Quien desee estudiar experimentalmente el funcionamiento de un filtro adaptado puede utilizar un simulador de filtro adaptado con distintos ejemplos de señales de entrada. También permite estudiar formas de onda definidas por el usuario.