
Согласованный фильтр
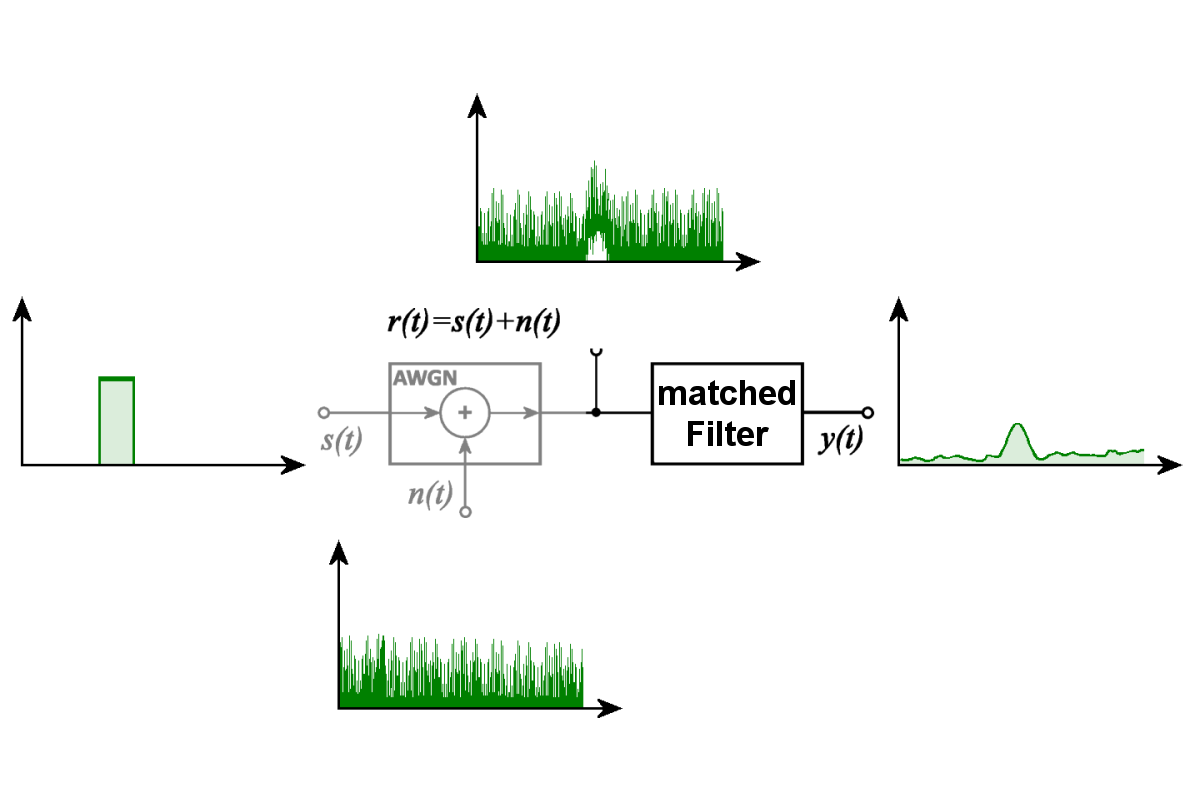
Рис. 1: Согласованный фильтр выделяет известный сигнал на фоне аддитивного белого гауссовского шума (AWGN).
Рис. 1: Согласованный фильтр выделяет известный сигнал на фоне аддитивного белого гауссовского шума (AWGN).
Согласованный фильтр
Согласованный фильтр (англ. Matched Filter, также называемый оптимальным фильтром) представляет собой фильтр, согласованный с определённой формой сигнала, которая предполагается заранее известной. Он используется для обнаружения такого сигнала даже при наложении шума. При определённых условиях он обеспечивает максимальное отношение сигнал-шум (англ. signal-to-noise ratio, SNR) на выходе фильтра в заданный момент отсчёта. Эта оптимальность справедлива для предполагаемой формы сигнала при наличии аддитивного белого шума. Согласованный фильтр также может применяться для определения временного положения и, при соответствующих условиях, амплитуды принятого сигнала.
- Принцип действия согласованного фильтра
- Почему форма радиолокационного эхо-сигнала неизвестна?
- Влияние доплеровской частоты
- Банки фильтров и параллельная обработка сигналов
- Согласованный фильтр при сжатии импульсов
- Рассогласованный фильтр
- Согласованный приёмник
- Значение для обработки радиолокационных сигналов
 Видеоверсия
На рисунке 1 этот принцип показан на упрощённом идеализированном примере. Известный прямоугольный импульс s(t) накладывается на шумовой сигнал n(t). Предполагается, что шум является аддитивным белым гауссовским шумом (англ. Additive White Gaussian Noise, AWGN). Таким образом, результирующий принятый сигнал r(t) содержит как исходный импульс, так и шум. На фоне шума импульс становится практически неразличимым. Однако после обработки согласованным фильтром на его выходе появляется отчётливо выраженный максимум. При этом шум не устраняется полностью, а известный сигнал выделяется относительно шумового фона.
Принцип действия согласованного фильтра
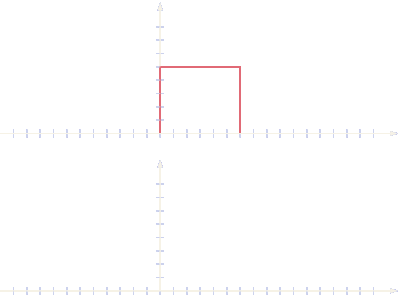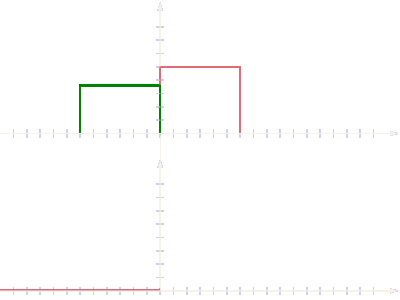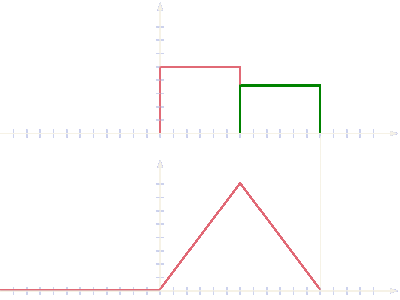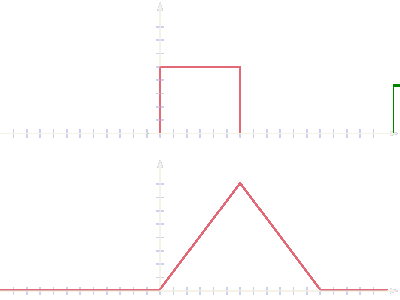
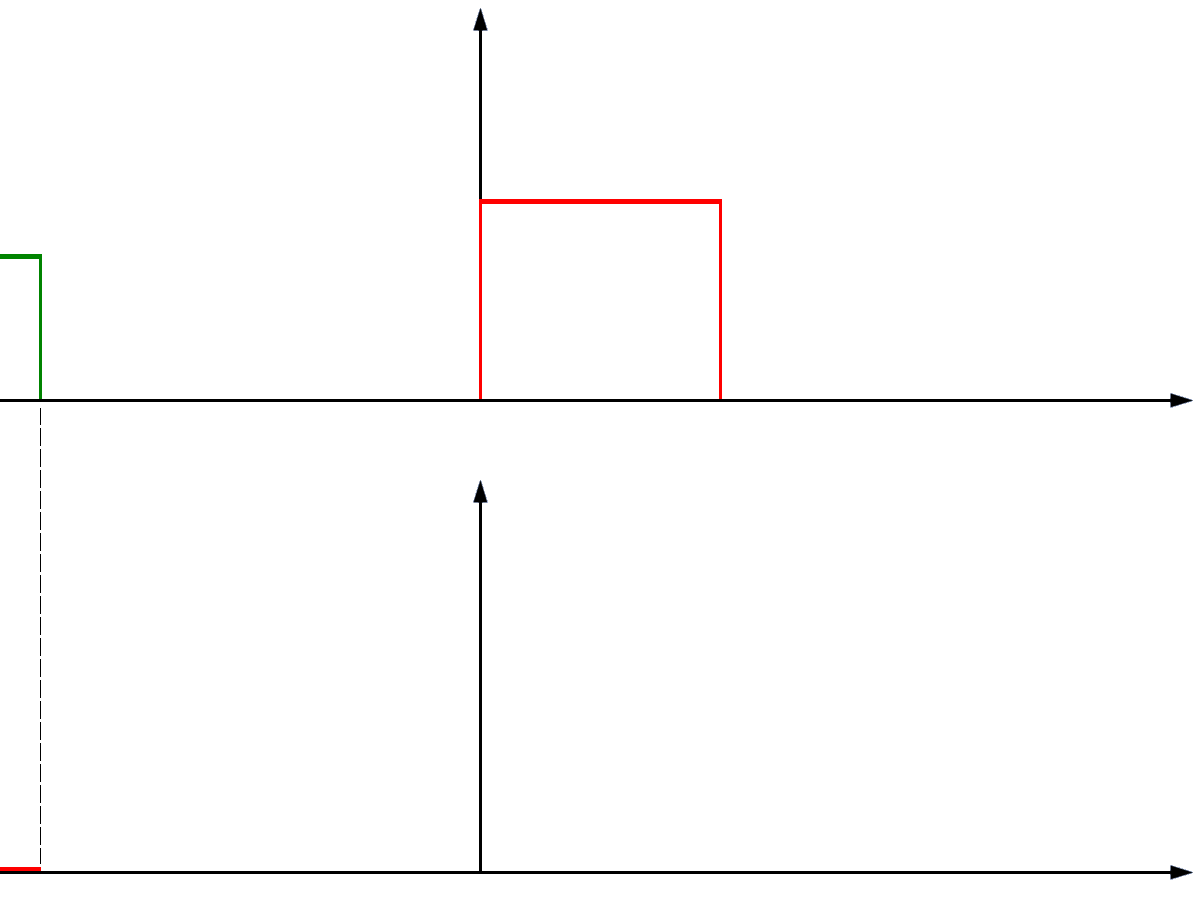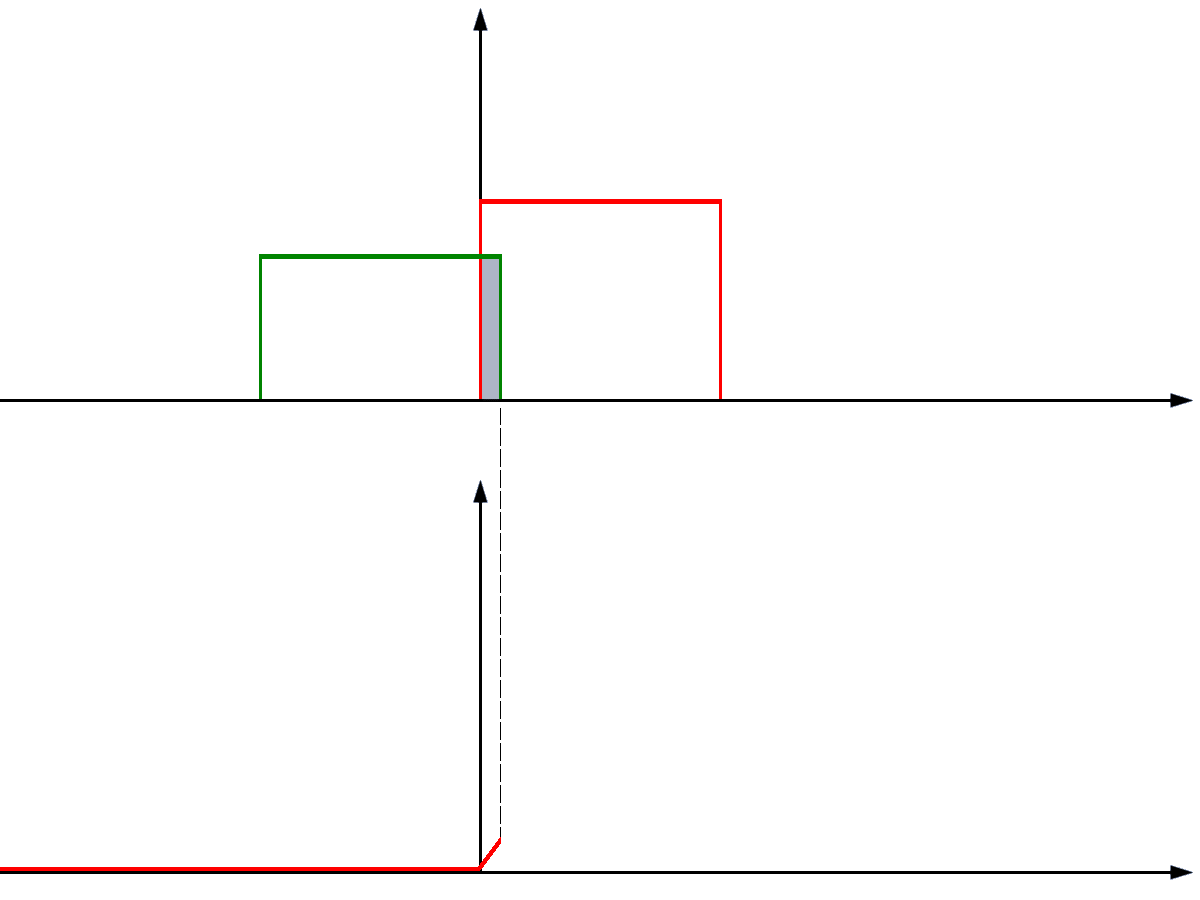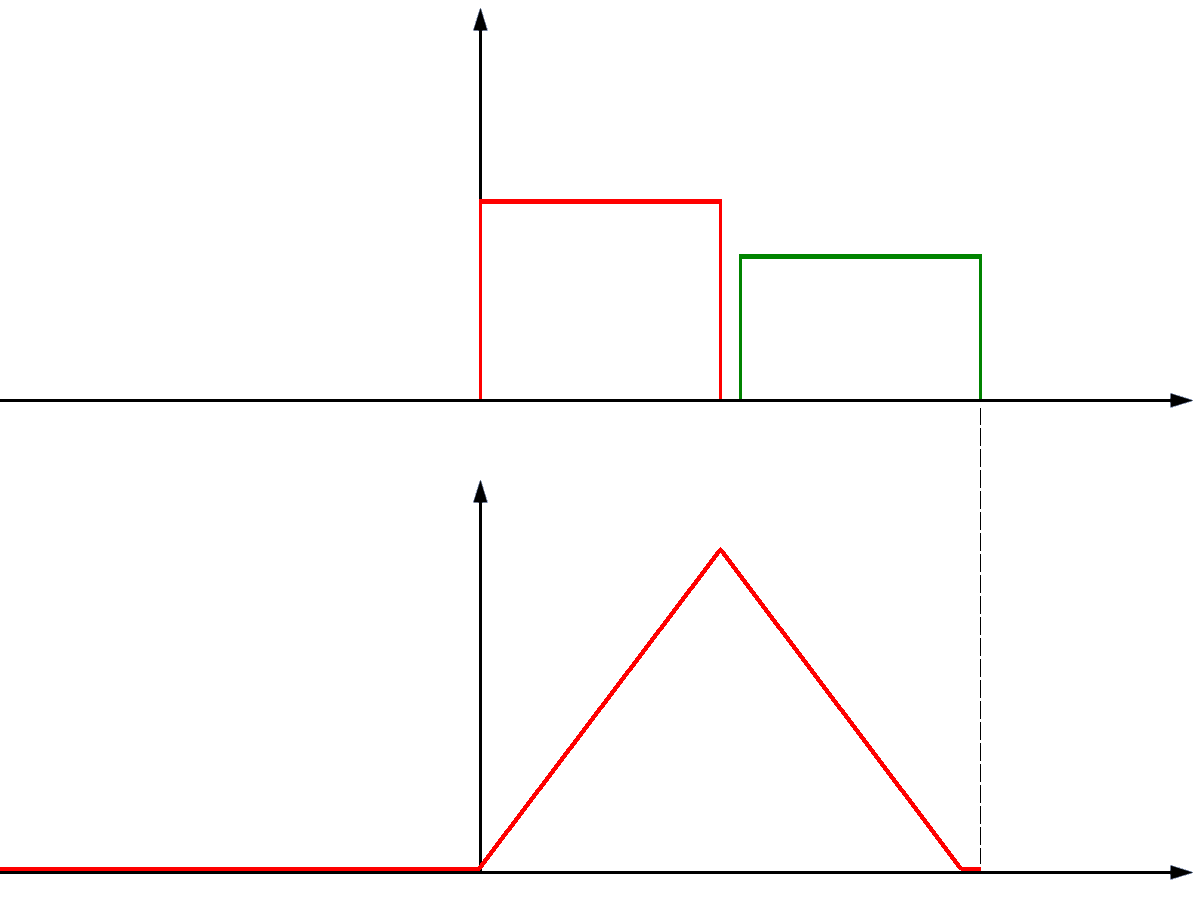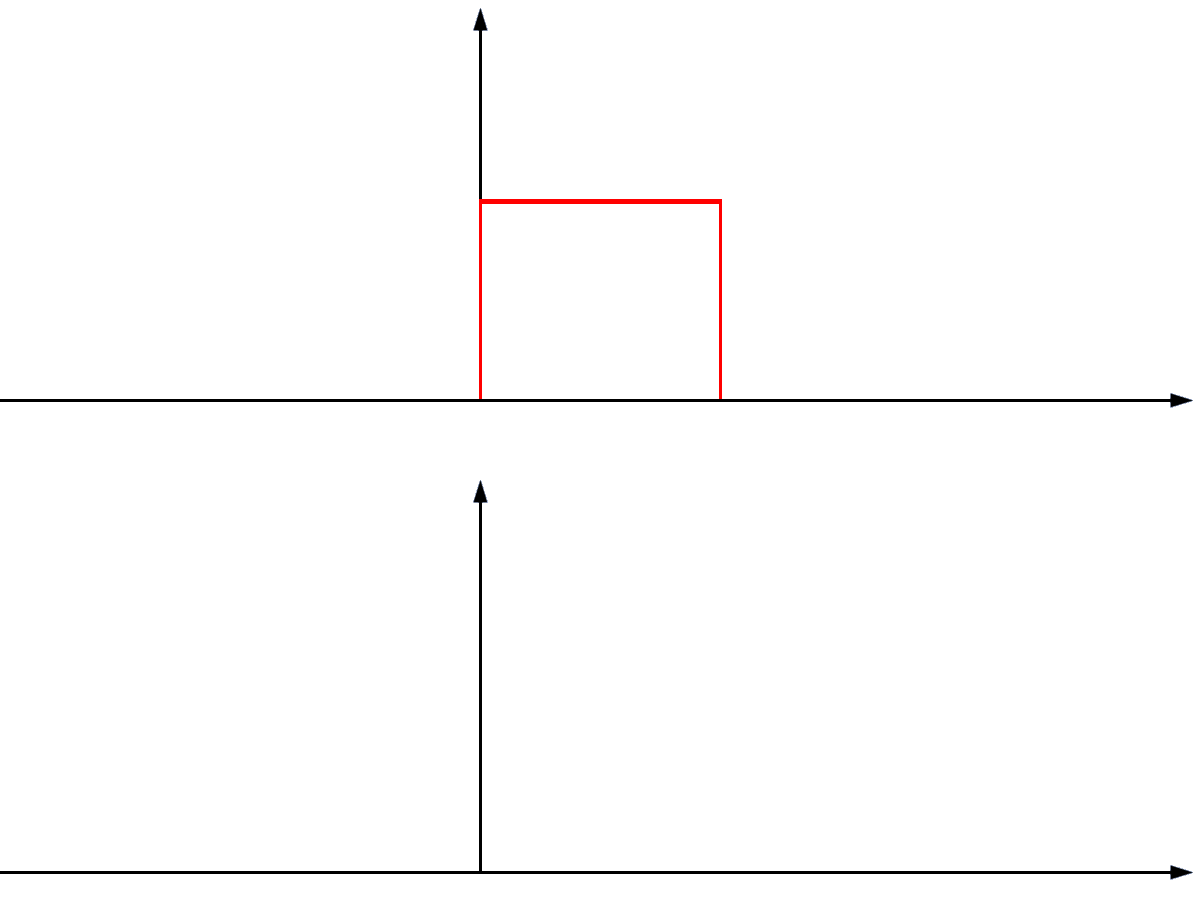
Принцип действия согласованного фильтра основан на сравнении принятого сигнала с известной формой сигнала. Для этого принятый сигнал фильтруется с использованием обращённой во времени версии опорного сигнала, которая для комплексных сигналов дополнительно подвергается комплексному сопряжению. Эта операция соответствует взаимной корреляции. При вычислении относительное временное положение обоих сигналов изменяется, и для каждого временного сдвига определяется значение корреляции.
Рисунок 2Простой мысленный эксперимент иллюстрирует этот процесс на примере идеального прямоугольного импульса. Пока два одинаковых прямоугольных импульса не перекрываются во времени, их вклад в корреляцию равен нулю. По мере увеличения перекрытия значение корреляции возрастает. При полном совпадении импульсов во времени оно достигает максимума. При дальнейшем смещении значение корреляции снова уменьшается. Поэтому корреляционный отклик двух одинаковых идеальных прямоугольных импульсов имеет треугольную форму.
Для более сложных форм сигнала сравнение выполняется по тому же математическому принципу. Максимум корреляции указывает временной сдвиг, при котором принятый сигнал лучше всего соответствует предполагаемой форме сигнала. По этому сдвигу можно, например, определить время распространения радиолокационного эхо-сигнала. Одновременно энергия известной составляющей сигнала объединяется таким образом, чтобы при предполагаемых условиях получить наиболее благоприятное отношение сигнал-шум. Однако это не означает, что все остальные характеристики принятого сигнала также оцениваются оптимальным образом.
Почему форма радиолокационного эхо-сигнала неизвестна?
В радиолокационной станции форма излучаемого сигнала известна. Однако форма фактически принимаемого эхо-сигнала, как правило, неизвестна. Если бы эхо-сигнал представлял собой лишь задержанную и ослабленную копию переданного сигнала, фильтр можно было бы оптимально согласовать с этой известной формой сигнала. Но при отражении от реальных радиолокационных целей и распространении форма сигнала изменяется.
Именно эти изменения содержат информацию, которую радиолокатор должен получить о цели. Например, информация о движении цели может проявляться в виде доплеровской частоты. Различные центры рассеяния протяжённой цели могут создавать частичные отражения с разными временными задержками, изменяя тем самым форму и длительность эхо-импульса. Фаза, распределение амплитуд и поляризация принятой волны также могут отличаться от соответствующих характеристик переданного сигнала.
Дополнительные изменения могут возникать вследствие многолучевого распространения, интерференции между частичными отражениями, изменяющихся во времени отражательных свойств или движения отдельных частей цели. Поэтому принятый радиолокационный эхо-сигнал может состоять из нескольких составляющих с различными временами распространения, амплитудами, фазами и доплеровскими частотами. Значимость этих характеристик для обработки сигнала зависит от конкретной задачи радиолокационной станции.
Информация о цели, получаемая на основе этих различий, подробнее рассматривается в разделе Информационное содержание радиолокационных сигналов. Отсюда возникает принципиальная проблема согласованного фильтра: фильтр может быть оптимально согласован только с одной определённой предполагаемой формой сигнала. Если фактический эхо-сигнал отличается от этой формы, первоначальные условия согласования выполняются уже не полностью.
Влияние доплеровской частоты
Особенно важным фактором является эффект Доплера. Радиальная скорость цели вызывает изменение частоты принимаемого эхо-сигнала. Для модулированного переданного импульса такой частотный сдвиг может привести к тому, что временные фазовые соотношения принятого сигнала перестанут соответствовать форме сигнала, предполагаемой в фильтре. В результате максимум корреляции может уменьшиться или изменить своё временное положение.
Степень влияния доплеровской частоты на результат зависит от используемой формы сигнала и его длительности. Некоторые формы сигнала относительно мало чувствительны к доплеровским сдвигам. Для других даже небольшие отклонения частоты вызывают значительные изменения отклика на выходе согласованного фильтра. Эта взаимосвязь между временной задержкой и доплеровской частотой описывается функцией неопределённости.
Эта проблема особенно наглядна при распознавании вертолётов. Эхо-сигнал содержит не только доплеровскую частоту, обусловленную радиальной скоростью вертолёта в целом. Вращающиеся лопасти несущего винта создают дополнительные изменяющиеся во времени доплеровские составляющие, называемые микродоплеровскими. Поэтому результирующий эхо-сигнал не имеет одной общей доплеровской частоты, на которую можно было бы без дополнительных мер оптимально настроить единственный согласованный фильтр.
Одним из возможных решений является использование нескольких согласованных фильтров для различных предполагаемых доплеровских частот. Каждый из этих фильтров обрабатывает один и тот же принятый сигнал, но согласован с другим частотным сдвигом. Таким образом можно определить, какой из фильтров при рассмотренных предположениях обеспечивает наилучшее соответствие эхо-сигналу.
Банки фильтров и параллельная обработка сигналов

максимума
Рис. 3: Параллельное соединение нескольких согласованных фильтров

максимума
Рис. 2: Параллельное соединение нескольких согласованных фильтров
На рисунке 3На рисунке 2 показано параллельное соединение нескольких согласованных фильтров. Каждый фильтр согласован с определённым вариантом ожидаемой формы сигнала, например, с другой доплеровской частотой. Затем выходные сигналы фильтров сравниваются между собой. Расположенная далее схема выбора максимума (Greatest-Of) может выбрать выходной сигнал с наибольшим значением в соответствии с используемым критерием оценки.
Однако наибольшая выходная амплитуда не всегда означает наилучшее отношение сигнал-шум. Это особенно важно, когда мощности шума или коэффициенты усиления отдельных каналов фильтрации различаются. Для корректного сравнения выходные сигналы фильтров необходимо соответствующим образом нормировать либо оценивать по единому критерию обнаружения.
Современные радиолокационные станции могут одновременно использовать большое количество таких фильтров. Поскольку необходимые операции фильтрации сравнительно легко реализуются средствами цифровой обработки сигналов, сегодня банки фильтров часто создаются программно или с использованием цифровых сигнальных процессоров. Поэтому принцип, показанный на рисунке, не обязательно предполагает применение соответствующего количества отдельных аналоговых фильтрующих модулей.
Согласованный фильтр при сжатии импульсов

Рис. 4: Принципиальная схема сжатия импульсов – пример согласованного фильтра

Рис. 3: Принципиальная схема сжатия импульсов – пример согласованного фильтра
Рис. 4: Принципиальная схема сжатия импульсов – пример согласованного фильтра
Одним из важных применений согласованного фильтра является сжатие импульсов. При этом используется более длинный передаваемый импульс, частота или фаза которого изменяется в течение импульса по известному закону модуляции. Принятый сигнал обрабатывается фильтром, согласованным с этой модуляцией. Энергия сигнала, содержащаяся в длинном принятом импульсе, при этом концентрируется в относительно узком максимуме корреляции.
Принципиальная схема на рисунке 4рисунке 3 иллюстрирует один из возможных способов реализации сжатия импульсов. Принятый сигнал разделяется на несколько частотных поддиапазонов. С помощью задержек различной длительности соответствующие составляющие сигнала выравниваются во времени так, чтобы они поступали в суммирующие каскады по возможности одновременно. Для предусмотренной формы сигнала эти составляющие суммируются, образуя выраженный выходной импульс. Таким образом, схема показывает один из возможных технических вариантов реализации принципа корреляции.
Сжатие импульсов позволяет объединить преимущества большей энергии передаваемого импульса с высокой разрешающей способностью по дальности. Однако необходимо, чтобы форма сигнала, используемая при фильтрации, достаточно хорошо соответствовала фактически принятому сигналу. Доплеровский сдвиг или изменение формы импульса могут повлиять на результат. Степень этого влияния зависит от выбранного вида модуляции.
В идеализированном случае неподвижной точечной цели принятый сигнал можно приближённо рассматривать как задержанную и ослабленную копию переданного сигнала. Это создаёт особенно благоприятные условия для согласованного фильтра. Однако для движущихся или протяжённых целей могут возникать отклонения, которые необходимо учитывать при проектировании схемы сжатия импульсов.
Рассогласованный фильтр
Максимально возможное отношение сигнал-шум на выходе не всегда является главной целью проектирования. Например, при сжатии импульсов боковые максимумы корреляционного отклика могут затруднять обнаружение слабых целей вблизи сильно отражающей цели. Поэтому иногда применяют фильтры, передаточная функция которых преднамеренно отличается от передаточной функции оптимально согласованного фильтра. Такие фильтры называются рассогласованными фильтрами (Mismatched Filters).
С помощью рассогласованного фильтра можно, например, уменьшить боковые максимумы отклика при сжатии импульсов. Для этого в некоторых случаях приходится допускать потери отношения сигнал-шум по сравнению с идеальным согласованным фильтром. Таким образом, речь идёт о целенаправленном компромиссе между различными требованиями к обработке сигналов, а не просто о фильтре для дополнительной доплеровской частоты.
Особенно высокие требования к подавлению временных боковых лепестков могут предъявляться, например, в метеорологических радиолокаторах. В них необходимо не только обнаруживать отдельные цели, но и как можно точнее измерять пространственное распределение обратного рассеяния. Временные боковые лепестки могут приводить к тому, что сильные отражения от осадков кажутся распределёнными по соседним интервалам дальности, искажая результаты измерений. В таких задачах низкий уровень мощности боковых лепестков может быть важнее теоретически максимально возможного отношения сигнал-шум.
Согласованный приёмник
Принцип согласования может применяться и ко всему приёмному тракту. При этом учитываются не только свойства отдельного фильтра, но и, например, полоса пропускания и шумовые характеристики приёмных цепей. Для различных принимаемых сигналов могут быть целесообразны разные настройки полосы пропускания приёмника.
Приёмник, согласованный таким образом с предполагаемой формой сигнала и условиями приёма, называется согласованным приёмником (Matched Receiver). Этот термин описывает оптимизацию всей приёмной системы для определённой задачи. Однако и в этом случае согласование является оптимальным только при предполагаемых условиях для сигнала и шума.
Значение для обработки радиолокационных сигналов
Согласованный фильтр является важным методом повышения эффективности обнаружения слабых сигналов на фоне шума. Его главное преимущество заключается в использовании известной временной структуры ожидаемого сигнала при обработке. Однако он не может быть одновременно оптимально согласован со всеми возможными изменениями неизвестного эхо-сигнала.
Поэтому на практике в зависимости от задачи применяются банки фильтров, различные модели сигналов или дополнительные методы обработки. При этом необходимо различать максимально надёжное обнаружение цели и получение дополнительной информации из её эхо-сигнала. Изменение принятого сигнала может означать нежелательное рассогласование для определённого согласованного фильтра, но одновременно содержать ценную информацию о свойствах или движении цели.
Для экспериментального изучения работы согласованного фильтра можно воспользоваться симулятором согласованного фильтра с различными примерами входных сигналов. В нём также можно исследовать самостоятельно заданные формы сигналов.