
Filtre adapté
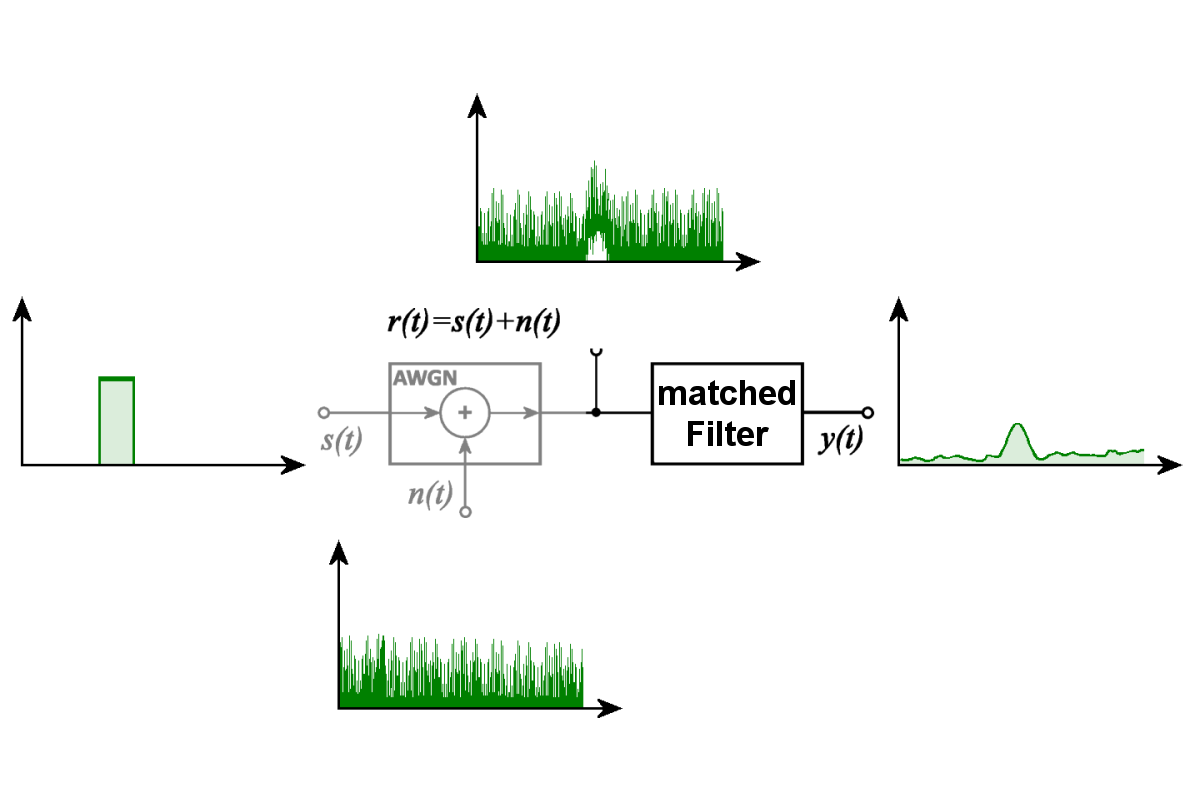
Figure 1 : Un filtre adapté fait ressortir un signal connu dans un bruit blanc gaussien additif (AWGN).
Figure 1 : Un filtre adapté fait ressortir un signal connu dans un bruit blanc gaussien additif (AWGN).
Filtre adapté
Un filtre adapté (en anglais : Matched Filter, également appelé filtre optimal) est un filtre conçu pour une forme d'onde déterminée, supposée connue à l'avance. Il permet de détecter un tel signal même lorsqu'il est masqué par du bruit. Dans des conditions définies, il maximise le rapport signal sur bruit (en anglais : signal-to-noise ratio, SNR) à la sortie du filtre à un instant d'échantillonnage déterminé. Cette propriété optimale s'applique à la forme d'onde supposée en présence d'un bruit blanc additif. Le filtre adapté peut également servir à déterminer la position temporelle et, dans certaines conditions, l'amplitude d'un signal reçu.
- Principe de fonctionnement d'un filtre adapté
- Pourquoi la forme d'onde d'un écho radar est-elle inconnue ?
- Influence de la fréquence Doppler
- Bancs de filtres et traitement parallèle des signaux
- Filtre adapté et compression d'impulsions
- Filtre désadapté
- Récepteur adapté
- Importance dans le traitement des signaux radar
 Version vidéo
La figure 1 illustre ce principe à l'aide d'un exemple idéalisé. Une impulsion rectangulaire connue s(t) est superposée à un signal de bruit n(t). Le bruit est ici supposé être un bruit blanc gaussien additif (en anglais : Additive White Gaussian Noise, AWGN). Le signal reçu résultant r(t) contient donc à la fois l'impulsion initiale et le bruit. Dans le signal bruité, l'impulsion est devenue presque impossible à distinguer. Après le traitement par le filtre adapté, un maximum nettement marqué apparaît toutefois à sa sortie. Le bruit n'est pas complètement supprimé ; le signal connu est plutôt mis en évidence par rapport au bruit de fond.
Principe de fonctionnement d'un filtre adapté
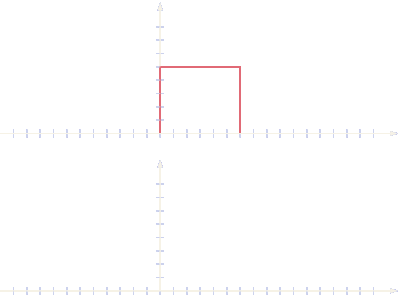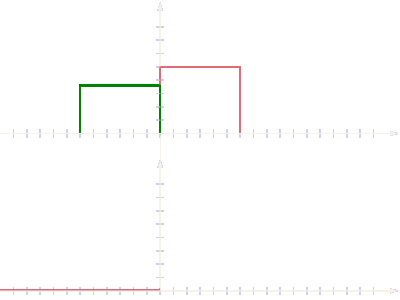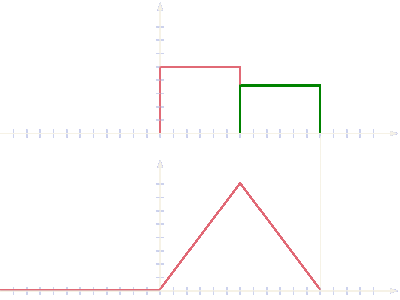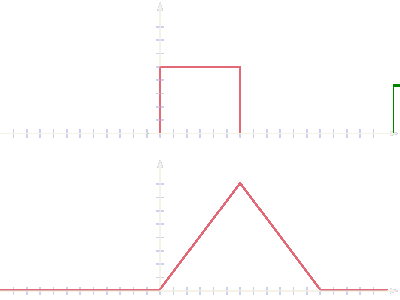
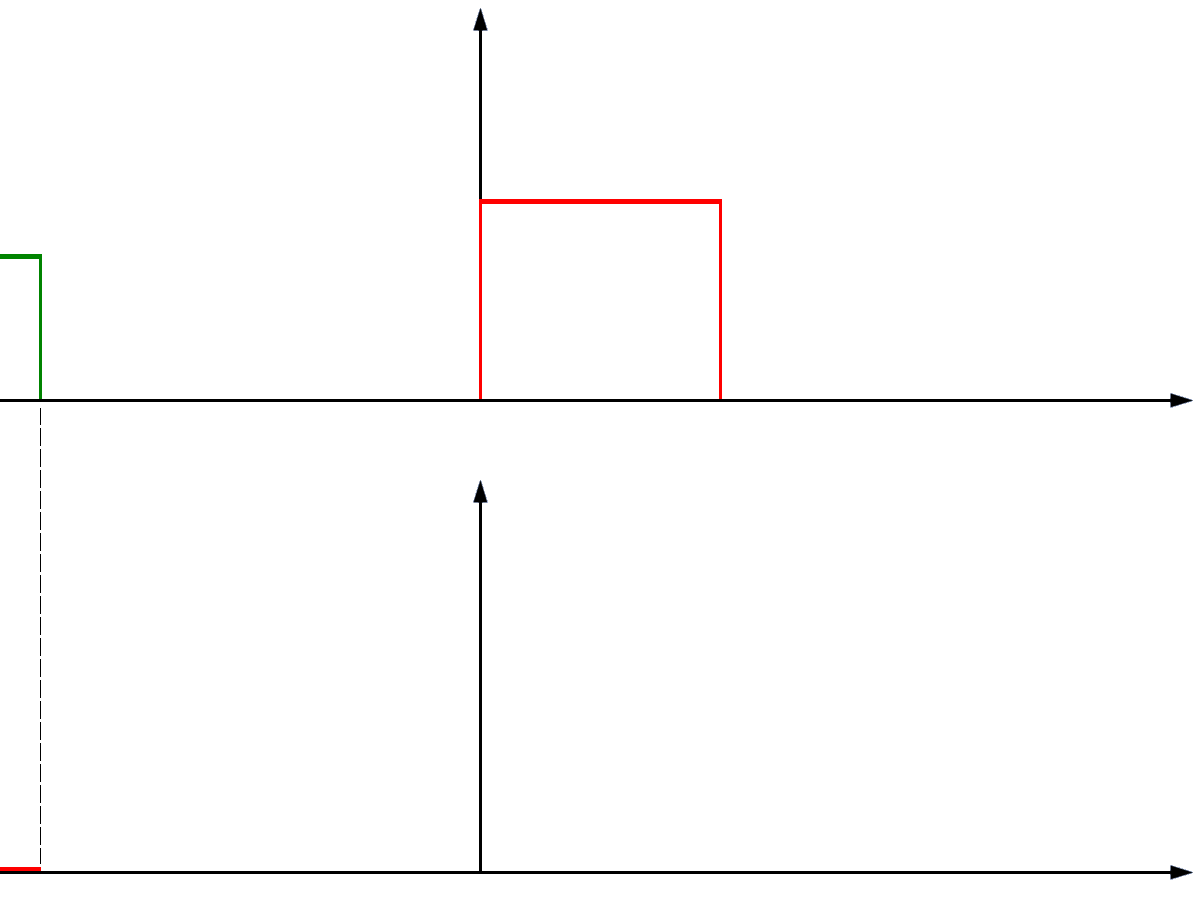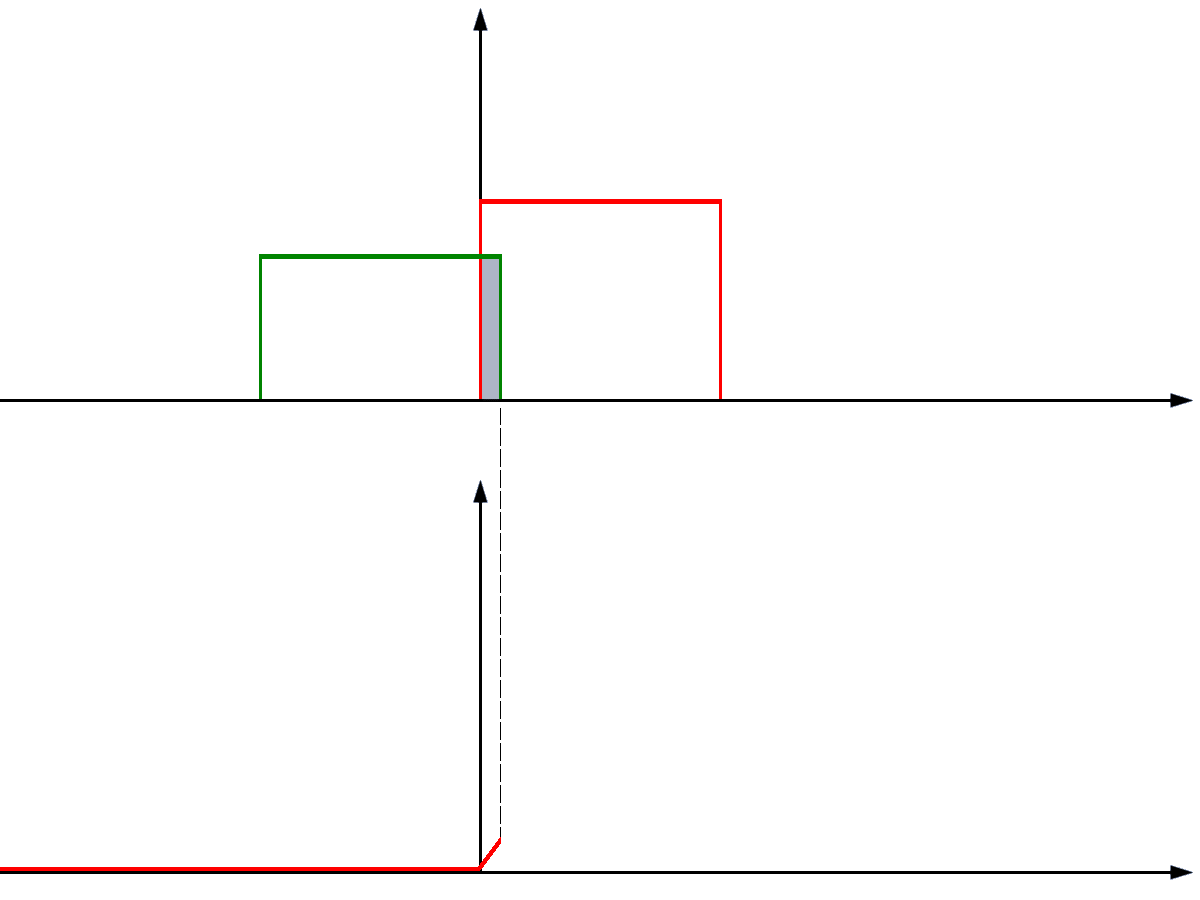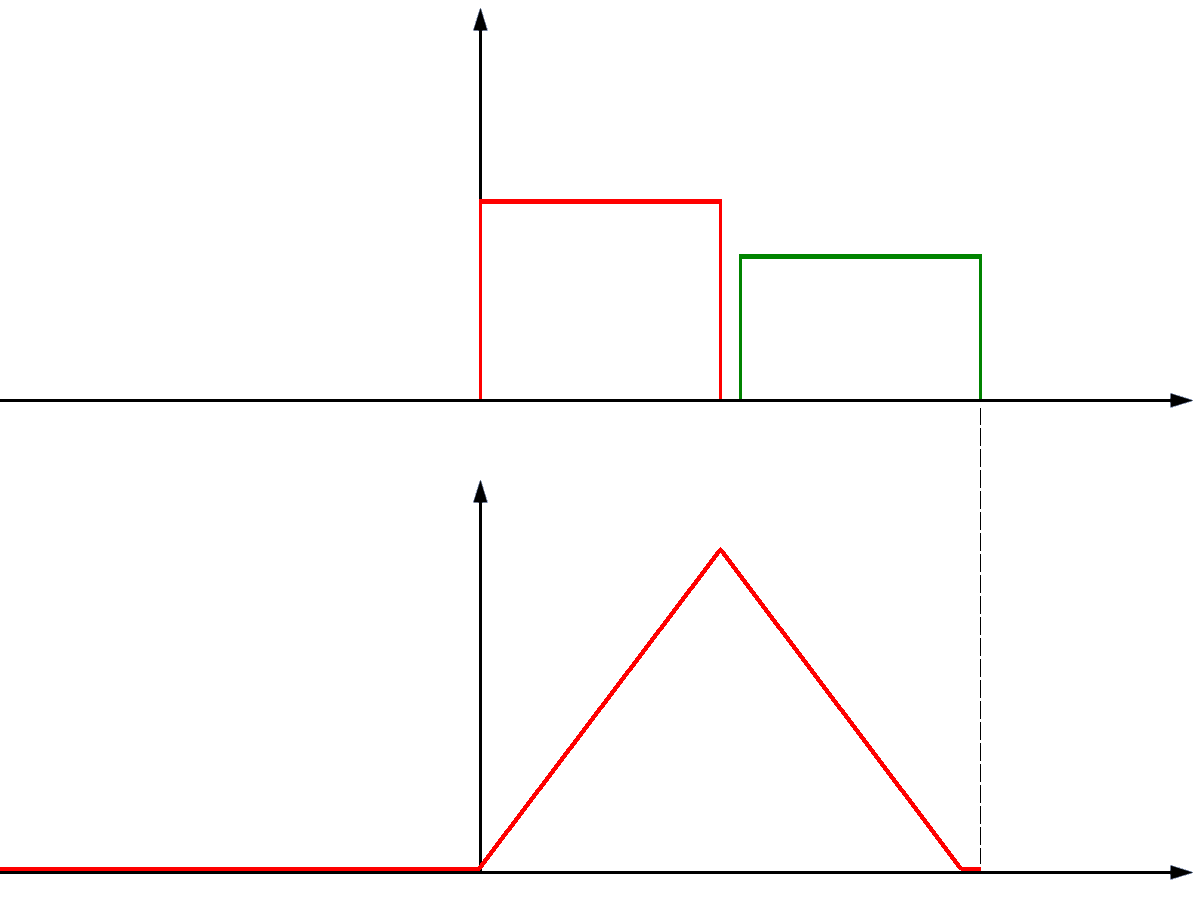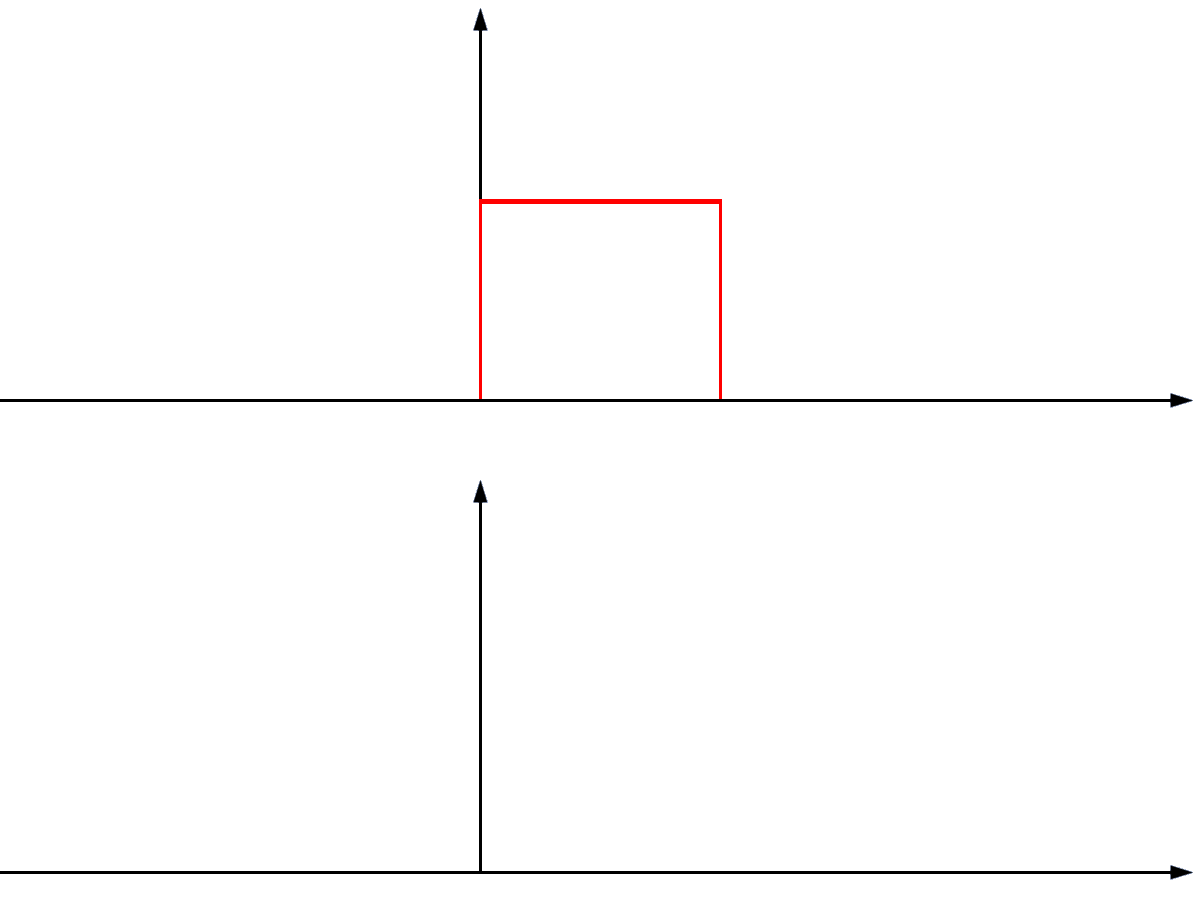
Le fonctionnement d'un filtre adapté repose sur la comparaison d'un signal reçu avec une forme d'onde connue. Pour cela, le signal reçu est filtré à l'aide d'une version inversée dans le temps du signal de référence, dont on prend également le conjugué complexe dans le cas des signaux complexes. Cette opération correspond à une corrélation croisée. Lors du calcul, la position temporelle relative des deux signaux est modifiée et une valeur de corrélation est déterminée pour chaque décalage temporel.
La figure 2Une expérience de pensée simple illustre ce processus à l'aide d'une impulsion rectangulaire idéale. Tant que deux impulsions rectangulaires identiques ne se chevauchent pas dans le temps, leur contribution à la corrélation est nulle. Lorsque leur chevauchement augmente, la valeur de corrélation augmente également. Elle atteint son maximum lorsque les deux impulsions coïncident parfaitement dans le temps. Si le décalage se poursuit, cette valeur diminue à nouveau. La réponse de corrélation de deux impulsions rectangulaires idéales et identiques a donc une forme triangulaire.
Pour des formes d'onde plus complexes, la comparaison repose sur le même principe mathématique. Le maximum de corrélation indique le décalage temporel pour lequel le signal reçu correspond le mieux à la forme d'onde supposée. Ce décalage permet, par exemple, de déterminer le temps de propagation d'un écho radar. Simultanément, l'énergie de la composante connue du signal est regroupée afin d'obtenir le rapport signal sur bruit le plus favorable possible dans les conditions supposées. Cela ne signifie toutefois pas que toutes les autres propriétés du signal reçu soient également exploitées de manière optimale.
Pourquoi la forme d'onde d'un écho radar est-elle inconnue ?
Dans un système radar, la forme d'onde du signal émis est connue. En revanche, celle de l'écho effectivement reçu est généralement inconnue. Si l'écho n'était qu'une copie retardée et atténuée du signal émis, le filtre pourrait être adapté de manière optimale à cette forme d'onde connue. Avec des cibles radar réelles, la réflexion et la propagation modifient cependant le signal émis.
Ces modifications contiennent précisément les informations que le radar doit obtenir sur la cible. Une information concernant le mouvement de la cible peut, par exemple, se manifester par une fréquence Doppler. Les différents centres de diffusion d'une cible étendue peuvent produire des réflexions partielles présentant des retards différents, ce qui modifie la forme et la durée de l'impulsion d'écho. La phase, la répartition des amplitudes et la polarisation de l'onde reçue peuvent également différer de celles du signal émis.
D'autres influences résultent notamment de la propagation par trajets multiples, des interférences entre les réflexions partielles, de propriétés de réflexion variant dans le temps ou du mouvement de certaines parties de la cible. Un écho radar reçu peut donc être composé de plusieurs contributions ayant des temps de propagation, des amplitudes, des phases et des fréquences Doppler différents. Les propriétés importantes pour le traitement du signal dépendent de la mission particulière du système radar.
Les informations sur la cible obtenues à partir de ces différences sont présentées plus en détail dans le chapitre Contenu informatif des signaux radar. Il en résulte un problème fondamental pour le filtre adapté : un filtre ne peut être adapté de manière optimale qu'à une forme d'onde supposée déterminée. Si l'écho réel diffère de cette forme d'onde, les conditions initiales d'adaptation ne sont plus entièrement satisfaites.
Influence de la fréquence Doppler
Un facteur particulièrement important est l'effet Doppler. La vitesse radiale de la cible entraîne une modification de la fréquence du signal d'écho reçu. Pour une impulsion émise modulée, ce décalage de fréquence peut faire en sorte que les relations de phase au cours du temps dans le signal reçu ne correspondent plus à la forme d'onde supposée par le filtre. Le maximum de corrélation peut alors diminuer ou changer de position temporelle.
L'importance de l'effet d'une fréquence Doppler sur le résultat dépend de la forme d'onde utilisée et de la durée du signal. Certaines formes d'onde sont relativement peu sensibles aux décalages Doppler. Pour d'autres, même de faibles écarts de fréquence entraînent des modifications importantes de la réponse à la sortie du filtre adapté. Cette relation entre le retard temporel et la fréquence Doppler est décrite par la fonction d'ambiguïté.
Le problème est particulièrement évident dans la reconnaissance des hélicoptères. Le signal d'écho ne contient pas uniquement la fréquence Doppler due à la vitesse radiale de l'hélicoptère dans son ensemble. Les pales du rotor en rotation produisent également des composantes Doppler supplémentaires, variables dans le temps, appelées micro-Doppler. Le signal d'écho résultant ne possède donc pas une fréquence Doppler unique à laquelle un seul filtre adapté pourrait facilement être accordé de manière optimale.
Une solution possible consiste à employer plusieurs filtres adaptés correspondant à différentes fréquences Doppler supposées. Chacun de ces filtres traite le même signal reçu, mais il est adapté à un décalage de fréquence différent. Il devient ainsi possible de déterminer quel filtre, parmi les hypothèses examinées, correspond le mieux au signal d'écho.
Bancs de filtres et traitement parallèle des signaux

du maximum
Figure 3 : Montage en parallèle de plusieurs filtres adaptés

du maximum
Figure 2 : Montage en parallèle de plusieurs filtres adaptés
La figure 3La figure 2 montre un montage en parallèle de plusieurs filtres adaptés. Chaque filtre est adapté à une variante particulière de la forme d'onde attendue, par exemple à une fréquence Doppler différente. Les signaux de sortie sont ensuite comparés. Un circuit de sélection du maximum (Greatest-Of) placé en aval peut sélectionner le signal de sortie ayant la valeur la plus élevée selon le critère d'évaluation utilisé.
La plus grande amplitude de sortie ne correspond toutefois pas nécessairement au meilleur rapport signal sur bruit dans toutes les situations. C'est notamment le cas lorsque les puissances de bruit ou les gains des différentes voies de filtrage ne sont pas identiques. Pour que la comparaison soit pertinente, les sorties des filtres doivent donc être normalisées de manière appropriée ou évaluées selon un critère de détection commun.
Les radars modernes peuvent utiliser simultanément un grand nombre de ces filtres. Comme les opérations de filtrage nécessaires sont relativement faciles à réaliser par traitement numérique du signal, les bancs de filtres sont aujourd'hui souvent mis en œuvre par logiciel ou au moyen de processeurs numériques de signaux. Le principe représenté sur la figure ne nécessite donc pas nécessairement autant de modules de filtrage analogiques indépendants.
Filtre adapté et compression d'impulsions

Figure 4 : Schéma de principe d'un circuit de compression d'impulsions – exemple de filtre adapté

Figure 3 : Schéma de principe d'un circuit de compression d'impulsions – exemple de filtre adapté
Figure 4 : Schéma de principe d'un circuit de compression d'impulsions – exemple de filtre adapté
Une application importante du filtre adapté est la compression d'impulsions. Cette technique utilise une impulsion émise plus longue, dont la fréquence ou la phase varie pendant sa durée suivant une loi de modulation connue. Le signal reçu est traité par un filtre adapté à cette modulation. L'énergie contenue dans la longue impulsion reçue est ainsi concentrée dans un maximum de corrélation relativement étroit.
Le schéma de principe de la figure 4figure 3 illustre une réalisation possible de la compression d'impulsions. Le signal reçu est réparti dans plusieurs sous-bandes de fréquences. Des retards de durées différentes permettent d'aligner temporellement les composantes correspondantes afin qu'elles parviennent aux étages sommateurs aussi simultanément que possible. Pour la forme d'onde prévue, ces composantes s'additionnent et forment une impulsion de sortie nettement marquée. Le schéma présente ainsi une réalisation technique possible du principe de corrélation.
La compression d'impulsions permet de combiner les avantages d'une plus grande énergie émise avec un bon pouvoir de résolution en distance. Il faut toutefois que la forme d'onde utilisée pour le filtrage corresponde suffisamment bien au signal effectivement reçu. Un décalage Doppler ou une modification de la forme de l'impulsion peut influencer le résultat. L'ampleur de cette influence dépend de la modulation choisie.
Pour une cible ponctuelle immobile idéalisée, le signal reçu peut être considéré approximativement comme une copie retardée et atténuée du signal émis. Cette situation offre des conditions particulièrement favorables à un filtre adapté. Pour des cibles mobiles ou étendues, des écarts peuvent cependant apparaître et doivent être pris en compte lors de la conception du circuit de compression d'impulsions.
Filtre désadapté
Le rapport signal sur bruit maximal à la sortie n'est pas toujours l'objectif de conception le plus important. Lors de la compression d'impulsions, les maxima secondaires de la réponse de corrélation peuvent, par exemple, gêner la détection de cibles faibles à proximité d'une cible fortement réfléchissante. C'est pourquoi on utilise parfois des filtres dont la fonction de transfert s'écarte volontairement de celle d'un filtre parfaitement adapté. Ces filtres sont appelés filtres désadaptés (Mismatched Filters).
Un filtre désadapté permet, par exemple, de réduire les maxima secondaires de la réponse de compression d'impulsions. Cela peut nécessiter d'accepter une perte de rapport signal sur bruit par rapport au filtre adapté idéal. Il s'agit donc d'un compromis délibéré entre différentes exigences du traitement du signal, et non simplement d'un filtre destiné à une fréquence Doppler supplémentaire.
Des exigences particulièrement strictes concernant la suppression des lobes secondaires temporels peuvent notamment se présenter dans les radars météorologiques. Ceux-ci doivent non seulement détecter des cibles individuelles, mais également mesurer aussi précisément que possible la répartition spatiale de la rétrodiffusion. Les lobes secondaires temporels peuvent faire apparaître les échos de fortes précipitations dans des intervalles de distance voisins et ainsi fausser les mesures. Dans de telles applications, une faible puissance des lobes secondaires peut être plus importante que l'obtention du rapport signal sur bruit théoriquement maximal.
Récepteur adapté
Le principe d'adaptation peut également être appliqué à toute la chaîne de réception. Dans ce cas, on ne considère pas seulement les propriétés d'un filtre particulier, mais également, par exemple, la bande passante et les caractéristiques de bruit des circuits du récepteur. Différents réglages de la bande passante du récepteur peuvent convenir à différents signaux reçus.
Un récepteur ainsi adapté à la forme d'onde prévue et aux conditions de réception est appelé récepteur adapté (Matched Receiver). Cette expression désigne l'optimisation de l'ensemble du système de réception pour une tâche déterminée. Là encore, l'adaptation n'est optimale que dans les conditions supposées pour le signal et le bruit.
Importance dans le traitement des signaux radar
Le filtre adapté est une méthode importante pour améliorer la détection de signaux faibles en présence de bruit. Son principal avantage réside dans l'exploitation de la structure temporelle connue d'un signal attendu lors du traitement. Il ne peut cependant pas être adapté de manière optimale à toutes les modifications possibles d'un signal d'écho inconnu simultanément.
Dans la pratique, on utilise donc, selon la tâche, des bancs de filtres, différents modèles de signaux ou des méthodes de traitement supplémentaires. Il faut distinguer la détection d'une cible avec la plus grande fiabilité possible de l'extraction d'informations supplémentaires à partir de son écho. Une modification du signal reçu peut représenter une désadaptation indésirable pour un filtre adapté donné, tout en contenant des informations précieuses sur les caractéristiques ou le mouvement de la cible.
Pour étudier expérimentalement le fonctionnement d'un filtre adapté, il existe un simulateur de filtre adapté proposant différents exemples de signaux d'entrée. Il permet également d'étudier des formes d'onde définies par l'utilisateur.