
Filtro adattato
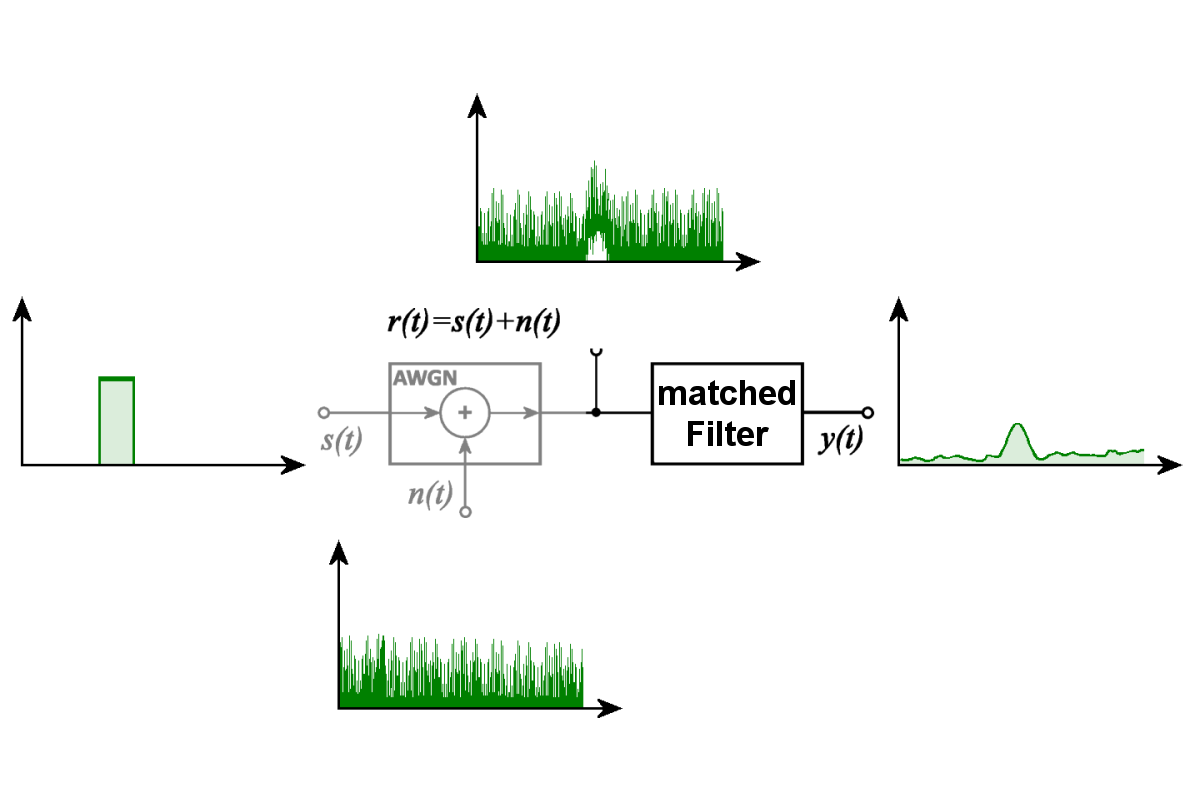
Figura 1: Un filtro adattato evidenzia un segnale noto in presenza di rumore bianco gaussiano additivo (AWGN).
Figura 1: Un filtro adattato evidenzia un segnale noto in presenza di rumore bianco gaussiano additivo (AWGN).
Filtro adattato
Un filtro adattato (in inglese Matched Filter, detto anche filtro ottimale) è un filtro adattato a una determinata forma d'onda che si presume nota in anticipo. Viene utilizzato per rilevare un segnale di questo tipo anche quando è sovrapposto al rumore. In condizioni definite, massimizza il rapporto segnale/rumore (in inglese signal-to-noise ratio, SNR) all'uscita del filtro in un determinato istante di campionamento. Questa proprietà ottimale vale per la forma d'onda ipotizzata in presenza di rumore bianco additivo. Il filtro adattato può inoltre essere utilizzato per determinare la posizione temporale e, in determinate condizioni, l'ampiezza di un segnale ricevuto.
- Principio di funzionamento di un filtro adattato
- Perché la forma d'onda di un'eco radar non è nota?
- Influenza della frequenza Doppler
- Banchi di filtri ed elaborazione parallela dei segnali
- Filtro adattato nella compressione degli impulsi
- Filtro non adattato
- Ricevitore adattato
- Importanza nell'elaborazione dei segnali radar
 Versione video
La figura 1 illustra questo principio mediante un esempio idealizzato. Un impulso rettangolare noto s(t) viene sovrapposto a un segnale di rumore n(t). In questo caso si assume che il rumore sia rumore bianco gaussiano additivo (in inglese Additive White Gaussian Noise, AWGN). Il segnale ricevuto risultante r(t) contiene quindi sia l'impulso originale sia il rumore. Nella forma d'onda disturbata dal rumore, l'impulso è ormai difficilmente riconoscibile. Dopo l'elaborazione mediante il filtro adattato, tuttavia, all'uscita compare un massimo ben evidente. Il rumore non viene eliminato completamente, ma il segnale noto viene evidenziato rispetto al fondo di rumore.
Principio di funzionamento di un filtro adattato
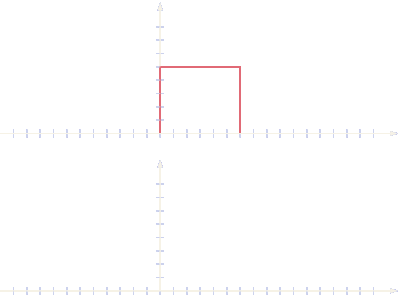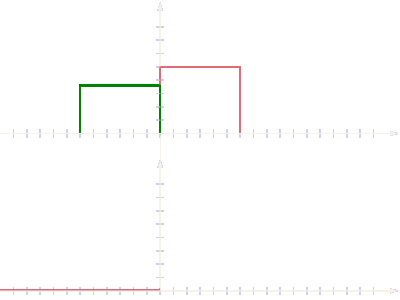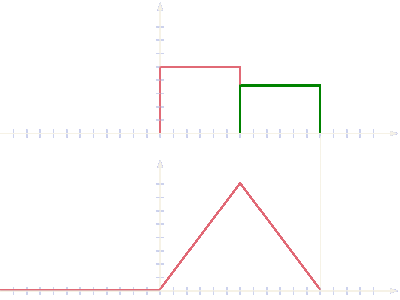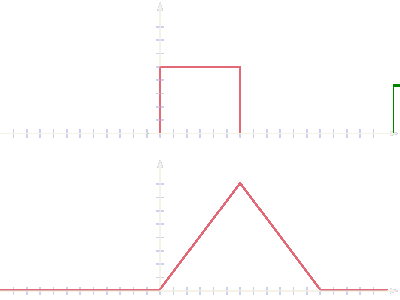
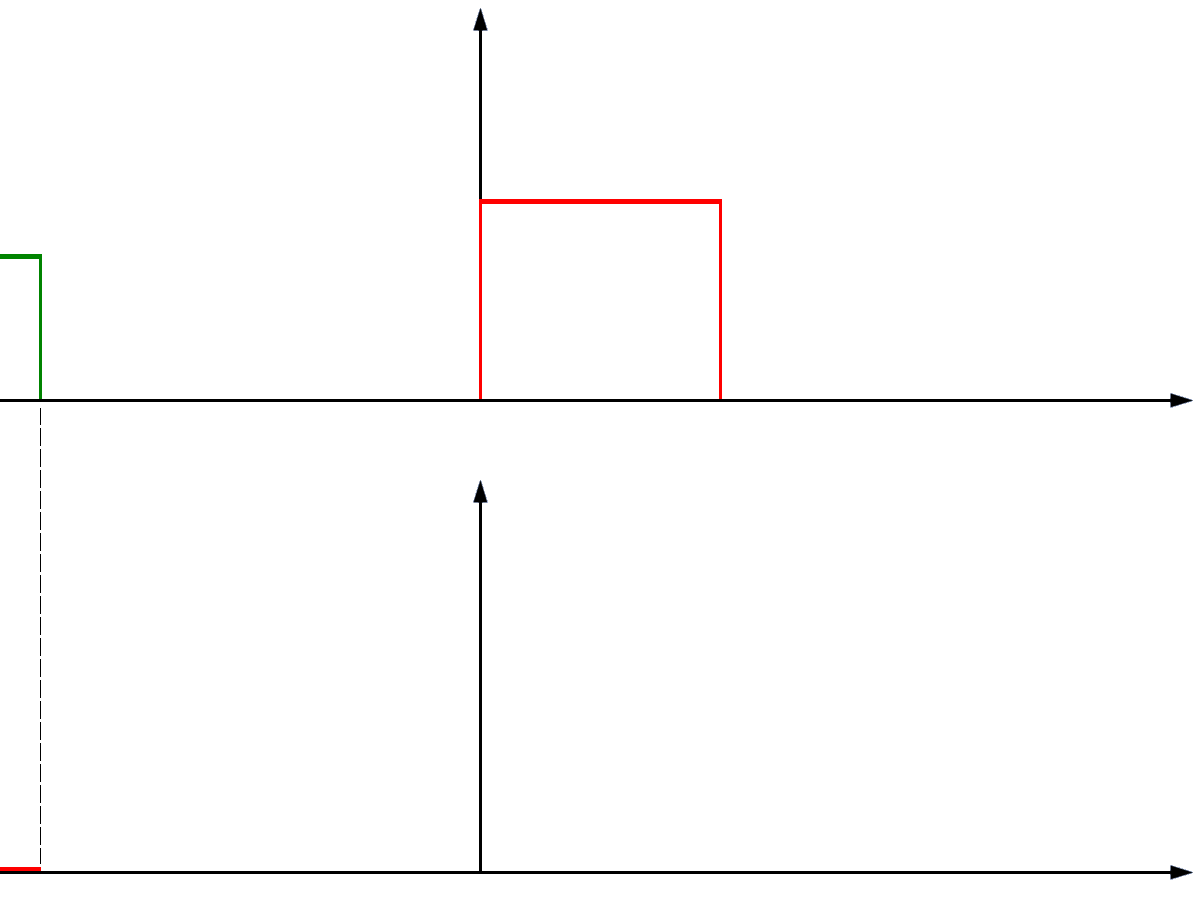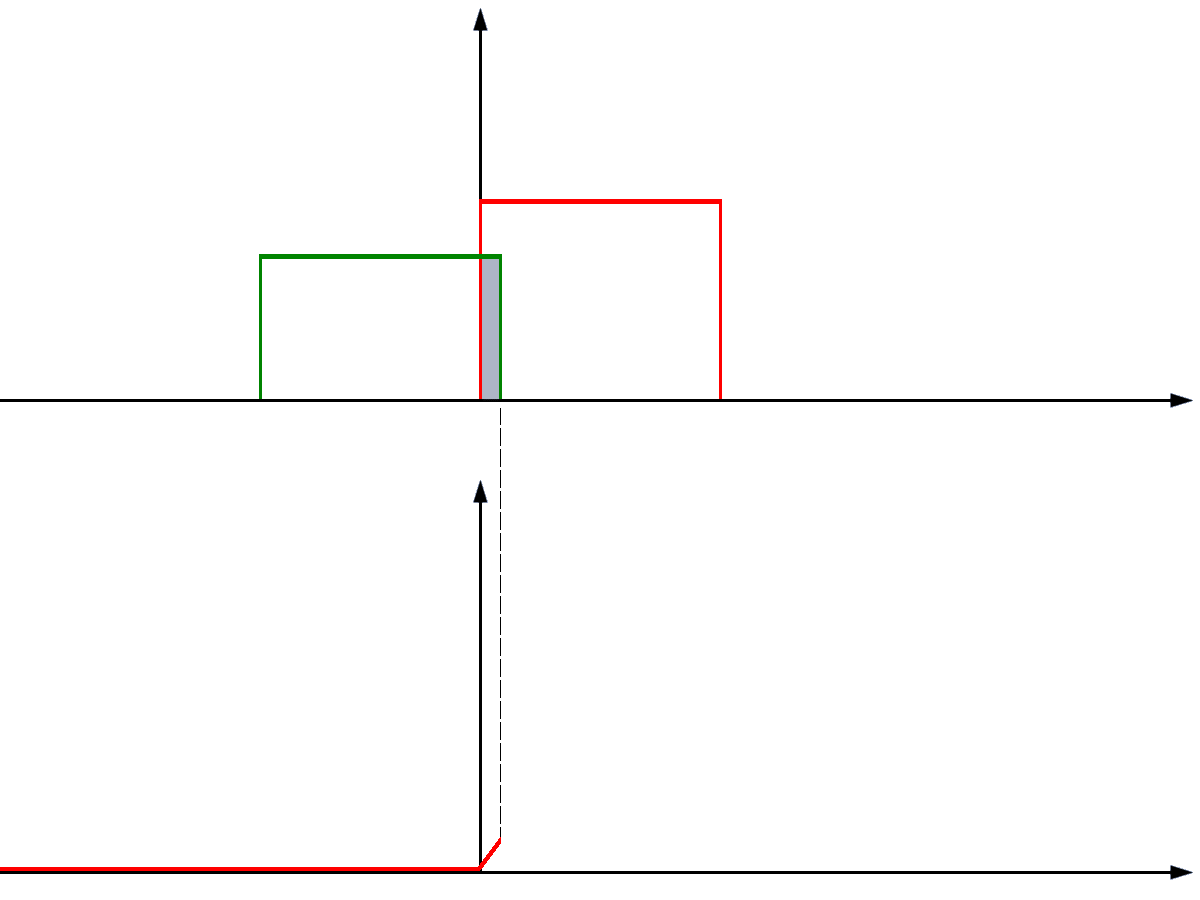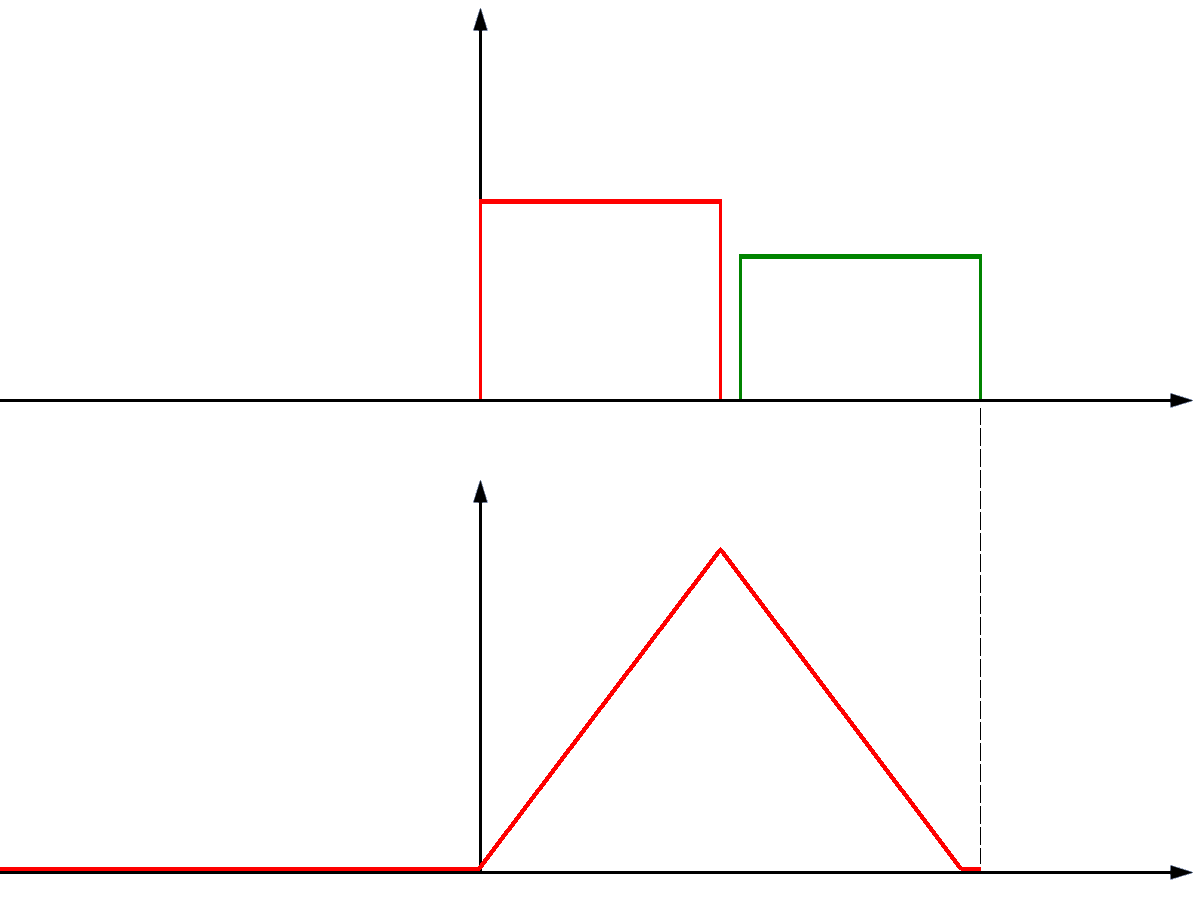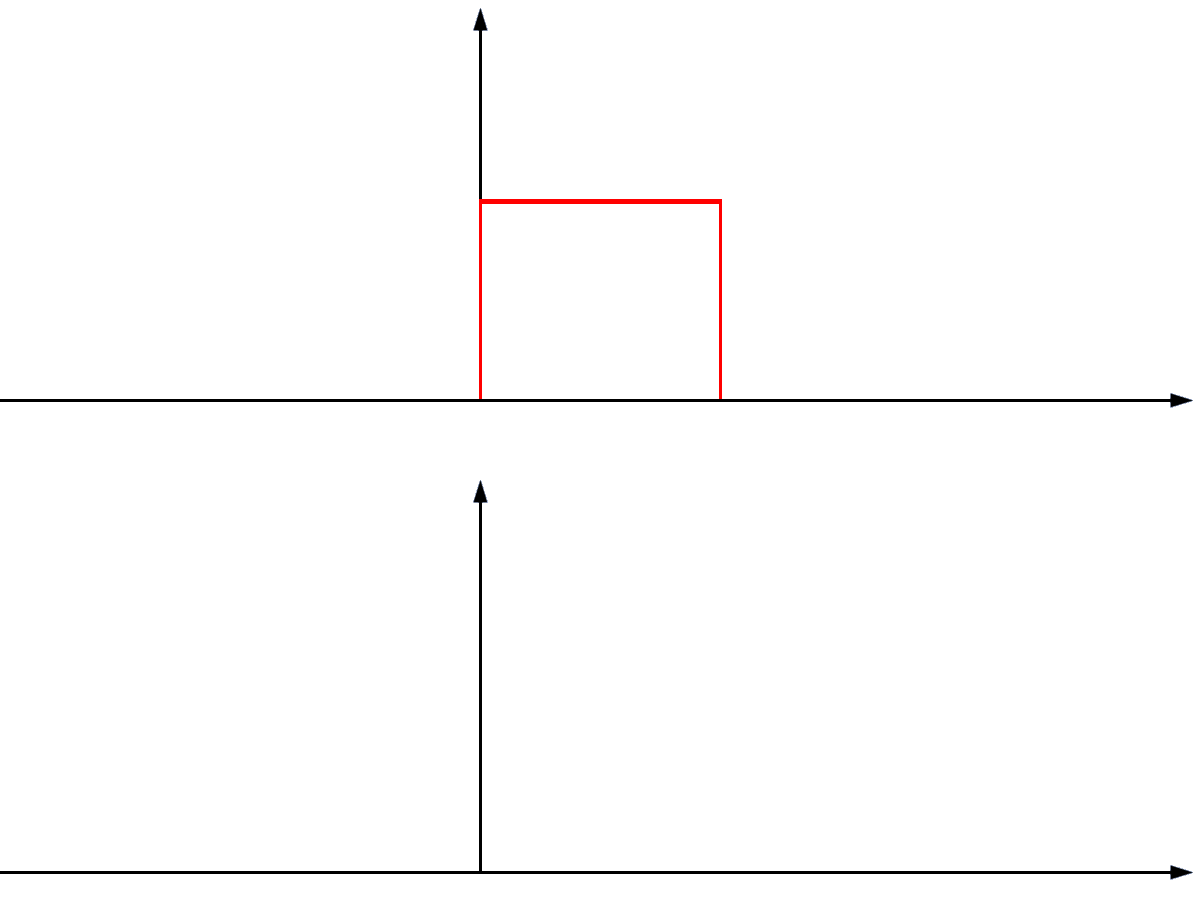
Il funzionamento del filtro adattato si basa sul confronto di un segnale ricevuto con una forma d'onda nota. A tale scopo, il segnale ricevuto viene filtrato utilizzando una versione invertita nel tempo del segnale di riferimento, che nel caso di segnali complessi viene anche coniugata. Questa operazione equivale a una correlazione incrociata. Durante il calcolo, la posizione temporale relativa dei due segnali viene modificata e per ogni spostamento temporale viene determinato un valore di correlazione.
La figura 2Un semplice esperimento mentale illustra questo processo mediante un impulso rettangolare ideale. Finché due impulsi rettangolari identici non si sovrappongono nel tempo, il loro contributo alla correlazione è nullo. Con l'aumentare della sovrapposizione, cresce anche il valore della correlazione. Quando gli impulsi coincidono perfettamente nel tempo, tale valore raggiunge il massimo. Se lo spostamento prosegue, il valore diminuisce nuovamente. La risposta di correlazione di due impulsi rettangolari ideali e identici ha quindi una forma triangolare.
Per forme d'onda più complesse, il confronto segue lo stesso principio matematico. Il massimo di correlazione indica lo spostamento temporale per il quale il segnale ricevuto corrisponde meglio alla forma d'onda ipotizzata. Da questo spostamento si può ricavare, ad esempio, il tempo di propagazione di un'eco radar. Contemporaneamente, l'energia della componente nota del segnale viene combinata in modo da ottenere il rapporto segnale/rumore più favorevole possibile nelle condizioni ipotizzate. Questo, tuttavia, non significa che anche tutte le altre proprietà del segnale ricevuto vengano valutate in modo ottimale.
Perché la forma d'onda di un'eco radar non è nota?
In un apparato radar, la forma d'onda del segnale trasmesso è nota. La forma d'onda dell'eco effettivamente ricevuto, invece, è generalmente sconosciuta. Se l'eco fosse soltanto una copia ritardata e attenuata del segnale trasmesso, il filtro potrebbe essere adattato in modo ottimale a questa forma d'onda nota. Nei bersagli radar reali, tuttavia, la riflessione e la propagazione modificano il segnale trasmesso.
Queste modifiche contengono proprio le informazioni che il radar deve ricavare sul bersaglio. Un'informazione relativa al movimento del bersaglio può manifestarsi, per esempio, come frequenza Doppler. I diversi centri di diffusione di un bersaglio esteso possono produrre riflessioni parziali con ritardi temporali differenti, modificando così la forma e la durata dell'impulso d'eco. Anche la fase, la distribuzione delle ampiezze e la polarizzazione dell'onda ricevuta possono essere diverse da quelle del segnale trasmesso.
Ulteriori effetti possono derivare, ad esempio, dalla propagazione multipercorso, dall'interferenza tra riflessioni parziali, da proprietà di riflessione variabili nel tempo o dal movimento di singole parti del bersaglio. Un'eco radar ricevuto può quindi essere costituito da più componenti del segnale, caratterizzate da tempi di propagazione, ampiezze, fasi e frequenze Doppler differenti. L'importanza di ciascuna di queste caratteristiche per l'elaborazione del segnale dipende dal compito specifico dell'apparato radar.
Le informazioni sul bersaglio ricavate da queste differenze sono trattate più dettagliatamente nel capitolo Contenuto informativo dei segnali radar. Ne deriva un problema fondamentale per il filtro adattato: un filtro può essere adattato in modo ottimale soltanto a una determinata forma d'onda ipotizzata. Se l'eco reale differisce da questa forma d'onda, le condizioni iniziali di adattamento non sono più completamente soddisfatte.
Influenza della frequenza Doppler
Un fattore particolarmente importante è l'effetto Doppler. La velocità radiale del bersaglio modifica la frequenza del segnale d'eco ricevuto. Nel caso di un impulso trasmesso modulato, questo spostamento di frequenza può far sì che le relazioni di fase nel tempo del segnale ricevuto non corrispondano più alla forma d'onda prevista dal filtro. Di conseguenza, il massimo di correlazione può diminuire oppure cambiare posizione temporale.
L'entità dell'influenza della frequenza Doppler sul risultato dipende dalla forma d'onda utilizzata e dalla durata del segnale. Alcune forme d'onda sono relativamente poco sensibili agli spostamenti Doppler. In altre, anche piccole deviazioni di frequenza provocano variazioni significative nella risposta all'uscita del filtro adattato. Questa relazione tra ritardo temporale e frequenza Doppler è descritta dalla funzione di ambiguità.
Il problema risulta particolarmente evidente nel riconoscimento degli elicotteri. Il segnale d'eco non contiene soltanto la frequenza Doppler prodotta dalla velocità radiale dell'elicottero nel suo complesso. Le pale rotanti del rotore generano ulteriori componenti Doppler variabili nel tempo, denominate micro-Doppler. Il segnale d'eco risultante non presenta quindi un'unica frequenza Doppler alla quale un singolo filtro adattato possa essere facilmente accordato in modo ottimale.
Una possibile soluzione consiste nell'impiegare diversi filtri adattati per differenti frequenze Doppler ipotizzate. Ciascuno di questi filtri elabora lo stesso segnale ricevuto, ma è adattato a uno spostamento di frequenza diverso. In questo modo è possibile stabilire quale filtro, tra le ipotesi considerate, offra la migliore corrispondenza con il segnale d'eco.
Banchi di filtri ed elaborazione parallela dei segnali

del massimo
Figura 3: Collegamento in parallelo di diversi filtri adattati

del massimo
Figura 2: Collegamento in parallelo di diversi filtri adattati
La figura 3La figura 2 mostra il collegamento in parallelo di diversi filtri adattati. Ogni filtro è adattato a una particolare variante della forma d'onda attesa, per esempio a una diversa frequenza Doppler. Le uscite dei filtri vengono quindi confrontate. Un successivo circuito di selezione del massimo (Greatest-Of) può scegliere il segnale d'uscita che presenta il valore più elevato secondo il criterio di valutazione adottato.
L'ampiezza d'uscita maggiore, tuttavia, non equivale necessariamente al miglior rapporto segnale/rumore in tutte le circostanze. Ciò vale soprattutto quando le potenze di rumore o i guadagni dei singoli rami di filtraggio sono differenti. Per ottenere un confronto significativo, le uscite dei filtri devono quindi essere opportunamente normalizzate oppure valutate secondo un criterio di rilevamento comune.
I moderni apparati radar possono utilizzare simultaneamente un gran numero di questi filtri. Poiché le operazioni di filtraggio necessarie possono essere realizzate con relativa facilità mediante l'elaborazione digitale dei segnali, oggi i banchi di filtri sono spesso implementati tramite software o processori digitali di segnale. Il principio rappresentato nella figura non richiede quindi necessariamente un numero corrispondente di moduli di filtraggio analogici separati.
Filtro adattato nella compressione degli impulsi

Figura 4: Schema di principio di un circuito di compressione degli impulsi – esempio di filtro adattato

Figura 3: Schema di principio di un circuito di compressione degli impulsi – esempio di filtro adattato
Figura 4: Schema di principio di un circuito di compressione degli impulsi – esempio di filtro adattato
Un'importante applicazione del filtro adattato è la compressione degli impulsi. In questo caso viene utilizzato un impulso trasmesso più lungo, la cui frequenza o fase varia durante la sua durata secondo una legge di modulazione nota. Il segnale ricevuto viene elaborato da un filtro adattato a questa modulazione. L'energia del segnale contenuta nell'impulso ricevuto di lunga durata viene così concentrata in un massimo di correlazione relativamente stretto.
Lo schema di principio nella figura 4figura 3 illustra una possibile realizzazione della compressione degli impulsi. Il segnale ricevuto viene suddiviso in diverse sottobande di frequenza. Mediante ritardi differenti, le rispettive componenti del segnale vengono allineate nel tempo in modo che raggiungano gli stadi sommatori il più possibile simultaneamente. Per la forma d'onda prevista, queste componenti si sommano formando un impulso d'uscita chiaramente definito. Lo schema rappresenta quindi una possibile realizzazione tecnica del principio di correlazione.
La compressione degli impulsi consente di combinare i vantaggi di una maggiore energia dell'impulso trasmesso con una buona risoluzione in distanza. È tuttavia necessario che la forma d'onda utilizzata per il filtraggio corrisponda sufficientemente al segnale effettivamente ricevuto. Uno spostamento Doppler o una modifica della forma dell'impulso possono influenzare il risultato. L'entità di questa influenza dipende dalla modulazione scelta.
Nel caso idealizzato di un bersaglio puntiforme immobile, il segnale ricevuto può essere approssimativamente considerato una copia ritardata e attenuata del segnale trasmesso. Ciò offre condizioni particolarmente favorevoli per un filtro adattato. Nel caso di bersagli mobili o estesi possono invece verificarsi differenze che devono essere considerate durante la progettazione del circuito di compressione degli impulsi.
Filtro non adattato
Il massimo rapporto segnale/rumore all'uscita non è sempre l'obiettivo progettuale più importante. Nella compressione degli impulsi, per esempio, i massimi secondari della risposta di correlazione possono ostacolare il rilevamento di bersagli più deboli in prossimità di un bersaglio forte. Per questo motivo vengono talvolta utilizzati filtri la cui funzione di trasferimento differisce intenzionalmente da quella di un filtro adattato in modo ottimale. Tali filtri sono denominati filtri non adattati (Mismatched Filters).
Con un filtro non adattato è possibile, per esempio, ridurre i massimi secondari della risposta di compressione degli impulsi. A questo scopo può essere necessario accettare una perdita del rapporto segnale/rumore rispetto al filtro adattato ideale. Si tratta quindi di un compromesso deliberato tra diverse esigenze dell'elaborazione dei segnali e non semplicemente di un filtro destinato a un'ulteriore frequenza Doppler.
Requisiti particolarmente severi per la soppressione dei lobi laterali temporali possono presentarsi, per esempio, nei radar meteorologici. Questi sistemi devono non soltanto rilevare singoli bersagli, ma anche misurare con la massima precisione possibile la distribuzione spaziale della retrodiffusione. I lobi laterali temporali possono far apparire gli echi intensi delle precipitazioni distribuiti anche in intervalli di distanza adiacenti, falsando così i risultati delle misurazioni. In applicazioni di questo tipo, una bassa potenza dei lobi laterali può essere più importante del rapporto segnale/rumore teoricamente massimo.
Ricevitore adattato
Il principio dell'adattamento può essere applicato anche all'intera catena di ricezione. In questo caso non si considerano soltanto le caratteristiche di un singolo filtro, ma anche, per esempio, la larghezza di banda e le caratteristiche di rumore dei circuiti del ricevitore. Per segnali ricevuti differenti possono essere appropriate impostazioni diverse della larghezza di banda del ricevitore.
Un ricevitore adattato in questo modo alla forma d'onda prevista e alle condizioni di ricezione viene chiamato ricevitore adattato (Matched Receiver). Il termine descrive l'ottimizzazione dell'intero sistema di ricezione per un compito specifico. Anche in questo caso, tuttavia, l'adattamento è ottimale soltanto nelle condizioni ipotizzate per il segnale e il rumore.
Importanza nell'elaborazione dei segnali radar
Il filtro adattato è un metodo importante per migliorare il rilevamento di segnali deboli in presenza di rumore. Il suo principale punto di forza consiste nell'utilizzare la struttura temporale nota di un segnale atteso durante l'elaborazione. Tuttavia, non può essere adattato in modo ottimale e simultaneo a tutte le possibili modifiche di un segnale d'eco sconosciuto.
Nella pratica, quindi, a seconda del compito da svolgere, vengono impiegati banchi di filtri, diversi modelli di segnale o ulteriori metodi di elaborazione. È necessario distinguere tra il rilevamento di un bersaglio con la massima affidabilità possibile e l'estrazione di ulteriori informazioni dal suo segnale d'eco. Una modifica del segnale ricevuto può rappresentare un disadattamento indesiderato per un determinato filtro adattato, ma allo stesso tempo può contenere informazioni preziose sulle caratteristiche o sul movimento del bersaglio.
Chi desidera studiare sperimentalmente il funzionamento di un filtro adattato può utilizzare un simulatore di filtro adattato con diversi esempi di segnali d'ingresso. È inoltre possibile esaminare forme d'onda definite dall'utente.