
Přizpůsobený filtr
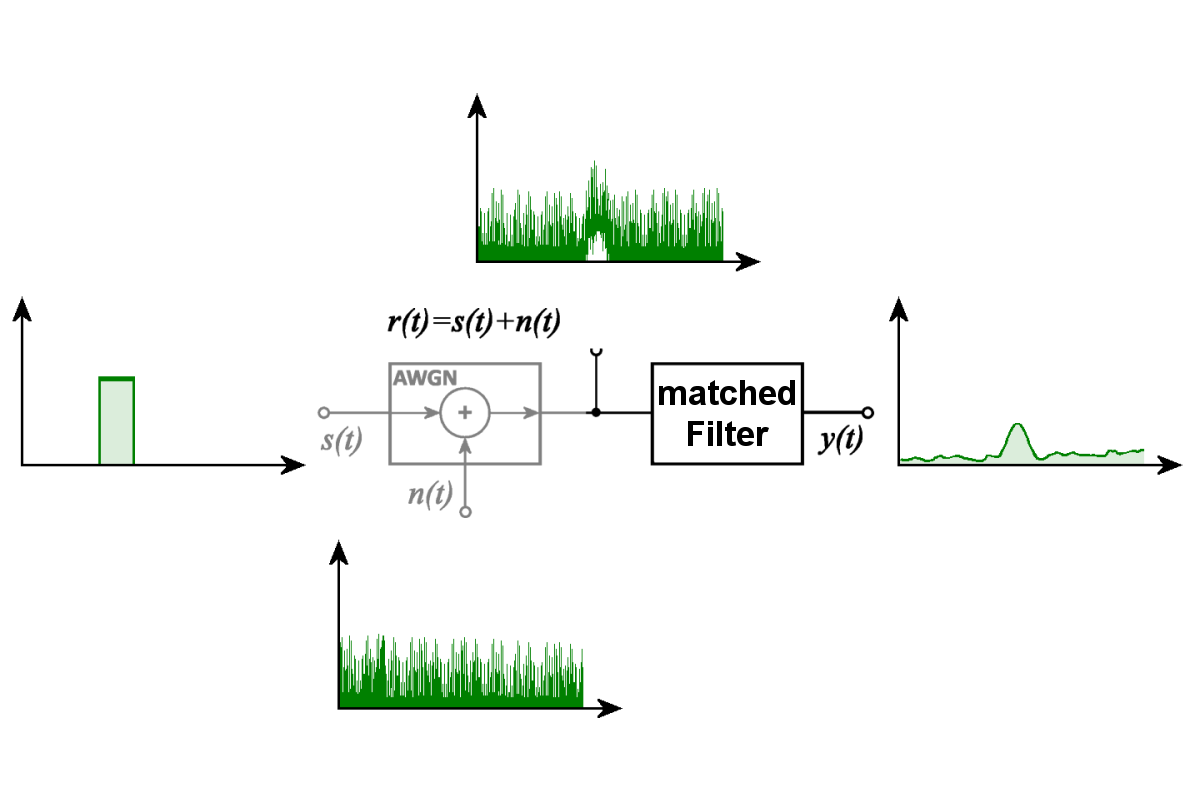
Obr. 1: Přizpůsobený filtr zvýrazňuje známý signál na pozadí aditivního bílého Gaussova šumu (AWGN).
Obr. 1: Přizpůsobený filtr zvýrazňuje známý signál na pozadí aditivního bílého Gaussova šumu (AWGN).
Přizpůsobený filtr
Přizpůsobený filtr (anglicky Matched Filter, označovaný také jako optimální filtr) je filtr přizpůsobený určitému, předem známému tvaru signálu. Používá se k detekci takového signálu i tehdy, když je překryt šumem. Za stanovených podmínek maximalizuje poměr signálu k šumu (anglicky signal-to-noise ratio, SNR) na výstupu filtru v určitém okamžiku vzorkování. Tato optimální vlastnost platí pro předpokládaný tvar signálu při aditivním bílém šumu. Přizpůsobený filtr lze také použít k určení časové polohy přijatého signálu a za vhodných podmínek i k odhadu jeho amplitudy.
 Videoverze
Obrázek 1 znázorňuje tento princip na idealizovaném příkladu. Známý obdélníkový impulz s(t) je překryt šumovým signálem n(t). Předpokládá se přitom aditivní bílý Gaussův šum (anglicky Additive White Gaussian Noise, AWGN). Výsledný přijatý signál r(t) tedy obsahuje původní impulz i šum. V zašuměném průběhu signálu je původní impulz téměř nerozpoznatelný. Po zpracování přizpůsobeným filtrem se však na jeho výstupu objeví výrazné maximum. Šum přitom není zcela odstraněn, ale známý signál se zvýrazní vůči šumovému pozadí.
Princip činnosti přizpůsobeného filtru
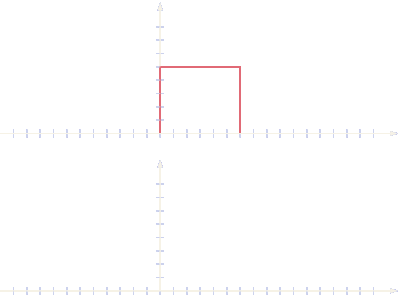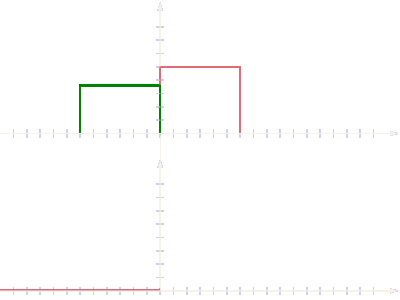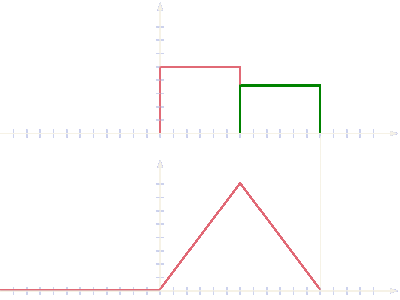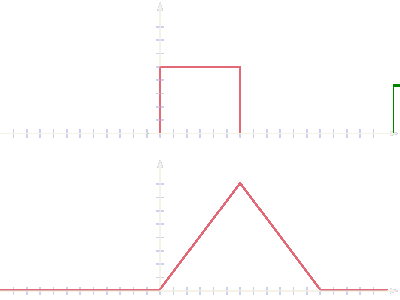
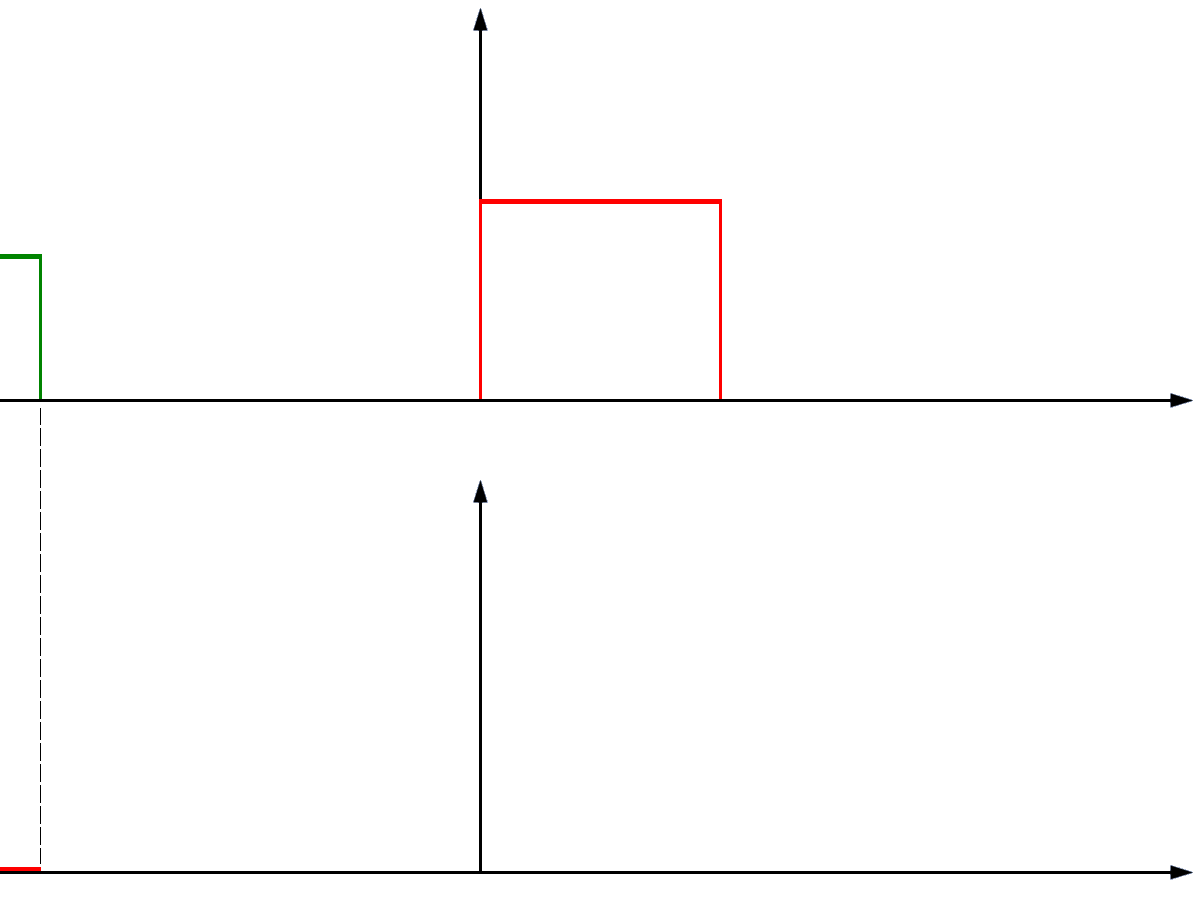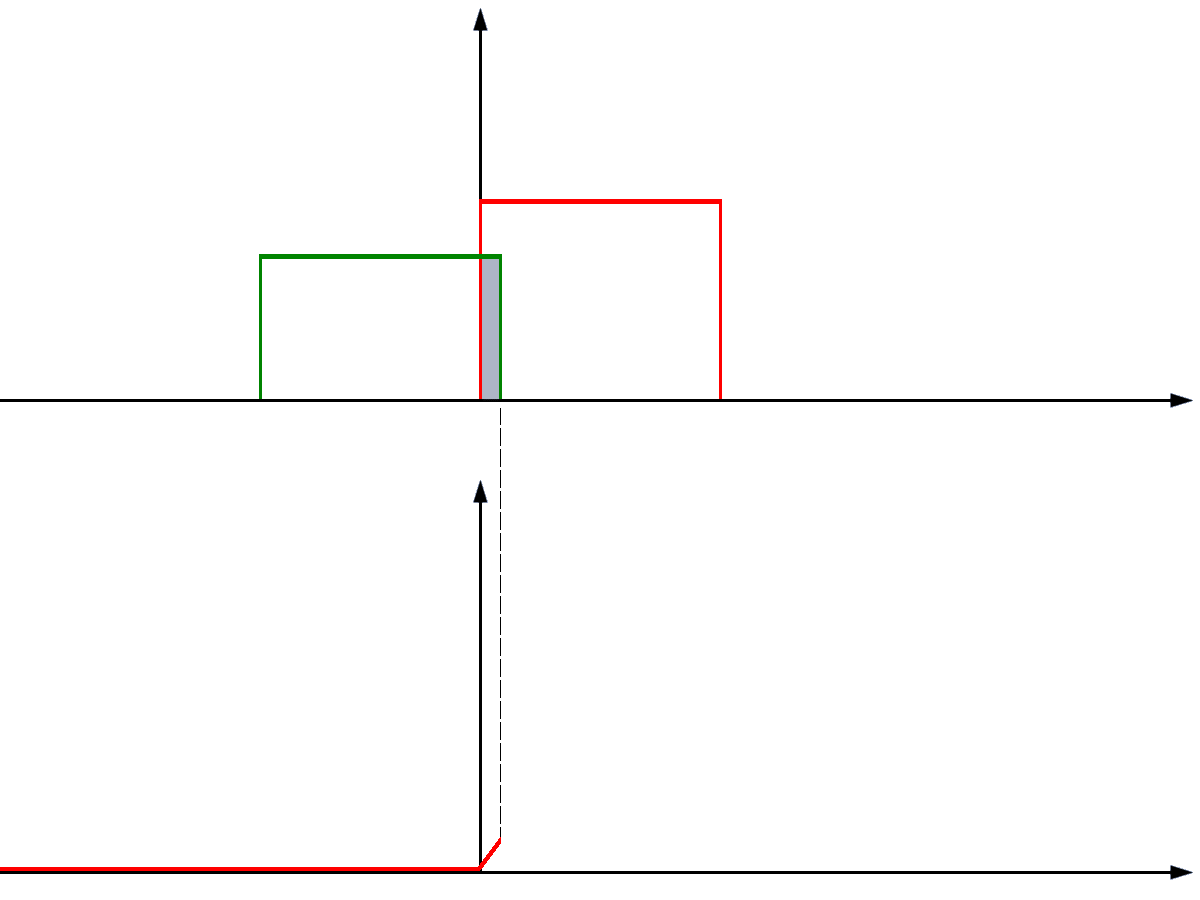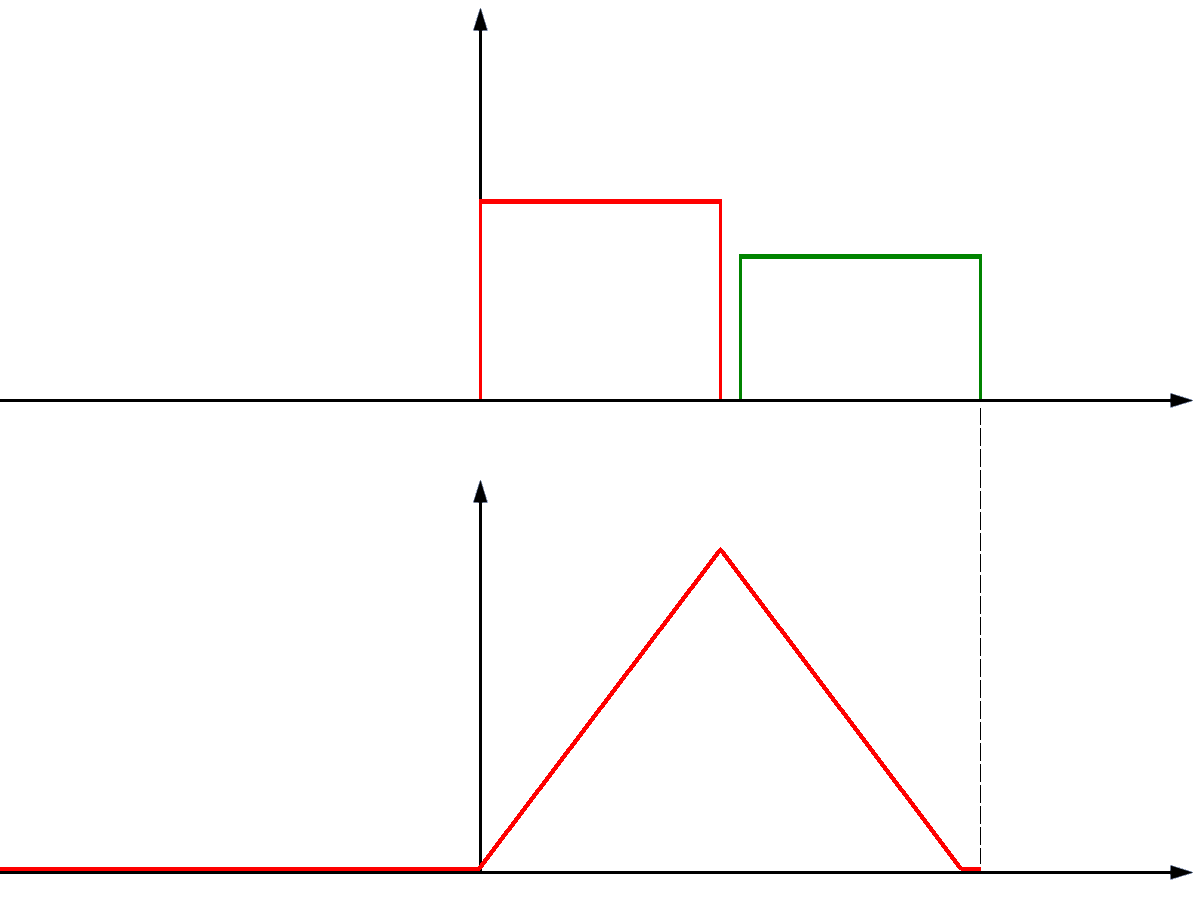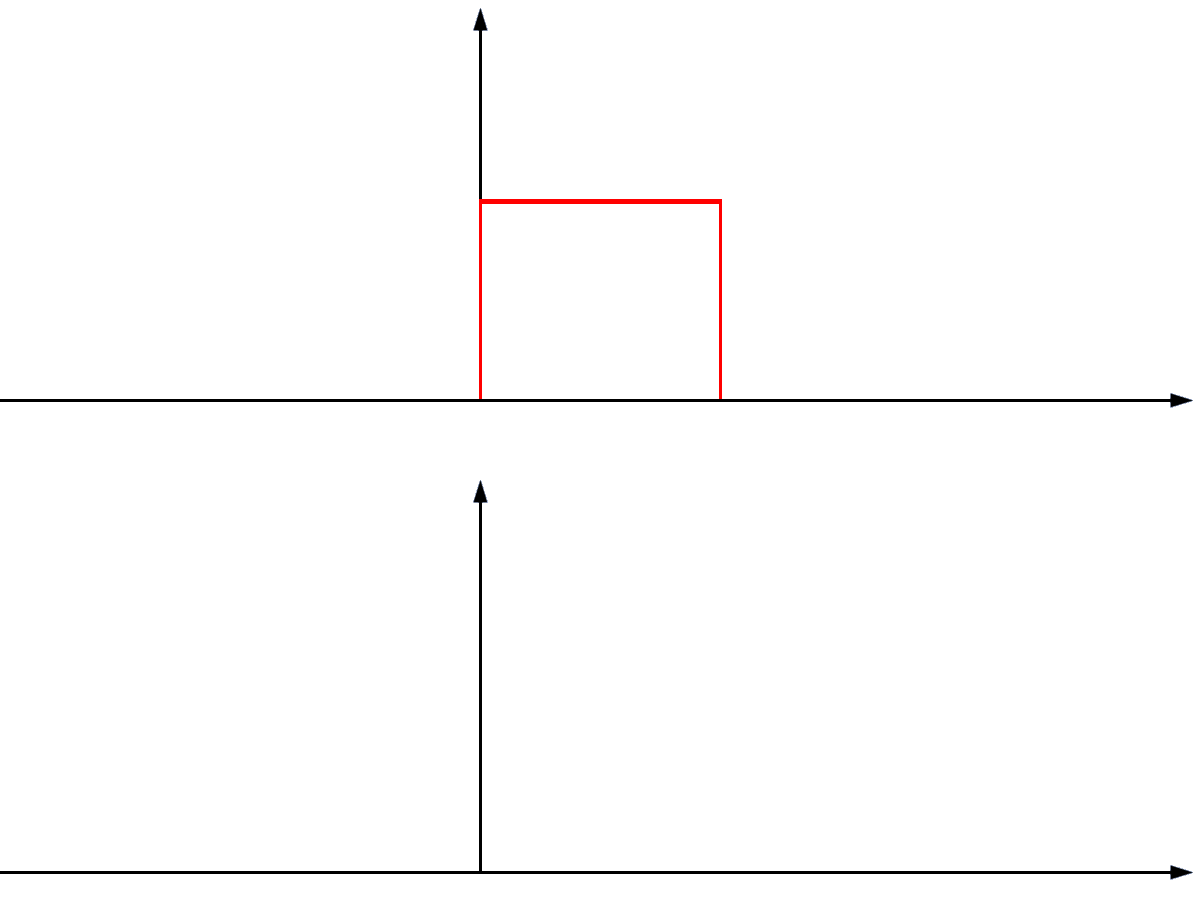
Činnost přizpůsobeného filtru je založena na porovnávání přijatého signálu se známým tvarem signálu. Za tímto účelem se přijatý signál filtruje časově převrácenou verzí referenčního signálu, která je u komplexních signálů navíc komplexně sdružená. Tento postup odpovídá vzájemné korelaci. Při výpočtu se mění vzájemná časová poloha obou signálů a pro každý časový posuv se určuje hodnota korelace.
Obrázek 2Jednoduchý myšlenkový experiment znázorňuje tento postup na ideálním obdélníkovém impulzu. Dokud se dva shodné obdélníkové impulzy časově nepřekrývají, je jejich korelační příspěvek nulový. S rostoucím překrytím se hodnota korelace zvyšuje. Při úplné časové shodě dosahuje svého maxima. Při dalším posouvání se hodnota opět snižuje. Korelační odezva dvou shodných ideálních obdélníkových impulzů má proto trojúhelníkový tvar.
U složitějších tvarů signálu probíhá porovnávání podle stejného matematického principu. Korelační maximum ukazuje, při jakém časovém posuvu se přijatý signál nejlépe shoduje s předpokládaným tvarem signálu. Z tohoto posuvu lze například určit dobu šíření radarového echa. Současně se energie známé složky signálu soustřeďuje tak, aby bylo za předpokládaných podmínek dosaženo co nejvýhodnějšího poměru signálu k šumu. To však neznamená, že jsou současně optimálně vyhodnoceny i všechny ostatní vlastnosti přijatého signálu.
Proč není tvar radarového echa znám?
V radarovém zařízení je tvar vysílaného signálu znám. Tvar skutečně přijímaného odraženého signálu však obecně znám není. Pokud by echo představovalo pouze časově zpožděnou a zeslabenou kopii vysílaného signálu, bylo by možné filtr optimálně přizpůsobit tomuto známému tvaru. U skutečných radarových cílů se však vysílaný signál mění vlivem odrazu a šíření.
Právě tyto změny obsahují informace, které má radar o cíli získat. Informace o pohybu cíle se například může projevit Dopplerovou frekvencí. Různá rozptylová centra rozlehlého cíle mohou vytvářet dílčí odrazy s odlišným časovým zpožděním, a tím měnit tvar impulzu i dobu trvání odraženého signálu. Od vysílaného signálu se může lišit také fáze, rozložení amplitudy a polarizace přijímané elektromagnetické vlny.
Další vlivy vznikají například vícecestným šířením, interferencí mezi dílčími odrazy, časově proměnnými odraznými vlastnostmi nebo pohybem jednotlivých částí cíle. Přijaté radarové echo proto může obsahovat několik složek signálu s různými dobami šíření, amplitudami, fázemi a Dopplerovými frekvencemi. Které z těchto vlastností jsou pro zpracování signálu důležité, závisí na konkrétním úkolu radarového zařízení.
Informace o cíli získávané z těchto rozdílů jsou podrobněji popsány v kapitole Informační obsah radarových signálů. Z toho vyplývá zásadní problém pro přizpůsobený filtr: filtr může být optimálně přizpůsoben pouze určitému předpokládanému tvaru signálu. Pokud se skutečné radarové echo od tohoto tvaru liší, původní podmínky přizpůsobení již nejsou plně splněny.
Vliv Dopplerovy frekvence
Obzvláště důležitým vlivem je Dopplerův jev. Radiální rychlost cíle způsobuje změnu frekvence přijímaného odraženého signálu. U modulovaného vysílaného impulzu může tento frekvenční posuv způsobit, že časové fázové vztahy přijatého signálu již neodpovídají tvaru signálu předpokládanému ve filtru. V důsledku toho se může korelační maximum snížit nebo změnit svou časovou polohu.
Míra vlivu Dopplerovy frekvence na výsledek závisí na použitém tvaru signálu a jeho délce trvání. Některé tvary signálu jsou vůči Dopplerovu posuvu poměrně málo citlivé. U jiných vedou již malé frekvenční odchylky k výrazným změnám výstupní odezvy přizpůsobeného filtru. Tento vztah mezi časovým zpožděním a Dopplerovou frekvencí popisuje funkce neurčitosti.
Problém je obzvláště názorný při rozpoznávání vrtulníků. Odražený signál neobsahuje pouze Dopplerovu frekvenci způsobenou radiální rychlostí celého vrtulníku. Rotující listy rotoru vytvářejí další, časově proměnné Dopplerovy složky, označované jako mikrodoppler. Výsledný odražený signál proto nemá jedinou Dopplerovu frekvenci, na kterou by bylo možné bez dalších opatření optimálně přizpůsobit jeden filtr.
Jedním z možných řešení je použití několika přizpůsobených filtrů pro různé předpokládané Dopplerovy frekvence. Každý z těchto filtrů zpracovává stejný přijatý signál, je však přizpůsoben jinému frekvenčnímu posuvu. Tím lze zjistit, který filtr při zkoumaných předpokladech dosahuje nejlepší shody s odraženým signálem.
Filtrační banky a paralelní zpracování signálů

maxima
Obr. 3: Paralelní zapojení několika přizpůsobených filtrů

maxima
Obr. 2: Paralelní zapojení několika přizpůsobených filtrů
Obrázek 3Obrázek 2 znázorňuje paralelní zapojení několika přizpůsobených filtrů. Každý filtr je přizpůsoben určité variantě očekávaného tvaru signálu, například jiné Dopplerově frekvenci. Výstupní signály jednotlivých filtrů se následně porovnávají. Navazující obvod výběru maxima (Greatest-Of) může vybrat výstupní signál, který podle použitého hodnoticího kritéria dosahuje nejvyšší hodnoty.
Nejvyšší výstupní amplituda však nemusí za všech okolností znamenat nejlepší poměr signálu k šumu. Platí to zejména tehdy, když se šumové výkony nebo zesílení jednotlivých větví filtrů liší. Aby bylo porovnání smysluplné, musí být výstupy filtrů odpovídajícím způsobem normalizovány nebo vyhodnocovány podle společného detekčního kritéria.
Moderní radarová zařízení mohou současně využívat velké množství takových filtrů. Protože potřebné filtrační operace lze v digitálním zpracování signálů realizovat poměrně snadno, bývají dnes filtrační banky často uskutečněny pomocí softwaru nebo digitálních signálových procesorů. Princip znázorněný na obrázku proto nevyžaduje odpovídající počet samostatných analogových filtračních modulů.
Přizpůsobený filtr při kompresi impulzů

Obr. 4: Principiální schéma komprese impulzů – příklad přizpůsobeného filtru

Obr. 3: Principiální schéma obvodu komprese impulzů – příklad přizpůsobeného filtru
Obr. 4: Principiální schéma komprese impulzů – příklad přizpůsobeného filtru
Důležitou aplikací přizpůsobeného filtru je komprese impulzů. Při ní se používá delší vysílaný impulz, jehož frekvence nebo fáze se během trvání impulzu mění podle známého zákona. Přijatý signál je zpracováván filtrem přizpůsobeným této modulaci. Energie signálu obsažená v dlouhém přijímaném impulzu se tak soustředí do poměrně úzkého korelačního maxima.
Principiální schéma na obrázku 4obrázku 3 znázorňuje jednu z možných realizací komprese impulzů. Přijatý signál se rozděluje do několika dílčích frekvenčních pásem. Pomocí různých zpoždění jsou příslušné složky signálu časově uspořádány tak, aby do sčítacích stupňů přicházely pokud možno současně. Při předpokládaném tvaru signálu se tyto složky sečtou a vytvoří výrazný výstupní impulz. Schéma tak ukazuje jednu z možných technických realizací principu korelace.
Komprese impulzů umožňuje spojit výhody větší energie vysílaného impulzu s dobrým rozlišovacím schopnostem v dálce. Předpokladem však je, aby tvar signálu použitý při filtraci dostatečně odpovídal skutečně přijatému signálu. Dopplerův posuv nebo změna tvaru impulzu mohou ovlivnit výsledek zpracování. Míra tohoto vlivu závisí na zvoleném způsobu modulace.
U idealizovaného nepohyblivého bodového cíle lze přijatý signál přibližně považovat za časově zpožděnou a zeslabenou kopii vysílaného signálu. Tím jsou vytvořeny zvlášť příznivé podmínky pro přizpůsobený filtr. U pohybujících se nebo rozlehlých cílů však mohou vznikat odchylky, které je nutné zohlednit při návrhu obvodu komprese impulzů.
Nepřizpůsobený filtr
Maximální poměr signálu k šumu na výstupu není vždy nejdůležitějším cílem návrhu. Při kompresi impulzů mohou například vedlejší maxima korelační odezvy ztěžovat detekci slabších cílů v blízkosti silného cíle. Proto se někdy používají filtry, jejichž přenosová funkce se záměrně odchyluje od přenosové funkce optimálně přizpůsobeného filtru. Takové filtry se označují jako nepřizpůsobené filtry (Mismatched Filters).
Nepřizpůsobeným filtrem lze například potlačit vedlejší maxima v odezvě impulzní komprese. Za tímto účelem může být nutné přijmout určitou ztrátu poměru signálu k šumu oproti ideálnímu přizpůsobenému filtru. Jde tedy o záměrný kompromis mezi různými požadavky na zpracování signálů, nikoli pouze o filtr určený pro další Dopplerovu frekvenci.
Obzvláště vysoké požadavky na potlačení časových vedlejších laloků mohou vznikat například u meteorologických radarů. Ty mají nejen detekovat jednotlivé cíle, ale také co nejpřesněji měřit prostorové rozložení zpětného rozptylu. Časové vedlejší laloky mohou způsobit, že se silná srážková echa zdánlivě rozšíří do sousedních dálkových intervalů, a tím zkreslí výsledky měření. V těchto aplikacích může být nízký výkon vedlejších laloků důležitější než teoreticky nejvyšší dosažitelný poměr signálu k šumu.
Přizpůsobený přijímač
Princip přizpůsobení lze uplatnit také na celý přijímací řetězec. V takovém případě se neposuzují pouze vlastnosti jednotlivého filtru, ale například také šířka pásma a šumové vlastnosti přijímacího obvodu. Pro různé přijímané signály mohou být vhodná různá nastavení šířky pásma přijímače.
Přijímač, který je tímto způsobem přizpůsoben předpokládanému tvaru signálu a podmínkám příjmu, se nazývá přizpůsobený přijímač (Matched Receiver). Tento pojem označuje optimalizaci celého přijímacího systému pro konkrétní úkol. I zde však platí, že přizpůsobení je optimální pouze za předpokládaných podmínek signálu a šumu.
Význam pro radarové zpracování signálů
Přizpůsobený filtr je důležitým prostředkem ke zlepšení detekce slabých signálů v přítomnosti šumu. Jeho hlavní předností je využití známé časové struktury očekávaného signálu při vyhodnocování. Nemůže však být současně optimálně přizpůsoben všem možným změnám neznámého odraženého signálu.
V praxi se proto podle konkrétního úkolu používají filtrační banky, různé modely signálu nebo další vyhodnocovací metody. Přitom je nutné rozlišovat mezi co nejspolehlivější detekcí cíle a získáváním dalších informací z jeho odraženého signálu. Změna přijatého signálu může pro určitý přizpůsobený filtr představovat nežádoucí nepřizpůsobení, současně však může obsahovat cenné informace o vlastnostech nebo pohybu cíle.
Kdo chce experimentálně prozkoumat činnost přizpůsobeného filtru, najde simulátor přizpůsobeného filtru s různými příklady vstupních signálů. Lze v něm zkoumat také vlastní tvary signálů.