
Съгласуван филтър
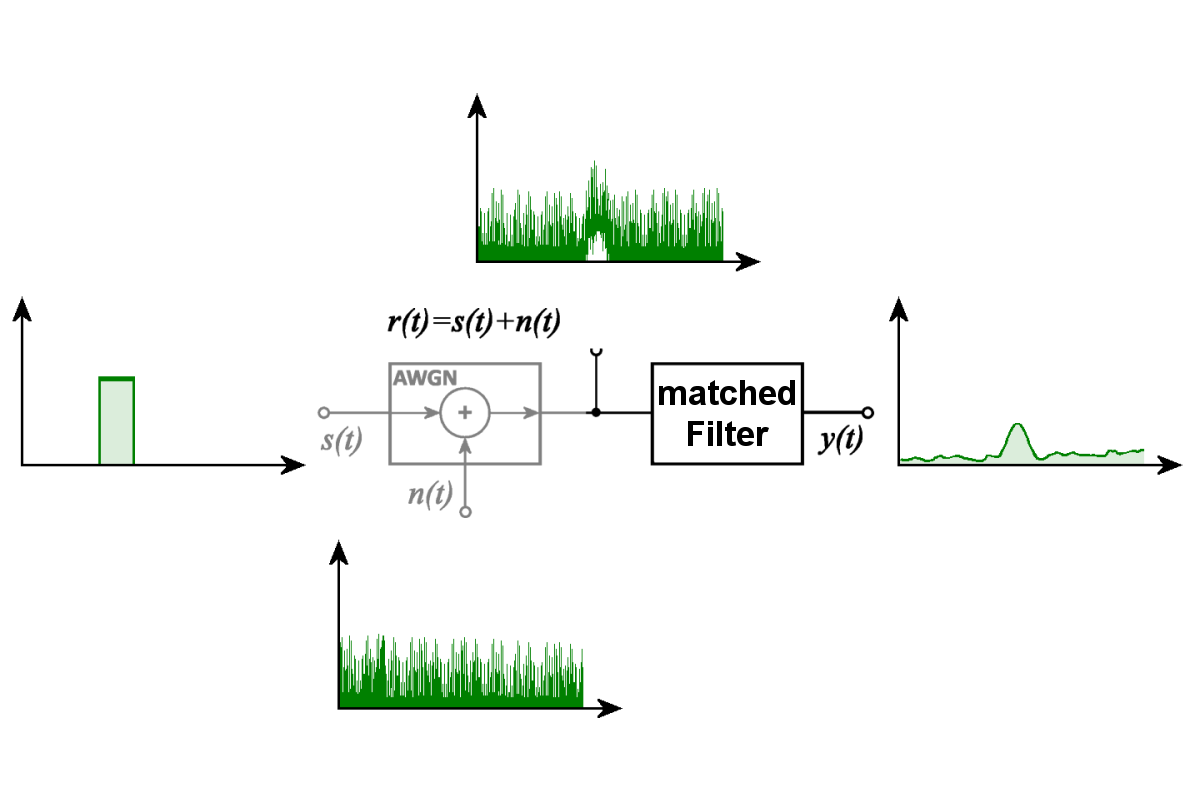
Фиг. 1: Съгласуваният филтър откроява известен сигнал на фона на адитивен бял гаусов шум (AWGN).
Съгласуван филтър
Съгласуваният филтър (англ. Matched Filter, наричан също оптимален филтър) е филтър, съгласуван с определена форма на сигнал, която предварително се приема за известна. Той се използва за откриване на такъв сигнал дори когато е наложен шум. При определени условия филтърът максимизира отношението сигнал/шум (англ. signal-to-noise ratio, SNR) на изхода в определен момент на дискретизация. Тази оптималност се отнася до предполагаемата форма на сигнала при наличие на адитивен бял шум. Съгласуваният филтър може да се използва и за определяне на времевото положение и при подходящи условия на амплитудата на приетия сигнал.
- Принцип на действие на съгласувания филтър
- Защо формата на радарния ехосигнал не е известна?
- Влияние на доплеровата честота
- Банки от филтри и паралелна обработка на сигнали
- Съгласуван филтър при импулсна компресия
- Несъгласуван филтър
- Съгласуван приемник
- Значение за обработката на радарни сигнали
 Видеоверсия
Фигура 1 илюстрира този принцип чрез идеализиран пример. Известен правоъгълен импулс s(t) се наслагва с шумов сигнал n(t). Тук се приема, че шумът е адитивен бял гаусов шум (англ. Additive White Gaussian Noise, AWGN). Полученият приеман сигнал r(t) съдържа както първоначалния импулс, така и шума. В зашумения сигнал правоъгълният импулс почти не може да бъде разпознат. След обработката със съгласувания филтър обаче на изхода се появява ясно изразен максимум. При това шумът не се премахва напълно, а известният сигнал се откроява на неговия фон.
Принцип на действие на съгласувания филтър
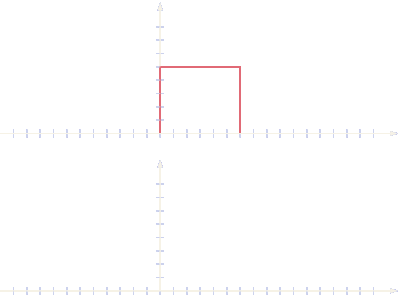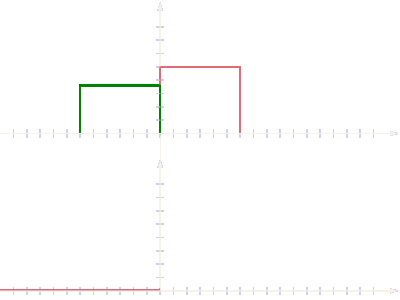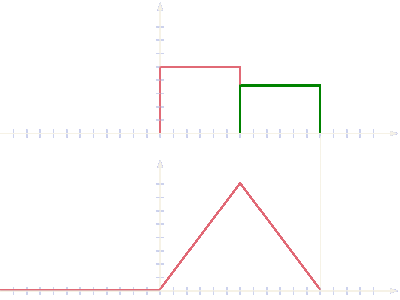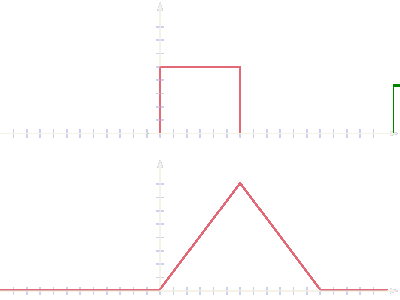
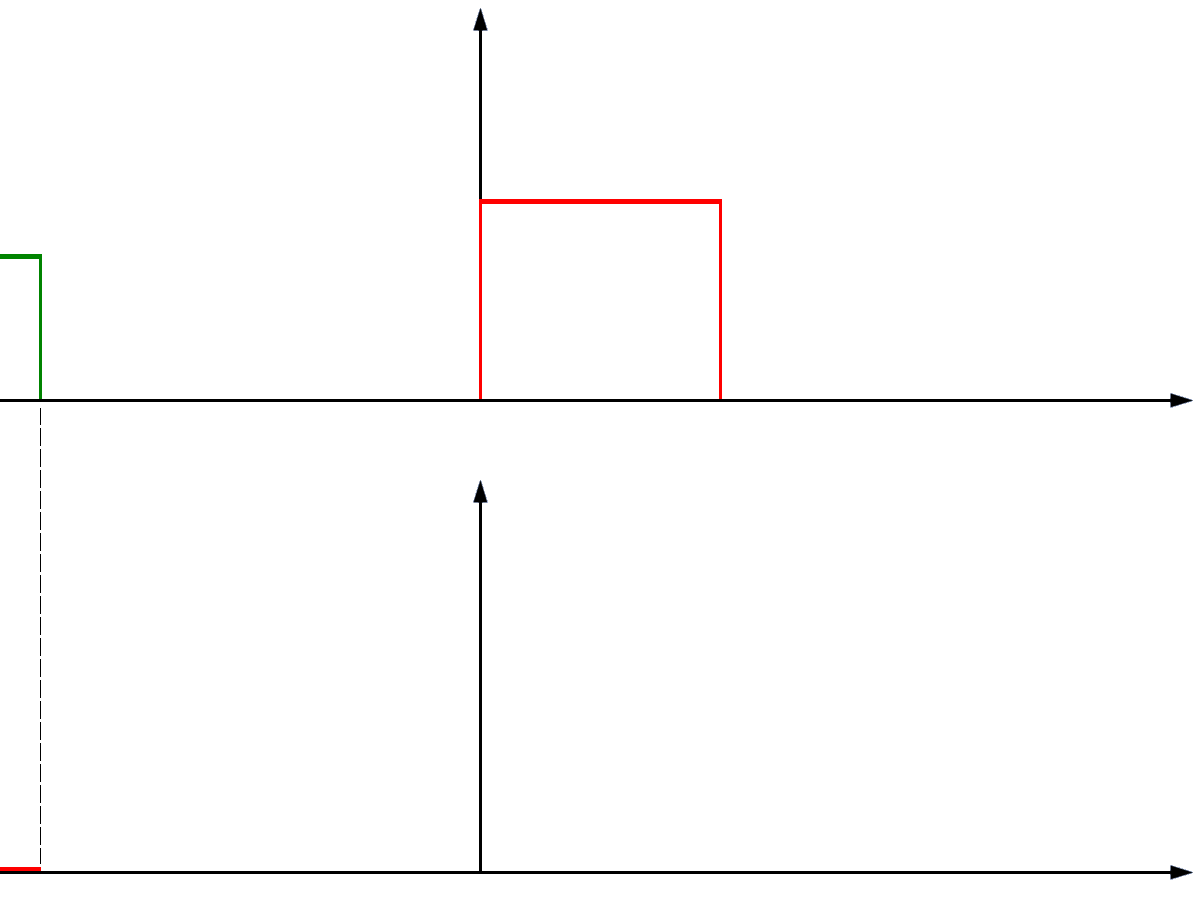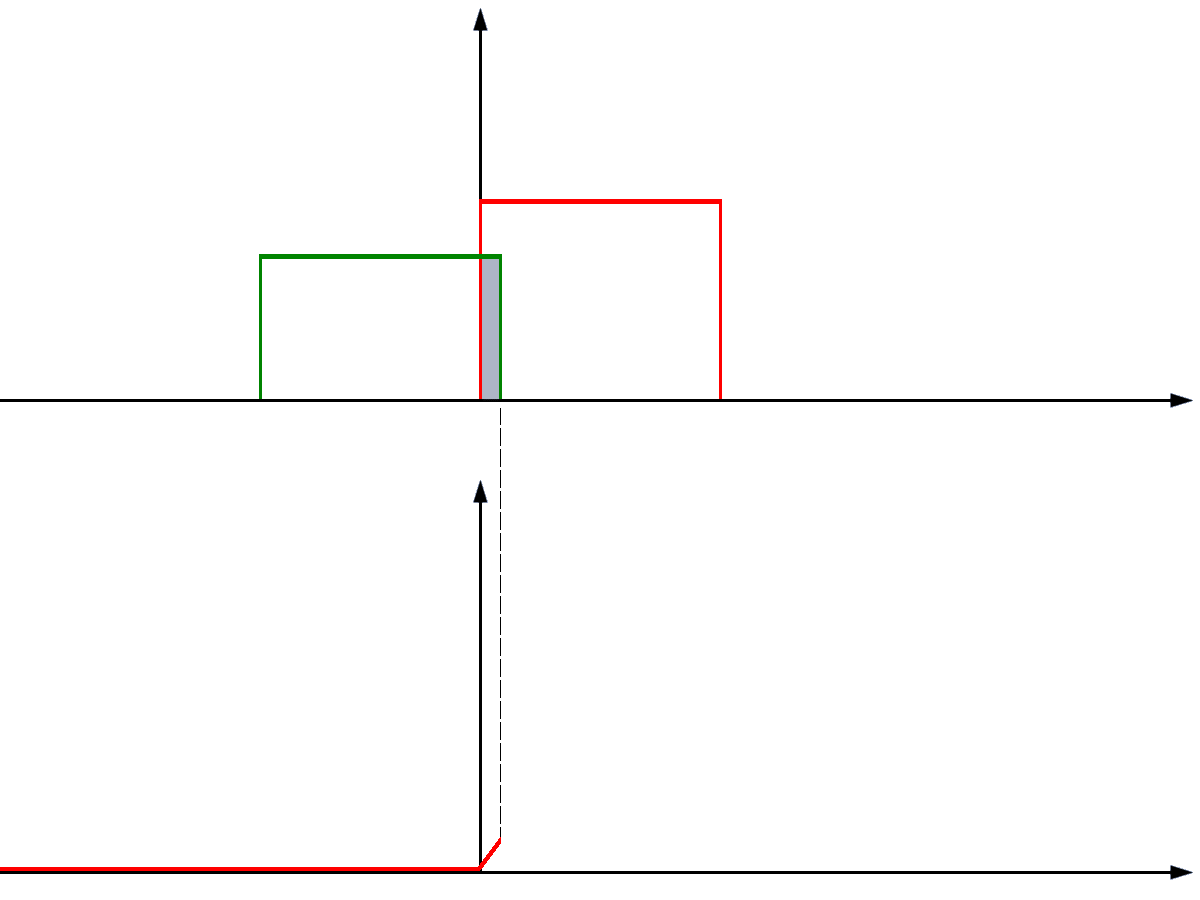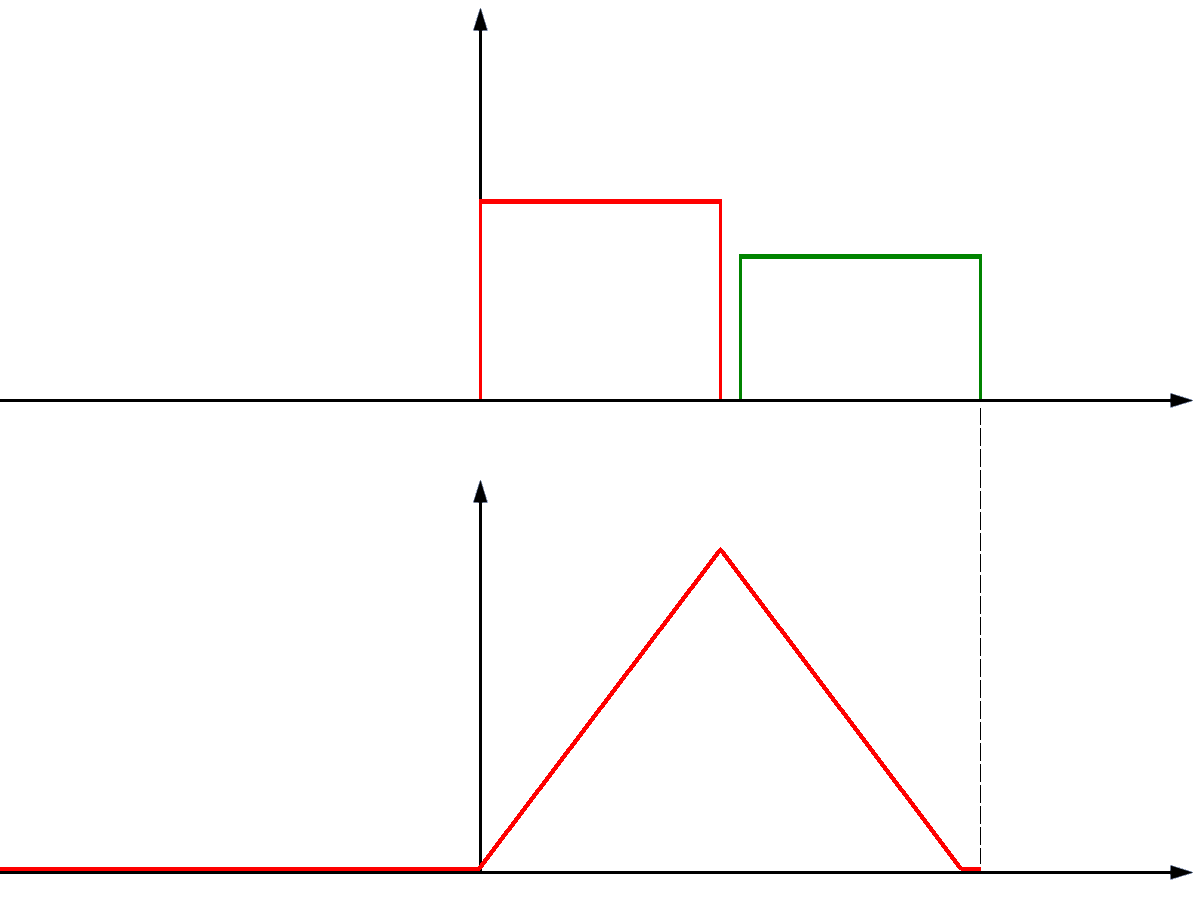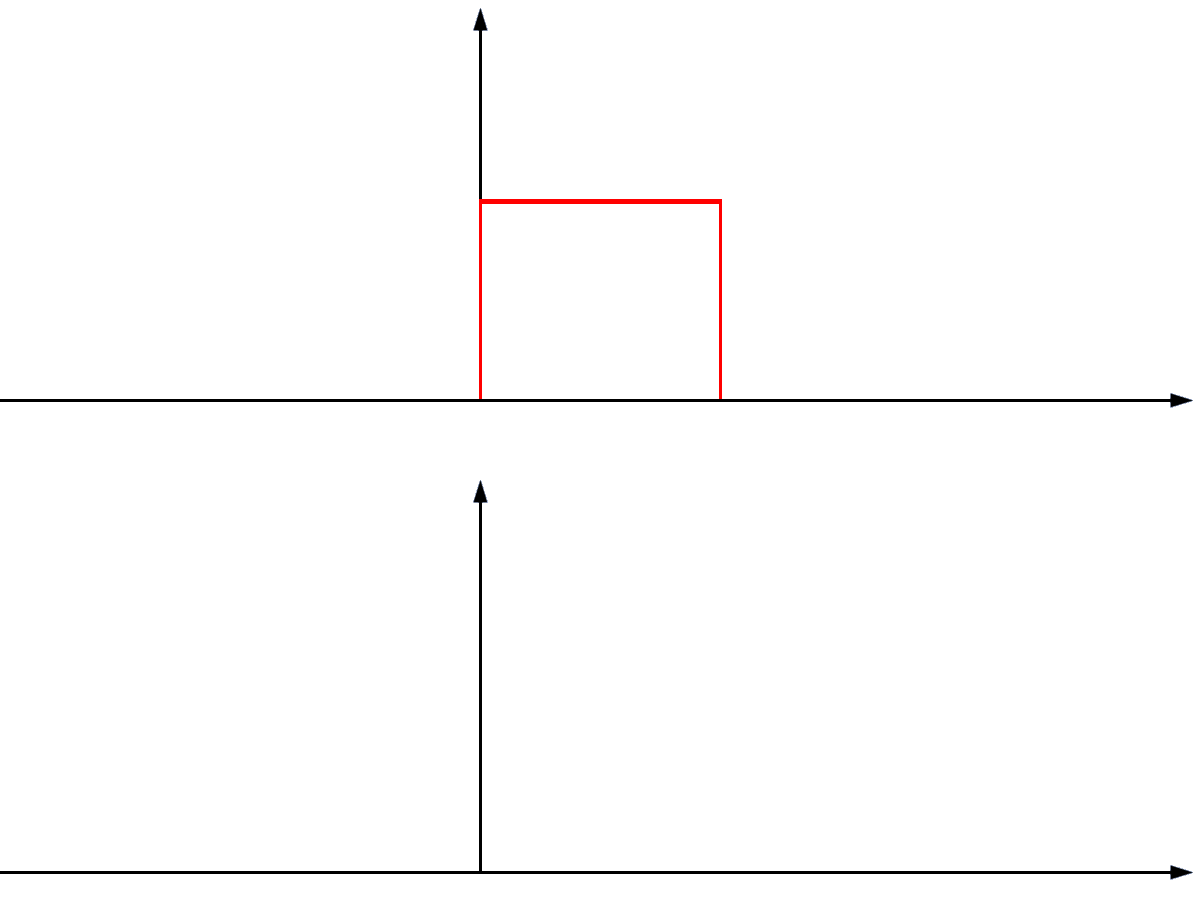
Действието на съгласувания филтър се основава на сравняването на приетия сигнал с известна форма на сигнал. За тази цел приеманият сигнал се филтрира с времево обърната версия на еталонния сигнал, която при комплексни сигнали е и комплексно спрегната. Тази операция съответства на взаимна корелация. При изчисляването относителното времево положение на двата сигнала се променя и за всяко времево отместване се определя стойност на корелацията.
Фигура 2Един прост мисловен експеримент илюстрира този процес с идеален правоъгълен импулс. Докато двата еднакви правоъгълни импулса не се припокриват във времето, корелационният им принос е нулев. С увеличаване на припокриването стойността на корелацията нараства. При пълно времево съвпадение тя достига своя максимум. При по-нататъшно отместване стойността отново намалява. Следователно корелационният отклик на два еднакви идеални правоъгълни импулса има триъгълна форма.
При по-сложни форми на сигналите сравнението се извършва по същия математически принцип. Корелационният максимум показва при кое времево отместване приетият сигнал съвпада най-добре с предполагаемата форма на сигнала. От това отместване може например да се определи времето за разпространение на радарното ехо. Едновременно с това енергията на известния компонент на сигнала се обединява така, че при приетите условия да се получи възможно най-благоприятно отношение сигнал/шум. Това обаче не означава, че всички останали свойства на приемания сигнал също се оценяват по оптимален начин.
Защо формата на радарния ехосигнал не е известна?
В радиолокационната система формата на излъчвания сигнал е известна. Формата на действително приемания ехосигнал обаче по правило не е известна. Ако ехосигналът представляваше само закъсняло и отслабено копие на излъчвания сигнал, филтърът би могъл да се съгласува оптимално с тази известна форма. При реалните радарни цели обаче отражението и разпространението изменят излъчвания сигнал.
Именно тези изменения съдържат информацията, която радарът трябва да получи за целта. Например информацията за движението на целта може да се прояви като доплерова честота. Различните центрове на разсейване на пространствено протяжна цел могат да създават частични отражения с различни времеви закъснения, вследствие на което се изменят формата и продължителността на ехосигнала. Фазата, разпределението на амплитудата и поляризацията на приеманата вълна също могат да се различават от тези на излъчвания сигнал.
Допълнителни влияния възникват например при многолъчево разпространение, интерференция между частичните отражения, изменящи се във времето отражателни свойства или движение на отделни части на целта. Следователно приеманото радарно ехо може да се състои от няколко сигнални компонента с различни времена на разпространение, амплитуди, фази и доплерови честоти. Кои от тези характеристики са важни за обработката на сигнала зависи от конкретното предназначение на радиолокационната система.
Информацията за целта, получавана от тези различия, е разгледана по-подробно в раздела Информационно съдържание на радарните сигнали. Оттук произтича основен проблем за съгласувания филтър: един филтър може да бъде оптимално съгласуван само с определена предполагаема форма на сигнал. Ако действителният ехосигнал се различава от тази форма, първоначалното съгласуване вече не е напълно изпълнено.
Влияние на доплеровата честота
Особено важно влияние оказва ефектът на Доплер. Радиалната скорост на целта води до промяна на честотата на приемания ехосигнал. При модулиран излъчван импулс това честотно отместване може да доведе до ситуация, при която времевите фазови съотношения на приемания сигнал вече не съответстват на формата, заложена във филтъра. В резултат корелационният максимум може да намалее или да промени времевото си положение.
Степента, в която доплеровата честота влияе върху резултата, зависи от използваната форма на сигнала и от неговата продължителност. Някои форми на сигнал са сравнително слабо чувствителни към доплеровото отместване. При други дори малки честотни отклонения водят до значителни промени в изходния отклик на съгласувания филтър. Тази зависимост между времевото закъснение и доплеровата честота се описва чрез функцията на неопределеността.
Проблемът се проявява особено нагледно при разпознаването на хеликоптери. Ехосигналът съдържа не само доплеровата честота, породена от радиалната скорост на хеликоптера като цяло. Въртящите се лопатки на ротора създават допълнителни, изменящи се във времето доплерови компоненти, наричани микродоплерови компоненти. Следователно полученият ехосигнал няма една-единствена доплерова честота, към която отделен съгласуван филтър може лесно да бъде оптимално настроен.
Едно възможно решение е използването на няколко съгласувани филтъра, предназначени за различни предполагаеми доплерови честоти. Всеки от тези филтри обработва един и същ приеман сигнал, но е съгласуван с различно честотно отместване. Така може да се установи кой филтър осигурява най-доброто съвпадение с ехосигнала сред разглежданите предположения.
Банки от филтри и паралелна обработка на сигнали

на максимума
Фиг. 3: Паралелно свързване на няколко съгласувани филтъра

на максимума
Фиг. 2: Паралелно свързване на няколко съгласувани филтъра
Фигура 3Фигура 2 показва паралелно свързване на няколко съгласувани филтъра. Всеки филтър е настроен към определен вариант на очакваната форма на сигнала, например към различна доплерова честота. След това изходните сигнали се сравняват. Следваща схема за избор на максимума (Greatest-Of) може да избере изходния сигнал с най-голяма стойност според използвания критерий за оценяване.
Най-голямата изходна амплитуда обаче невинаги означава най-добро отношение сигнал/шум. Това важи особено когато шумовите мощности или коефициентите на усилване на отделните филтърни канали се различават. За да бъде сравнението достоверно, изходите на филтрите трябва да се нормализират по подходящ начин или да се оценяват според общ критерий за откриване.
Съвременните радиолокационни системи могат да използват едновременно голям брой такива филтри. Тъй като необходимите филтриращи операции могат сравнително лесно да се реализират чрез цифрова обработка на сигнали, днес банките от филтри често се реализират програмно или с цифрови сигнални процесори. Следователно показаният на фигурата принцип не изисква непременно същия брой отделни аналогови филтърни модули.
Съгласуван филтър при импулсна компресия

Фиг. 4: Принципна схема на импулсна компресия – пример за съгласуван филтър

Фиг. 3: Принципна схема на импулсна компресия – пример за съгласуван филтър
Фиг. 4: Принципна схема на импулсна компресия – пример за съгласуван филтър
Едно важно приложение на съгласувания филтър е импулсната компресия. При нея се използва по-продължителен излъчван импулс, чиято честота или фаза се изменя по известен закон по време на импулса. Приетият сигнал се обработва с филтър, съгласуван с тази модулация. Така енергията на сигнала, съдържаща се в дългия приеман импулс, се обединява в сравнително тесен корелационен максимум.
Принципната схема на фигура 4фигура 3 илюстрира един възможен начин за реализиране на импулсна компресия. Приетият сигнал се разделя на няколко отделни честотни области. Чрез различни закъснения съответните компоненти се подравняват във времето, така че да достигнат сумиращите стъпала възможно най-едновременно. При предвидената форма на сигнала тези компоненти се сумират и образуват ясно изразен изходен импулс. Така схемата показва една възможна техническа реализация на принципа на корелацията.
Импулсната компресия позволява да се съчетаят предимствата на по-голямата енергия на излъчвания импулс с добра разделителна способност по разстояние. Необходимо условие обаче е използваната за филтриране форма на сигнала да съответства достатъчно добре на действително приемания сигнал. Доплеровото отместване или изменението на формата на импулса могат да повлияят на резултата. Степента на това влияние зависи от избраната модулация.
При идеализирана неподвижна точкова цел приеманият сигнал може приблизително да се разглежда като закъсняло и отслабено копие на излъчвания сигнал. Това осигурява особено благоприятни условия за съгласувания филтър. При движещи се или пространствено протяжни цели обаче могат да възникнат отклонения, които трябва да се вземат предвид при проектирането на системата за импулсна компресия.
Несъгласуван филтър
Максималното отношение сигнал/шум на изхода невинаги е най-важната цел при проектирането. При импулсната компресия например страничните максимуми на корелационния отклик могат да затруднят откриването на слаби цели в близост до силна цел. Поради това понякога се използват филтри, чиято предавателна функция умишлено се различава от тази на оптимално съгласувания филтър. Такива филтри се наричат несъгласувани филтри (Mismatched Filters).
С помощта на несъгласуван филтър например могат да се намалят страничните максимуми в отклика на импулсната компресия. За тази цел може да се наложи да се приеме известна загуба в отношението сигнал/шум в сравнение с идеалния съгласуван филтър. Следователно става дума за целенасочен компромис между различни изисквания към обработката на сигналите, а не просто за филтър, предназначен за допълнителна доплерова честота.
Особено строги изисквания към потискането на времевите странични листове могат да възникнат например при метеорологичните радари. Те трябва не само да откриват отделни цели, но и да измерват възможно най-точно пространственото разпределение на обратното разсейване. Времевите странични листове могат да създават привидно разпределение на силните валежни еха в съседни интервали по разстояние и така да изкривяват резултатите от измерванията. При такива приложения ниската мощност на страничните листове може да бъде по-важна от теоретично максималното отношение сигнал/шум.
Съгласуван приемник
Принципът на съгласуване може да се приложи и към целия приемен тракт. Тогава се разглеждат не само свойствата на отделен филтър, но например и честотната лента и шумовите характеристики на приемната схема. За различни приемани сигнали могат да бъдат подходящи различни настройки на честотната лента на приемника.
Приемник, съгласуван по този начин с предвидената форма на сигнала и с условията на приемане, се нарича съгласуван приемник (Matched Receiver). Понятието описва оптимизацията на цялата приемна система за определена задача. И тук обаче съгласуването е оптимално само при съответните предполагаеми условия за сигнала и шума.
Значение за обработката на радарни сигнали
Съгласуваният филтър е важен метод за подобряване на откриването на слаби сигнали в присъствието на шум. Основното му предимство е, че използва известната времева структура на очаквания сигнал при обработката. Той обаче не може едновременно да бъде оптимално съгласуван с всички възможни изменения на неизвестния ехосигнал.
Поради това на практика според конкретната задача се използват банки от филтри, различни модели на сигнала или допълнителни методи за обработка. При това трябва да се прави разлика между възможно най-надеждното откриване на цел и получаването на допълнителна информация от нейния ехосигнал. Изменението на приемания сигнал може да представлява нежелано несъгласуване за определен съгласуван филтър, но същевременно да съдържа ценна информация за свойствата или движението на целта.
Всеки, който желае да изследва експериментално действието на съгласувания филтър, може да използва симулатор на съгласуван филтър с различни примери за входни сигнали. Там могат да се изследват и собствени форми на сигнала.