
Прилагођени филтер
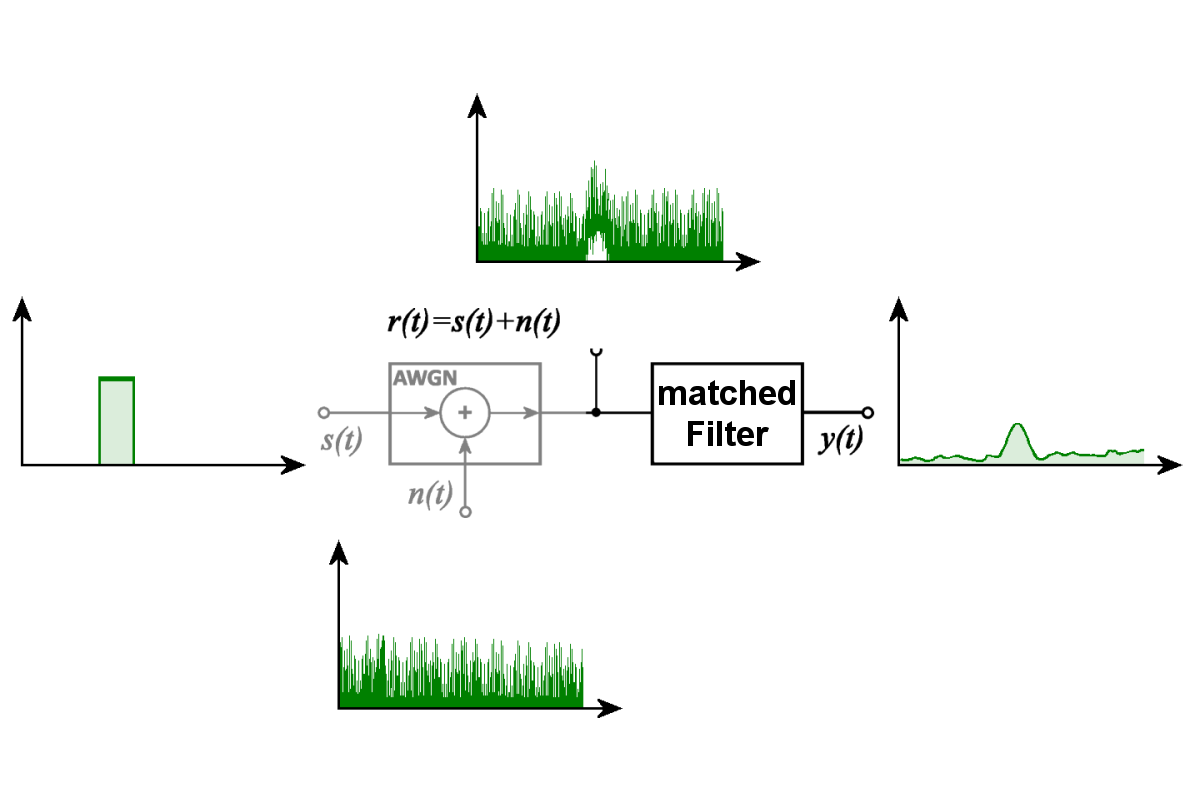
Слика 1: Прилагођени филтер издваја познати сигнал из адитивног белог Гаусовог шума (AWGN).
Прилагођени филтер
Прилагођени филтер (енгл. Matched Filter, који се назива и оптимални филтер) јесте филтер прилагођен одређеном облику сигнала, за који се претпоставља да је унапред познат. Користи се за откривање таквог сигнала чак и када је прекривен шумом. Под одређеним условима максимизује однос сигнал-шум (енгл. signal-to-noise ratio, SNR) на излазу филтера у одређеном тренутку узорковања. Ова оптималност важи за претпостављени облик сигнала у присуству адитивног белог шума. Прилагођени филтер може се користити и за одређивање временског положаја и, под одговарајућим условима, амплитуде примљеног сигнала.
 Видео-верзија
Слика 1 илуструје овај принцип на идеализованом примеру. Познати правоугаони импулс s(t) преклапа се са сигналом шума n(t). Претпоставља се да је овај шум адитивни бели Гаусов шум (енгл. Additive White Gaussian Noise, AWGN). Добијени примљени сигнал r(t) садржи и првобитни импулс и шум. У сигналу који је нарушен шумом импулс се готово више не може препознати. Међутим, после обраде прилагођеним филтером на његовом излазу појављује се јасно изражен максимум. При томе се шум не уклања у потпуности, већ се познати сигнал истиче у односу на позадински шум.
Принцип рада прилагођеног филтера
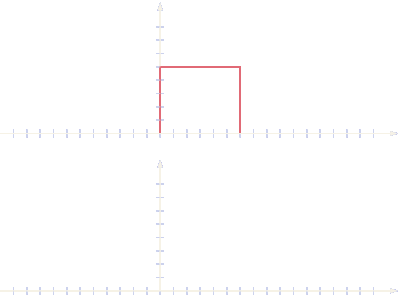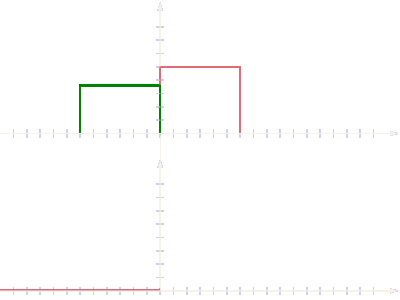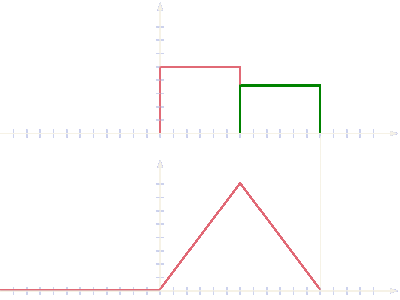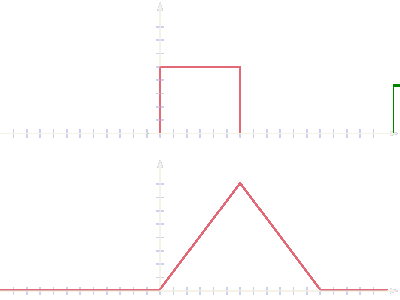
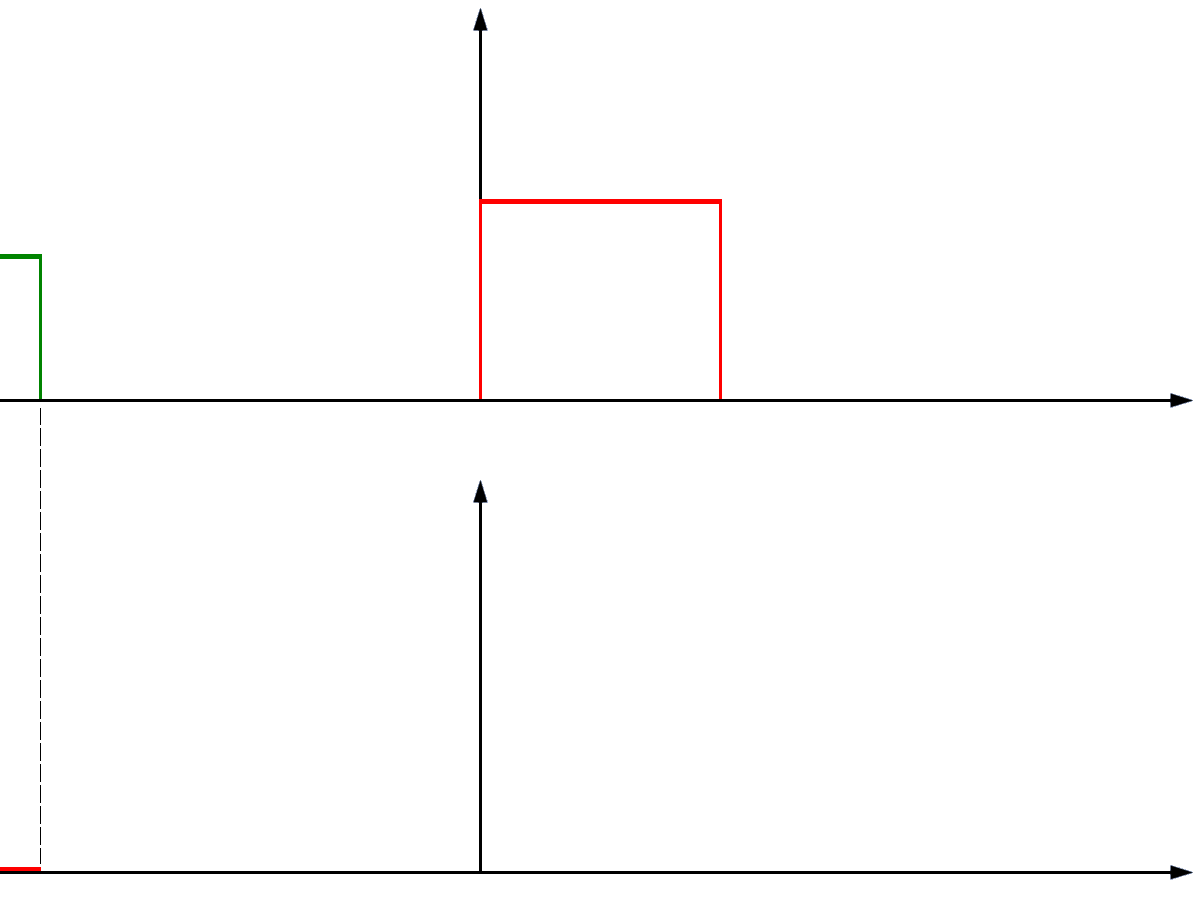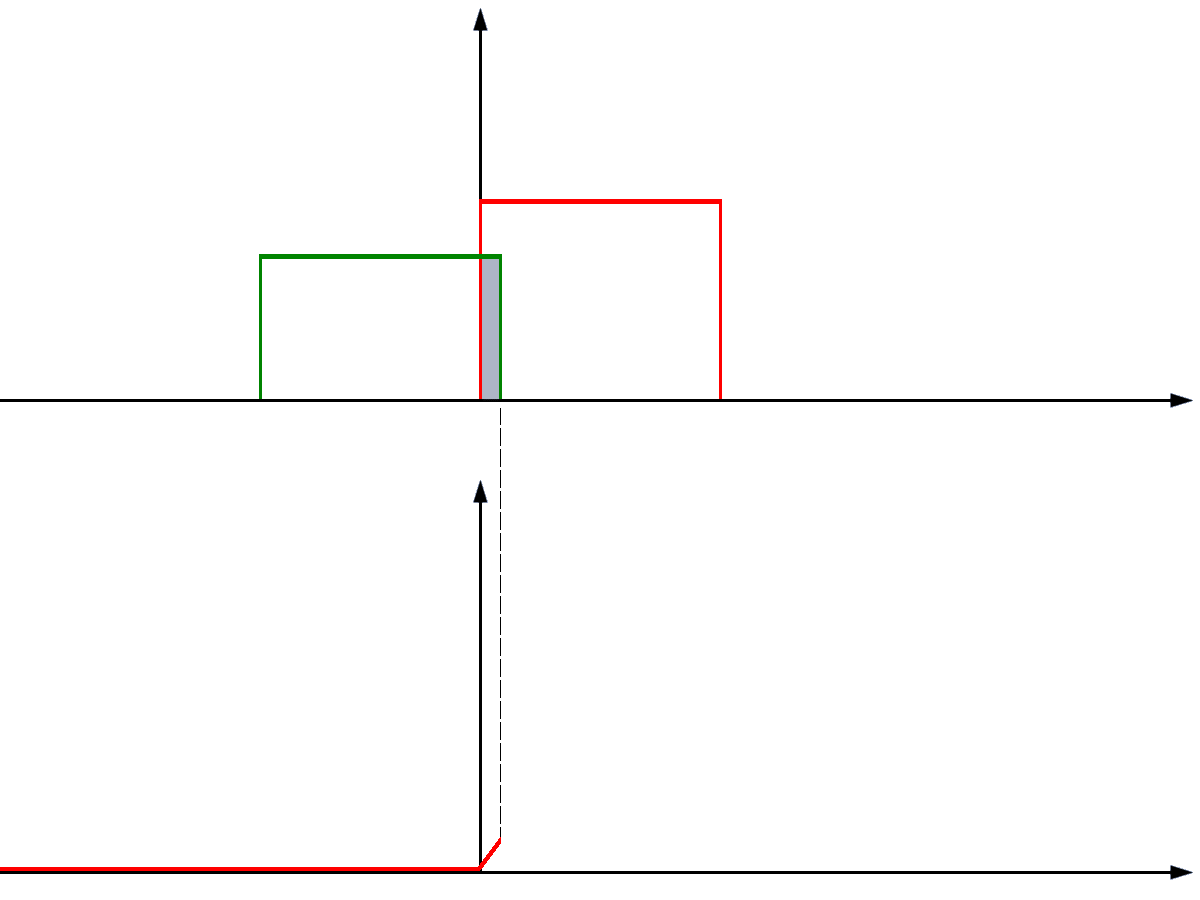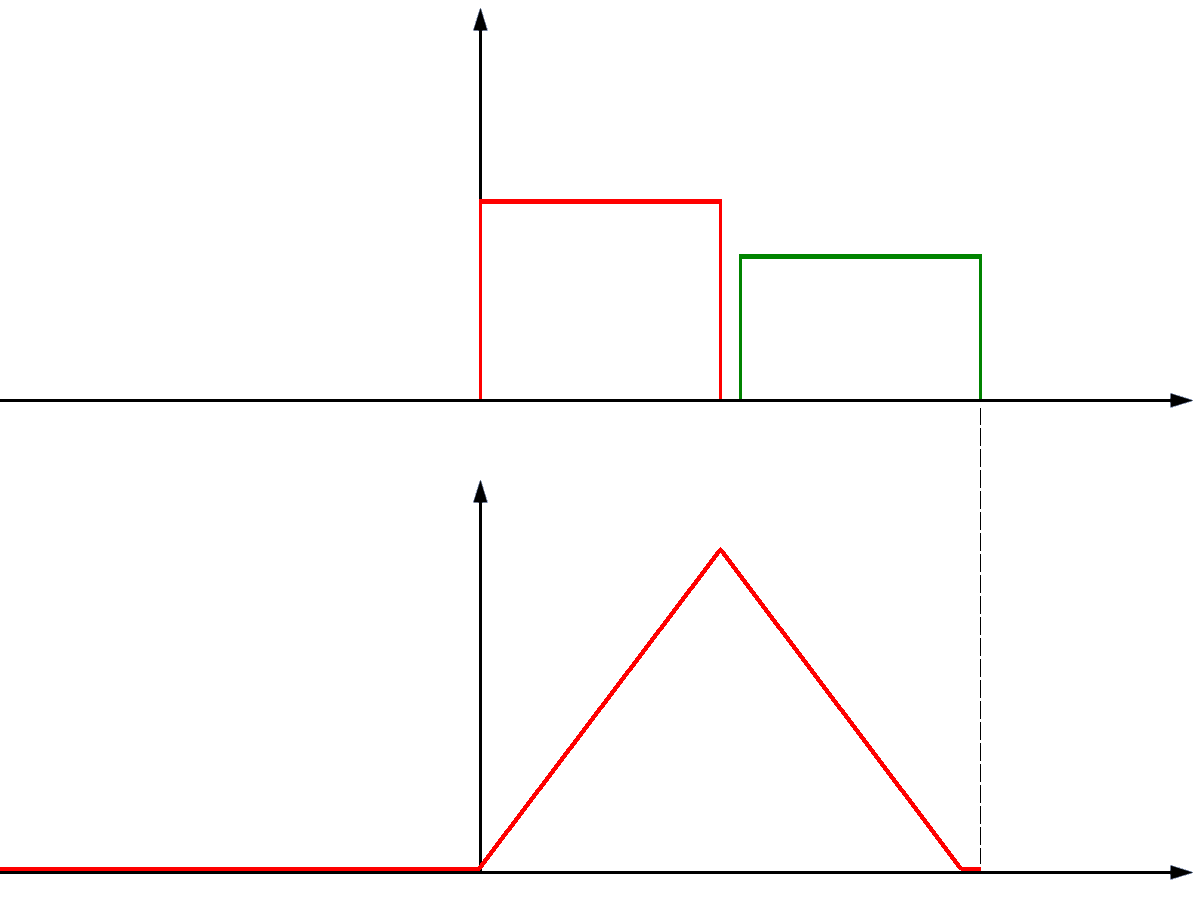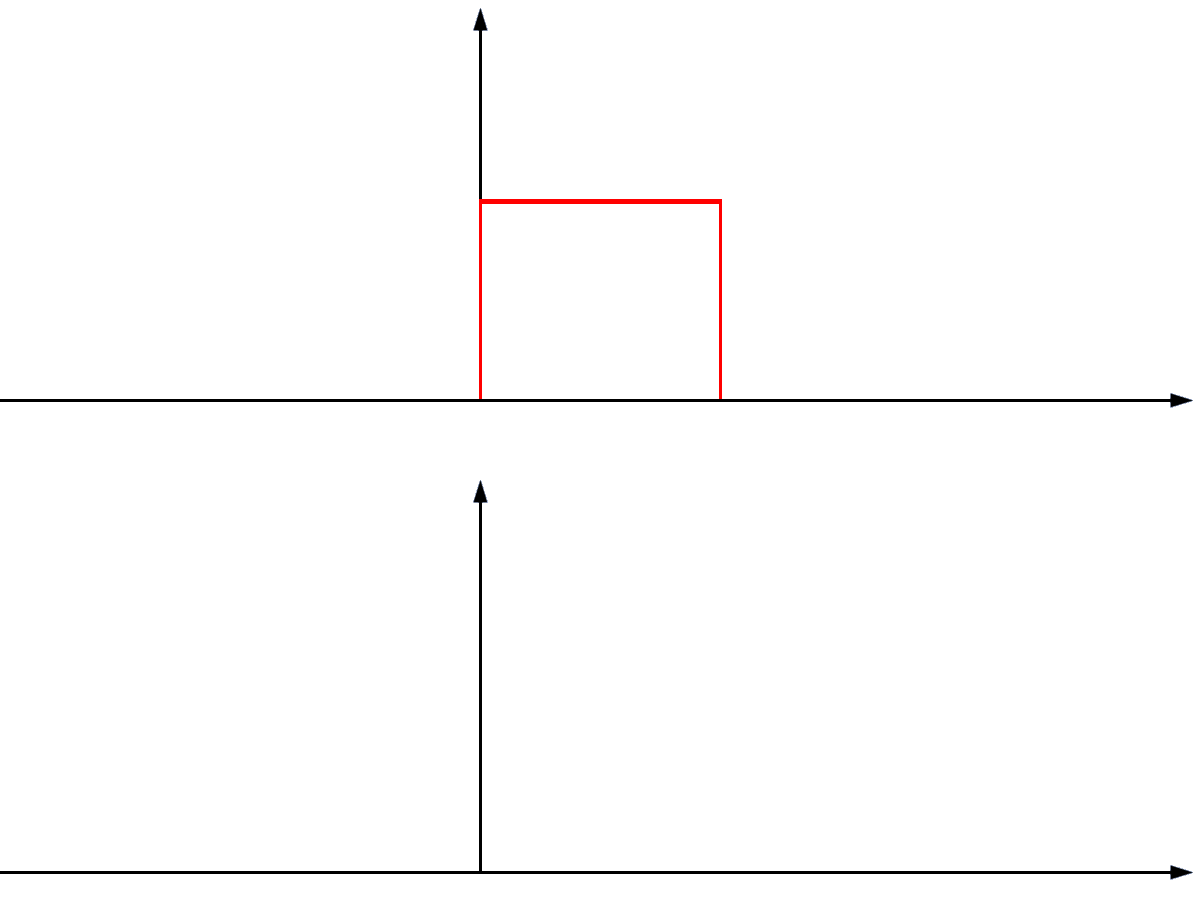
Рад прилагођеног филтера заснива се на поређењу примљеног сигнала са познатим обликом сигнала. У ту сврху примљени сигнал се филтрира помоћу временски обрнуте верзије референтног сигнала, која се код комплексних сигнала додатно комплексно конјугује. Ова операција одговара унакрсној корелацији. При израчунавању се мења релативни временски положај два сигнала и за сваки померај одређује се вредност корелације.
Слика 2Једноставан мисаони експеримент илуструје овај поступак на примеру идеалног правоугаоног импулса. Све док се два једнака правоугаона импулса временски не преклапају, њихов допринос корелацији једнак је нули. Са повећањем преклапања расте и вредност корелације. При потпуном временском поклапању она достиже максимум. При даљем померању вредност поново опада. Зато корелациони одзив два идентична идеална правоугаона импулса има троугаони облик.
Код сложенијих облика сигнала поређење се врши по истом математичком принципу. Максимум корелације показује при ком временском померају примљени сигнал најбоље одговара претпостављеном облику сигнала. На основу тог помераја може се, на пример, одредити време простирања радарског еха. Истовремено се енергија познате компоненте сигнала обједињује тако да се под претпостављеним условима добије што повољнији однос сигнал-шум. То, међутим, не значи да се и сва остала својства примљеног сигнала процењују на оптималан начин.
Зашто облик радарског ехо-сигнала није познат?
У радарском уређају облик емитованог сигнала је познат. Међутим, облик стварно примљеног ехо-сигнала углавном није познат. Када би ехо-сигнал представљао само закаснелу и ослабљену копију емитованог сигнала, филтер би могао оптимално да се прилагоди том познатом облику. Код стварних радарских циљева рефлексија и простирање мењају емитовани сигнал.
Управо те промене садрже информације које радар треба да добије о циљу. Информација о кретању циља може се, на пример, испољити у виду Доплерове фреквенције. Различити центри расејања просторног циља могу створити делимичне рефлексије са различитим временским кашњењима, чиме се мењају облик и трајање ехо-импулса. Фаза, расподела амплитуда и поларизација примљеног таласа такође се могу разликовати од одговарајућих својстава емитованог сигнала.
Додатни утицаји могу настати, на пример, услед вишепутањског простирања, интерференције између делимичних рефлексија, временски променљивих својстава рефлексије или кретања појединих делова циља. Зато се примљени радарски ехо може састојати од више компонената сигнала са различитим временима простирања, амплитудама, фазама и Доплеровим фреквенцијама. Која су од ових својстава важна за обраду сигнала, зависи од конкретног задатка радарског уређаја.
Информације о циљу добијене из ових разлика детаљније су обрађене у поглављу Информациони садржај радарских сигнала. Из тога произлази основни проблем прилагођеног филтера: филтер може бити оптимално прилагођен само једном одређеном претпостављеном облику сигнала. Ако стварни ехо-сигнал одступа од тог облика, првобитни услови прилагођења више нису у потпуности испуњени.
Утицај Доплерове фреквенције
Посебно важан утицај има Доплеров ефекат. Радијална брзина циља изазива промену фреквенције примљеног ехо-сигнала. Код модулисаног емитованог импулса ово померање фреквенције може довести до тога да временски фазни односи примљеног сигнала више не одговарају облику сигнала претпостављеном у филтеру. Због тога максимум корелације може да се смањи или промени свој временски положај.
Колико ће Доплерова фреквенција утицати на резултат, зависи од коришћеног облика сигнала и његовог трајања. Неки облици сигнала су релативно неосетљиви на Доплерова померања. Код других већ мала одступања фреквенције изазивају значајне промене одзива на излазу прилагођеног филтера. Ова зависност између временског кашњења и Доплерове фреквенције описује се функцијом неодређености.
Овај проблем је посебно очигледан при препознавању хеликоптера. Ехо-сигнал не садржи само Доплерову фреквенцију насталу услед радијалне брзине хеликоптера као целине. Ротирајуће лопатице ротора стварају додатне, временски променљиве Доплерове компоненте, које се називају микро-Доплеровим компонентама. Зато резултујући ехо-сигнал нема једну јединствену Доплерову фреквенцију на коју би се један прилагођени филтер могао без додатних мера оптимално подесити.
Једно од могућих решења јесте употреба више прилагођених филтера за различите претпостављене Доплерове фреквенције. Сваки од ових филтера обрађује исти примљени сигнал, али је прилагођен другом фреквенцијском померају. На тај начин може се утврдити који филтер, међу разматраним претпоставкама, даје најбоље поклапање са ехо-сигналом.
Банке филтера и паралелна обрада сигнала

максимума
Слика 3: Паралелно повезивање више прилагођених филтера

максимума
Слика 2: Паралелно повезивање више прилагођених филтера
Слика 3Слика 2 приказује паралелно повезивање више прилагођених филтера. Сваки филтер је прилагођен одређеној варијанти очекиваног облика сигнала, на пример, другој Доплеровој фреквенцији. Излазни сигнали се затим међусобно упоређују. Накнадно коло за избор максимума (Greatest-Of) може изабрати излазни сигнал који има највећу вредност према коришћеном критеријуму процене.
Међутим, највећа излазна амплитуда не значи у свим околностима и најбољи однос сигнал-шум. То посебно важи када се снаге шума или појачања појединачних грана филтрирања разликују. За смислено поређење излазне сигнале филтера зато треба одговарајуће нормализовати или оценити према заједничком критеријуму детекције.
Савремени радари могу истовремено користити велики број таквих филтера. Пошто се потребне операције филтрирања релативно лако реализују дигиталном обрадом сигнала, банке филтера се данас често остварују софтверски или помоћу дигиталних сигналних процесора. Зато принцип приказан на слици не захтева нужно одговарајући број засебних аналогних филтерских модула.
Прилагођени филтер при компресији импулса

Слика 4: Принципијелна шема кола за компресију импулса – пример прилагођеног филтера

Слика 3: Принципијелна шема кола за компресију импулса – пример прилагођеног филтера
Слика 4: Принципијелна шема кола за компресију импулса – пример прилагођеног филтера
Једна од важних примена прилагођеног филтера јесте компресија импулса. При томе се користи дужи емитовани импулс чија се фреквенција или фаза мења током његовог трајања према познатом закону модулације. Примљени сигнал обрађује се филтером прилагођеним тој модулацији. Енергија сигнала садржана у дугом примљеном импулсу тако се концентрише у релативно уском максимуму корелације.
Принципијелна шема на слици 4слици 3 илуструје једну могућу реализацију компресије импулса. Примљени сигнал дели се на више фреквенцијских подопсега. Помоћу кашњења различитог трајања одговарајуће компоненте сигнала временски се поравнавају тако да у сабирне степене стигну што је могуће истовременије. Код предвиђеног облика сигнала ове компоненте се сабирају и формирају јасно изражен излазни импулс. Шема тако приказује једну могућу техничку реализацију принципа корелације.
Компресија импулса омогућава да се предности веће енергије емитованог импулса повежу са добром моћи разлучивања по даљини. Међутим, неопходно је да облик сигнала који се користи за филтрирање довољно добро одговара стварно примљеном сигналу. Доплерово померање или промена облика импулса могу утицати на резултат. Степен тог утицаја зависи од одабране модулације.
У идеализованом случају непокретног тачкастог циља примљени сигнал може се приближно посматрати као закаснела и ослабљена копија емитованог сигнала. То обезбеђује нарочито повољне услове за прилагођени филтер. Код покретних или просторних циљева могу се, међутим, јавити одступања која треба узети у обзир при пројектовању кола за компресију импулса.
Неприлагођени филтер
Највећи могући однос сигнал-шум на излазу није увек најважнији циљ пројектовања. При компресији импулса бочни максимуми корелационог одзива могу, на пример, отежати откривање слабијих циљева у близини јаког циља. Зато се понекад користе филтери чија се преносна функција намерно разликује од преносне функције оптимално прилагођеног филтера. Такви филтери називају се неприлагођени филтери (Mismatched Filters).
Помоћу неприлагођеног филтера могу се, на пример, смањити бочни максимуми одзива при компресији импулса. За то понекад мора да се прихвати губитак односа сигнал-шум у поређењу са идеалним прилагођеним филтером. Реч је, дакле, о намерном компромису између различитих захтева за обраду сигнала, а не само о филтеру за додатну Доплерову фреквенцију.
Посебно строги захтеви за потискивање временских бочних листова могу се јавити, на пример, код метеоролошких радара. Они не треба само да откривају појединачне циљеве, већ и да што тачније мере просторну расподелу повратног расејања. Временски бочни листови могу проузроковати да се јаки одрази од падавина привидно појављују и у суседним интервалима даљине, чиме се искривљују резултати мерења. У таквим применама мала снага бочних листова може бити важнија од теоријски највећег могућег односа сигнал-шум.
Прилагођени пријемник
Принцип прилагођавања може се применити и на цео пријемни тракт. При томе се не посматрају само својства појединачног филтера, већ, на пример, и ширина пропусног опсега и шумне карактеристике пријемних кола. За различите примљене сигнале могу бити погодна различита подешавања ширине пропусног опсега пријемника.
Пријемник који је на тај начин прилагођен предвиђеном облику сигнала и условима пријема назива се прилагођени пријемник (Matched Receiver). Овај појам означава оптимизацију целог пријемног система за одређени задатак. И овде важи да је такво прилагођавање оптимално само под претпостављеним условима сигнала и шума.
Значај за обраду радарских сигнала
Прилагођени филтер је важан поступак за побољшање откривања слабих сигнала у присуству шума. Његова посебна предност је у томе што при обради користи познату временску структуру очекиваног сигнала. Међутим, он не може истовремено бити оптимално прилагођен свим могућим променама непознатог ехо-сигнала.
Зато се у пракси, зависно од задатка, користе банке филтера, различити модели сигнала или додатне методе обраде. При томе треба разликовати што поузданије откривање циља од добијања додатних информација из његовог ехо-сигнала. Промена примљеног сигнала може представљати нежељено неприлагођење за одређени прилагођени филтер, али истовремено може садржати драгоцене информације о својствима или кретању циља.
Ко жели експериментално да испита рад прилагођеног филтера, може користити симулатор прилагођеног филтера са различитим примерима улазних сигнала. У њему се могу испитивати и сопствени облици сигнала.
Аутор: Кристијан Волф